


数控运动控制系统原理通俗详解:开车类比秒懂
曾向非制造业背景亲友解释数控运动控制,用开车类比让零基础也能直观理解。虽技术极深(需半学期课程),但类比足以建立基础认知。
基础铺垫:指令如何变成轴运动
零件程序(对话式/G代码)=指令列表。控制器按轴分类分发指令→伺服驱动器解析为电压需求→电机转动→轴移动。编码器/光栅尺实时反馈位置,伺服调整电压:压高追赶滞后、压低抑制超前。
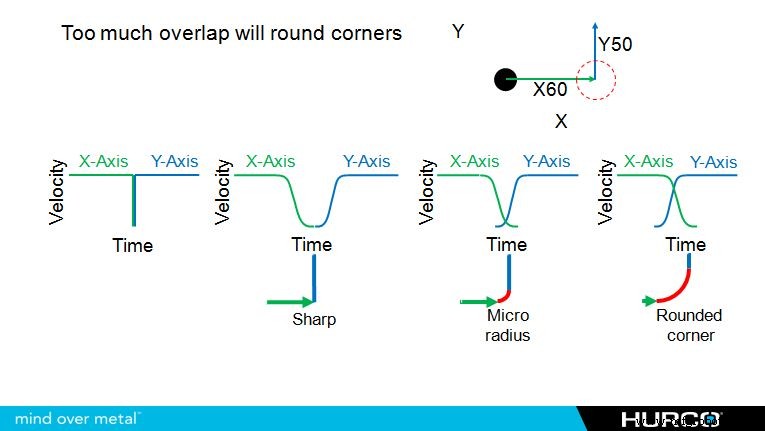
开车类比映射
- 路线=刀具轨迹,限速标志=命令进给
- 大脑=数控系统,肌肉=伺服驱动,四肢=伺服电机/轴
- 眼睛+速度计=反馈装置
- 全路宽=定位公差,不压线即合格
场景一:直路匀速
荒漠直路,命令沿双黄线跑1英里、限速100mph。大脑控制脚踩油门、手扶方向盘(视觉反馈)、脚踝微调油门(速度计反馈),公差非问题。
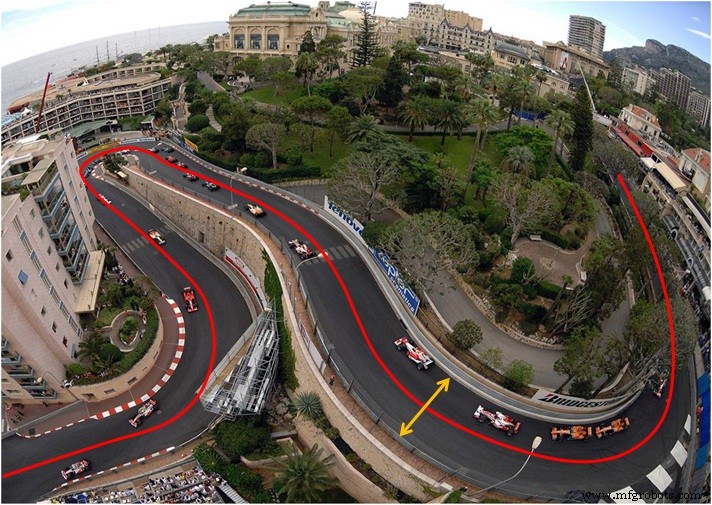
场景二:山路弯道
同命令,但路况变蜿蜒起伏。90°急弯须降速,寻找最快过弯轨迹不出路。紧接着S弯+上坡/下坡:上坡加油、下坡减速甚至刹车防超速。持续动作-反馈-调整,至终点(程序结束)。
前瞻功能
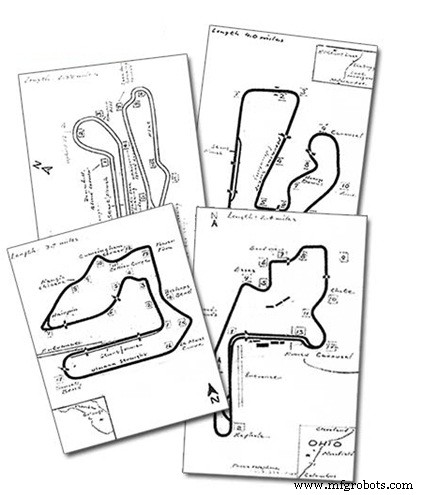
运动控制关键“前瞻块数”:控制器预处理未来块数。类比:仪表盘LCD显示赛道地图,提前调整当前轨迹以完美应对后续弯道。刀路越复杂需前瞻越多。HurcoUltiMotion提供变前瞻(最多10,000块):复杂刀路深度前瞻,简单刀路释放RAM——固定前瞻系统无法自适应。
数控机床