


通过料箱拣选自动化优化生产:需考虑的关键因素
阅读理由:多年来,料箱拣选一直是自动化领域最具挑战性的工序之一。虽然该技术能从多方面优化生产,但部分任务可能仍过于复杂而难以应对。本文将介绍可通过料箱拣选实现自动化的工序、潜在挑战及解决方案。
什么是料箱拣选?
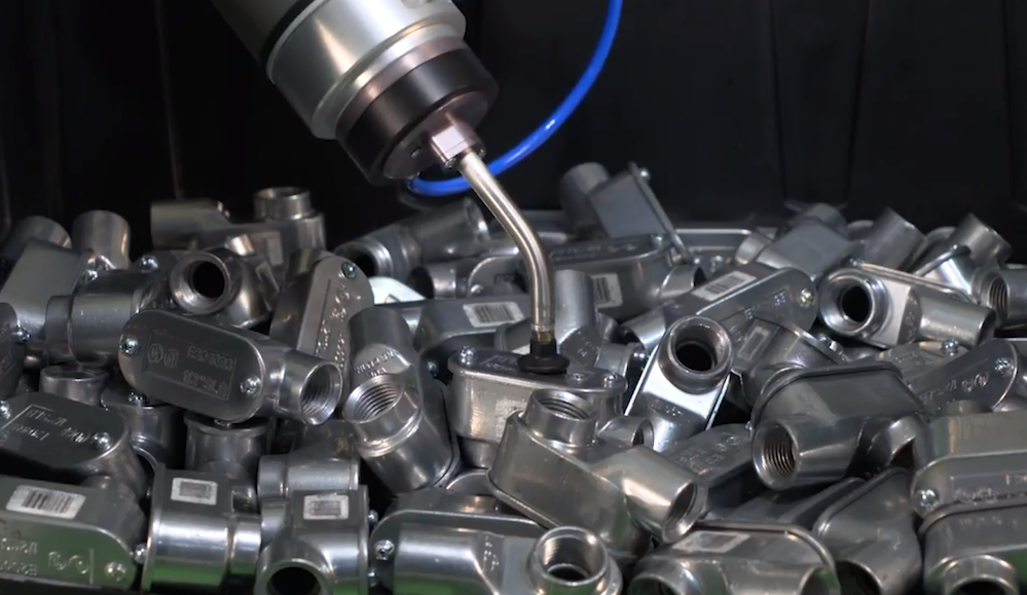
料箱拣选的目标是利用视觉系统、机器人和夹具,从料箱中抓取随机摆放、朝向不一的相似物体。视觉系统通常对物体进行三维扫描,获取其点云(空间中构成物体的点集),从而识别物体。
随后,机器人移入料箱抓取物体,移出料箱并移至放置目标位置,通常是箱子或其他夹具。
料箱拣选过程中机器人部分的挑战与解决方案
部分工件难以触达
料箱拣选的一大难题在于机器人无法拾取料箱内所有工件。拾取 80% 至 85% 的工件相对容易,因为视觉系统会指挥机器人优先抓取易于获取的工件(如位于顶层的工件)。
真正的难点在于抓取最后那些相互缠绕或卡在料箱角落的工件。解决途径主要有两种:一是重新设计料箱形状,使其更利于拣选。例如采用锥形料箱,可使所有零件始终聚集在中间区域。
二是振动料箱(如利用电机自动振动),重新排列工件的位置和朝向,使其不再纠缠,从而便于视觉系统识别。
夹具可能损坏工件
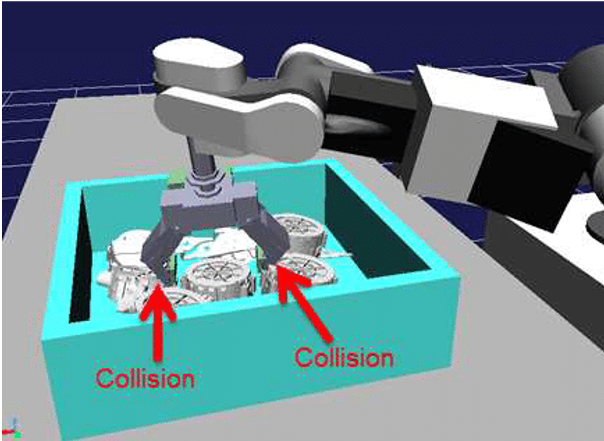
另一个问题是夹具在抓取某个工件时与其他工件发生碰撞,导致剩余工件(尤其是易碎件)受损。拣选策略必须精准,以避免损坏剩余零件。
解决方案是采用具备避障功能的精准路径规划算法。机器人学中的路径规划是寻找从 A 点到 B 点的最优连续路径;若包含避障功能,则可在不碰撞任何障碍物的前提下完成同一任务。
当料箱内工件形状或性质不一(如苹果和橙子)时,可采用软性夹具或带吸盘的真空夹具,使其适应各种尺寸和形状。
料箱拣选过程中视觉部分的挑战与解决方案
料箱拣选方案的视觉系统可采用 2D 或 3D 相机。毋庸置疑,3D 相机(通过双目生成 3D 图像)成本更高,但效果更佳。此外,也可使用产生上述点云的 3D 激光扫描仪。
光照、遮挡与边缘检测增加工艺复杂性
视觉系统常见的问题包括光照、遮挡和边缘检测,这些问题在 2D 和 3D 视觉系统中均存在。
光照:各工件投射的阴影会干扰相机检测。可通过在相机旁或机器人腕部增设补光来解决。
遮挡:当某工件被另一工件覆盖而无法被相机完整看见时发生。此时振动料箱同样有效,可使工件更易被检测到。
边缘检测:难点在于确定工件的轮廓边界。当大量工件紧密相邻(料箱拣选典型场景)时难度加大。解决办法取决于所用软件及算法。
如何识别工艺通过料箱拣选实现自动化的潜力
若考虑在公司引入料箱拣选自动化,以下特征提示存在自动化潜力:
- 大量小型零件:系统配置得当时,机器人可快速、稳健地拾取螺丝、垫圈等小零件。
- 无序工件:上道工序或分包商无法有序供料的场景。多数情况下,要求分包商按结构化方式供货、从而完全规避料箱拣选,效果更佳。
- 工件表面为哑光:高反光表面(如机加工金属件)会造成光照干扰,大多数相机系统难以识别此类工件。
- 节拍时间超过约 10 秒且最好有拾取零件缓冲:料箱拣选系统寻找并拾取每个工件需要一定时间。
结论
对开发者而言,料箱拣选堪称“圣杯”;对客户未必如此。通常建议先尝试避免使用料箱拣选方案,改为保证来料有序摆放而非随机堆放在料箱中。
这虽会增加少许成本,但往往比料箱拣选更廉价、处理速度更快。
但在某些情况下无法实现有序供料或成本极高,此时料箱拣选的价值便凸显出来。
若您的工艺符合上述四点,极有可能适合采用料箱拣选。选型时需注意:部分方案仍处实验阶段,而另一些已历经数年验证,稳健性得到证明。
工业机器人