


开源库如何加速机器人视觉开发:从OpenCV到PCL的工具箱全景
本文属AspenCore视觉引导机器人专项项目
机器人视觉系统需求广泛,开源生态几乎覆盖所有需求:从基础图像处理、目标识别到高级运动规划、避障。本文梳理关键开源图像处理包(注:聚焦基础图像算法,不含AI驱动视觉框架)。
OpenCV:不可绕过的基石
C++编写,跨平台(Windows/Linux/Android/macOS),提供C++/Python/Java/MATLAB绑定。2500+算法模块化:
- core:核心数据结构与工具
- imgproc:线性/非线性滤波、几何变换、色彩空间转换、直方图分析
- video:运动估计、背景减除、目标跟踪
- calib3d:相机标定、位姿估计、基础几何算法
- features2d:特征检测、描述子、匹配
- objdetect:预定义目标类/实例检测
支持SIMD指令集,CUDA(gpu模块)与OpenCL(ocl模块)实现GPU加速。OpenCV 4.0引入性能增强并集成Kinect Fusion算法。
SimpleCV:Python开发者的低门槛入口
OpenCV深度虽是优势,但原型开发学习曲线陡峭。基于OpenCV的Python库SimpleCV提供高层直观API,让经验较浅开发者用简洁Python调用完成常见机器视觉任务。如单行代码完成阈值二值化与反转:
from SimpleCV import Image, Color, Display
def halfsies(left, right):
    result = left
    crop = right.crop(right.width/2.0, 0, right.width/2.0, right.height)
    result = result.blit(crop, (left.width/2, 0))
    return result
img = Image('https://i.imgur.com/lfAeZ4n.png')
output = img.binarize(90).invert()
result = halfsies(img, output)
result.show()
result.save('juniperbinary.png')
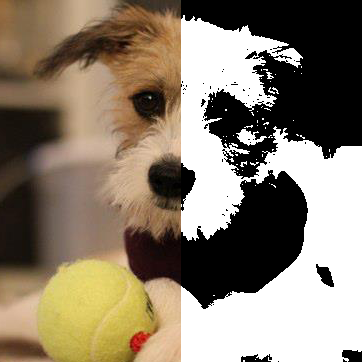
图1:上述Python代码运行结果(图源:SimpleCV)
点云库(PCL):3D感知必备
点云——深度相机捕获的多维物体表征——是目标识别、配准、拟合等核心机器人操作的核心数据结构。Point Cloud Library (PCL)提供滤波、分割、关键点提取等算法,是3D感知不可或缺工具。

图2:基础环面点云数据集(图源:Wikimedia Commons/Kieff)
物联网技术