


构建无线红外传感器驱动的机器人小车
机器人小车融合了机电设计与智能控制,能够实现自主或半自主运行。本指南重点介绍一种由红外(IR)传感器和射频(RF)通信供电的无线系统。
什么是无线机器人小车?
无线机器人小车是可远程操作的自动化机器,通常通过RF或IR链路控制。它们广泛应用于危险环境、工业自动化和教育项目中。通过集成传感器和微控制器,这些机器人能够导航、避障并执行任务,无需人工直接干预。
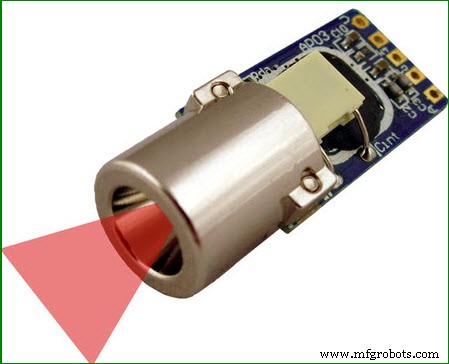
红外传感器工作原理
红外传感器通过LED发射红外光,光电二极管接收反射辐射。传感器输出电压随接收红外光量变化,从而检测接近度、循迹边界或障碍物。常见类型包括循迹传感器、接近检测器和障碍物计数器。
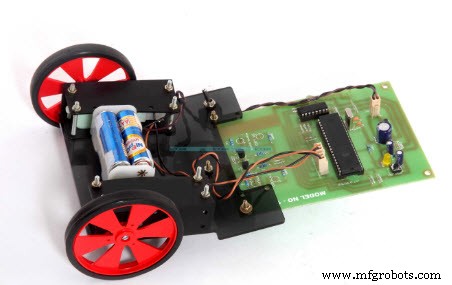
射频遥控无线机器人
无线系统的核心是一对433 MHz射频发射器和接收器。两个模块体积小巧,工作电压3V-12V,电流极小(激活时4.5 mA)。
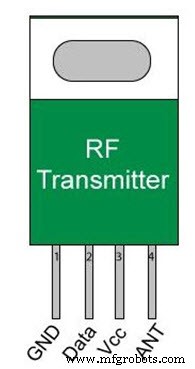
射频发射器
发射器由按钮驱动,发送逻辑高电平信号控制方向(前进、后退、左转、右转)。供电电压3V-6V,最高输出12V。下图展示了按钮连接电路。
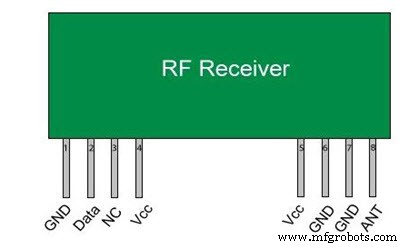
射频接收器
接收器工作电压5V,电流3.5 mA。它解码射频信号并将指令传递给8051单片机,由单片机驱动电机。
系统架构
机器人的控制逻辑运行在8051单片机上。红外接收器解码电视遥控器的RC5信号,射频接收器解析发射器指令。电机驱动器将这些信号转换为直流电机动作,实现四向移动。
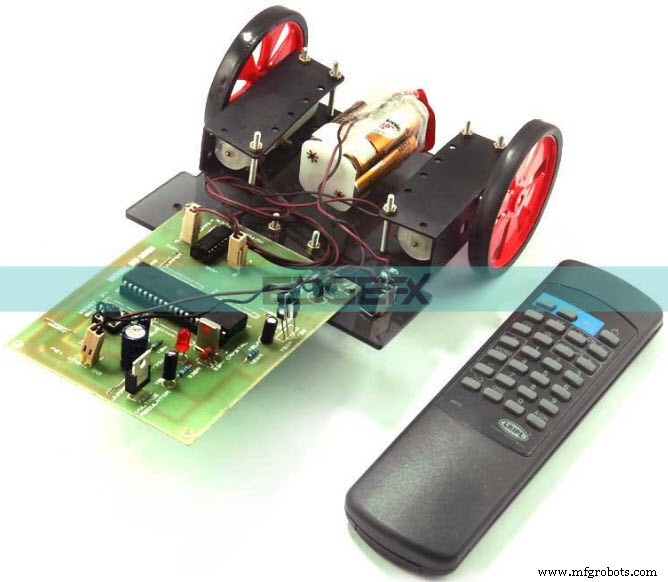
配备合适天线时,射频遥控可达200米实用范围,远超典型红外距离。若需更远距离控制,集成DTMF或蜂窝射频模块可进一步扩展能力。
有了这个基础,你可以尝试自主导航、避障甚至智能手机控制等高级功能。
对设计或故障排查有疑问?欢迎在评论区留言。顺问一下,红外传感器在此系统中的主要作用是什么?
传感器
- Zigbee 传感器与 Gravio 边缘平台打造交互式激光投影
- 树莓派用 MCP3008 ADC 读取模拟传感器:LDR 与 TMP36 实例
- 学生构建B&R驱动先进机器人垃圾分拣系统
- 机器人焊接智能传感器集成:投资时机与选型决策指南
- 推进自动驾驶:新一代传感器如何突破极限
- 推进防雾安全交通:桑迪亚实验室测试自动驾驶汽车传感器
- 仿生电子皮肤传感器实现精准运动追踪
- 革命性超薄MXene应变传感器提升机械臂精度与安全
- 超薄无电池MXene应变传感器革新工业机械臂
- 喷墨打印石墨烯:3D打印电子学未来
- IoT World第二天:用DDS赋能智能窗帘更聪明
- Redpine Signals发布RS9116N-DBT:集双频Wi-Fi、蓝牙5、Thread及内置AI引擎于一体的全能物联网SoC