


触觉传感器原理、类型与应用全解析
WSG-DSA夹爪手指集成了高分辨率触觉换能器DSA9205i,直接安装在WSG基础钳口上。它与夹爪控制器无缝集成,无需外部线缆,可在抓取过程中提供实时压力分布反馈。本文详细解释各类触觉传感器及其工作原理。
什么是触觉传感器?
触觉传感器是检测与环境物理交互的电子器件。人类触觉通常建模为皮肤感觉(皮肤)和本体感觉(肌肉和关节)。皮肤传感器响应机械压力、疼痛和温度,而本体感觉传感器捕获肌肉、肌腱和关节的数据。
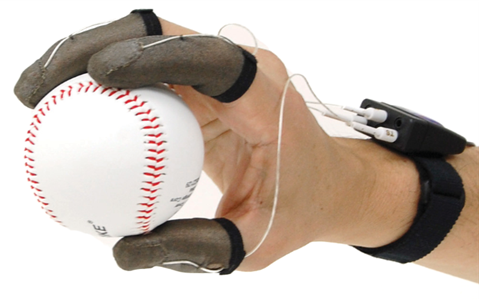
触觉传感器类型
触觉传感器大致可分为三大类:
- 力/扭矩传感器
- 动态传感器
- 热力传感器
力/扭矩传感器
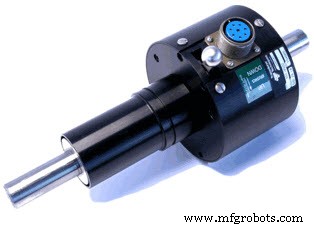
配合触觉阵列使用时,力/扭矩传感器为精确力控制提供关键数据。它们可检测各点载荷(如机械臂末端连杆),作为皮肤传感器时提供高带宽测量。在内在触觉感知设置中,传感器可揭示确切接触位置及相关力或力矩。
动态传感器
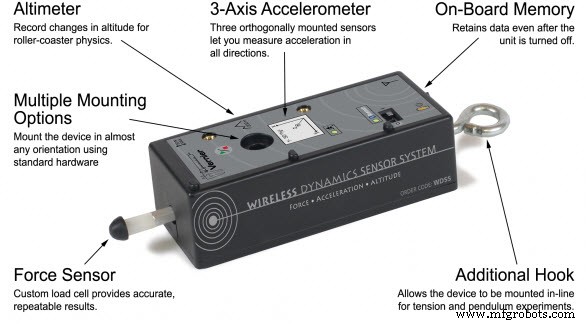
动态传感器是安装在手指条带或机器人手皮肤上的微型加速度计。它们模仿帕西尼小体,检测接触开始/释放以及在纹理表面滑动产生的振动。另一种类型——应变率传感器——捕捉指尖滑过微小表面不规则时的快速变化。这些器件常用聚偏二氟乙烯(PVDF)等压电聚合物将机械应变转换为成比例电信号。
热力传感器
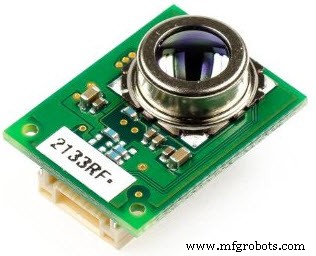
热力传感器通过测量温度梯度和热导率帮助机器人辨别材料属性。常见配置结合帕尔帖结与热敏电阻,实现物体表面精细温度映射。
工作原理与电路图
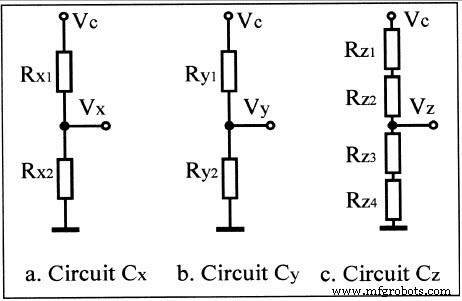
触觉传感器将表面接触力转换为机器人控制器可解读的电信号。三维传感器捕获法向、切向和切线力,这对力控制操作和防滑至关重要。基于MEMS的技术常作支撑,在紧凑封装中嵌入压阻或电容元件及前置放大电路。
触觉传感器在机器人中的应用
NASA机器人任务采用触觉传感器进行行星探索和国际空间站维护。这些系统从简单的力敏电阻发展为先进的量子隧道复合材料,能在恶劣环境提供可靠反馈。
触觉传感器应用领域
- 机器人与工业自动化
- 计算机硬件与触摸界面
- 安防监控系统
- 消费电子(触摸屏)
- 医疗与假肢设备
触觉传感器优势
- 易于与现有硬件集成
- 无线缆、紧凑设计
- 在苛刻机器人应用中经验证的可靠性
- 可扩展适应从0.01N到数牛顿的力范围
本文概述了触觉传感器如何将触觉转化为可执行数据,赋予机器人类人感知能力。如需深入见解或讨论具体项目,欢迎在下方评论留言。
图片来源:
- 触觉传感器 squarespace
- 力/扭矩传感器 transducertechniques
- 动态传感器 vernier
- 热力传感器 images-amazon
传感器