


自主机器人vs HMI:现代制造中真实差异解析
自主机器人以最少人工监督执行任务,适合零件间变化环境。虽仍为新兴领域,已在高度结构化制造设置中茁壮。对生产可变零件或在刚性产线外运营的公司,真正自主是下一飞跃。
然而许多企业急于宣示"自主"优势,却退守人机界面(HMI)。这些触屏或UI系统让操作员为预定义操作设参数,给机器人狭窄适应范围——通常仅当每零件共享相同几何时——无需重编程。
理解真正自主机器人与基于定制集成的HMI方案区别至关重要。关键差异包括:
- 自主机器人在非结构化环境茁壮;HMI依赖固定工作流和显式指令。
- 自主系统通过内部工程演进;HMI交付供应商一次性集成。
- 自主机器人发掘超越人工监督的价值;HMI仍操作员驱动。
自主机器人在非结构化环境擅长
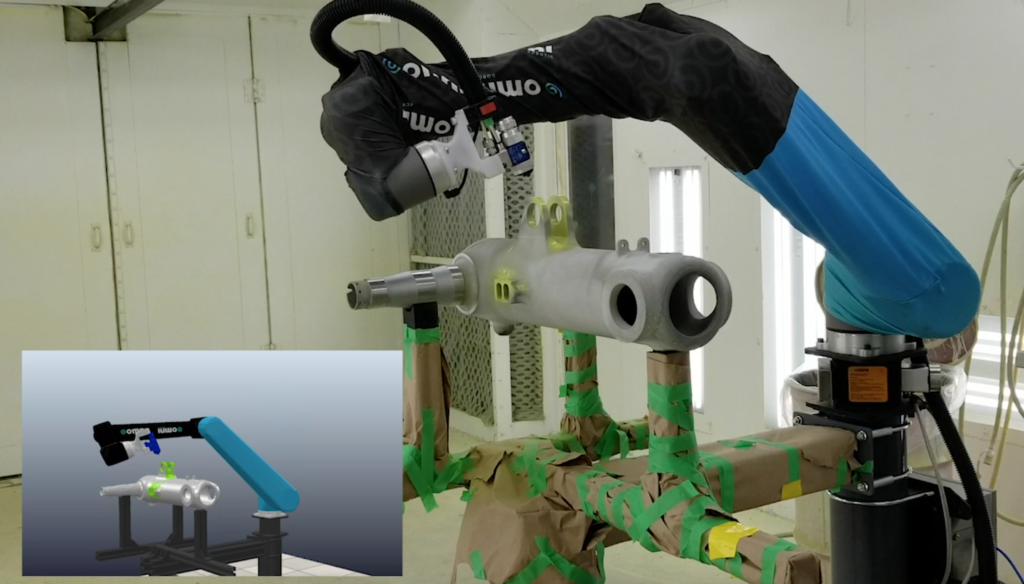
这些机器人依赖参数和流程模型而非详尽逐动作编程。能导航、响应传感器、协调其他工业控制,同时尊重安全约束和系统极限。
例如,工厂车间可编程访问控制器检测传送带零件并随其接近自主机器人启停生产线。视机器人感知——视觉、力或触觉——可执行喷涂、焊接或装配,并随新零件到达无缝切换任务。
因机器人完全集成控制系统,能凭宽泛高层指令智能行动,而非详细逐零件代码。
HMI针对特定工作流定制
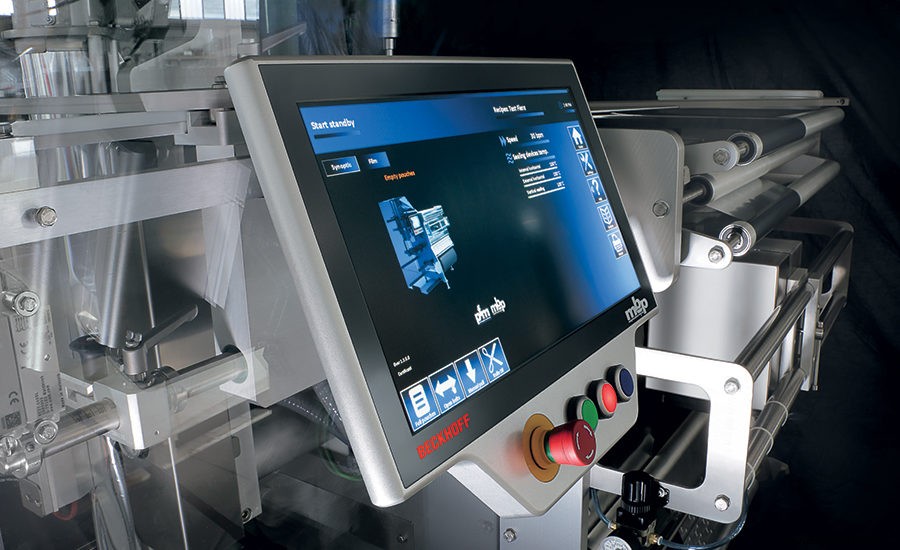
HMI虽为简单界面,但简易性限制优化和扩展。为组装或喷涂门窗设计的HMI在定义尺寸范围内——如高10英尺门、长6英尺窗框——工作良好。若现11英尺门或7英尺框,系统失效或需昂贵重构。
自主机器人赋能工程师新流程模型
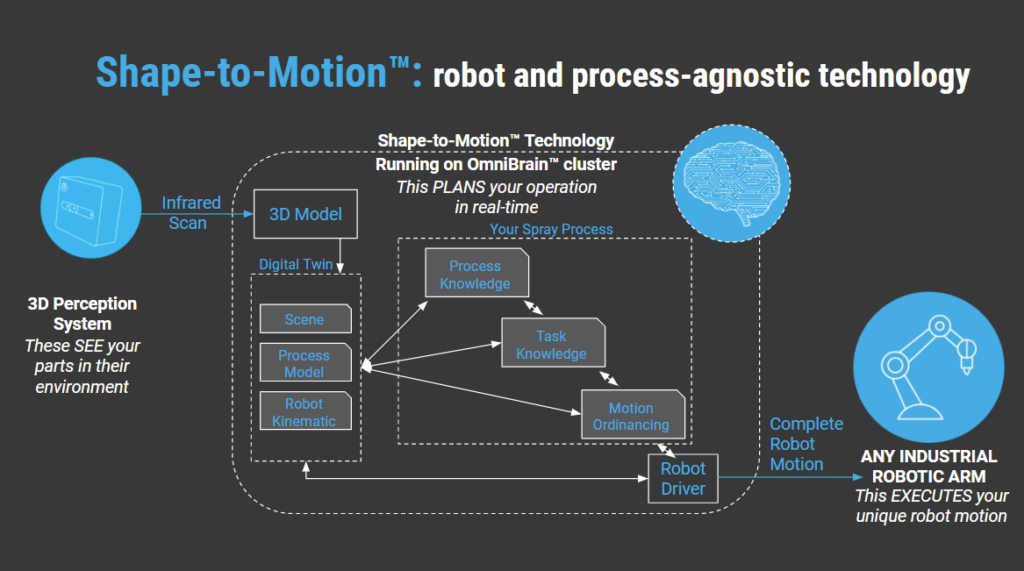
自主机器人能力取决于稳健流程模型和外围传感器无缝集成。条件满足时,开发者可训练机器人采用新应用无需原供应商全面改造。
Omnirobotic的Shape-to-Motion™技术既机器人无关又流程无关。同一运动规划逻辑适配任何硬件布局,而HMI每新零件或布局需全新运动规划和编程。
HMI仅由原供应商构建
HMI典型交付单一窄域方案。极少不替换整个界面即可适配或改进。规格快速变化行业中,坚持固定HMI让制造商落后竞争对手。
多数HMI只能原集成商修改。改造新布局尝试常使系统失效。需柔性制造世界中,此刚性是负债。
自主机器人交付超越人工监督价值
自主制造核心是自主运动生成。机器人能在秒级计算执行曲面无限精准运动——点对点编程难企及。
传统工具常依赖离散点和固定半径,引入误差和返工。自主机器人建模整个表面生成连续运动,确保更高质量和一致性。
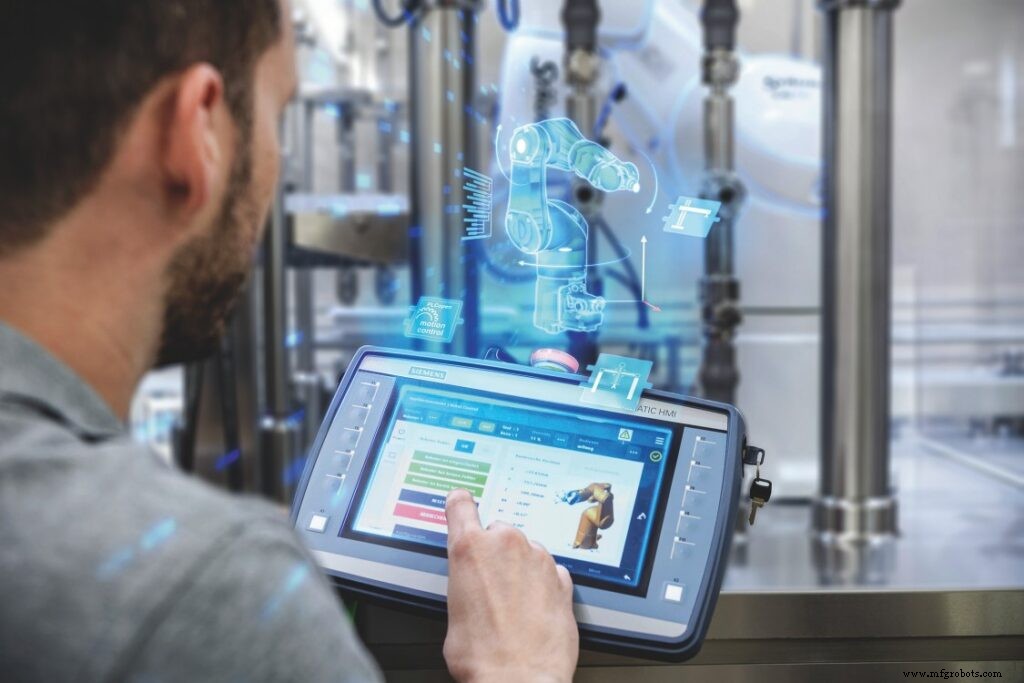
HMI自动化操作但价值操作员驱动
HMI基于显式序列执行指令。不自我优化或超出编程范围适应。某些供应商营销"自主",实则交付复杂HMI仍限制工程灵活性。
若吞吐量、一致质量和快速市场适应为优先,HMI或提供权宜方案。长期竞争力,自主机器人提供决定性优势。
Omnirobotic提供喷涂工艺自主机器人技术,让工业机器人看见零件、规划运动并执行关键涂层和精加工操作。看这里能获得何种回本,或了解如何从自主制造系统受益。
工业机器人