


机器人如何实现完全自主:从感知到行动
多数人想象完全自主机器人时,联想科幻场景而非自驾机器已在制造、物流和医疗交付的切实收益。与其恐惧未知,不如聚焦自主机器人如何在现实环境中精简运营、降成本、增安全。
然而"自主"常被误用,导致预期膨胀。真正达完全自主,机器人须满足四核心标准:
- 获取可靠实时环境数据。
- 将数据处理为可执行知识。
- 规划达成目标的任务序列。
- 精准高速执行计划。
每标准需精心工程和清晰理解机器人预期角色。
获取环境信息
机器人配备光谱传感器——激光雷达、雷达、声纳、触觉阵列、RGB-D相机等——模拟人类感官。工业环境中,这些设备接入物联网PLC网络,让机器人解读工作空间物体位姿。医疗或养老护理中,传感器数据须配严格隐私保护保护患者信息。
高速无线(5G)链路成自主车队协调必需,实现实时交通更新和自适应路由,提升安全效率。
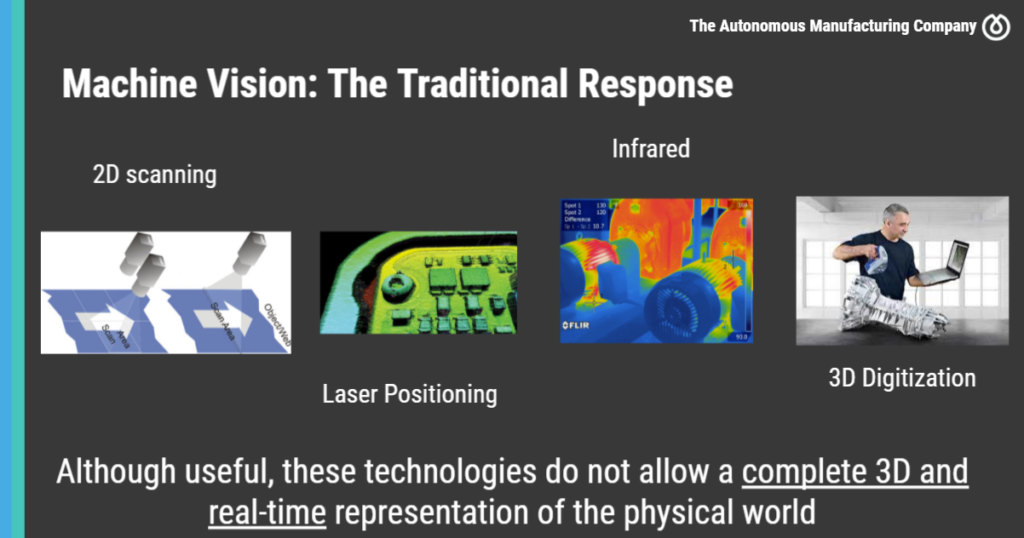
结构化处理信息
原始传感器流经传感器融合和机器学习模型转化为连贯3D地图。此表征让机器人推理环境、检测障碍、预测动态变化。成功自主系统依赖仿真反复测试验证模型后再部署。
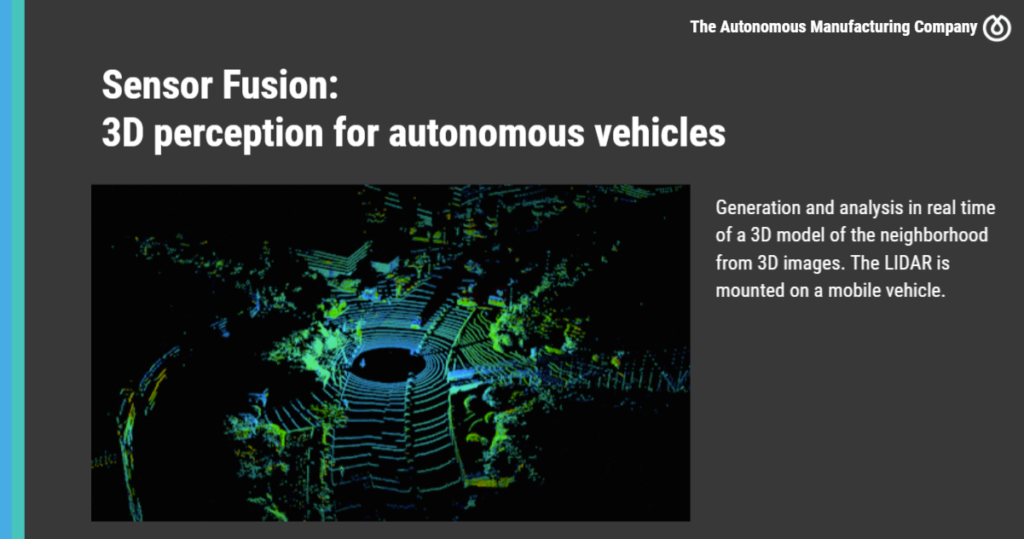
从数据规划行动
机器人理解环境后,用运动规划算法——如RRT*、A*或模型预测控制——生成满足目标且尊重安全约束的轨迹。工业喷涂或焊接中,意味计算最优喷涂路径或焊缝保证均匀覆盖。
回退策略内置计划,若现意外障碍,机器人即时重规划,保任务连续性。

执行计划
执行依赖实时反馈和持续优化。现代工业机器人已提供高重复性,加感知层将其从反应式转为真正自主代理。持续监控执行器性能、传感器漂移和环境变化让系统无人干预维持最优运行。
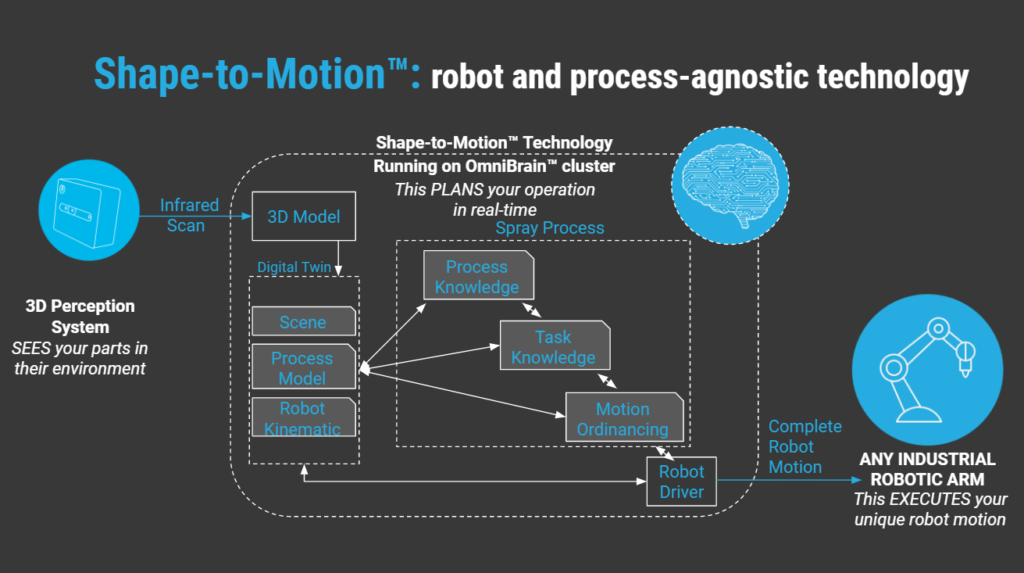
未来进步聚焦简化应用开发、扩展传感器套件、让机器人在日益复杂动态环境执行任务。自主机器人非威胁就业,反而释放人类从事高价值创造性工作——尤其人们觉得不常规或更危险角色。
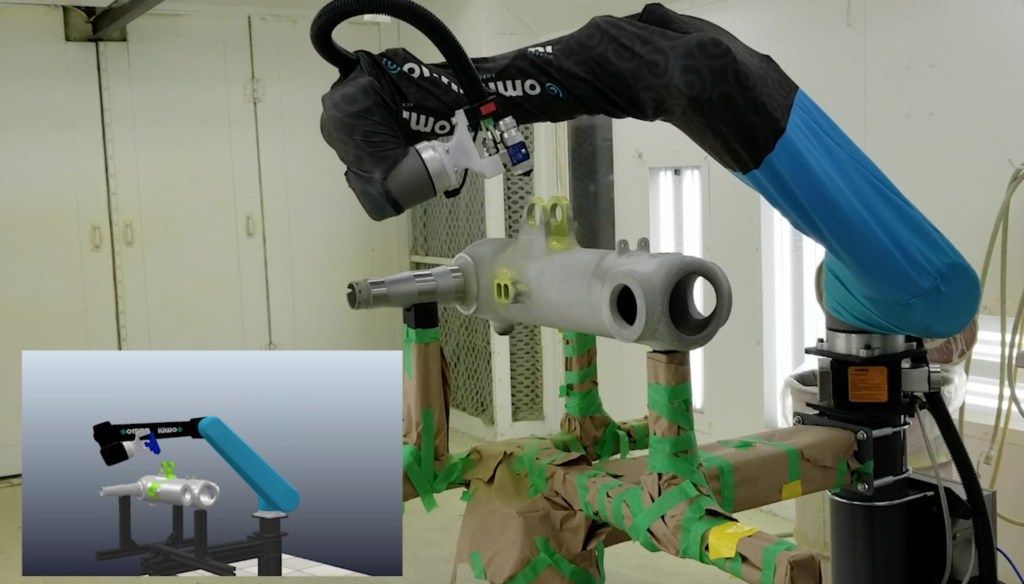
Omnirobotic提供喷涂工艺自主机器人技术,让工业机器人看见零件、规划自主运动程序并执行关键工业涂层和精加工工艺。看这里能获得何种回本,或了解如何从自主制造系统受益。
工业机器人