


工业机器人入门:类型与应用,打造高效生产
深入了解各类工业机器人及其独特能力。清晰掌握机械臂、移动机器人、空中无人机、水下机器人和协作机器人的用途与应用场景。
如何判断哪种工业机器人最适合您?
市面上机器人类型繁多,该如何选择?与许多设计和工程问题一样,“形式追随功能”。即所需机器人类型取决于其预期功能。机器人是固定安装在地面或其他表面,还是需要移动?每小时需处理多少工件?最大负载重量是多少?若固定安装,工作包络尺寸如何?是矩形还是圆形?回答这些问题能快速缩小选择范围,助您选出最理想的工业机器人类型。
本文将剖析不同类型机器人的优劣势,并指导如何确定其适用场景。
本文目录
- 固定式机器人(机械臂)
- 自主移动机器人
- 飞行机器人(空中无人机)
- 水下机器人
- 如何为您的组织采购理想机器人类型
固定式机器人(机械臂)
市场上有七大类固定式机器人。固定式指机器人通过螺栓固定在地面、天花板或其他表面,不具备移动能力。通常为机械臂,设计用于拾取放置、分拣、装配、焊接和精加工等任务。
下面逐一介绍各类机械臂及其特点与用途。
- 关节型机械臂
- 笛卡尔/直角坐标机器人
- SCARA机器人
- 极坐标/球坐标机器人
- Delta/并联机器人
- 龙门机器人
- 圆柱坐标机器人
- 协作机器人/协作臂
关节型机械臂
优势: 所有机械臂中运动最灵活。负载能力强,可搬运重物。
劣势: 可能需围栏隔离。速度较其他机械臂慢。成本较高。需更复杂的控制系统。
与其他机械臂相比,关节型机械臂的运动最接近人臂。典型六轴关节臂有六个关节(轴),视应用和厂商而定可能更多或更少。关节越多,运动越平滑、越不“机械化”。这种运动灵活性用自由度描述。
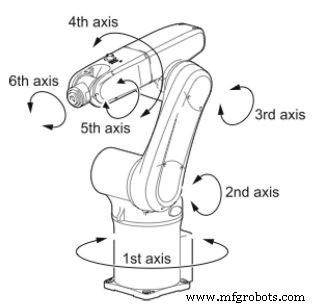
趣闻: 人造手设计师认为人手有27个自由度,人臂有7个,臂手合计34个自由度。要在工业机器人上复刻人臂手所有精微动作成本太高、过于复杂。业界普遍认为6自由度已足够完成几乎所有工业任务——毕竟机器人不需要弹钢琴!
视应用需求,机械臂末端可装夹爪(相当于手)。夹爪通常远比人手简单:可能只是吸盘或电磁铁;也可能是三指柔性夹爪,用于抓取鲜果、鸡蛋等易碎物。夹爪种类繁多,目前尚无单一夹爪能覆盖所有应用。
或者,末端执行器(EoAT)可以是各类工具:持钻头的旋转工具,用于去毛刺、磨削、铣削;也有专用于焊接、喷涂、打磨、激光切割等的EoAT。
关节机器人所有关节均可旋转(而非仅直线运动的平移关节),因此高度灵活。
应用场景包括拾取放置、电弧焊、点焊、包装、机床看护、物料搬运。其能在难以触及处生成弧形轨迹,适合汽车制造及其他需要此能力的行业。
历史上,大型大负载关节臂缺乏环境感知传感器,误入工作区人员极易重伤甚至死亡。因此必须将此类机器人隔离在围栏内,仅允许熟悉机器人运作的专业人员进入。
但若配备合适传感器和控制软件,关节臂可安全协同作业。例如利用计算机视觉(摄像头)或激光雷达,检测到障碍物或人员接近时减速停止;碰撞传感器触发后停止或后退。此类协作关节臂通常限制速度和力量。
笛卡尔/直角坐标机器人
优势: 控制系统简单。视型号可搬运极重物体。精度高。三轴刚性好。成本低于关节臂。
劣势: 无法做旋转运动。
此类机器人基于笛卡尔坐标系(X、Y、Z)在三轴上做直线运动(前后、上下、左右)。三个关节均为平移关节,故称“直线机器人”。
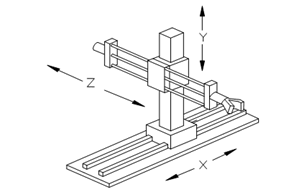
适用于拾取放置、物料搬运、包装自动化、存取、切割钻孔等。三维刚性保证高精度和重复定位精度。结构比关节臂简单,软件控制更简易,成本更低。
龙门机器人——笛卡尔机器人的一种
优势: 视型号可搬运极重物。可做超大尺寸,跨越整个厂房。适配应用时性价比极高。
劣势: 无法做旋转运动。
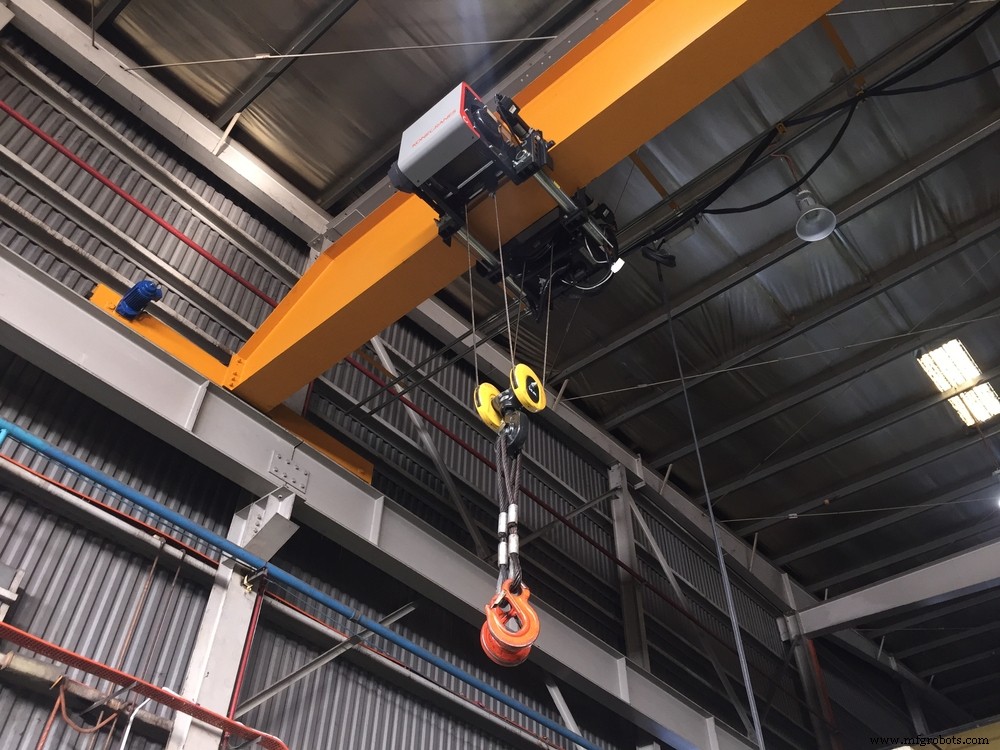
笛卡尔/直线机器人可配置为龙门式。龙门机器人沿悬空轨道移动。视设计可快速精准搬运重物,尺寸可扩展至覆盖整个厂房地面。小型龙门机器人适合高精度、高刚性的拾取放置等作业。
因直线机器人的运动控制相对简单,成本常低于其他类型,是许多自动化任务的高性价比方案。
笛卡尔机器人的工作包络为矩形体(加上垂直运动后形成箱形空间)。
SCARA机器人
优势: 适配大量装配应用。速度快、精度高。装配作业性价比高。
劣势: 灵活性不如关节臂。精度不如笛卡尔机器人。速度不如Delta机器人。
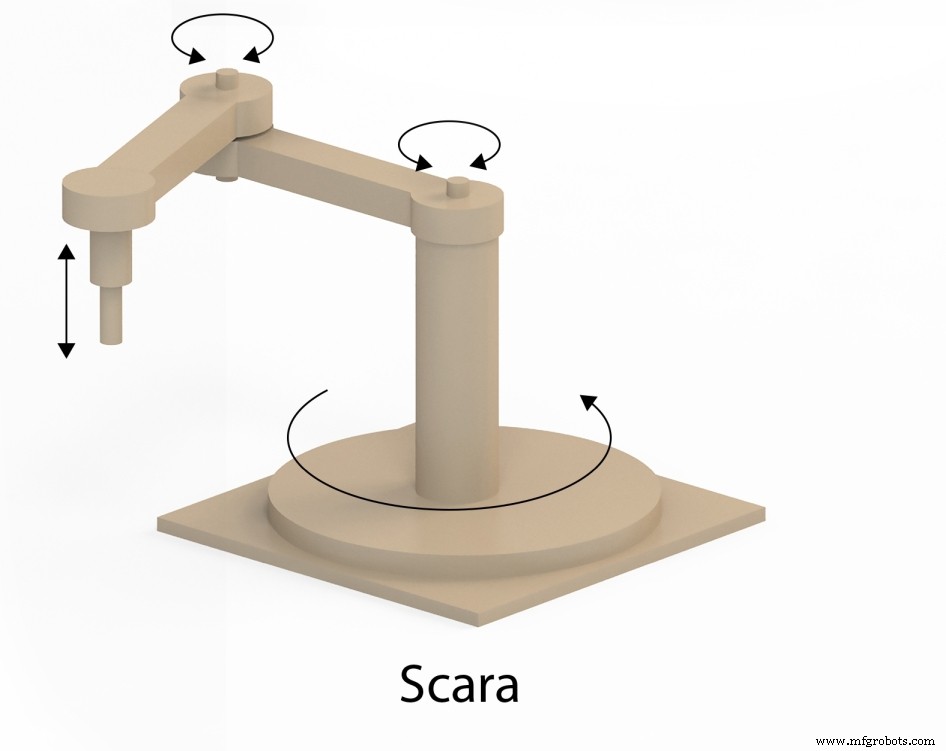
SCARA(选择性顺应装配机械臂)与笛卡尔机器人同为三轴,但其中两个关节为旋转关节,故运动更复杂。通常比笛卡尔机器人快、灵活,但精度略低。
趣闻: SCARA机器人普及彻底改变了小型电子行业。凭借小占地面积、结构简单和设计特性,其独特适配该领域,极具成本效益。
顾名思义,SCARA专为装配发明。1981年由日本山梨大学牧野博史创造。“顺应性”指水平方向有一定“让步”——推一下会微动,非完全刚性;垂直方向则刚性强,不“让步”。故称“选择性顺应”。
此特性在装配中极有用:如将零件插入电路板小孔,水平面需一点“顺应”找中心,垂直插入则需刚性支撑。
SCARA刚性弱于笛卡尔机器人,负载也有限。占地小,适合移动距离较短的场景。自由度少于关节臂,但精度高、重复性好,成本低于关节臂。
工作包络为圆柱形,选型时需考量。速度一般快于关节臂,慢于Delta机器人。
极坐标/球坐标机器人
优势: 控制系统比关节臂简单。可实现长距离作业。极适合焊接应用。速度可能快于关节臂。
劣势: 灵活性不如关节臂。属较老技术。占地面积常较大。速度不如Delta机器人。
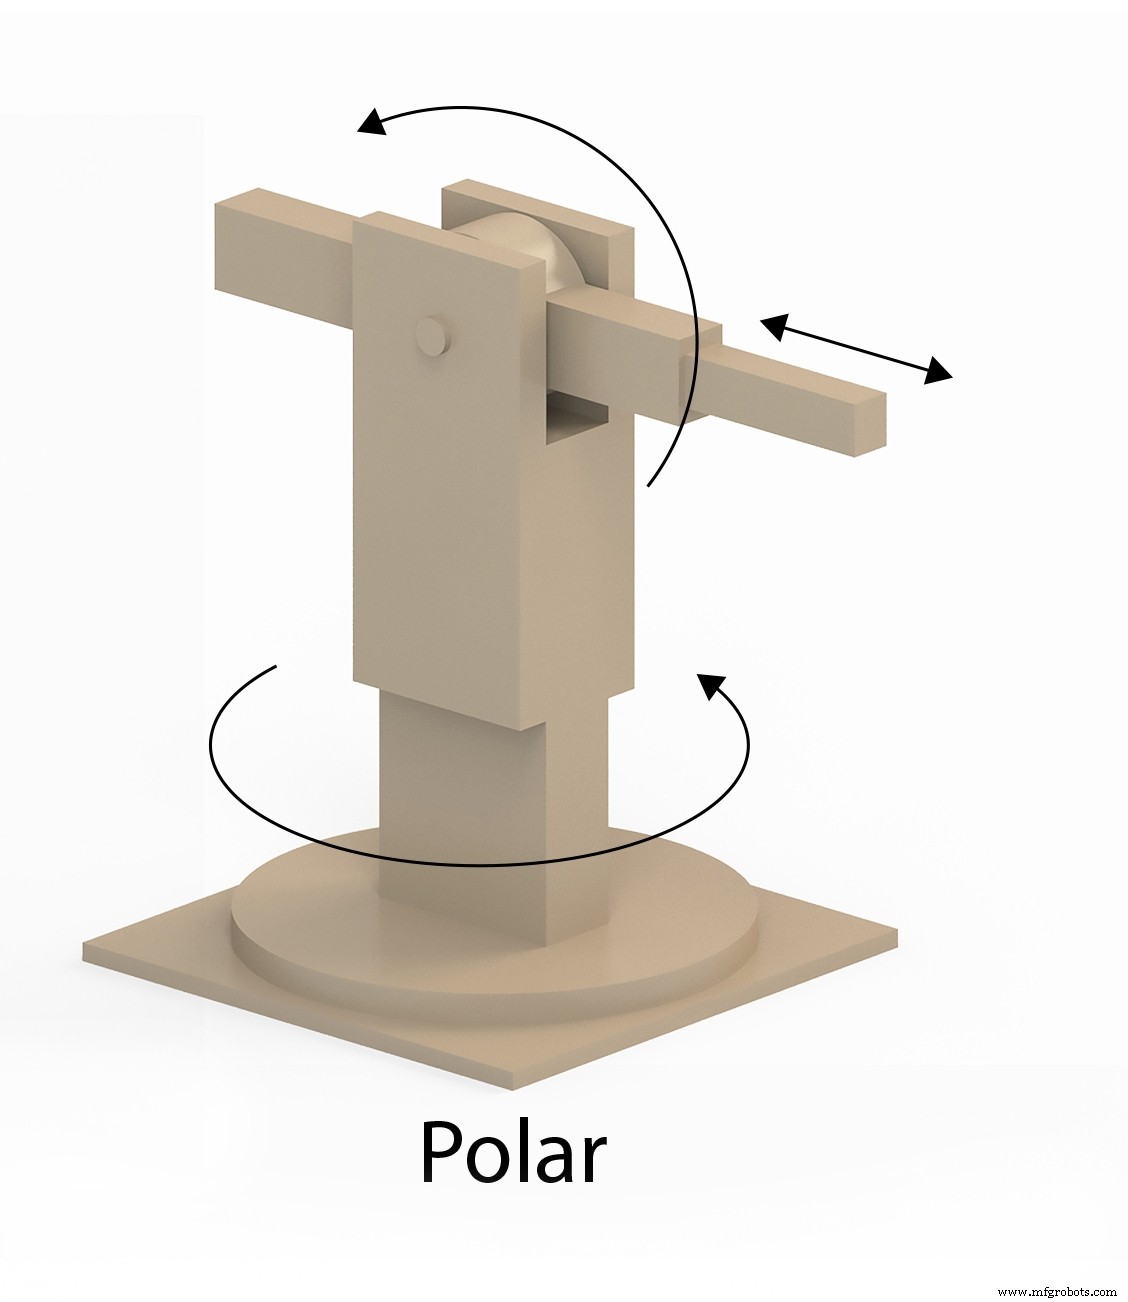
极坐标机器人(亦称球坐标机器人)具两个旋转关节和一个直线关节,形成球形工作空间。
趣闻: 首台工业机器人“Unimate”(1950年代诞生)即为球坐标机器人。
适用于注塑、喷涂、电弧焊、点焊。配备合适长度直线臂可实现长距离作业。
属早期技术,常可被关节臂替代(关节臂工作包络亦为球形),但在特定应用中极坐标机器人仍可能更具成本优势。
Delta机器人
优势: 拾取放置作业中速度最快的机械臂设计。轻量化。精度高。
劣势: 仅适配小型轻量工件。不适合垂直平面作业。作业半径有限。
Delta机器人(并联机器人)由三个平行四边形机械臂组成。通常悬吊于工件上方,连接顶桁架。所有电机安装在基座,故关节和臂极轻。工作包络为倒置圆顶形。
趣闻: Delta机器人最初为巧克力制造商设计,用于抓取巧克力装盒。
此结构实现高速精准作业。主要用于拾取放置,也用于胶水点胶、焊锡、装配。负载有限,限制了EoAT选择和任务范围。
混合设计有时在臂端加装旋转关节以增加灵活性。
圆柱坐标机器人
优势: 刚性好。精度高。完美适配需圆形几何的应用。
劣势: 较老技术。运动灵活性受限。
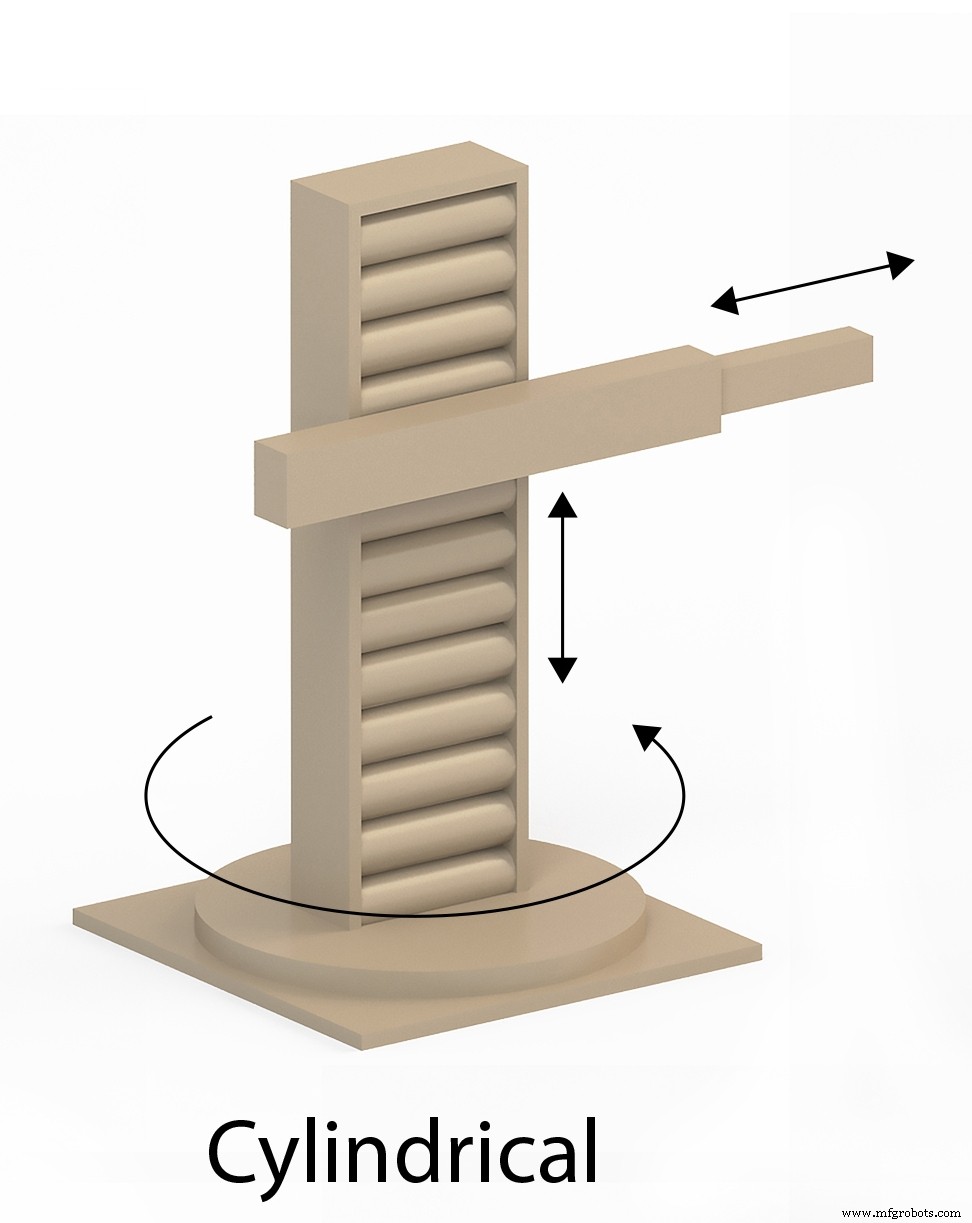
圆柱坐标机器人底座至少有一个旋转关节,加两个直线关节,形成圆柱形工作空间。
常用于狭窄空间,完美适配需圆柱对称的工件(如线材、管材)。磨削、装配、点焊常用此类机器人。
协作机器人(Cobots)
优势: 可安全与人协同作业。现代界面支持“示教”编程,无需写代码。
劣势: 速度非最快。负载和速度受限。
协作机器人实现人机安全协作,无需传统工业机器人的围栏等安全设施。但安全机制导致运行速度降低。
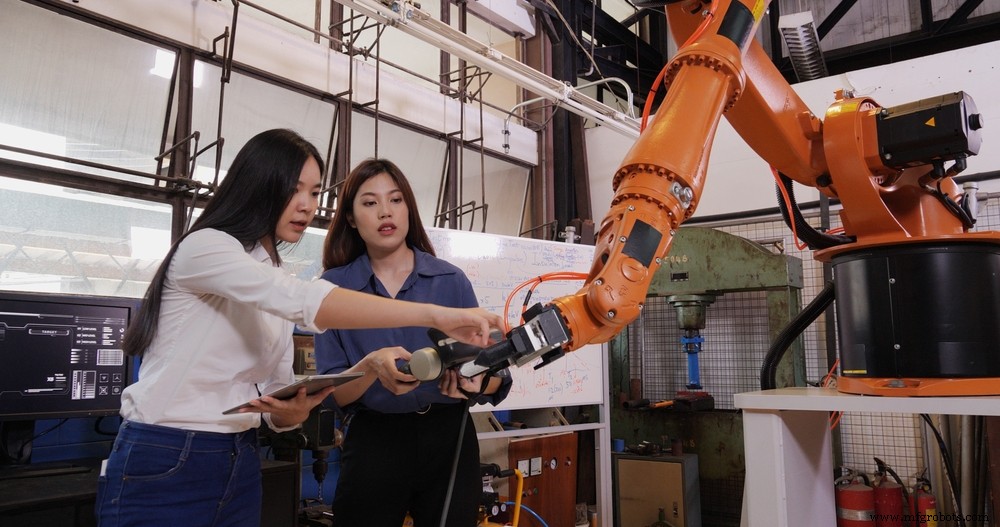
除安全外,协作性还体现在:操作员可手动拖动机械臂演示动作,机器人即可复现,无需编程代码。
标准协作臂通常不设计用于重载,限制了可搬运工件范围。
应用广泛:机床看护、拾取放置、装配、电弧焊等,但一般不适合重载或超高速任务。
自主移动机器人 (AMR)
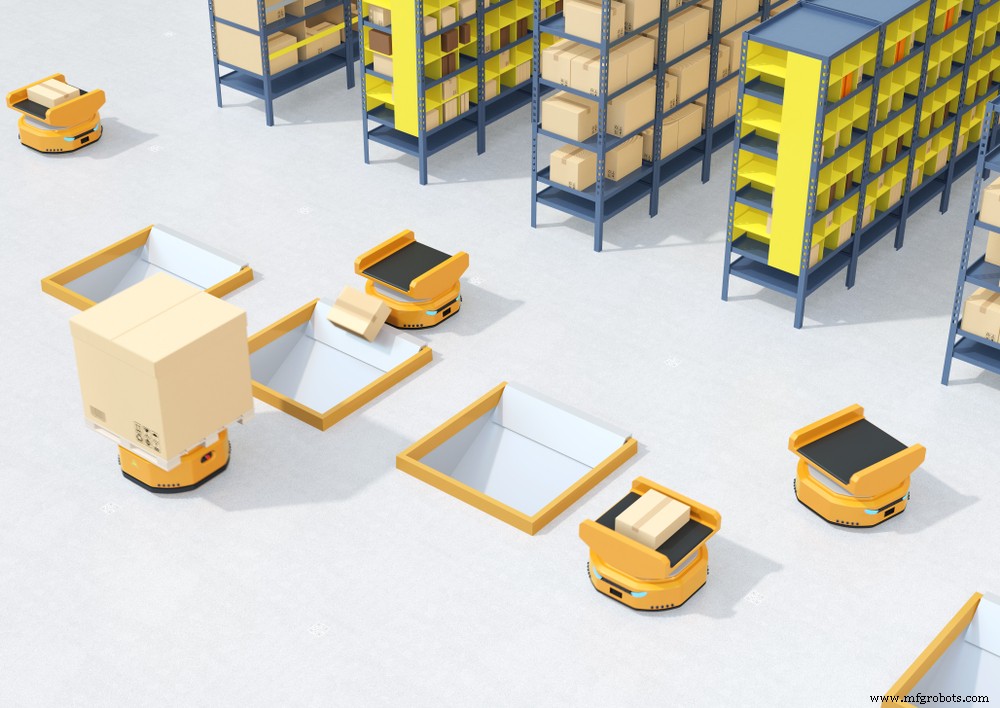
AMR是工业机器人市场快速增长的细分领域。形态多样,针对特定任务优化。
轮式手推车
轮式AMR常用于工厂/仓库内部货物运输。配备传感器、车载算力和电机,能在设施内移动并构建内部地图(常由人员遥控引导完成)。
建图完成后,可指派目的地。AMR关键特性:能自主从A点至B点,途中避障。遇人、叉车或障碍物可绕行或重新规划路径。
自主能力使AMR比传送带系统灵活得多。
轮式AMR可单独运输货物,也可组成集群/车队。亚马逊即采用车队模式:每台机器人托起整排货架送至拣选工位,人员取货放入容器完成电商订单履约。
近年计算机视觉、AI和夹爪技术进步,使拣选工位人员可被关节机械臂替代,实现机器人间协作:轮式AMR送货至机械臂。
自动导引车 (AGV)
AGV通常为轮式车辆,技术早于AMR。车载智能较弱,自主性较低。无法自主建图,依赖预设路径(地埋线、磁条等引导)。遇障碍物只能停车呼叫求助。
但AGV与AMR界限日益模糊:AGV获赋更强算力,部分已具备避障能力。
带机械臂的AMR
机械臂可安装在轮式AMR上,拓展任务多样性。典型应用:看护整排机床。机器人卸下成品、上料新毛坯,再移至下一台机床循环作业。
腿足式机器人
波士顿动力跳舞机器人视频让大众熟知二足/四足机器人。工业设想:包裹递送、搜救作业。
腿足替代轮子的优势:能通过轮式车难以通行的地形;可爬楼梯、进出车辆。
球形AMR
球形AMR已商业化,具独特优势:核心部件密封于耐用外壳内,可在恶劣环境作业;能漂浮越水,具两栖能力。
推进原理多为移动重心。
主要应用:监控与远程巡检。搭载摄像头和通讯模块回传视频。有毒气体等危险环境中,球形AMR是理想选择。
飞行机器人(空中无人机)
无人机(UAV)在工业领域应用日增。如仓库盘点:无人机穿梭货架间,用计算机视觉统计箱内物品数量。
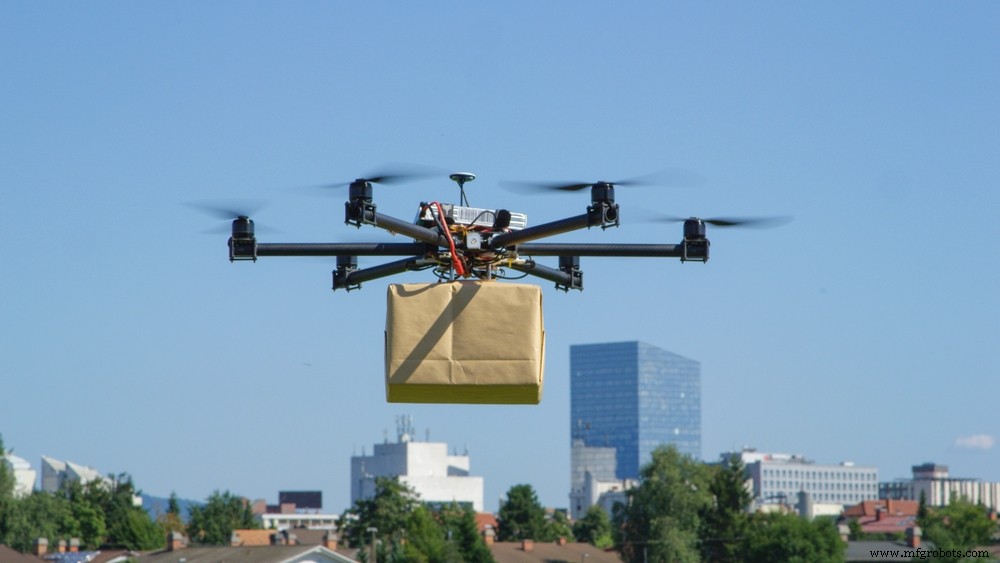
视设计,工业无人机可属AMR范畴:部分机型能自动避障、自主导航至目标。可下达“任务”:自主飞越露天矿或基建项目,录像或测量记录数据,监控建设进度。
亚马逊等公司已小规模用无人机配送耐用品和生鲜。
水下机器人
水下机器人种类繁多。有自主型(AUV),有远控型(无线或有线系缆)。推进方式有螺旋桨(似潜艇),也有仿生:模仿海豚、蛇、鱼类游动——即“仿生学”。
应用:海上油台、管道巡检,科研;桥墩底部、水电大坝取水口、珊瑚礁巡检;警方用于水下取证录像;军方亦感兴趣——声纳能否分辨机器“海豚”与真海豚?
优势显著:免去人类潜水员风险和费用;潜水时长超人类;搭载传感器可测记几乎无限种参数。
如何为您的组织采购理想机器人类型
HowToRobot是助力企业自动化成功的全球平台。通过其全球15,000+家机器人企业目录,您能找到完美适配应用的机器人类型。
若已明确所需类型,可通过HowToRobot向多家供方获取报价、产品信息和价格。
若不确定所需组件,只需描述应用场景、关键绩效指标(KPI)和自动化目标,提交信息请求(RFI),即可收到供方解决方案反馈。
平台还有中立专家协助全流程。点击此处预约专家咨询。
工业机器人