


定制医疗管路搬运与装配系统设计:关键考量全解析
作者:Eric Anderson
打造定制医疗管路搬运装配机的核心要素
设计制造组装使用挤出医用管的医疗器械自动化机器极具挑战。挤出管材“自带随机性”,其不可预测特性在自动化机器中难以驾驭。但通过创造性问题解决方法,仍可将其自动化为成功、可靠的工艺。
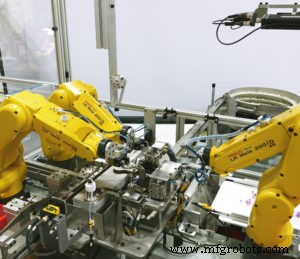
近期,Steven Douglas Corp. (SDC) 专家完成了一台自动化机器人机器,生产包含挤出医用管的组件。该机器使用三台 6 轴 Fanuc 机器人,自动装配由管路、管夹和粘接在管路两端的两个医用“接口”组成的医疗器械。系统设计中,SDC 丰富的加工、物料搬运和自动化经验与客户制造知识相结合,创建了成功的自动化工作单元。关键组件包括管路送料准备、防错机制和机器人管路搬运。
管路送料与准备
装配前,医用管路必须送入机器并为后续机器人操作做准备。包括:送管、切管至正确长度、安装管夹。
管路稳定送入是后续每步更轻松可靠的前提。但这说易行难。挤出管材“自带随机性”,随多种变量表现不同。限制这些变量是 SDC 送管系统的关键。
SDC 设计的医用管路送料系统操作维护简易且不牺牲功能。管路从盘卷送入 SDC 机器,由操作员装载到定制解卷装置。随后管路通过加权张力装置与线轴分离,测量并跟踪送出管长和张力。恒定张力至关重要。一对伺服驱动皮带轻柔夹持引导管路进入机器,最大限度减少外部因素对送管长度的影响。
为完成系统,SDC 加入闭环控制系统和机器学习,自动调整伺服送料系统确保送管长度一致。SDC 送料系统可定制调整,适配多种管长,集成防错机制可轻松检测不符合系统要求的管材。
防错机制
每个应用中,成品必须满足客户、质量和生产标准。医疗器械行业同样如此。因医疗器械用途特殊,要求往往比其他行业更严格。设计自动化机器的关键步骤是理解可能导致缺陷的原因,并设计机器限制这些缺陷。考虑到并非每个零件都完美可接受,可增加工序检查检测分离“不合格”零件,必要时暂停/停止装配。
一些基础但常被忽视的缺陷原因包括:跑错零件、部分装配零件。为防止装配错误零件,需特定工装搬运每个零件,并用传感器确保正确工装已安装。软件、恢复和设置循环编程为:机器人自动清除循环中“失败”的任何零件,确保未完成零件与成品分离。
用于视觉引导机器人的同一机器视觉系统也可用于来料检验。本项目中,视觉引导机器人从输送带拾取零件,视觉检测系统验证正确零件到位。额外视觉系统在装配前检测管路,验证管长正确。最后,多个传感器通过光纤激光和电容传感器系列检测零件存在性。另一传感器验证装配前胶水已涂布。
通过组合所有这些工具技术,SDC 设计制造的机器在 99.9% 零件上达到要求质量标准。机器视觉系统确保那 0.1% 不合格零件被自动分离。
机器人管路搬运
挤出医用管材存在随机性,在自动化机器中难以驾驭,尤其管长增加时。保持控制是 SDC 机器概念设计的关键。SDC 使用三台独立 6 轴 Fanuc 机器人,在不同零件和工序间转换时提供灵活性,同时让机器始终完全控制管路中段和两端。
本例中,管路送入机器后,在定制槽中固定,直到一机器人抓住一端、第二机器人抓住另一端。然后各机器人按编程序列完成:将管路浸胶、精准插入两端接口。较长管路时,定制支架将长环管路控制在不干扰机器人运动序列的位置。装配完成后,第三台机器人收集成品并存入收集系统。
多机器人协作使管路始终受控,消除缠绕可能性,保持快速机器循环时间。机器人还能精准受控且可监控地运动,完善装配工艺。
本工序中,将软管装入接头是极具挑战的过程,既需精度又需柔性应对软管随机性。多机器人协作让 SDC 最终建立起从变量装配中衍生出的高度一致可靠自动化流程。作为 Fanuc、Epson 等机器人制造商首选集成商,SDC 拥有编程多机器人同时、安全、高效协同作业的丰富经验。
自动化机器人系统专家
SDC 是一家解决问题的公司。我们的创造性问题解决方法和经验丰富的自动化专业团队,在机器设计、机械工程、机器控制、机器人编程、零件制造和整机装配方面拥有专家知识。无论你的应用使用挤出医用管,还是身处医疗器械行业,相同原则都将应用于你的自动化系统创建。我们在广泛行业谱系中拥有丰富经验,拥有经过验证的专有方法,为各类应用构建可靠、持久的自动化机器。
立即联系 SDC 探讨你的自动化项目,同时查看我们的其他过往项目。
工业机器人