


深度解析机器人工作包络:定义、类型与制造业应用价值
机器人由诸多部件组成,机械臂最显眼且承担主要作业。但还有一个鲜少被注意、却在幕后“举重若轻”的关键部件——工作包络。本文将深入剖析工作包络的定义、重要性、制造业主流的7大类型及其带来的效益,助您全面掌握机器人应用核心知识。
什么是工作包络?
来源:Pinterest
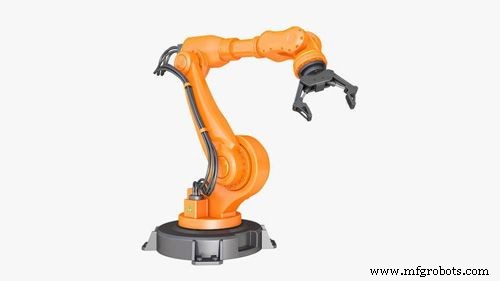
工作包络是机器人的运动范围。工业机器人无腿无轮,固定安装在基座上以保稳定。当机械手在各方向运动完成任务时,其轨迹勾勒出的三维形状即为工作包络。包络尺寸决定机器人最大作业半径。
简而言之,机器人只能在工作包络内作业。无论机械臂多灵活,其极限由包络决定。龙门机器人是唯一能突破包络限制的例外。包络设计优劣直接决定机械臂能否按预期运行。
为什么工作包络至关重要?
来源:Pinterest
工作包络如同机械臂的“牵引绳”,界定可达作业区。人机协作场景下,它划定安全区,降低工伤风险。选型时必须重视包络类型与尺寸——机器人的一切作业都受制于此。
追求大覆盖面选大包络,但大包络通常意味着大体积,厂房空间不足时会成为制约。选型需在覆盖范围与占地面积间权衡。
制造业主流的7大工作包络类型
来源:Pinterest
制造业通用7种标准工作包络,各具几何形态与适用工况:
1. 笛卡尔工作包络(长方体)
笛卡尔/龙门机器人专用。长方体无盲区,机械臂可在全包络内以最大负载作业无应力。
2. 圆柱工作包络(中空圆柱)
中空圆柱结构导致中心大面积盲区,限制伸缩。适用小行程、快速循环任务。
3. 极坐标工作包络(双部分龙卷体积)
扫掠两个部分龙卷体积,垂直/水平角度运动受限,上下方向形成巨大盲区。极坐标机器人典型配置。
4. 关节工作包络(完整/部分球体)
包络常大于占地面积,呈完整或半开放球体。结构最复杂,灵活性最高。
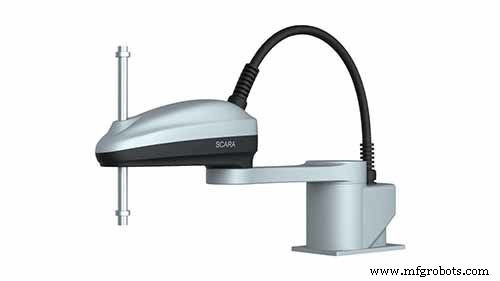
5. SCARA工作包络(心形/肾形)
SCARA专用,显著中空圆环贯穿中心,提供超大水平作业平面,利于侧向运动;垂直空间受限。
6. 脊柱工作包络(半球体)
最简单结构:脊柱机器人置于半球包络内,提供全方位刚性空间。整体尺寸取决于脊柱关节数。
7. 摆锤配置(马蹄形分段截面)
类马蹄形分段截面,包络受限但可任意角度安装于包络上,灵活部署于最高效位置。
解读工作包络:三大关键认知
每种包络几何特性决定其功能适配性,选型绝不可凭直觉,须严谨解读:
- 包络代表末端执行器安装面中心可达工作体积,不含末端工具尺寸。必须明确该基准点位置。
- 包络内存在不可达“盲区”,由几何结构决定,无法消除。
- 额定最大负载仅在特定臂展下实现,切勿与最大作业半径混淆。
结语
工作包络是机械臂及自动化设备运行的基石,深度影响机械臂造型设计。这7大类型全球通用,未来必将涌现更多变体。欲深入了解包络优化调校,欢迎访问官网咨询专家团队。
工业机器人