


机器人增量成形:小批量钣金成形的5步质量达标法
机器人增量成形(RIF)让小批量钣金成形经济可行。Institut Maupertuis团队借RoboDK实现高质量量产,全流程复盘。
小批量深拉伸为何贵?
深拉伸需制模具,模具成本摊销到单件极高。传统对策:认命、或人工锤打(质量不可控)。
什么是机器人增量成形?
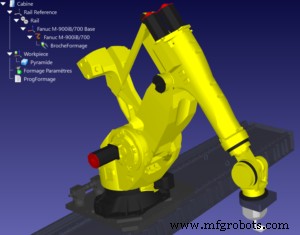
球头刀具层层递进压制钣金,类似3D打印"减材"版。传统用改装CNC,但大工件受限于机床行程。机器人臂展大、无行程瓶颈,适配颅骨植入体、汽车覆盖件等大尺寸场景。
5步达标流程(基于团队研究论文)
1. 建立三维模型
CAD建模,定义目标几何。
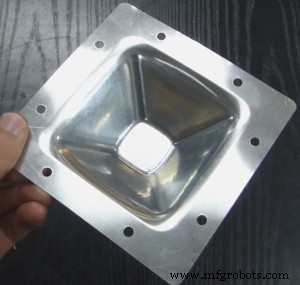
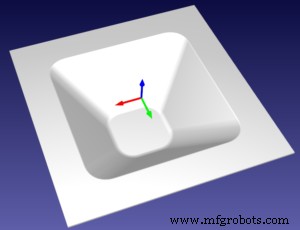
2. 生成刀具轨迹
CAM软件生成CNC轨迹。团队用CamBam(高性价比)。关键决策:
- 层深
- 分层策略:Z向分层(简单、每层进刀)或螺旋线(表面质量好、受力小)
3. 生成G代码
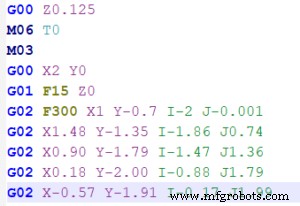
标准CNC指令集,也是机器人加工的通用中间格式。
4. G代码转机器人指令——关键步骤
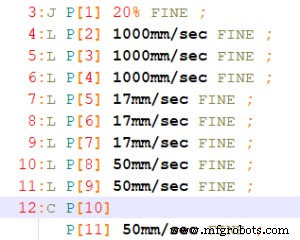
各厂商指令集不兼容。RoboDK机器人加工向导直接导入G代码,自动生成品牌无关的机器人程序,规避奇异点与关节超限,性价比远超厂商专用CNC包。
5. 实机运行与避坑指南
- 选高刚性机器人:团队用500kg+负载重型机型抑制刀具偏转
- 避免过厚板料:刚性不足时薄板优先,首件必守望偏移量
合作单位:Institut Maupertuis × Halcyon Performance
工业机器人