


RoboDK一体化制造单元:精简生产、降本增效
想象只需一个制造单元即可完成所有工序。研究团队正用RoboDK将其变为现实。
审视当前制造流程:多道工序分散在不同单元——毛坯成型、粗精加工、表面处理……车间塞满设备,操作员奔波劳碌。
若一个单元搞定所有阶段,岂不更好?
这正是研究团队在欧盟“地平线2020”资助计划提案中要解决的问题。
HYROMAN项目
HYROMAN是2017年提交的欧盟项目提案。欧盟分轮次资助科研,“地平线2020”近5年收60万+申请,仅3%获资助。
HYROMAN全称“混合机器人制造”,旨在开发平台,在单一机器人单元内完成所有制造阶段。提案称将“构建颠覆性创新制造系统,实现敏捷低成本生产”。
HYROMAN平台
核心是“HYROMAN平台”——“先进机器人系统……最小化生产时间、车间占地与资本支出”。
将三大核心制造步骤整合于单一单元:
- 增材制造——用“沉积工具”(3D打印)堆积零件毛坯,机器人末端安装挤出工具完成。
- 减材制造——单元内第二台机器人用加工工具去除余量。
- 变形制造——第二机器人换装表面处理末端执行器,改善表面微观结构达最终质量。
理论上单机器人可完成三阶段,但增材制造耗时最长,双机器人更合理;甚至可多机器人并行3D打印提升吞吐率。
HYROMAN如何使用RoboDK
RoboDK作为编程平台,让三阶段在同一环境轻松实现。团队用RoboDK 3D打印向导仿真首阶段,这仅是开始。RoboDK集成编程向导让增材、减材、变形制造均易达成。
增材制造——3D打印向导
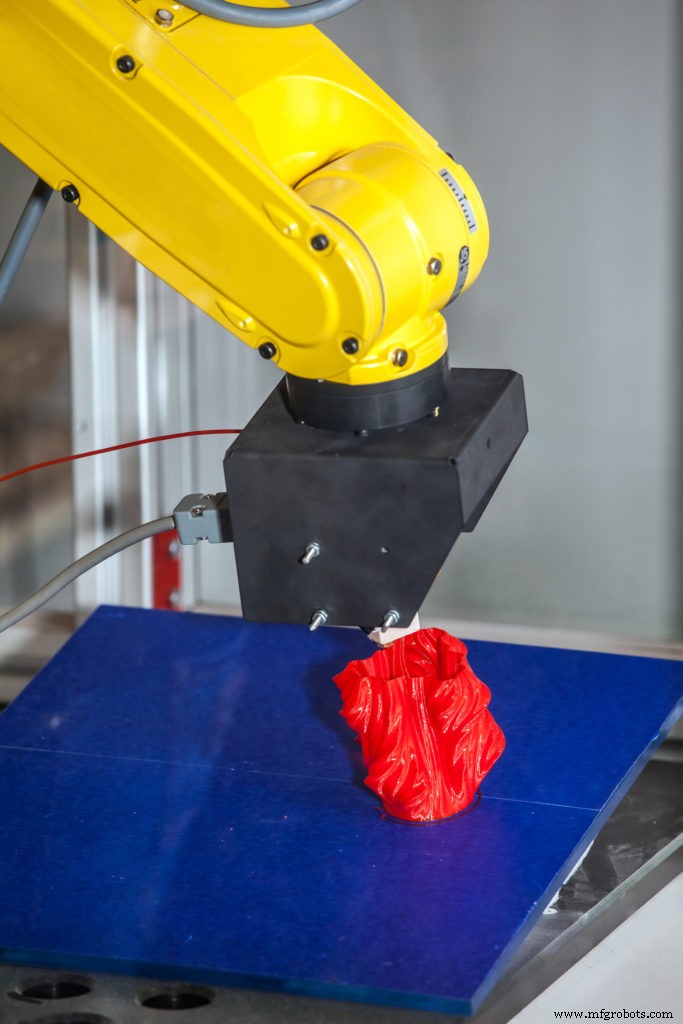
首步:用增材制造3D打印零件毛坯。RoboDK 3D打印向导轻松将CAD模型转为机器人指令序列,需GCODE输入(免费软件Slic3r生成)。可能性广泛:RoboDK已用于食品3D打印、建筑混凝土打印。查看文档获取实操指南。
减材制造——机器人加工向导
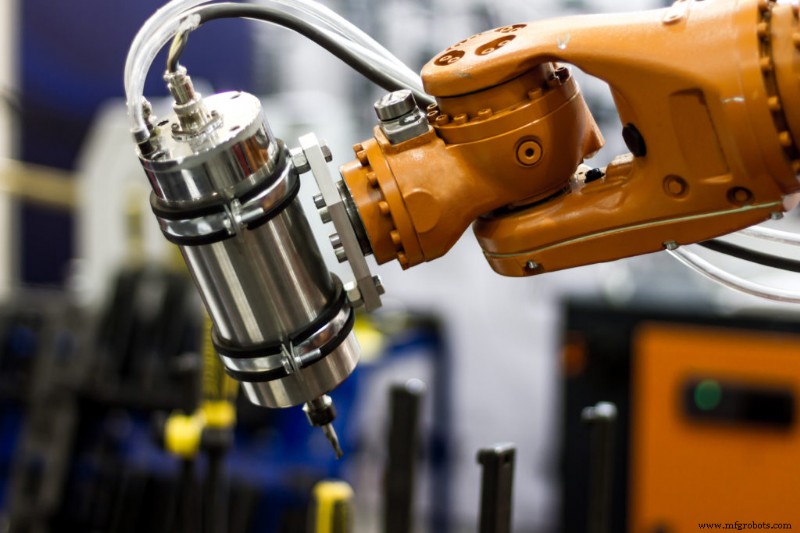
次步:用机器人兼容机床精加工细节。加工向导流程似3D打印,输入GCODE或其他NC文件,但用于去除材料。详见《机器人加工如何简化您的生活》一文。查看文档实操指南。
变形制造——曲线跟随向导
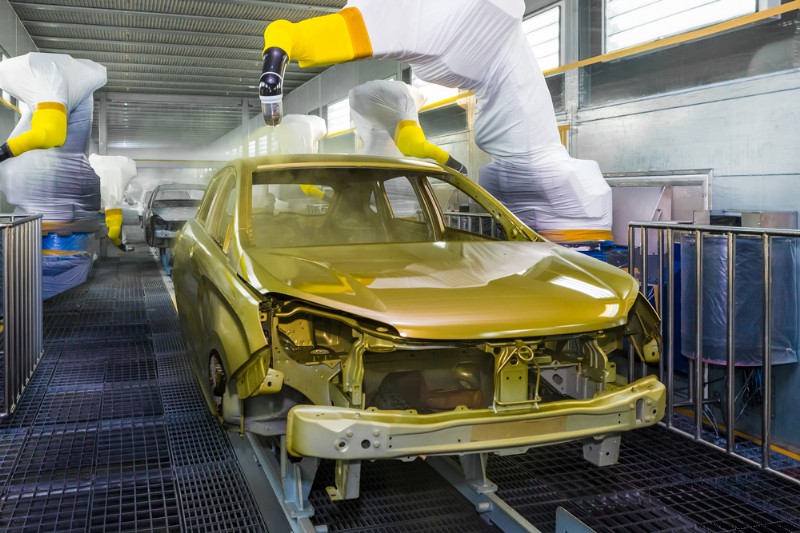
末步:表面处理改善材料性能(耐磨、可焊性、耐腐蚀等)。运动轨迹视具体工艺而定,多需机器人沿曲线移动或逐点运动,RoboDK曲线跟随与点跟随向导最适用。此类运动似检测或喷涂任务,详见《制造商的机器人检测指南》。查看文档实操指南。
如何用RoboDK改善您的流程
HYROMAN虽佳,但无需在单一单元完成三任务即可受益。仅实施一项(机器人3D打印、加工、表面处理)即可改善流程。
哪项任务对您业务最有用?选定后用上文链接深入了解。
一体化制造单元能为您成就什么?请在下方评论或加入LinkedIn、Twitter、Facebook、Instagram或RoboDK论坛讨论。
工业机器人