


数据收割驱动农业4.0
农民将传感器数据转化为战略资产,从预防性走向预测性农业。
自工业革命以来,自动化驱动生产。今日工业4.0使大多数流程数据中心化,遵循五步循环:采集、传输、存储、分析、呈现。最后一步保持人类掌控,但数据也可反馈执行器实现机器人自动化。
农业过去两世纪镜像工业化,农业4.0现加速推进。正如制造业采用数据管理,农民拥抱类似数据中心方案。工业企业拓展农业科技,设备制造商延伸至工业生产。尽管环境非结构化,新数据技术适应性使农业与汽车航天对齐,将农民转型为现代工程师。
始于1990年代高价值奶业首个自动化——瑞典DeLaval和荷兰Lely挤奶机。同时期,日本Satake和瑞士Bühler推出谷物光学分选机,尤以稻米为主。部分分选技术在高端农业获新生,如葡萄园葡萄,法国Pellenc开发机器人装备将农民转型为数据科学家。
自动化就位后,农民超越被动观察产量,主动改善质量和数量。小规模农场曾靠农民眼力直觉;今大规模运营不可仅靠人感官。数据技术成指引农场正确方向核心——无论放牧、作物生产或葡萄酒等高端产品。
农业中的相机应用无人机田间监测是农业数据管理典例。巴黎Parrot通过美子公司MicaSense开创多波长相机计算归一化差异植被指数(NDVI)图——现成监测作物健康、识别问题区行业标准。1月Parrot宣布以2300万美元将MicaSense出售给美航拍公司AgEagle Aerial。NDVI图现下载至拖拉机,实现实时施肥调整。
美国联邦航空管理局(FAA)报告美160万注册无人机7%服务农业——超10万活跃农业无人机。虽占商用无人机市场小份额,农业细分却是显著营收源。数据收集日益成机器人领域——无论自动化畜棚、无人机、拖拉机——数据不再是新石油;它是新作物。
农业中的IMU应用智能农业机器人分两大类:空中(无人机)和陆基(拖拉机、收割机)。两者功能依赖多传感器,惯性系统用于导航稳定至关重要。须高性能、可靠、低偏移漂移、低偏移不稳定性、稳定温度表现——且价格亲民以证明投资合理。
点击查看大图
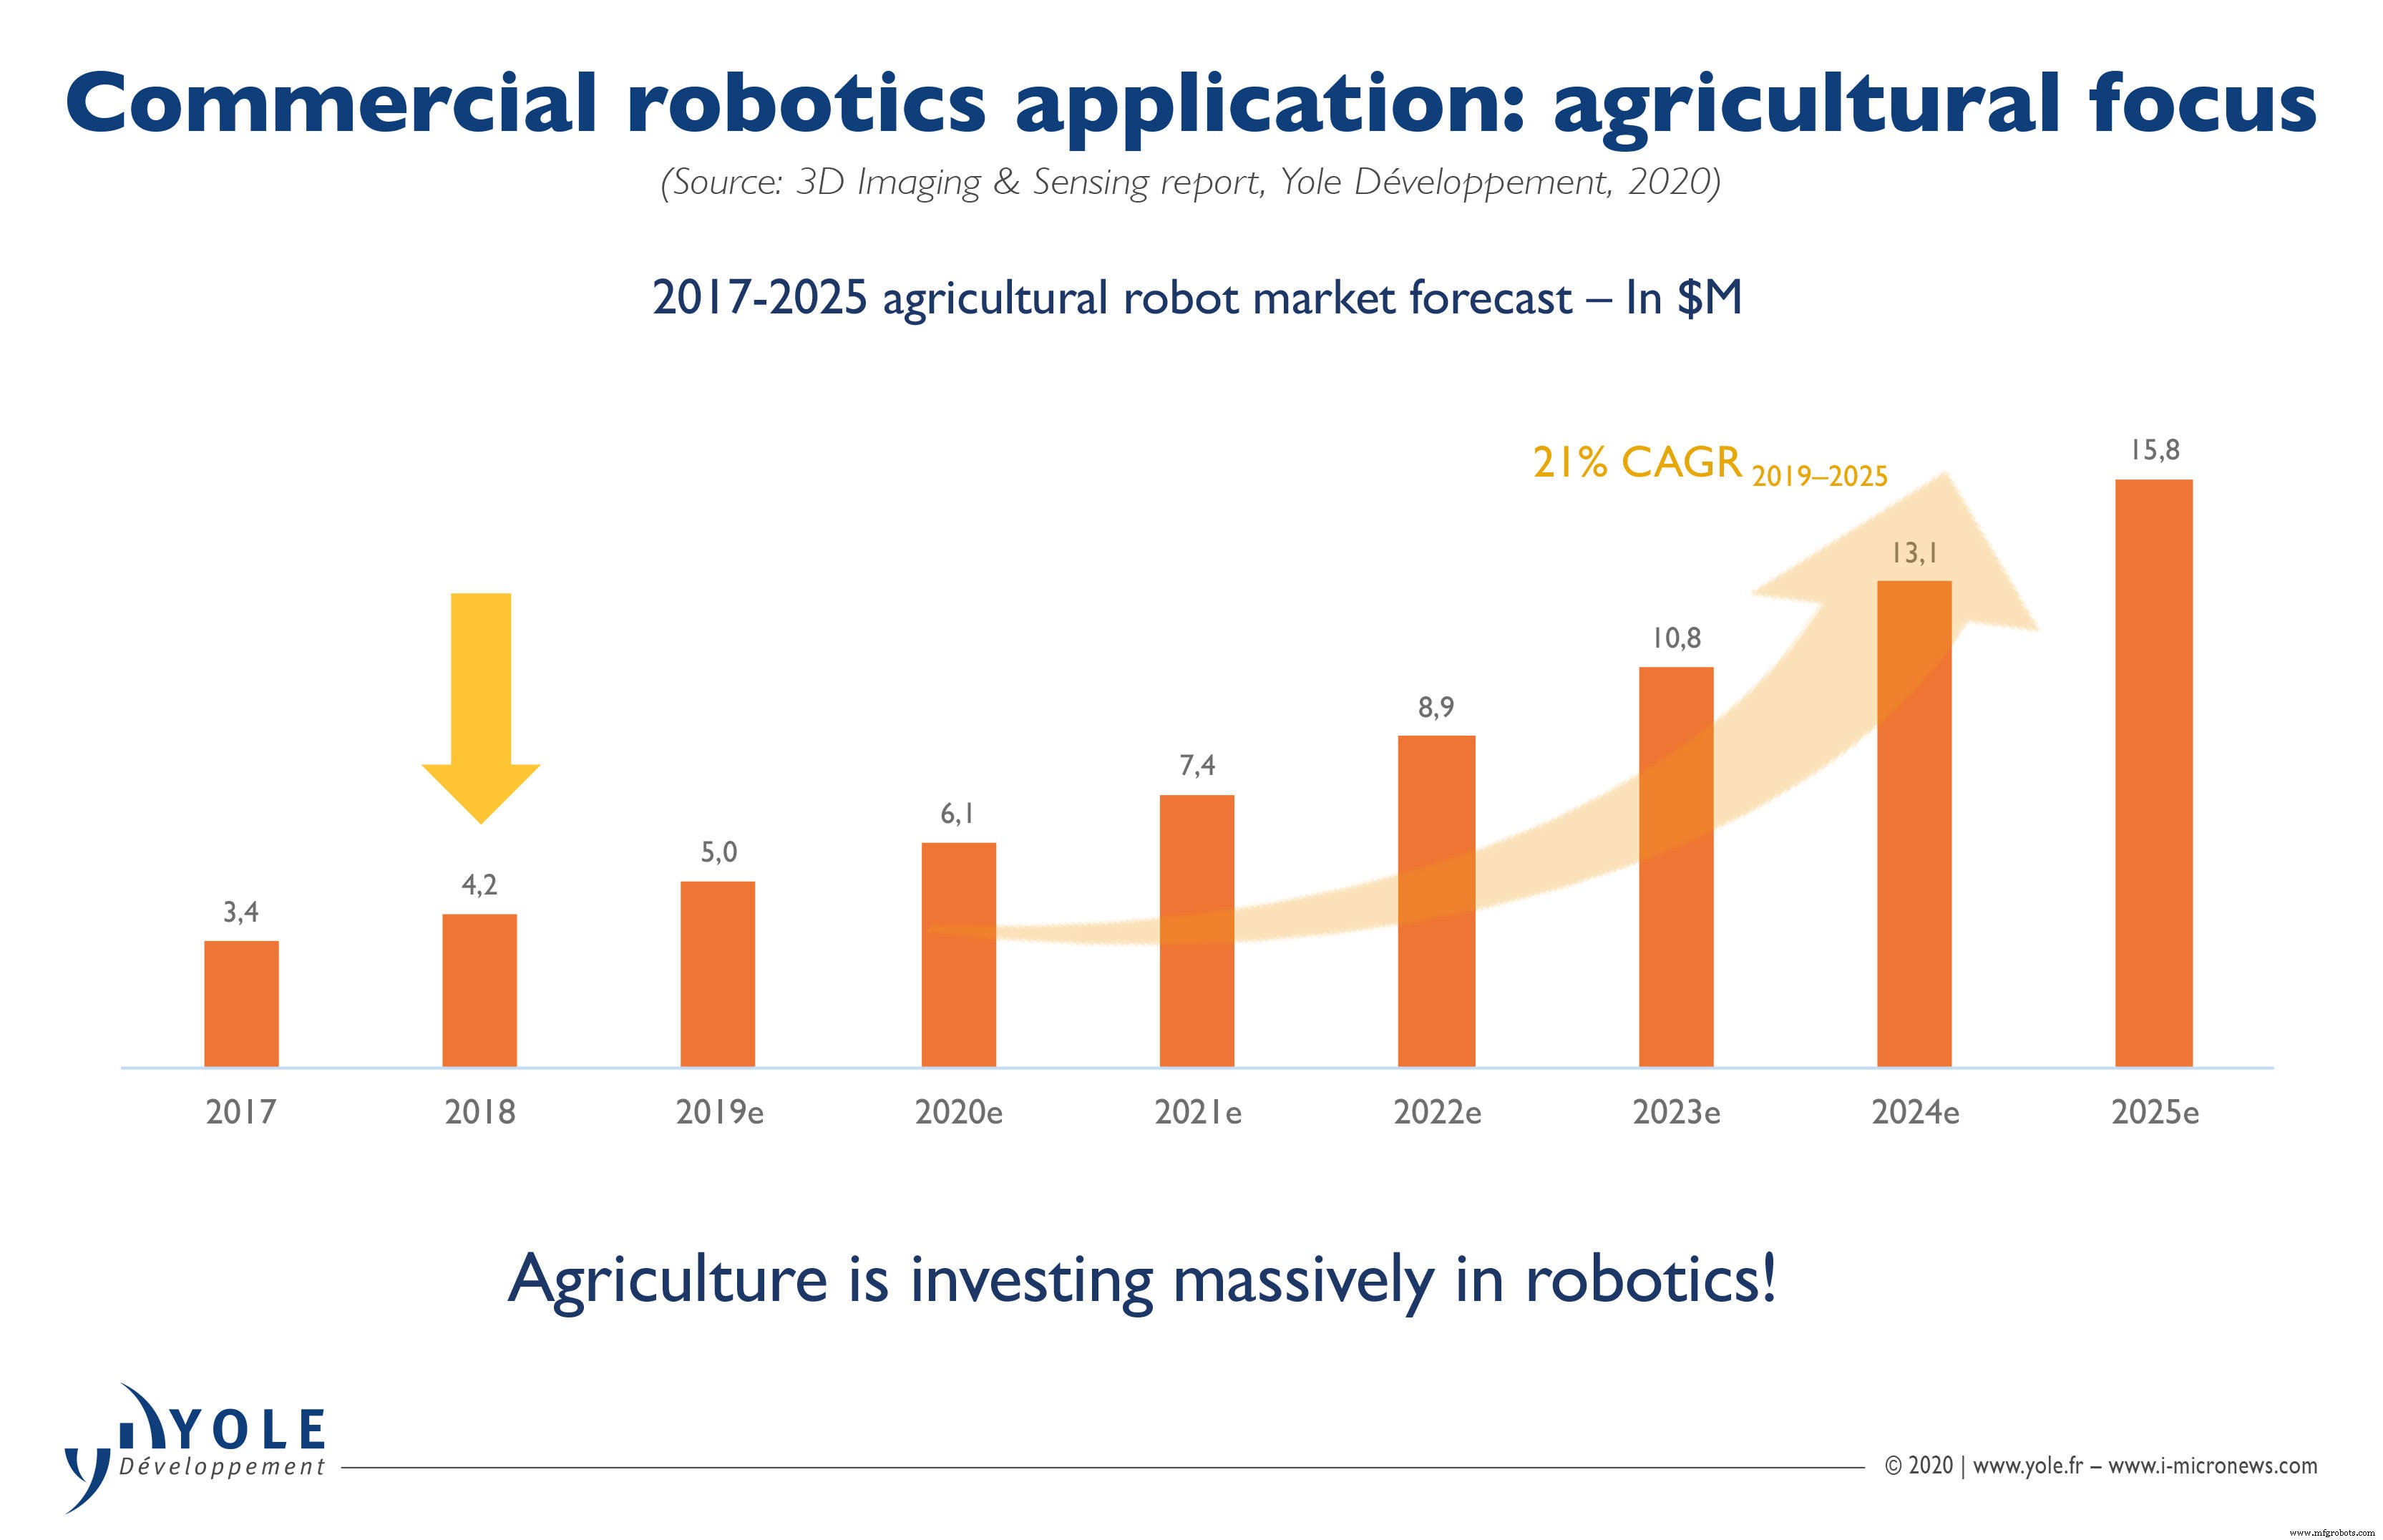
(来源:Yole Développement)
点击查看大图
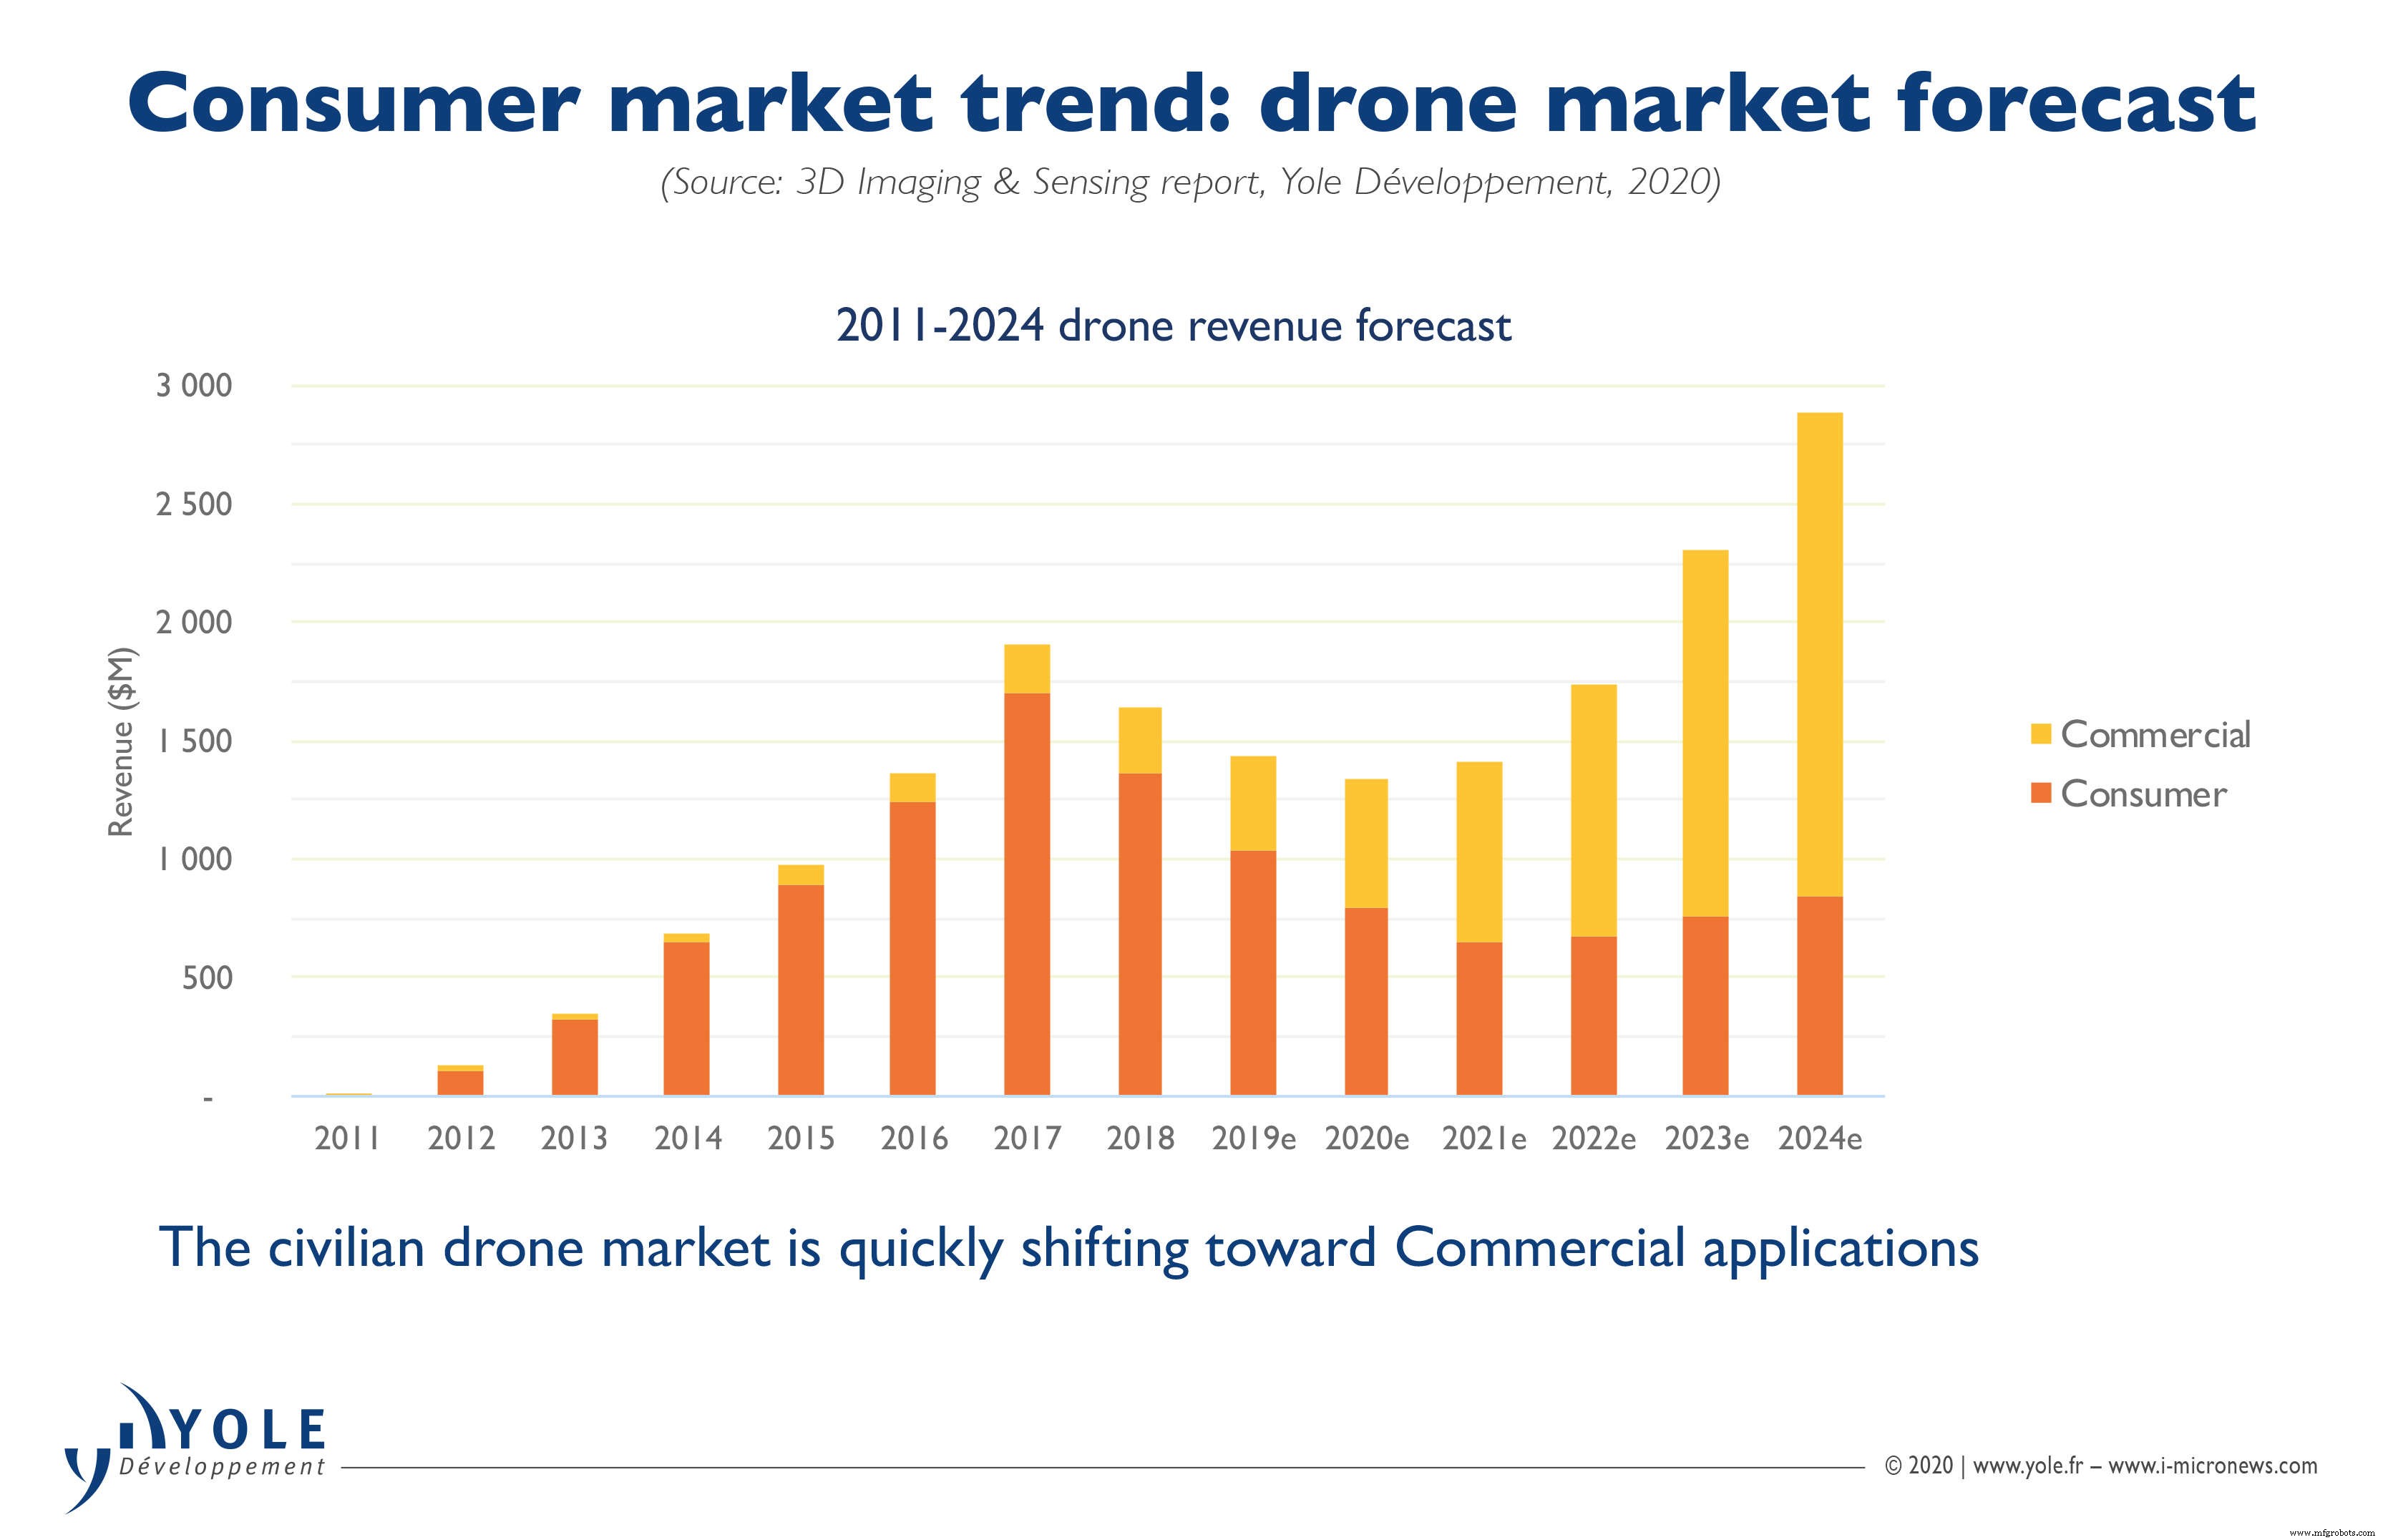
(来源:Yole Développement)
无人机通过相机监测作物健康,常用于中小田地(<20 ha)施肥作飞机方案廉价替代。将相机指向地面时精准导航稳定至关重要;10米高度5°误差致80厘米位置偏差。GPS可为许多应用提供足够精度,但稳健惯性测量单元(IMU)对相机稳定必不可少。
陆基机器人车辆以厘米级精度导航作物行避免损苗。多依赖精准GPS防重复施肥或遗漏。但GPS信号可能丢失——树下等——需IMU或姿态航向参考系统(AHRS)方案。基于MEMS的IMU满足陆基应用高性能、低尺寸重量功耗成本(SWAP-C)要求。
物联网技术