


构建鲁棒工业AI:算法纠偏与工程防错实战
机器视觉相机故障、传感器未标定、不可预测阴影均可能导致工业AI系统酿成昂贵甚至危险错误。研究者正开发纠错算法,工程端亦有简易降险举措。
工业AI典型应用场景
机器人平台、物料搬运、包装、机床上下料、装配、检测、楼宇自动化(BAS)。细分如:无人机/群体技术分拣搬运、生产异常检测。AI已成机器视觉/机械臂/远程感知/过程控制依赖的关键隐形基建。
但AI非黑箱:输入数据→准确输出不成立。输出错误源头必有人为因素:设计缺陷、算法逻辑漏洞、工程实现偏差、脏数据。
工业AI错误分类学
- 算法偏差:系统性、可复现。源于算法逻辑内在缺陷、输出被非预期用途使用、输入数据质量问题
- 模型偏差:训练集覆盖不足导致泛化失效(如仅亮光环境训练,暗光失效)
失控代价:质检AI误判案例
机器视觉质检依赖精准测量数据判定公差。测量数据偏移→合格品误判废品(成本↑)、次品漏判流向客户(声誉/召回成本↑)。算法100%正确,脏数据毁全盘。追溯源头耗时耗力。
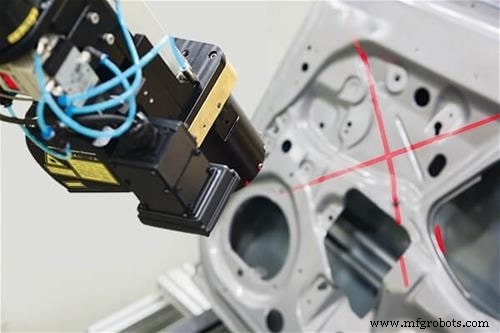
训练数据覆盖盲区同理:仅亮光训练→暗光场景失效。
前沿纠错算法探索
- CARRL (MIT):深度强化学习+对抗鲁棒性,赋予系统对数据噪声/对抗样本的“怀疑态度”
- RATT (CMU):无标签/噪声训练数据建立真实误差上界,量化模型对新数据适应度
- Princeton研究:含错训练数据下的高效学习算法
标准化推进与工程端降险实操
NIST推动AI可信度评估标准、偏见风险降低框架;CISA制定算法/数据审查标准,强调问责制。标准尚在演进,但工程端可即刻行动:
- 溯源错误模式:别怪算法,找规律。错分物品共性?环境光/阴影变化?视觉相机脏污?(自主移动机器人常见)
- 源头治理:传感器校准:定期标定所有喂给AI的传感器
- 设定合理数据准入阈值:过严→AI失效;过松→误报爆炸。动态调整
- 物理维护:清洁相机镜头、防结垢/腐蚀/机械磨损/老化导致的传感器漂移
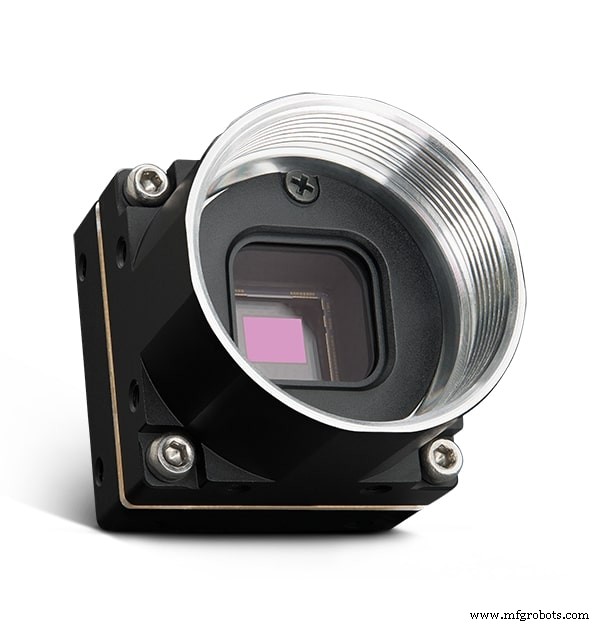
纠错算法尚未成熟/大规模验证,NIST/CISA标准在途。但传感器标定、数据阈值管理、光学清洁、环境适配性维护四大工程动作,可即刻显著降低工业AI错误概率。
工业机器人
- 工业物联网(IIoT)全景:定义、架构、价值与挑战
- 维护数据详解:可靠资产管理的基石
- 深入理解 C++ 数据类型:基础类型、修饰符与最佳实践
- C 语言数据类型详解:int、float、char 等核心类型完全指南
- C 语言数据类型完全指南:整型、浮点型、void 与派生类型
- C 语言联合体详解:多类型数据共享内存的高效管理
- C# 数据类型权威指南:值类型、引用类型、指针类型与 sizeof 实战
- MATLAB 数据类型完全指南:15 种基本类型、转换函数与类型判断函数速查表
- 精通Python数据类型:实战指南
- 精通 Java 封装:数据隐藏实战指南
- 掌握 Java 集合算法:排序、打乱、搜索与更多实用操作
- 掌握 Java 类型转换:从自动拓宽到强制收窄及更多