


IMU传感器详解:功能与现代科技应用
机器人及众多领域中,传感器是环境交互不可或缺组件。其中,惯性测量单元(IMU)以提供精准运动数据脱颖而出,赋能复杂导航与控制系统。
什么是IMU传感器?
IMU是测量物体线加速度、角速度、及(配备磁力计时)航向的电子器件。典型集成陀螺仪、加速度计、有时含磁力计,可实时解算横滚、俯仰、偏航。
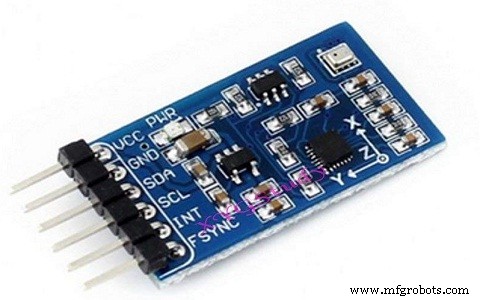
IMU是无人机、航天器、自动驾驶车辆、手持设备核心组件。现代集成方案使IMU可补足GPS,在卫星信号微弱或遮挡时仍提供可靠定位。
工作原理
IMU核心为传感器三元组:
- 加速度计——检测三正交轴线性加速度。
- 陀螺仪——测量同轴角速率。
- 磁力计(可选)——感知地磁场提供绝对航向。
这些传感器数据经融合——常由专用微控制器或软件算法完成——输出稳定姿态与速度估计。
典型配置
IMU按测量轴数分类:
- 6轴——三轴加速度计+三轴陀螺仪。
- 9轴——增三轴磁力计提供完整航向支持。
这些单元常与传感器融合固件配对形成姿态航向参考系统(AHRS),业内常互换使用“IMU”与“AHRS”术语。
应用
IMU是广泛技术不可或缺组件:
- 卫星与航天器姿态控制。
- 无人机导航与稳定。
- 智能手机运动检测(游戏、AR/VR)。
- 工业机器人与自动化。
- 车辆动力学与驾驶辅助系统。
- 消费可穿戴活动追踪。
- GPS不可用时精准室内定位。
随高精度定位需求增长,IMU有望在LiDAR建图、自主导航、智慧城市基建等新兴技术中扮演关键角色。
无线IMU(WIMU)经无线电传输处理后姿态数据,赋能工业机器人与运动分析实时动作捕捉。
传感器