


优化微型电机驱动的快速响应反馈
电机旋转数据——位置、速度、方向——必须以针尖般的精度测量,以提供当今新兴市场所需的可靠驱动器和控制器。从在超紧凑 PCB 上沉积微型元件的取放机,到手术机器人和无人机,对高精度电机控制的需求持续攀升。
点击查看大图
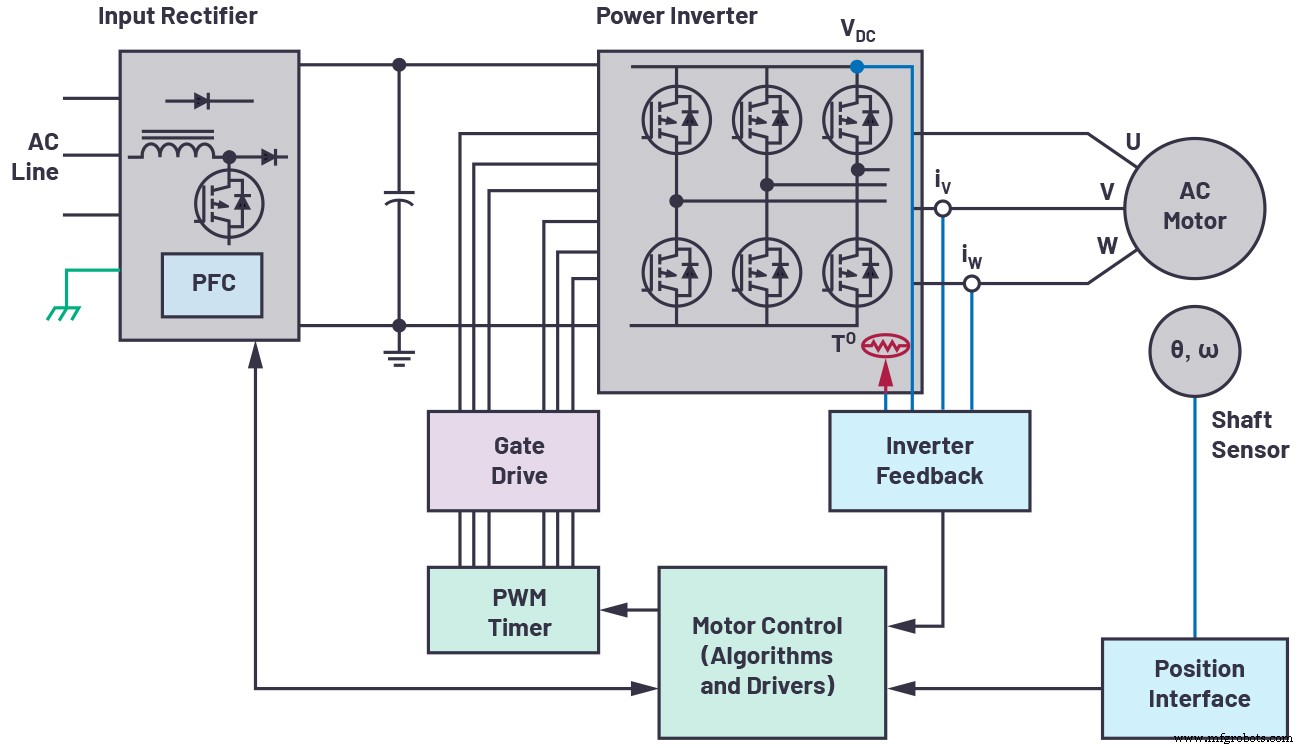
图 1. 闭环电机控制反馈系统。(来源:Analog Devices, Inc.)
电机控制架构
在闭环电机系统中,电机、控制器和位置反馈接口构成核心回路(图 1)。电机将电能转化为机械旋转,控制器指挥加速、减速和停止点,位置接口将实时速度和位置反馈给控制器。精确的位置数据是 PCB 精密元件放置和高速取放作业的生命线。
对于超小型设备——机械臂、微组装站和微型执行器——每一毫米 PCB 面积都至关重要。因此设计师必须在反馈传感器的严格精度要求与微型外壳的物理约束之间取得平衡。
位置反馈系统设计
低端应用中,简单的增量传感器配合比较器可能足矣。高端应用则需要复杂的信号链:传感器、模拟前端、ADC 和数字驱动器。其中,光学编码器凭借分辨率和鲁棒性仍是金标准。
光学编码器通常包含 LED 光源、连接在电机轴上的标记盘和光电探测器。盘上不透明/透明图案调制光线,产生编码轴绝对位置的正弦和余弦波形。这些波形通常在毫伏到微伏范围,被放大至 1 V 峰峰值窗口以匹配 ADC 输入范围,最大化动态范围。
由于必须同步采集正弦和余弦信号,ADC 必须支持同步采样。采集数据被转发给 ASIC 或微控制器,后者每个 PWM 周期查询编码器以精准驱动电机。历史上,设计师不得不在 ADC 速度、通道数和板载面积之间权衡——这些约束正被现代集成方案打破。
点击查看大图
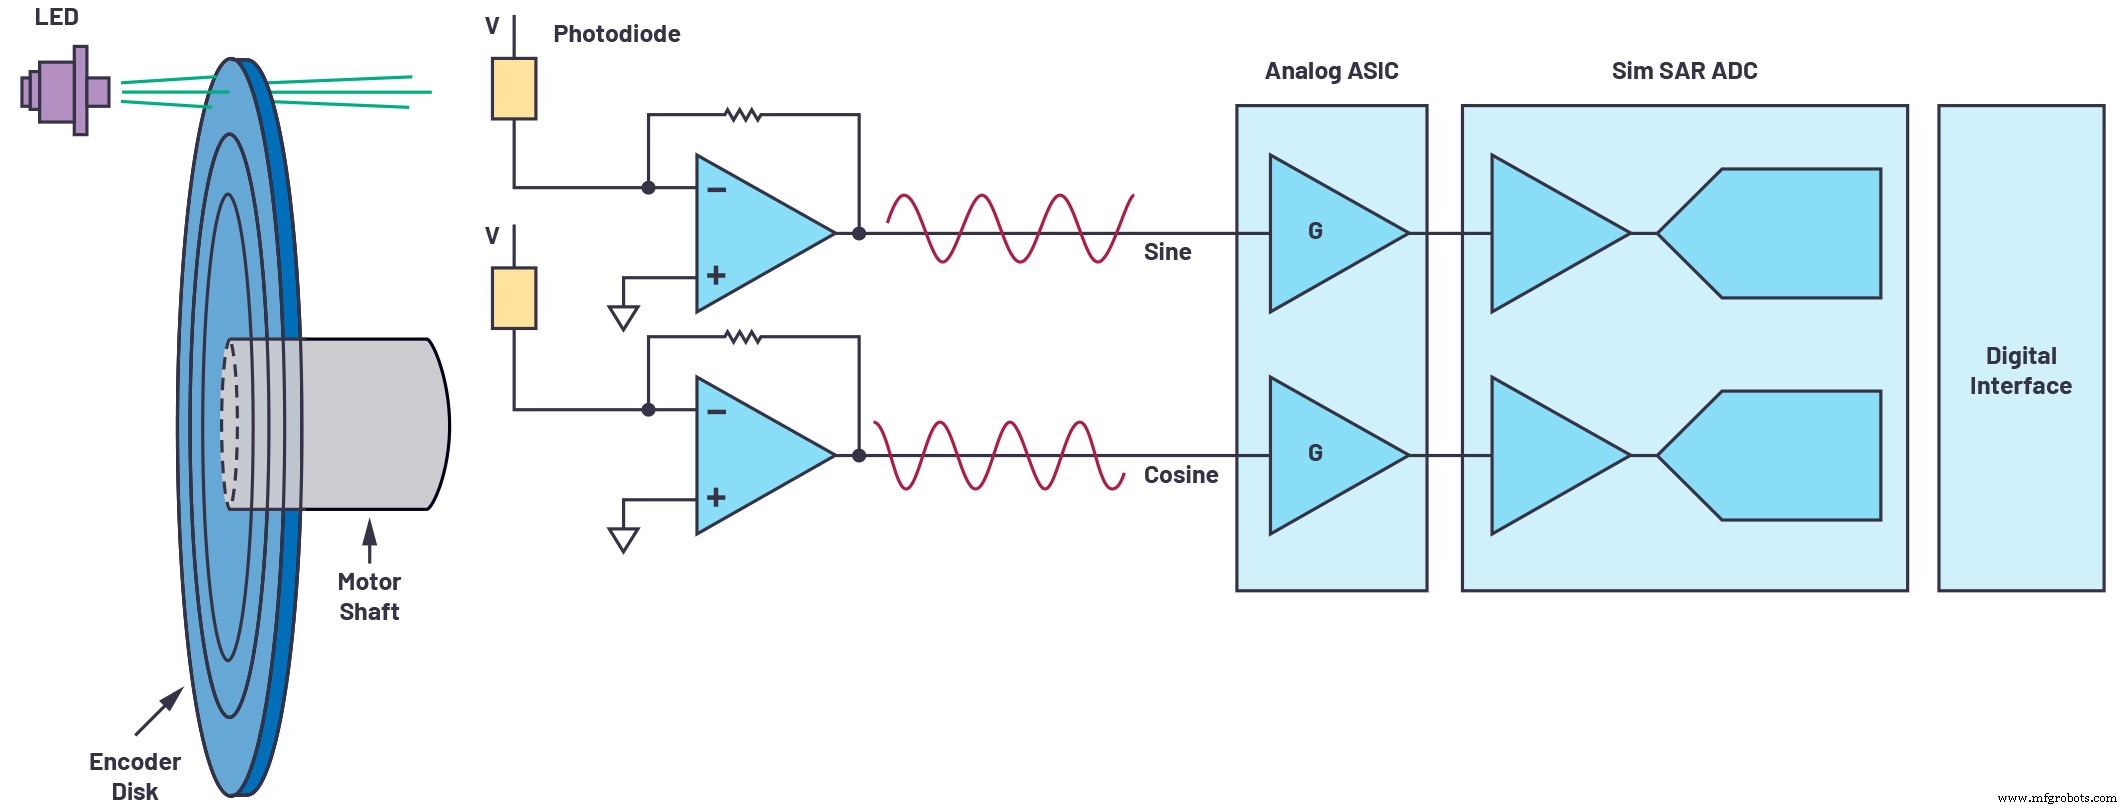
图 2. 位置反馈系统。(来源:Analog Devices, Inc.)
优化位置反馈
现代电机控制应用推高编码器分辨率极限。现代光学编码器可通过精细光刻在盘上刻制数百或数千个槽,实现前所未有的精度。
通过高性能 ADC 以更高速率采样正弦和余弦信号,设计师可在采样间插值,无需重新设计编码盘即可有效提升编码器分辨率。图 3 展示较低采样率如何限制位置估计保真度,而更快速率捕获更多细节,产生更精准的轴位置。
点击查看大图
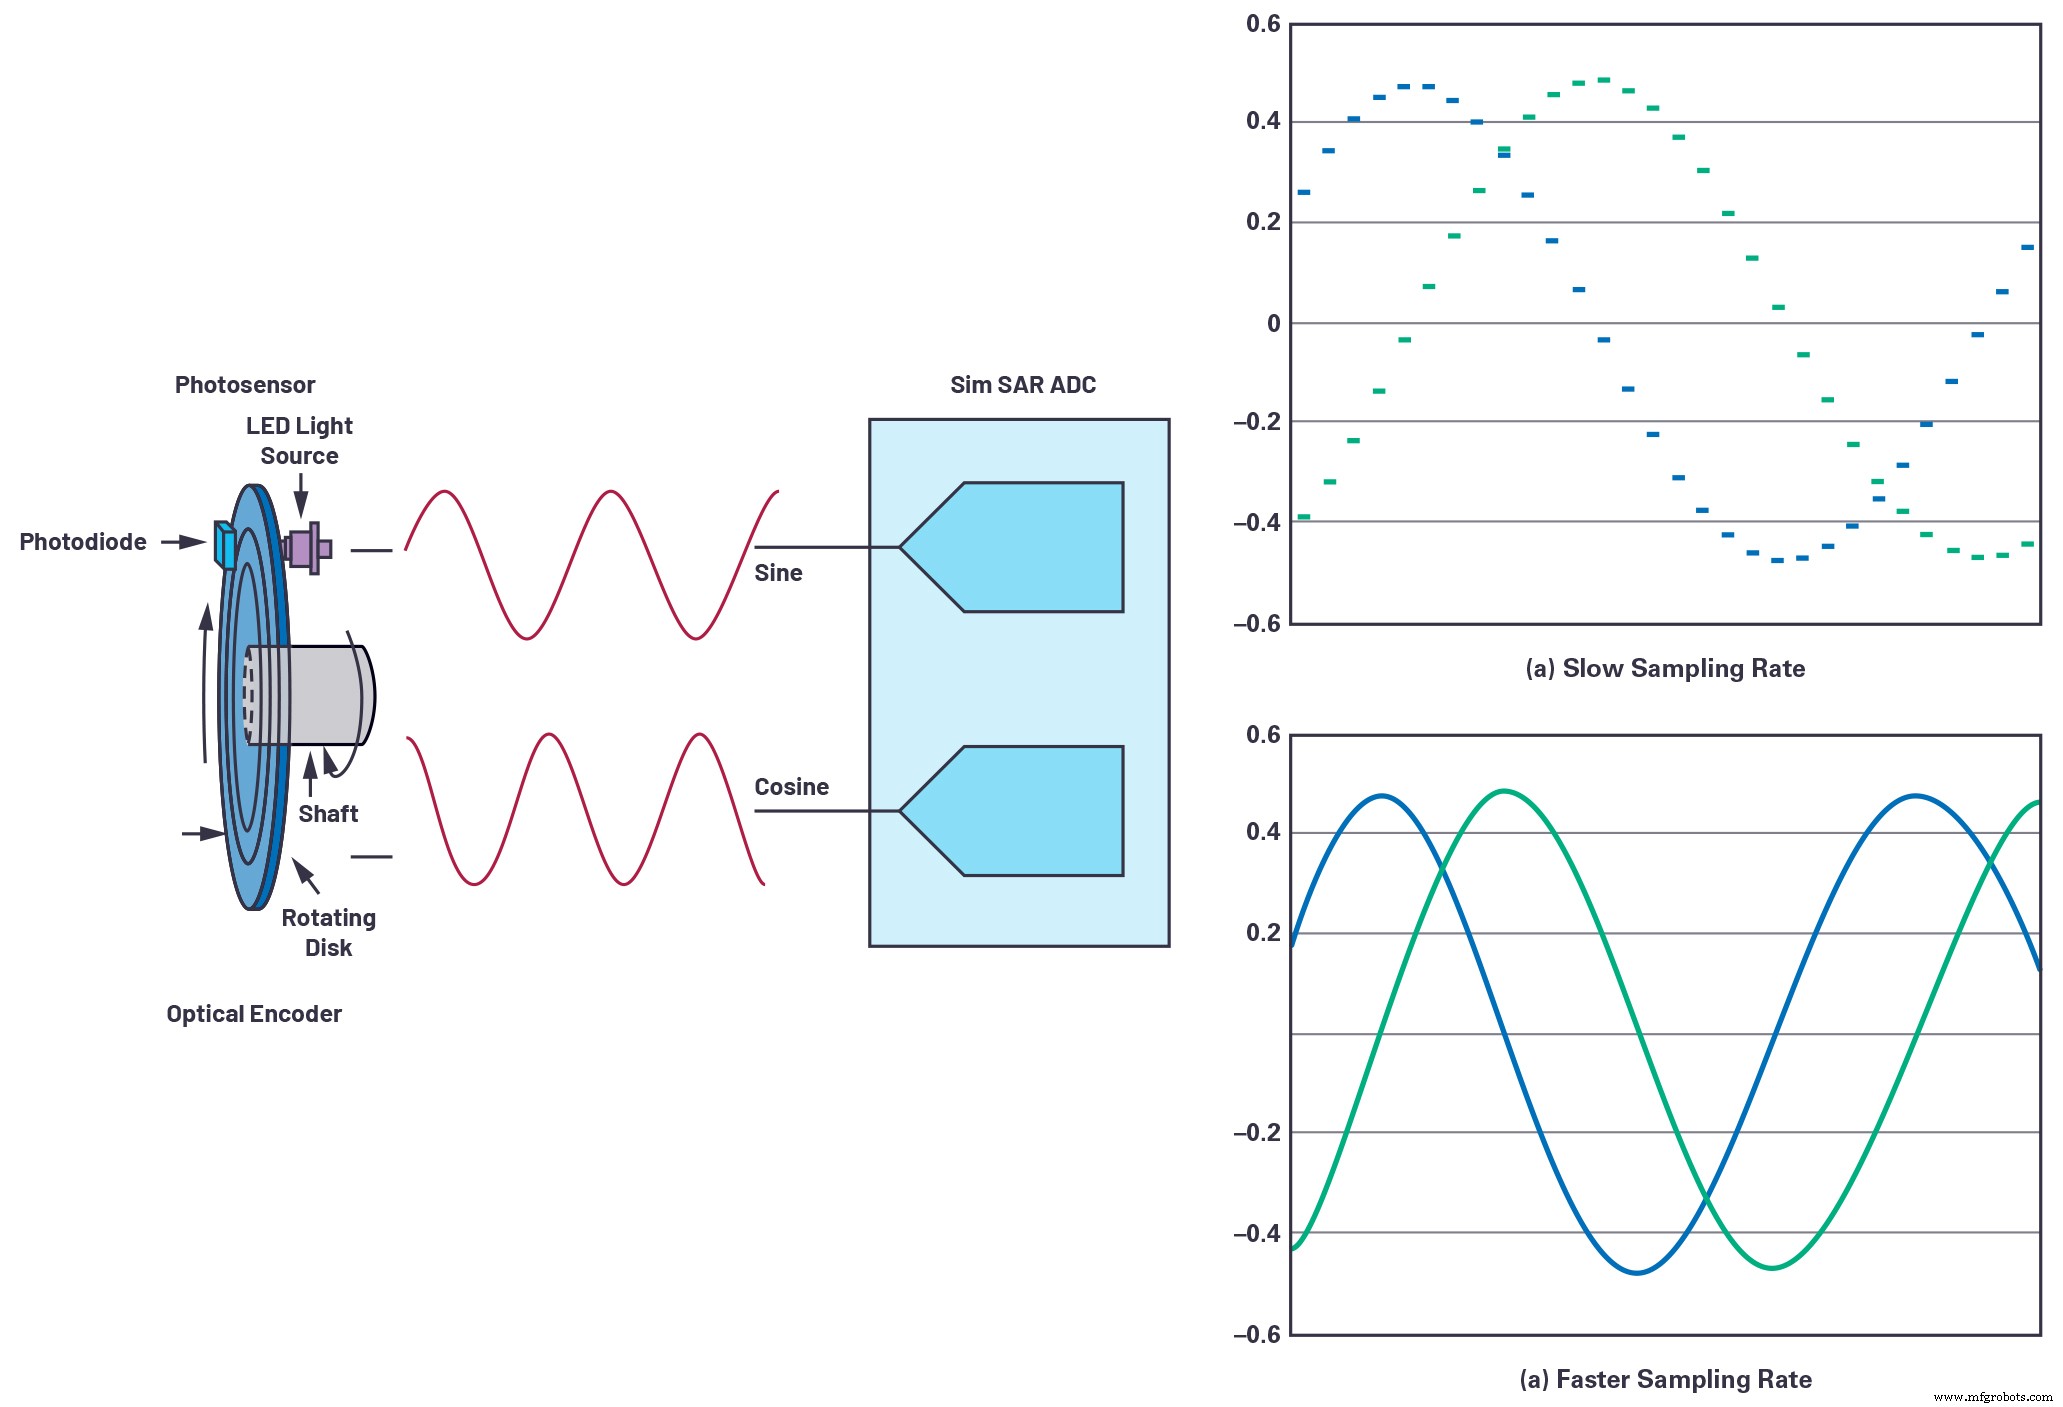
图 3. 采样率。(来源:Analog Devices, Inc.)
高速采样不仅通过过采样提升分辨率,还放宽了下游数字接口的要求。4 MSPS ADC 可在较低串行数据率下提供详细采样,简化与控制器的通信链路。
光学编码器位置反馈设计示例
以下原理图(图 4)展示了针对绝对编码器的优化光学编码器接口。前端采用 ADA4940-2,一款双通道全差分放大器,驱动一款 16 位、4 MSPS、同步采样 SAR ADC(AD7380),封装为 3 mm × 3 mm LFCSP。
点击查看大图
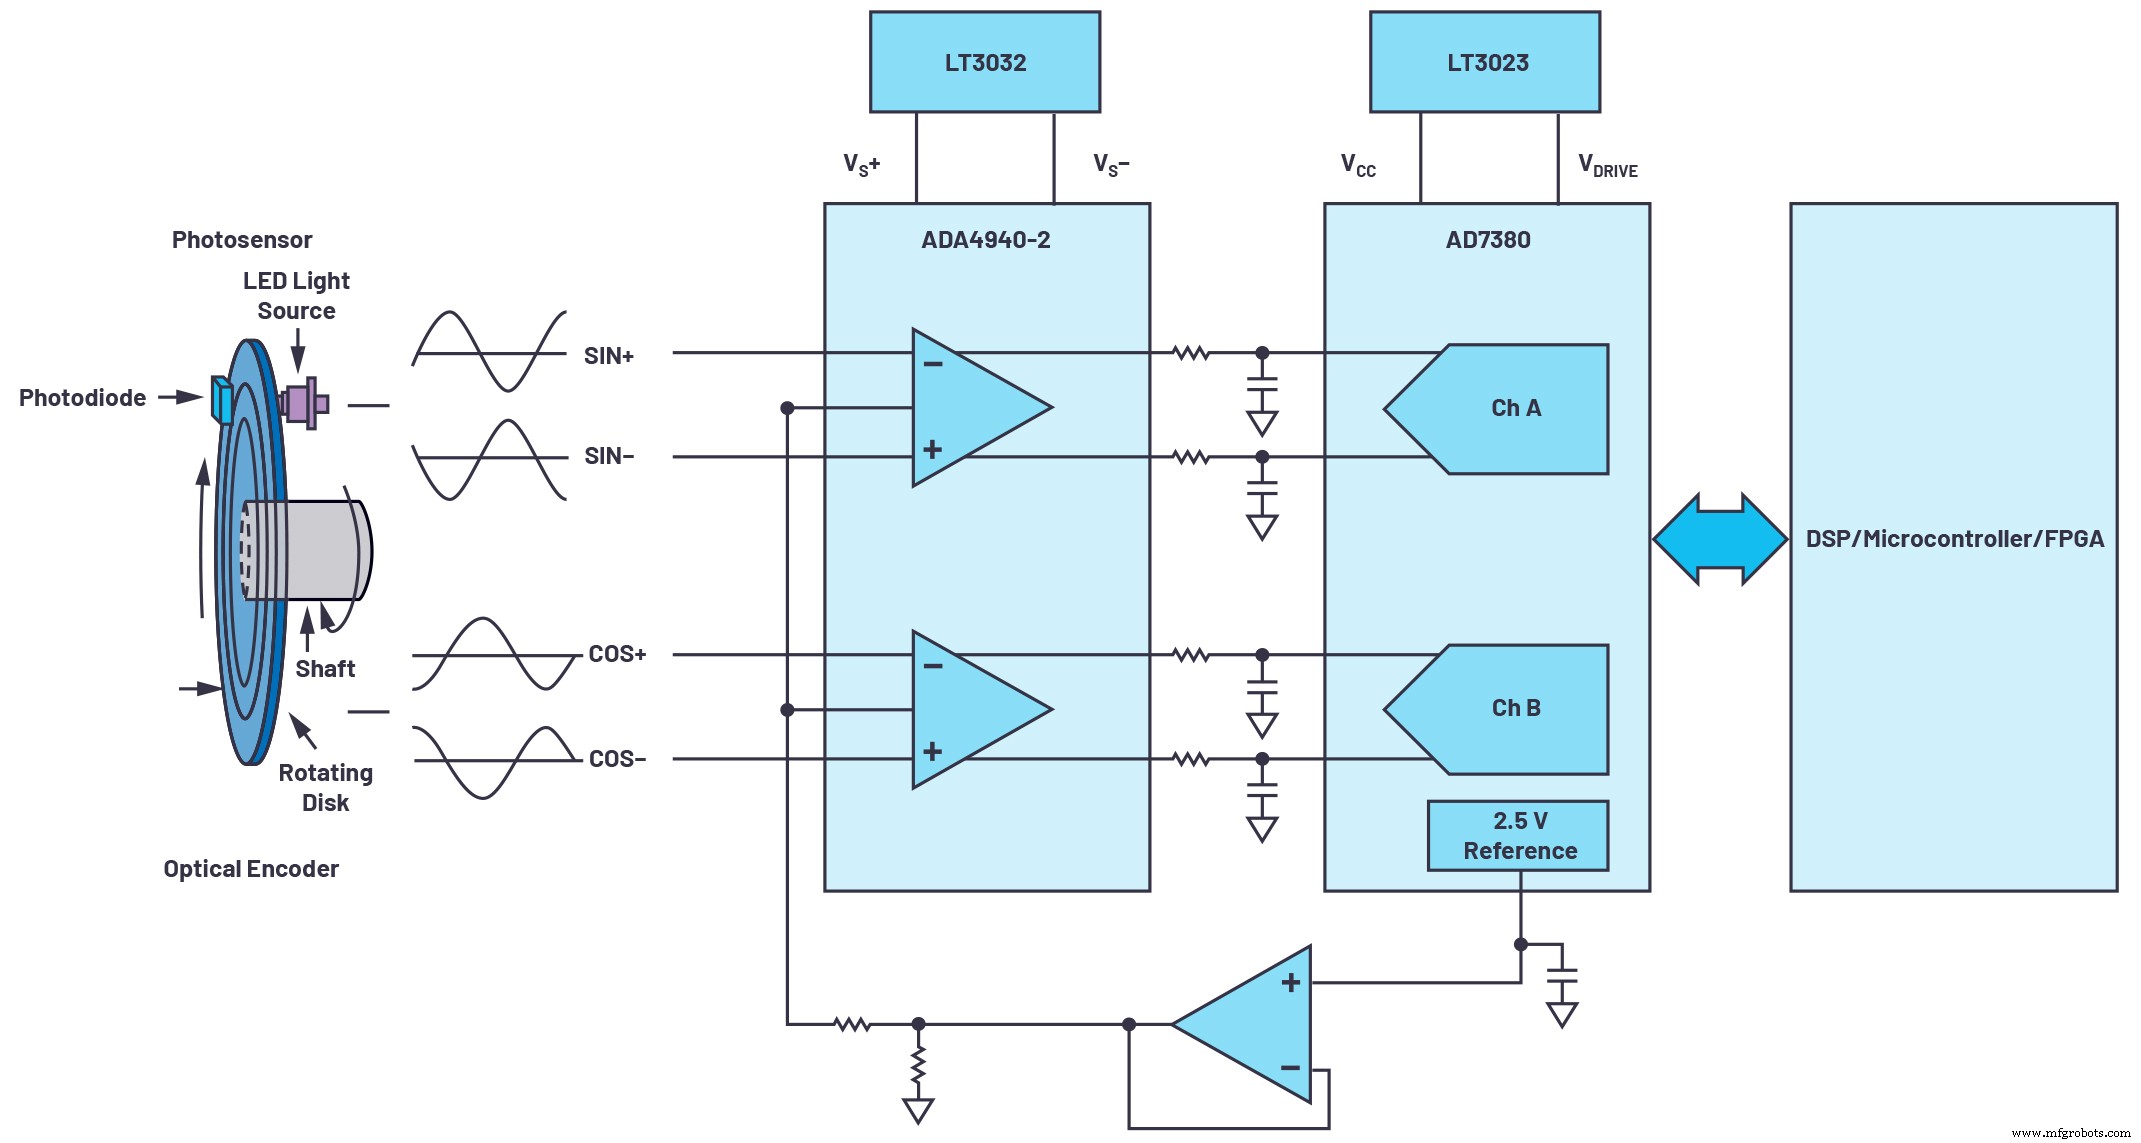
图 4. 优化反馈系统设计。(来源:Analog Devices, Inc.)
片上 2.5 V 基准消除外部基准需求,减少元件数量。如 LT3023 或 LT3032 等低压差稳压器同时为 ADC 的 VCC/VDRIVE 和放大器轨供电。
配合每转产生 1024 个正弦/余弦周期的 1024 槽编码器,16 位 AD7380 对每个槽采样 216 次,将编码器有效分辨率提升至 26 位。4 MSPS 吞吐率进一步支持片上过采样,配合 ADC 的分辨率增强功能可再增加 2 位,达到高达 28 位精度。
简而言之,高速同步采样 ADC 与紧凑全差分前端的结合,将标准光学编码器转变为 28 位精密仪器——完美适配高速、微型电机控制。
作者简介
传感器