


步进电机:类型、特性与实际应用
步进电机与伺服电机对比
步进电机是数字电机,转子按离散步进移动而非连续旋转。通电停止时,以可靠保持转矩锁定负载。过去二十年步进电机普及,得益于固态驱动器直接与微处理器接口,为精密运动控制提供低成本、低复杂度方案。
伺服电机作为前身,集成电机、编码器、误差放大器,提供高性能运动控制。额外部件增加成本和复杂性,通常用于超出步进电机转矩或转速极限的场合。对多数任务——中等速度、良好精度、价格敏感——步进电机是首选。
历史上步进电机定位软驱磁头、早期硬盘。现代硬盘依赖高速音圈伺服实现亚毫秒定位。
伺服放大器是线性器件,需精心调整增益相位匹配机械负载。步进驱动器只是向绕组供电的开关,控制电子学更廉价易设计。
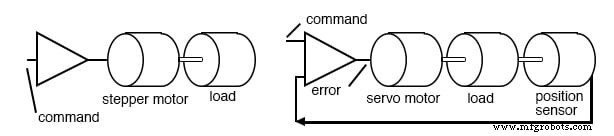
步进电机与伺服电机对比
特性
步进电机坚固廉价,转子为实心圆柱——常为永磁体——无滑环、换向器。定子叠压钢片可含2-5相绕组。因非连续旋转设计,通常按转矩而非马力额定。
- 转矩范围:微型“硬币大小”单位仅几英制盎司·英寸,至4公斤大电机超1000英制盎司·英寸(≈10 N·m)。
- 转速-转矩曲线显示保持转矩高,但可用转矩随转速升高下降,最终在由电机和负载惯性决定的最大工作转速处降至零。
- 步距角取决于结构:90°(4步/转)至0.75°(500步/转)。驱动器可通过半步进减半步距角。
- 最大启动频率和拉入转矩限制从静止加速能力;拉出转矩决定不失步下的最大负载。
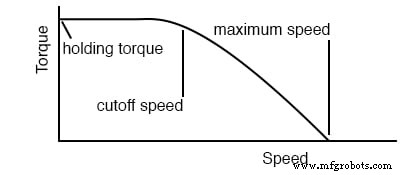
步进电机转速特性
步进电机类型
磁阻式
此类步进电机依靠磁通寻找最小磁阻路径。转子为带凸极的软铁圆柱;通电时转子与旋转定子磁场对齐,气隙长度最小化。步距角大,去励磁时无齿槽转矩。
例:三相磁阻电机步距角30°。其步进序列可用简单通断切换模式说明(如下图)。
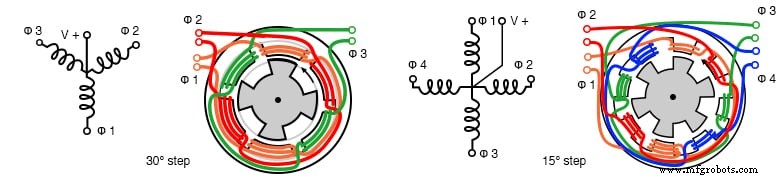
三相磁阻式步进电机
步距角计算:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = 定子极数, NR = 转子极数
因转子极数少于定子,每定子步进转子转动角度较小,获得更细分辨率。
永磁式
此类步进电机采用圆柱永磁转子。定子通常两相绕组,可中间抽头用于单极驱动,或交变极性用于双极驱动。去励磁时有齿槽转矩,步距角较大(常7.5°-90°)。
驱动方式:
- 波形驱动一次激励一线圈——简单但转矩较低。
- 全步进同时激励两线圈——转矩较高。
- 半步进在波形和全步进间交替——分辨率加倍。
单极接线(4、6、5、8线制)允许单极性电源但需更多驱动输出。双极接线转矩更高但驱动器更复杂。
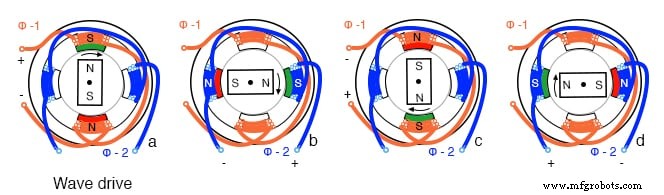
永磁波形驱动序列
典型结构:24极罐叠设计,每相12个交错指状极,步距角15°。
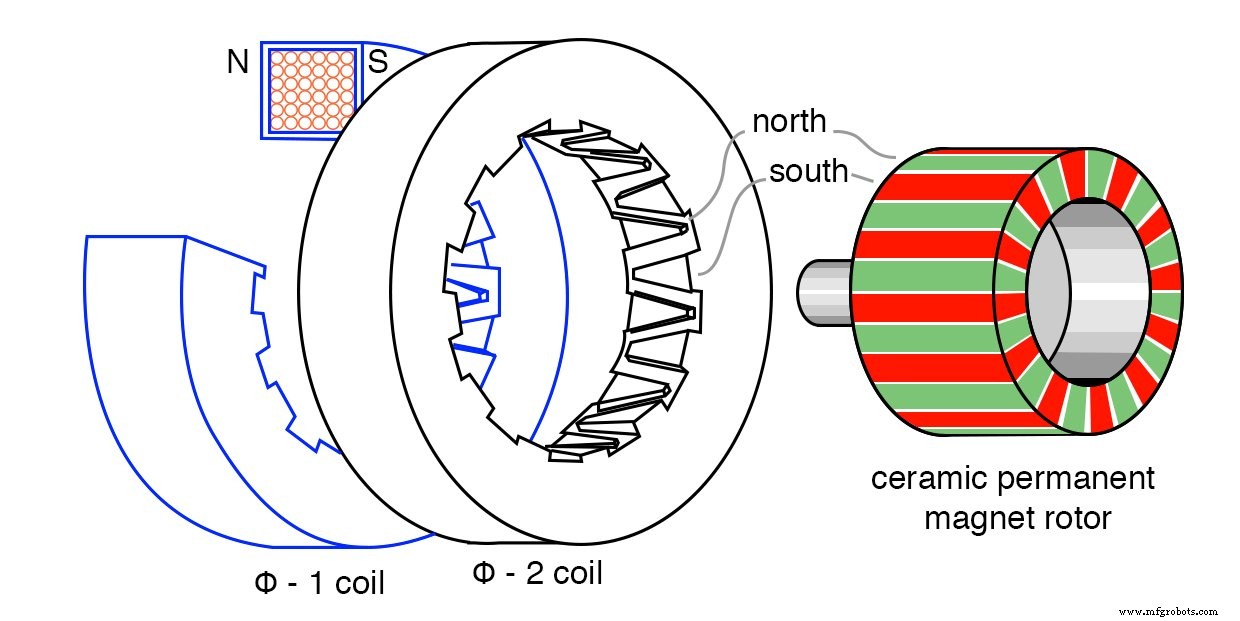
24极罐叠永磁步进电机
混合式
混合步进电机融合磁阻电机软铁齿与永磁电机永磁转子,实现极细步距角。转子有径向软铁齿,错半齿;定子有配合齿。两相偏移四分之一齿,示例中每转192步进位置。
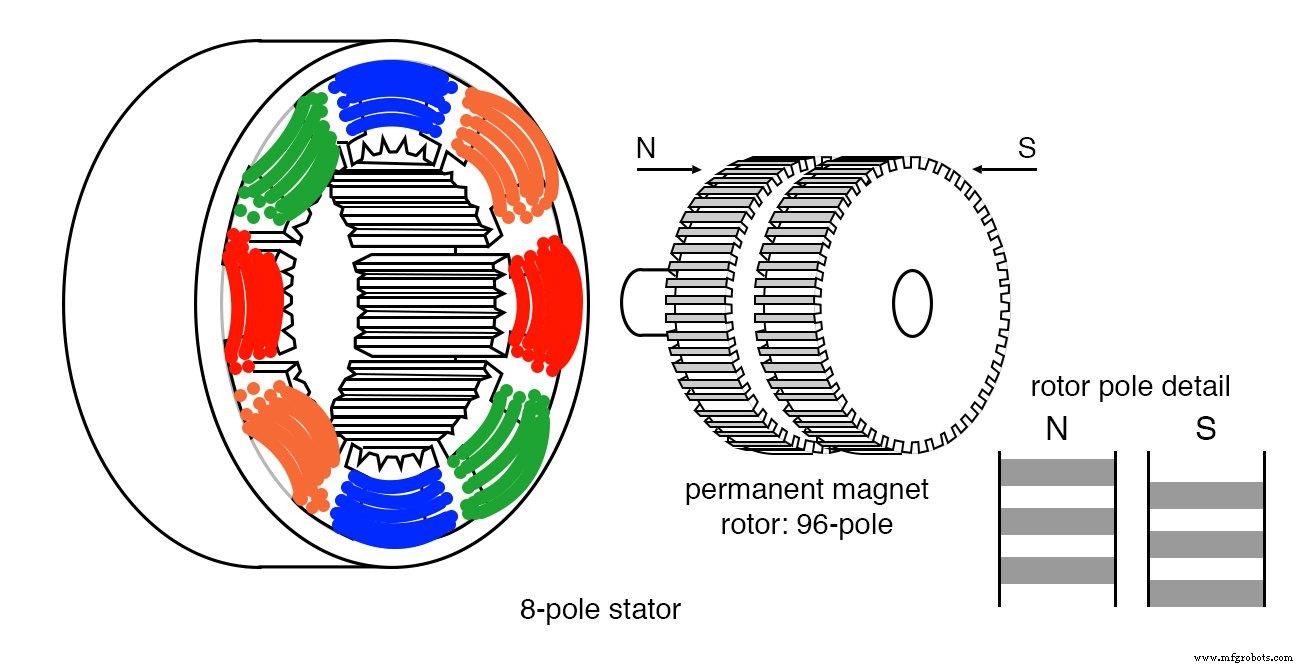
混合式步进电机
应用
- 软驱及早期硬盘磁头定位。
- 打印机、复印机(走纸)。
- 3D打印机、CNC路由器、机械臂等需精密定位场合。
- 消费电子(如云台、机器人玩具)。
总结
- 磁阻式:软铁转子,大步距角,无齿槽转矩。
- 永磁式:铁氧体转子,罐叠结构,中等步距角,有齿槽转矩。
- 混合式:细齿与相位偏移实现最小步距角、最高分辨率。
选型取决于所需转矩、转速、分辨率和成本约束。
相关工作表
工业技术