


机械臂如何制造:设计原理与核心部件全解析
机械臂是机器人的核心执行机构,承担焊接、喷涂、码垛、抓取放置等实操任务,宛如人类手臂。多数机械臂通过多轴连接关节实现灵活弯伸旋转,以适应多样化作业需求。
机械臂核心部件
机械臂由多个独立制造后组装的部件构成,主要包括:
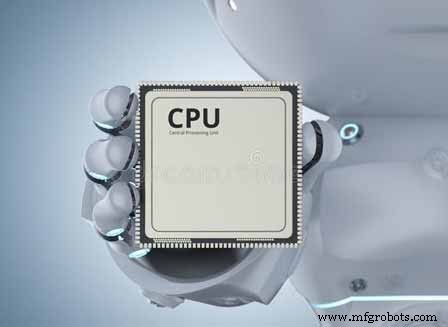
控制器
来源:Pinterest
系统的“大脑”,通常为微型主板,承载运行程序。技术含量最高、最精密昂贵,需封装防护以防外部损伤。
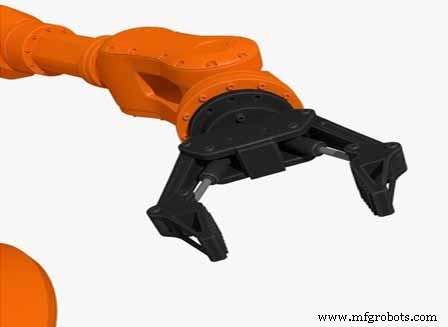
夹爪
来源:Pinterest
相当于“手指”,位于臂端,执行抓取、搬运、装箱等动作。多为电驱动,常见三指结构以增强抓持稳定性,需具备高强度以承受重载冲击。
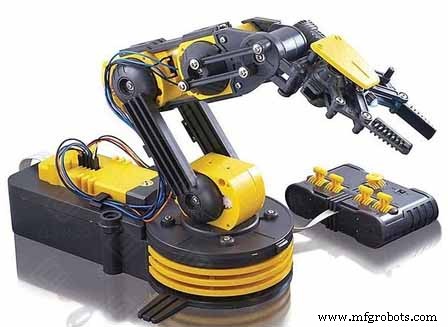
关节
来源:Pinterest
赋予机械臂弯曲、伸展、旋转的自由度。无关节则仅能绕包络面旋转,无法完成基础作业。
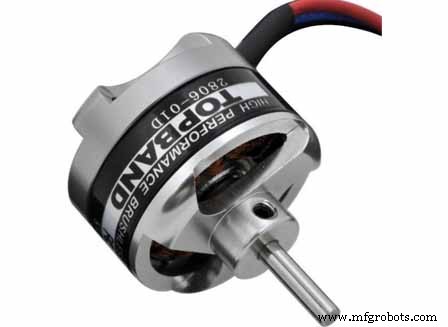
电机
来源:Pinterest
作为“心脏”,依据控制器指令驱动运动、速度、方向。主流四类:交/直流电机、伺服电机、步进电机、直线电机。
传感器
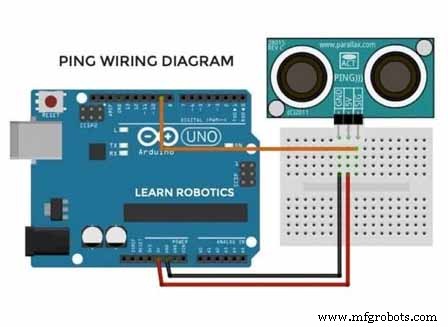
来源:Pinterest
充当“眼耳”,实现测距、识别工件、避障。高阶传感器可精准捕捉目标位姿,实现高精度抓取。
机械臂制造全流程
高精尖设备的诞生需经严谨设计与分级制造:
步骤 1:编写控制程序
程序决定机械臂规格上限,是开发起点。
步骤 2:装配电机
电机与程序联调,验证响应性,完成“心脑”融合。
步骤 3:组装基座
基座为地基,须足够重以抵消伸展力矩防倾覆。
步骤 4:装配关节与肩部
决定最大作业半径与转动范围。基座尺寸限定关节数(2-10 轴),6 轴最普及。
步骤 5:安装夹爪
末端执行器,执行焊接、切割、抓取等精细作业。
步骤 6:电气布线
动力与信号线缆需合理布走,不干涉关节自由运动。
结语
机械臂制造门槛高、周期长、成本大,需多学科协作。虽单价昂贵,但长期效益远超投入,是自动化升级的核心资产。
工业机器人