


后处理器选型避坑指南:5步锁定完美匹配
后处理器是离线编程软件与机器人的"翻译官"。选对即插即用,选错调试成噩梦。RoboDK提供40+后处理器,本文教你精准选型与定制。
什么是后处理器?
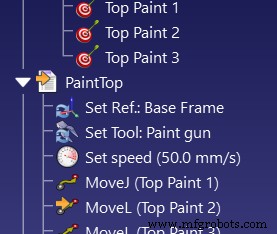
离线编程软件输出通用指令(MoveJ/MoveL/SetSpeed等),后处理器将其转译为特定控制器的专有语言(RAPID/KRL/TP等),并自动生成初始化代码、变量定义。
各品牌指令差异巨大
| 品牌/控制器 | 关节运动 | 直线运动 | 设定速度 | 路径圆角 |
|---|---|---|---|---|
| ABB IRC5 | MoveJ (4) | MoveL (4) | speeddata(4) | zonedata(4) |
| Fanuc RJ3 | J (2) | L (2) | speed (1) | CNT (1) |
| Kawasaki | JMOVE (1) | LMOVE (1) | SPEED (1) | ACCURACY (1) |
| KUKA KRC | PTP (1) | LIN/SPL (1) | $VEL.CP (1) | $APO.CDIS (1) |
| Motoman JBI | MOVJ (2) | MOVL (2) | VJ/V (1) | PL (1) |
| Universal Robots | movej (1) | movel/movep (1) | v(1) | r (1) |
无后处理器,换品牌=学新语言,效率极低。
5步选对后处理器
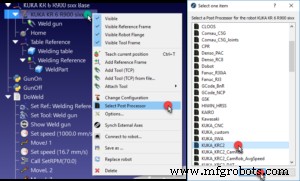
1. 对准品牌
优先试默认/基础后处理器。单一选项品牌(Mecademic、Kawasaki、CLOOS等)直接用。
2. 对准控制器版本
同品牌不同控制器指令集不同。如Denso RC7用PAC语言,RC8改PacScript,必须对应版本。无精确匹配时选最接近版本号。
3. 对准应用场景
KUKA有10个后处理器!
- KRC2含:CamRob铣削包、KUKA CNC(支持超长程序)、专用弧焊版
- UR含:集成Robotiq夹爪版
有专用版优先用专用版,无则用基础版。
4. 选易维护的格式
KUKA KRC2可生成DAT文件(位置变量分离存储),修改坐标只改变量不改主程序。
西门子Sinumerik提供毫米/英寸双版本。
选最方便你二次修改代码的格式。
5. 自定义/新建后处理器
特殊配置或独有功能需自研。RoboDK后处理器均为Python脚本,结构统一,易扩展。参考视频教程快速上手。详见官方文档。
后处理器还有什么疑问?评论区留言,或加入LinkedIn、Twitter、Facebook、Instagram讨论。
工业机器人