


如何为机器人定位器选择合适的轴数
您决定需要机器人定位器……但需要多少轴?
定位器型号繁多,款式各异。有的只有1个简单轴,有的却有多个!
更令人困惑的是定位器的配置范围。轴可垂直、水平安装,或任意角度。
选轴数过多或过少的定位器可能浪费预算;但多少算过多?
如果您在考虑机器人定位器,此时可能已看过多个不同型号。可能见过单轴转台、双轴定位器、多轴摩天轮式。可能探索过不同品牌、款式和价位。
到现在,诚实说,您可能开始对定位器感到厌倦。
定位器的问题不在于简单说“买这个”就完事。您选择的定位器将影响机器人工作站集成和编程的难易度。您不想选错给自己部署和编程机器人增加不必要的麻烦。
例如,如果您搭配5轴定位器配6轴机器人,那就是11个轴需要控制!如果真需要那么多轴,没问题。但如果不必要,您可能会后悔购买。
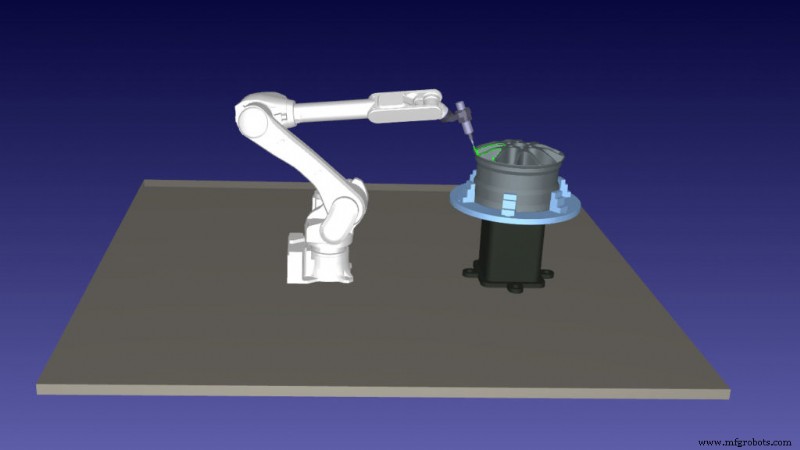
为什么“需要多少轴”是个令人困惑的问题
问机构需要多少轴是很自然的问题。但要满意回答很棘手。
仅谈工业机器人时,常见回答是需要6轴机器人。这不总是对,但大多数情况成立。原因是需要6轴才能从任意位置和姿态到达机器人工作空间内的点。
正如我们在欧拉角入门中解释,机器人末端执行器的位置由6个参数控制:3个平移参数(X、Y、Z)和3个旋转参数(Rot[X]、Rot[Y]、Rot[Z])。
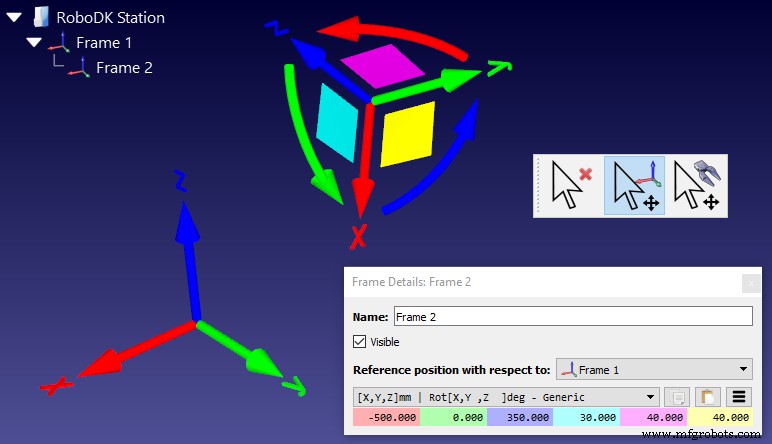
如果机器人少于6轴,将限制机器人灵活性。这对某些机器人合理——如只需从上方接近物体的码垛机器人。但总体而言,6轴工业机器人对广泛任务最实用。
超越6轴后,机构变为“冗余”。
例如,7轴机器人能到达与6自由度机器人相同的工作空间点。但冗余机构控制更复杂。因此,不需要额外自由度时别添加。
添加定位器意味着给机器人增加更多自由度。这可能导致也可能不导致冗余系统。
是否需要额外自由度取决于您任务的具体需求。
识别应用所需轴数的7个步骤
锁定所需轴数的方法是更仔细审视应用需求。
以下流程可帮您识别潜在合适的定位器。它让您聚焦几个潜在型号并妥善评估。如果那些选项都不合适,您可利用学到的信息放宽范围再选更好的定位器。
- 查看任务需求,特别关注所需工作空间。一个好方法是在机器人仿真软件中构建应用。
- 记录仅用机器人无法完成的任务方面。工作空间哪些部分不可达?哪些运动不可能?
- 根据此信息,对可能适合的1-2种定位器类型做出合理猜测。记得考虑夹持工件所需的载荷。
- 在市场上找符合标准的定位器并在仿真中测试。尝试的每个定位器都要另存为新项目,稍后会回到其中一个。
- 如果某型号完美适配,很好!即便如此,也测试几个选项看真正需要什么属性。记得别最终得到不需要的自由度。
- 如果没有型号适用,利用收集信息细化需求。
- 回市场找满足新需求的1-2个型号。购买前在仿真中再测试。
使用此流程能消除识别正确轴数时的部分猜测。每次仿真测试,您都能更多了解完成任务真正需要定位器的什么性能。
做出选择并配合使用
一旦锁定适合任务的型号,可在仿真软件中更深入开发应用。
打开您选定定位器的保存项目,将其完善为完整应用。这将让您测试任务所有方面并为轻松集成准备应用。
购买定位器后,无需担心更多轴是否有益。机器人非常灵活,通常有多种方式用单一机器人实现相同动作。
如果部署机器人时遇到问题,几乎总能用现有设备找到解决方案。这就是用仿真软件作为测试平台做采购决策的价值。
您在考虑哪类定位器?在下方评论告诉我们,或加入LinkedIn、Twitter、Facebook、Instagram或RoboDK论坛的讨论。
工业机器人