


选择神经网络隐藏层数与节点数的实证指南
本文为多层感知机隐藏部分配置提供基于证据的指导原则。
系列前文涵盖感知机网络、多层架构、Python实战。决定隐藏层深度广度前,可回顾下列基础文章:
- 如何用神经网络分类:什么是感知机?
- 如何用简单感知机神经网络示例分类数据
- 如何训练基本感知机神经网络
- 理解简单神经网络训练
- 神经网络训练理论导论
- 理解神经网络学习率
- 多层感知机进阶机器学习
- Sigmoid激活函数:多层感知机激活
- 如何训练多层感知机神经网络
- 理解多层感知机训练公式与反向传播
- Python实现的神经网络架构
- 如何用Python创建多层感知机神经网络
- 神经网络信号处理:神经网络设计验证
- 神经网络训练数据集:如何训练验证Python神经网络
- 选择神经网络隐藏层数与节点数
隐藏层回顾
回顾隐藏节点要点:
- 单层感知机——仅含输入输出节点的网络——局限于线性可分问题。无法建模布尔XOR等复杂关系。
- 引入隐藏层将感知机转为通用逼近器,能学习有限输入输出空间间几乎任意连续映射。
- 隐藏到输出权重间接影响最终误差,使训练更复杂。
- 反向传播为标准训练法:误差反向传播通过网络,允许更新所有非输出权重,无论隐藏层数。
下图展示多层感知机基本结构。
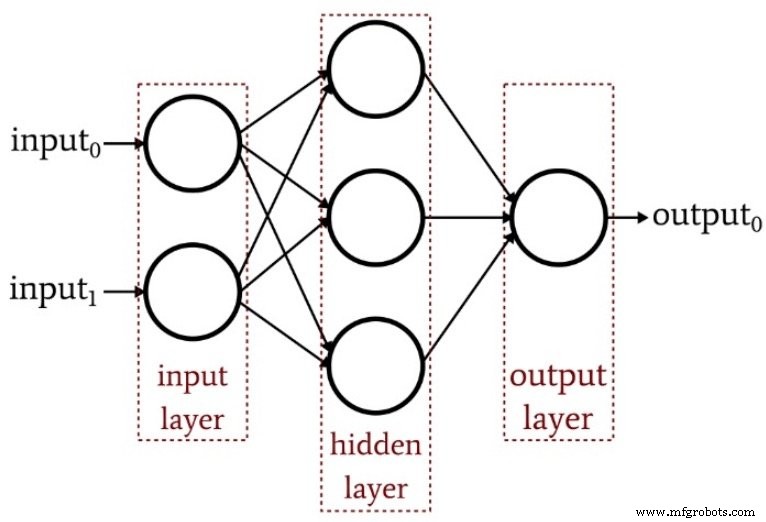
需要多少隐藏层?
无一劳永逸答案。但单隐藏层已赋予网络卓越表达力。若性能不足,考虑调学习率、延长训练轮数、丰富训练集,再考虑加深层。
增加第二隐藏层增代码复杂度和推理时间,并可能加剧过拟合——尤其训练数据有限时。
过拟合指网络记忆训练集特质而非学习泛化映射。下图可视化此现象。
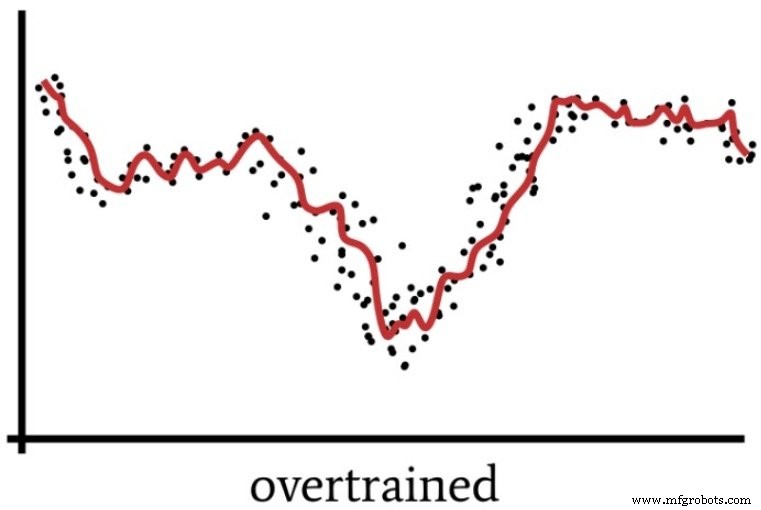
高参数化网络可能"过度思考"问题,产生训练数据表现好但未见样本差的解。后图展示过度容量如何阻碍泛化。
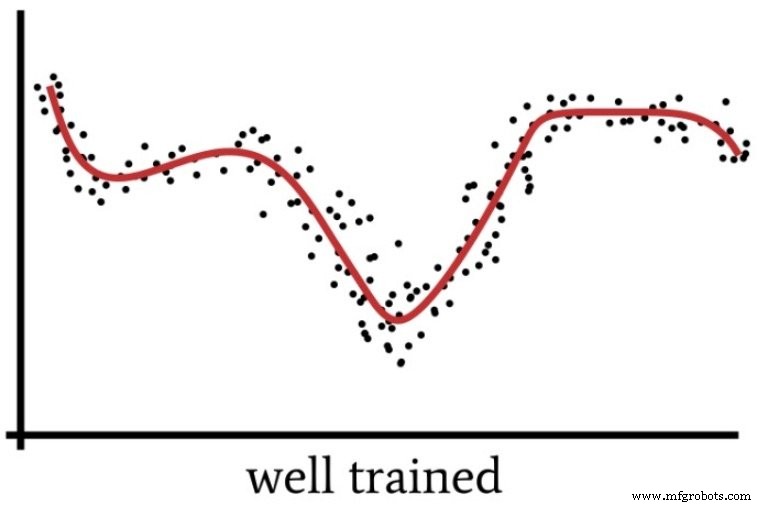
何时额外隐藏层合理?Dr. Jeff Heaton在神经网络训练专著指出:单隐藏层可逼近有限空间间任意连续函数。第二层允许网络以任意精度表示决策边界,但仅当问题复杂度真正需要时。
每层多少隐藏节点?
选择每隐藏层节点数在表达力与过拟合风险间平衡。实验必不可少,但Dr. Heaton提供三实用启发式(p.159)作可靠起点。基于信号处理经验,我建议:
- 单输出节点且映射相对简单:隐藏维度设为输入维度的三分之二。
- 多输出或关系复杂:隐藏规模设为输入输出维度之和——保持在输入维度两倍以下。
- 极复杂映射:隐藏规模设为输入维度两倍减一。
结论
遵循这些原则,可系统配置和细调多层感知机隐藏层以达稳健性能。下文将演示这些规则如何转化为具体Python代码并评估真实数据集影响。
工业机器人