


用点焊机器人消除常见焊接缺陷
焊接任务是机器人自动化的绝佳候选。
但您可能想知道点焊是否真的是您和您业务的最佳机器人应用。
您当前的点焊操作可能运行良好。您有能以相当高一致性生产优质焊缝的熟练焊工。
即便如此,您想了解机器人自动化的可能性。机器人能帮您减少缺陷和返工吗?
您可能知道机器人自动化有许多好处。焊接机器人能帮助缩短周期时间、降低焊接作业成本、实现更一致的吞吐量。
但点焊机器人最大的好处之一是它以任何熟练焊工都无法匹敌的方式持续提升焊缝质量。
使用机器人进行点焊可消除几种常见焊接缺陷。
常见点焊缺陷和问题
焊接技师是具有特定技能的专业人士。焊接是困难任务,达到高水平焊工能力可能需数年。
然而,即使最资深焊工有时也会产生缺陷。这很自然。
点焊常见缺陷包括:
- 焊工热量烧蚀松散金属导致的焊接材料飞溅。
- 金属上的凹痕或裂纹。
- 不对称的点焊痕迹。
许多人接受焊接缺陷将永远是制造过程一部分。手工焊接总有人为因素增加不可预测性。
我们以为,我们能提升流程中其他操作的一致性。可用CNC机床做精密加工、3D打印机做精密增材制造。但我们假设焊接将永远更像艺术而非科学。
但点焊像其他操作一样可以改进。
机器人如何助力点焊自动化
您可能知道,点焊是一种电阻焊,涉及两个铜电极。电极夹紧需连接的两块金属。然后电流通过电极熔合金属。
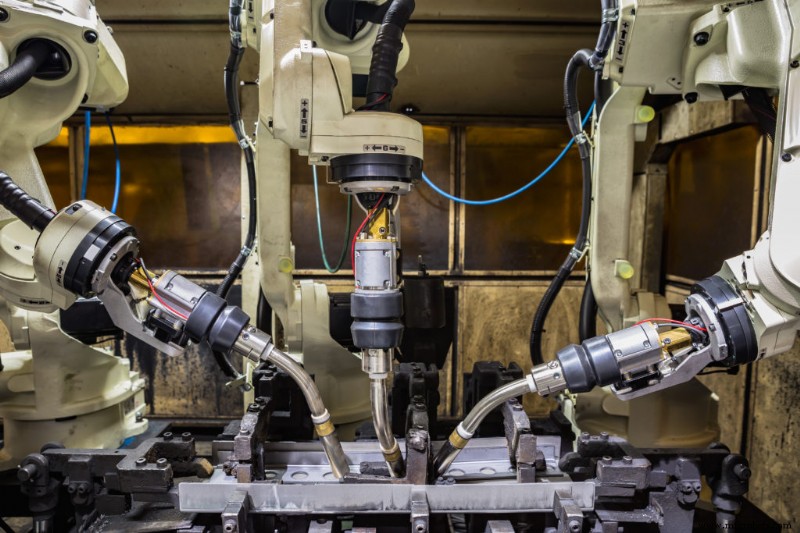
机器人点焊涉及完全相同过程。您需要机器人手腕上装特殊点焊工具作为末端执行器。
点焊工具形状是双指夹钳,每个尖端一个电极。
机器人凭借灵活性能以其他自动化形式几乎无法实现的方式进行点焊。其灵巧性允许从任意方向接近工件,这是将工具定向到精确位置所必需的。
点焊机器人在汽车行业常见,如焊接汽车底盘。
机器人可消除的5大焊接问题
手工点焊可能出现各种问题。您无法用机器人完全消除所有问题。但转用机器人点焊时,有几个问题可消除。
以下是机器人常能消除的5个焊接问题示例:
- 压力不足 — 必须对工件施加足够压力。否则焊缝强度不够。
- 压力过大 — 工件压力过大导致粘连和飞溅,导致焊缝质量差。
- 挤压时间不足 — 工件必须挤压足够时间让材料熔化,否则焊缝强度不足。
- 保持时间不足 — 挤压时间后,电极必须在焊缝固化前保持位置再释放。否则焊缝可能移动导致缺陷。
- 边缘距离不足 — 焊点离工件边缘太近,飞溅逸出会危及焊缝质量。
所有这些问题都可能出现在手工焊接中。即使焊工大多时间能达成优质焊缝,工具握持或电极定位的细微变化也可能导致缺陷或不一致焊缝。
机器人点焊为何更一致
有几个因素导致机器人点焊比手工焊接一致性更高。
这些因素包括:
精准定位 — 机器人总在完全相同位置制造焊点。这有助于避免不对称焊痕等问题。每个工件上的焊缝也将一致。
一致焊接时间 — 焊痕不一致常因焊接工具保持工件时间长短不同。机器人始终保持相同焊接时间。
一致焊接力 — 另一个不一致原因是工具压持工件的力度。点焊末端执行器设计为提供电极完美平行对齐的一致力。
精准电流/能量 — 流过电极的电流对焊缝质量影响大。您可在许多点焊机手动设置,机器人可精准控制。
所有这些因素结合意味着点焊机器人将比人工焊工更一致。
立即开始编程您的点焊机器人
如果您认为机器人点焊可能适合您的业务,可立即开始。
使用RoboDK,您可在购买机器人和点焊工具前创建和编程焊接任务。可测试应用并决定如何将其集成到运营中。
更多信息,阅读我们的指南《通往完美机器人焊接的简单之路》或查看我们的点焊示例。
您想消除哪些点焊缺陷?在下方评论告诉我们,或加入LinkedIn、Twitter、Facebook、Instagram或RoboDK论坛的讨论。
工业机器人