


工业机器人末端执行工具(EOAT)构建实战指南
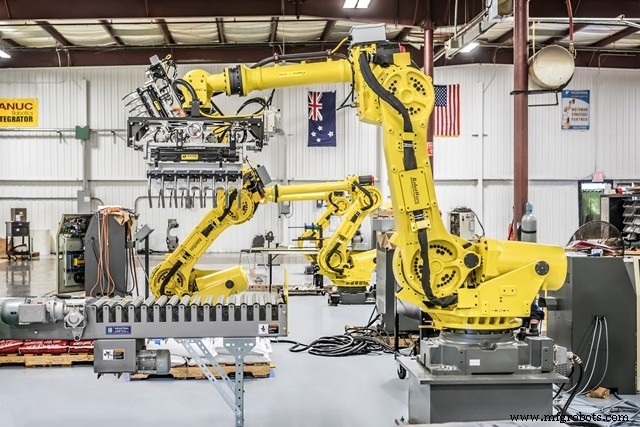
无机器人末端执行工具(EOAT),工业机器人几无用处。EOAT连接工业机器人手腕(Fanuc为J6轴;Motoman为T轴),提供机器人与工件连接。选择构建正确EOAT是自动化工业应用成败关键。
第一步:确定EOAT类型
首步决定哪类机器人末端执行工具最适配应用。夹爪常用于物料搬运。焊枪用于电弧焊和点焊。连接机器人手腕的主轴可钻孔、切割、铣削。针对多种工业应用自动化有海量选项。
第二步:自制还是外包
其次用户需决定EOAT自制还是外包专家设计制造。自制常省钱,但可能牺牲专业度和质量。外包给专家或机器人集成商可省心,若随机器臂采购打包可能更省钱。
无论自制或专家制造,被处理/焊接/操作零件的规格必须解决。重量、长度、材料等因素影响EOAT类型、尺寸、朝向。这些是EOAT决策和安装的关键细节。
RobotWorx为销售的许多工业机器人制造并包含多种末端执行工具。如需帮助选择合适EOAT和工业机器人臂,请在线联系RobotWorx专家或致电877-762-6881。
工业机器人