


机器人群如何绘制环境地图:专访David Lary博士
德克萨斯大学达拉斯分校David Lary博士领导研究团队,开发出一组自主机器人设备,可用于危险或难以到达的场所进行勘测和数据收集——提供比人类更多、更快的洞察。

Tech Briefs: 是什么启发您用多个自主设备收集全环境数据?
David Lary博士: 这有两部分。首先是驱动我的激情。我渴望全面整体感测,让人们远离危险,获得适当的可执行洞察以便及时决策。这是我的动力,但实际旅程始于近30年前博士阶段。
剑桥攻读博士时,发现臭氧洞的Joe Farman就在我身边。博士期间我开发了首个臭氧消耗三维全球模型,作为欧洲中期天气预报中心全球模型的化学插件。借此可进行臭氧相关化学全球模拟。显而易见的问题是:模型好不好?验证需汇聚卫星、飞机、地面传感器、气球等尽可能多数据源。我面临的棘手问题是仪器间偏差。虽是30年前,我偶然接触机器学习,那时远未大规模采用,发现效果极好。这开启我探索其更多用途。期间我们首创化学数据同化,现被全球机构用作空气质量预报系统一部分。
数据同化中我们极重视不确定性。我在NASA部分工作是创建全球遥感数据产品。原理是用遥感信息创建数据产品,如大气成分、陆表或水下成分(全球海洋)。从卫星获取遥感数据并与实地实况对比。通常收集训练数据需长达十年,因需采样全球可能遇到的各种条件和背景。
我们的自主机器人团队约15分钟收集的数据量,相当于创建卫星遥感数据产品典型用量,虽仅单一地点。它能进入全新未见环境,快速进行精确协同观测。此案中团队为船只和飞行器。选船因比地面测量更具挑战(准入问题)。
此范式不仅助快速创建新产品,也用于卫星观测校准验证,还能让人远离危险。若环境高度污染或对进入者有威胁,机器人团队可协同收集所需数据。
论文研究用搭载高光谱成像仪的飞行器,极快采集海量数据。即便最快5G蜂窝通信,带宽也不足以流式传输高光谱图像。我们用机载处理配合机载机器学习即时创建数据产品再流式传输。最终产品如污染物丰度,数据量小得多,可轻松实时流式传输。
核心是快速收集全面数据,用于:让人远离危险、表征生态系统、作为紧急响应一部分(如飓风导致化工厂附近社区淹没)、有害藻华、漏油、各类农业应用等。
设计为灵活组件集。如同手机应用商店或特斯拉空中升级——这些是软件定义传感器,拥有自己的应用商店,可随时间更新提升能力。
Tech Briefs: 您有飞行传感器和地面传感器,数据发回哪里?如何处理?在哪处理?
Lary博士: 视为智能传感器集合。首先有软件定义传感器。软件定义传感器是智能感测包,结合物理感测系统(如相机、高光谱相机、热成像仪、质谱仪)与软件/机器学习封装,提供校准和/或衍生数据产品。多数传感器需某种校准。
将传感器与软件/机器学习封装耦合,可进行复杂校准,获得更灵活系统。软件定义传感器也可有自己的应用商店。一个或多个软件定义传感器可搭载于平台,为其提供电源、所有数据的时间地点戳、通信连接,及相关时的机动性。
Tech Briefs: 这是物理平台?
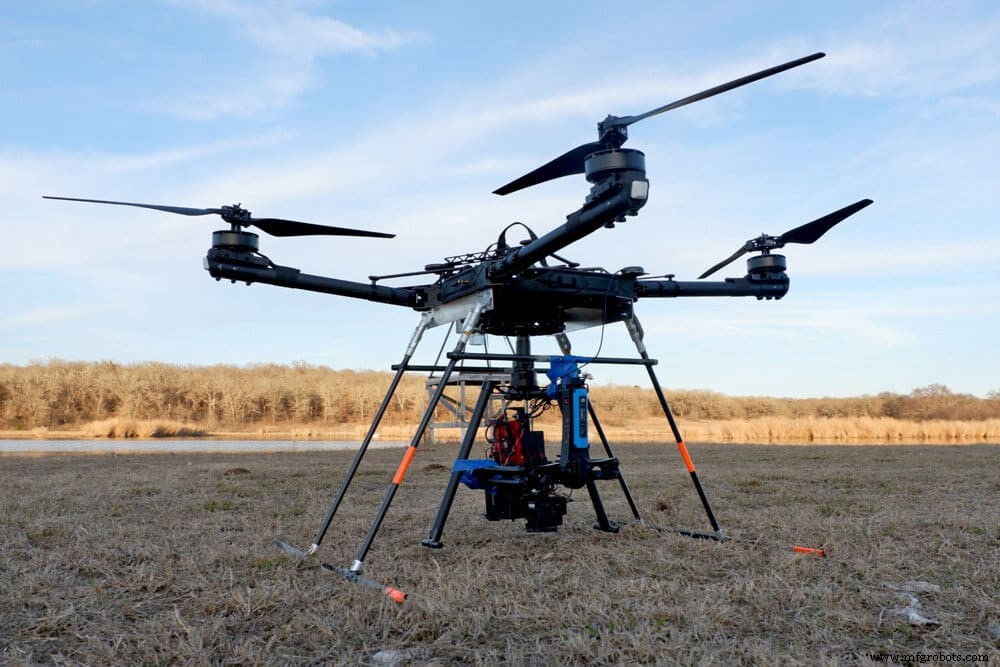
Lary博士: 是。此例中有两平台:搭载高光谱相机、热成像仪及其他传感器的机器人飞行器;第二平台是机器人船,水下搭载声纳及各成分传感器,顶部装超声波气象站。
软件定义传感器加平台构成哨兵。哨兵典型可移动、测量、处理数据和/或流式传输。
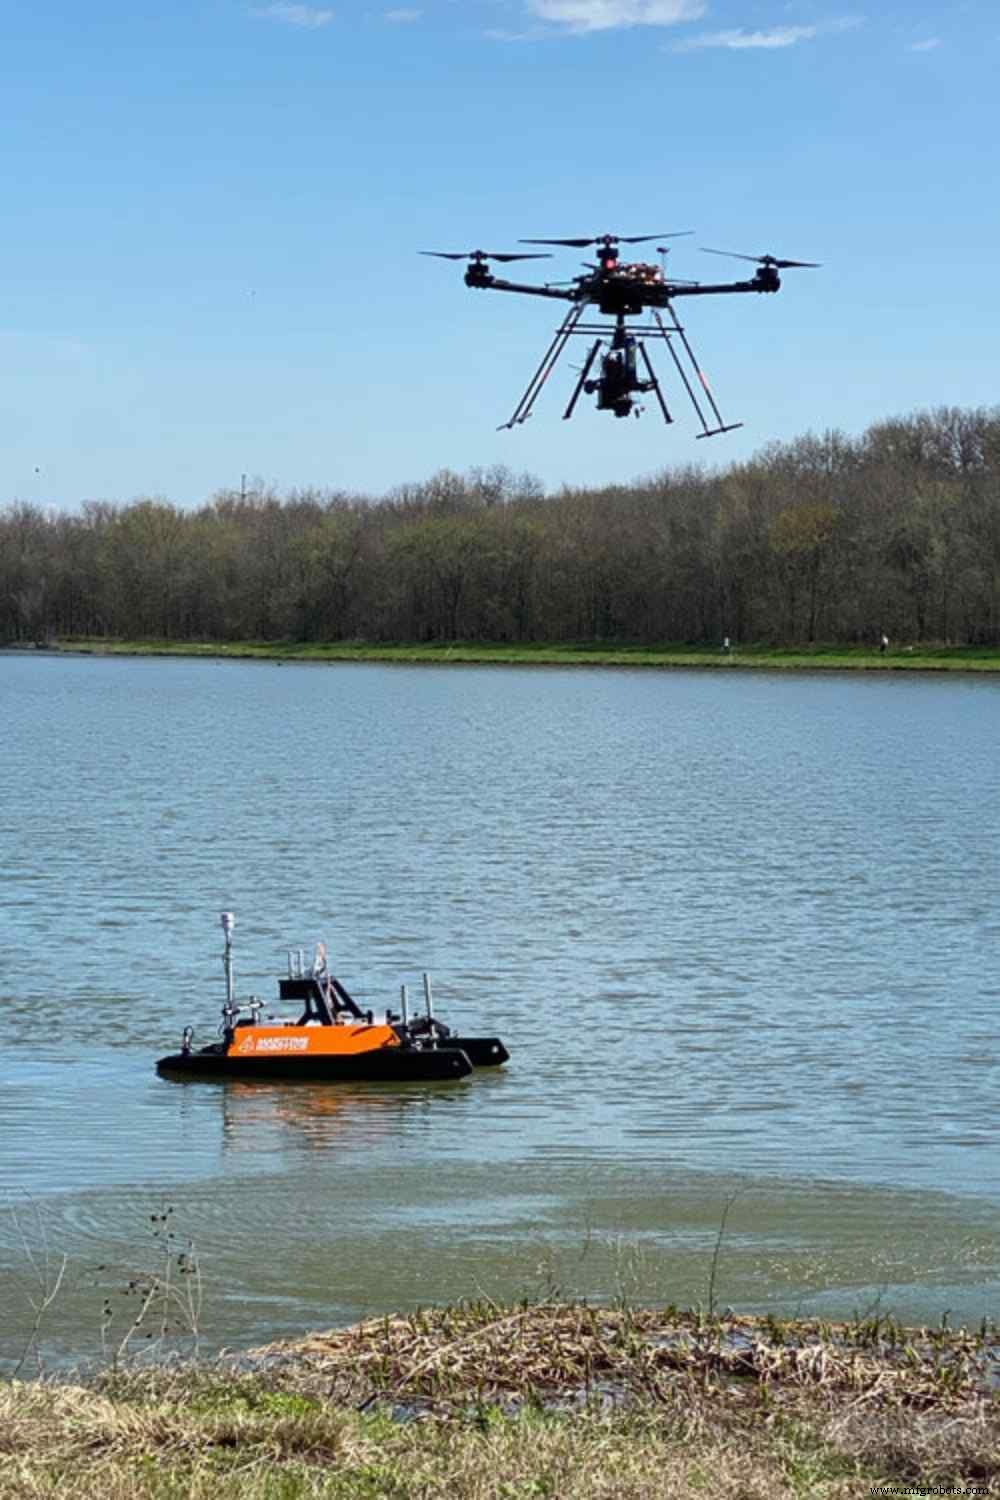
多哨兵协作组成机器人团队,相互配合提供单个无法实现的能力。此例中飞行机器人与水上机器人——机器人船协作。因在同一网络,飞行机器人设计滑行路径与船相同。船测水下成分,飞行机器人用高光谱相机俯视水面,经机器学习学习从高光谱视觉到水成分的映射。学会映射后,可快速飞越更宽区域,提供如油浓度、叶绿素丰度、溶解有机碳等水体成分广域地图。
从未见过该环境也能做到——机器人团队协作收集训练数据。训练数据供机器学习创建广域成分地图等新数据产品。模型训练后,高光谱感测仅靠飞行测量,机载处理后实时流式传输结果。通常海量数据需大量计算时间,无法实时流式传输。机载边缘处理后再流式传输,不仅赋能新能力,还降低延迟。
Tech Briefs: 就像传感器边缘处理减少发送数据量。
Lary博士: 正是。
Tech Briefs: 您认为刚完成的工作属于原型阶段?
Lary博士: 是,必须从某处开始,这是第一步。
Tech Briefs: 如何预见实际应用——灾害发生当局想用您系统,他们该怎么做?
Lary博士: 此原型只是更宏大愿景的最小实现,只是多机器人团队的一个实例。此处仅两机器人:飞行器和机器人船。选这两者因水体感测有准入挑战。但团队可轻松扩展更多成员,如地面行走机器人、可携带整个机器人团队进入潜在危险环境远程部署的两栖车辆。
可响应如“深水地平线”漏油,我们见过野生动物影响、渔业受损画面——漏油时有发生。或化学品泄漏。如哈维飓风袭休斯顿,大量加工厂遭淹,附近社区三面环污染水。水中挥发性有机物外溢气化,致严重呼吸问题——人们不知吸入何物但知有影响。清理工人也受污染水影响。
用我方感测系统,你会确切知道面对什么,从而制定恰当响应。同样适用有害藻华。甚至无灾害时,此能力可表征生态系统、巡检基础设施。如道路、铁路、桥梁,自主机器人及其感测可快速获取详细测量。
设想另一场景:飞行机器人搭载高光谱、热成像、合成孔径雷达观测表面纹理,配合地面机器人搭载穿地雷达探测空洞或故障。隧道或道路随使用风化形成空洞。农业亦有多场景。设计为综合感测,如乐高积木即插即用组合。可快速用于各类真实用例,实时数据驱动决策带来更多透明度,让人远离危险。
Tech Briefs: 用户想用此系统,需定制机器人无人机,还是有套件可装现有设备?如何设想落地?
Lary博士: 我多年挣扎于让东西协同工作。买设备是一回事,组件协同又是另一回事。我们买的全是现成品,精力投在“智能”层面——软件集成。
话说回来,软件定义传感器用机器学习的关键步骤是对标参考校准或即时学习。我们用同类思路做空气质量,在城市部署经昂贵参考传感器校准的低成本传感器。可社区规模部署,之前成本高得望而却步。
正如机器人团队以实况水成分校准远程高光谱测量,通过校准低成本传感器对标参考,能达成原本极具挑战的事。
真正让你做到远超单个组件的是:传感器网络、自主哨兵网络,协同用机器学习工作。
Tech Briefs: 您预见这会商业化、由私企构建,还是政府介入?未来如何?
Lary博士: 我未来梦想是有个商店,个人、市政、公司可随时获取此类能力,不只是传感器还有后端服务。即插即用就工作,无需漫长开发。美国国家科学基金会将此归类为网络物理系统。网络物理系统基本是耦合算法的感测系统,助你做更好、更及时决策。
我对所有这些的梦想,及我们多人努力方向——欢迎各类合作伙伴——是建立网络物理社会观测站。必须像拥有巨型望远镜的天文台一样成为国家级设施,因无人能独自承担该规模。
想象现拥有多组感测能力,多组件。我们项目中是飞行机器人和机器人船。但系统实有九种哨兵类型应对各情况。可用卫星和天气雷达遥感。除飞行器,有街道级传感器24/7流式传输空气质量、光强、电离辐射等。有行走机器人、电动地面车辆、机器人船,还有可穿戴传感器。
也想具备从卫星全球大局的多尺度感测。回到哈维飓风例。登陆前很早卫星可见,临近登陆天气雷达可见。但登陆瞬间,微环境细节成关键。特定溪流高度差异对局地环境影响巨大。我们要同时感知全球大尺度和超局地尺度,因你我生活在高度局地尺度。同时感知大尺度和局地尺度,真需多哨兵。
可穿戴感测也极重要。如并行工作中,新闻标题说空气差让人“变笨”。但有多笨?什么污染物让我们比别人更笨?我们一研究用综合生物测量每秒16,000+参数,配合约2,000环境参数综合环境感测,看环境状态如何影响自主神经反应。
所有设计旨在整体感测让人远离危险,也找到影响健康的“房间里的隐形大象”。一旦认清量化,通常有显而易见的数据驱动决策路径改善并监测进展。
这真的是我的梦——成为服务社会感测的催化剂:让人远离危险的整体感测。我们有许多原型试推向可用。欢迎各类伙伴加速——政府、个人、地方市政、社区团体、公司。我们与所有类型实体合作。
Tech Briefs: 听起来您在发明全新基础设施。
Lary博士: 我们在试——基本由需求驱动。整体信息能通过给我们决策信息产生巨大差异。无相应基础设施非同小可。
Tech Briefs: 听起来很棒,只希望能有朝一日实现。
Lary博士: 我也是。我们走得很远。我认为我们在迈出第一步。
另一层面在物理之外,未涉及的是:如学生缺勤导致学习差。但缺勤常因哮喘。哮喘因高花粉或空气污染,实为级联效应——社会与环境交互。我们不想单向。观测触发不仅来自直接感测,也来自健康结果聚类、藻华(毁渔业)、漏油等社会议题——双向交互。
能汇聚所有环境参数层与社会层(死亡趋势、缺勤、癌症发病率等)的数据平台,能让帮助个体的决策过程更透明有效。
Tech Briefs: 您现在在做什么?下一步是什么?
Lary博士: 此特定船+飞行器机器人团队的下一步是增强自主团队各方面。然后扩展团队成员。如两栖地面车辆可携带船和飞行器进入污染环境部署,自身也测量。也让机器人参与修复。
是不同组件协同。同类团队也可用于基础设施维护(道路、铁路、桥梁)及环境质量其他方面——空气质量、水质量。此概念验证原型仅展示:“嘿,真能做到,现在想在众多应用扩展。”
也可作为卫星任务原型。可想像管道:飞行器概念验证,过渡到立方星等其他平台。也可作为验证过程,为卫星任务收集数据,及前述各目的收集数据。
本访谈编辑版刊登于2021年6月Tech Briefs。
传感器