


Photoneo MotionCam‑3D 助力实时混箱托盘码垛
作者:Pavel Soral · 2026 年 4 月 15 日
Photoneo MotionCam‑3D 提供关键视觉智能,帮助 Jacobi Robotics 和 Delta Technology 将混乱、易伤人的手工码垛线转型为全自动、实时系统。
一览
- 挑战:自动化处理随机、无序包裹的手工码垛线,存在安全与可靠性隐患。
- 缺失环节:实时、高保真 3D 感知,以“看清”每个来箱并验证出栈稳定性。
- 视觉方案:Photoneo MotionCam‑3D。
- 合作伙伴:Photoneo(视觉)+ Jacobi Robotics(软件)+ Delta Technology(集成)+ FANUC(运动)。
成果:实现 100% 托盘稳定性、在箱子入栈前检测破损货物的生产单元。
挑战:盲目机器人无法应对混乱
某大型国防制造商的发货码头成为瓶颈。操作员手工从输送机堆叠托盘,箱子重量(高达 27.2 kg/60 lb)、尺寸、状况完全随机。
Delta Technology 提供集成专长,Jacobi Robotics 提供规划引擎,但系统面临根本物理问题:看不见的机器人无法处理无序。
在无预分拣的棕地环境中,机器人完全不知下一个箱子是什么。传统自动化依赖固定配方,而此处配方每秒都在变。解决方案需要能在毫秒级捕捉现实的“眼睛”。
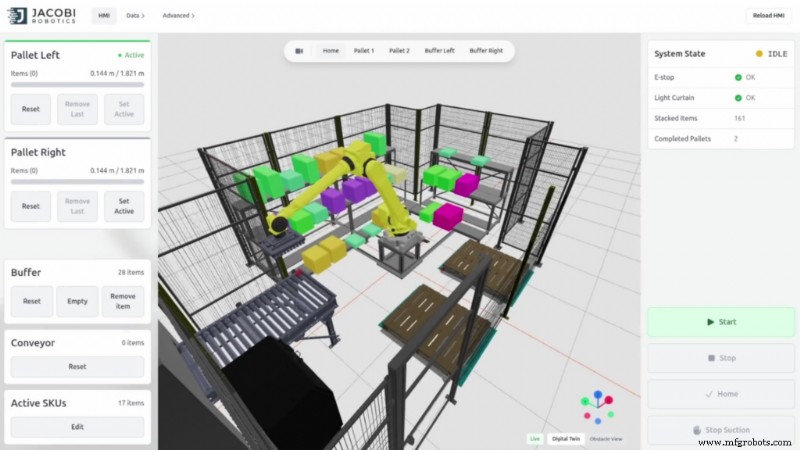
解决方案:MotionCam‑3D 作为真相源
配备 Photoneo MotionCam‑3D 解决了问题。与需停止输送机的静态扫描仪不同,MotionCam‑3D 捕捉运动物体的高分辨率 3D 点云,将精准实时数据送入 Jacobi OmniPalletizer 且不降低吞吐。
视觉系统执行两大关键任务:
1. 入料扫描器:运动中的精准感知
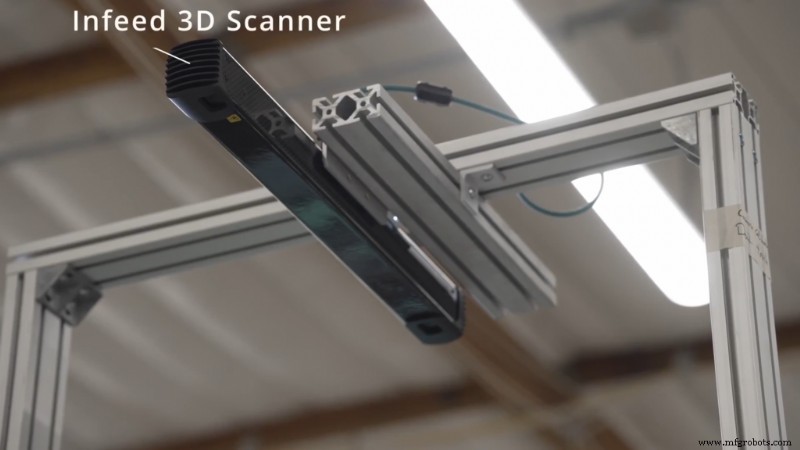
箱子流动时,MotionCam‑3D 充当守门员。
- 实时测尺:即时测量每箱长宽高及姿态,为 Jacobi 路径规划器提供解决“俄罗斯方块”式最优放置所需数据。
- 质量控制:高保真 3D 数据在机器人抓取前检测压角、开箱盖或结构损坏。破损箱被标记剔除,防止不稳定堆叠并确保货运合规。
2. 验证扫描器:闭环
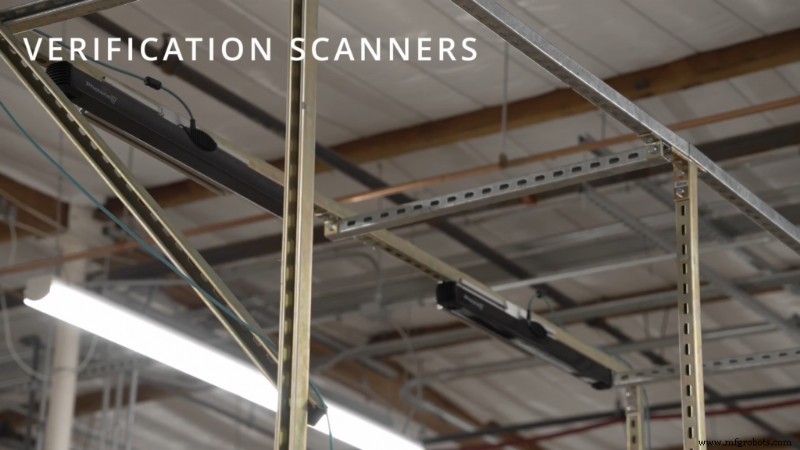
混箱码垛中放置精度至关重要。机器人放箱后,二次视觉检查确认现实与计划一致。
- 放置验证:确认箱子坐标和姿态正确。
- 堆叠稳定性检查:扫描构建层,确保托盘保持平整稳定,即便堆叠增高也能保证 100% 稳定性。
为何合作奏效
此部署证明成功的棕地自动化是生态系统协作。
即使最先进的 AI 规划器,若输入数据错误也无法建稳定托盘。Photoneo 为 Jacobi 的“大脑”提供周而复始的完美现实图景。
- Photoneo:眼睛——高质量 3D 数据与质检。
- Jacobi Robotics:大脑——实时路径规划与物理感知逻辑。
- FANUC:肌肉——可靠工业机器人。
- Delta Technology:躯干——无缝集成至仓库现场。
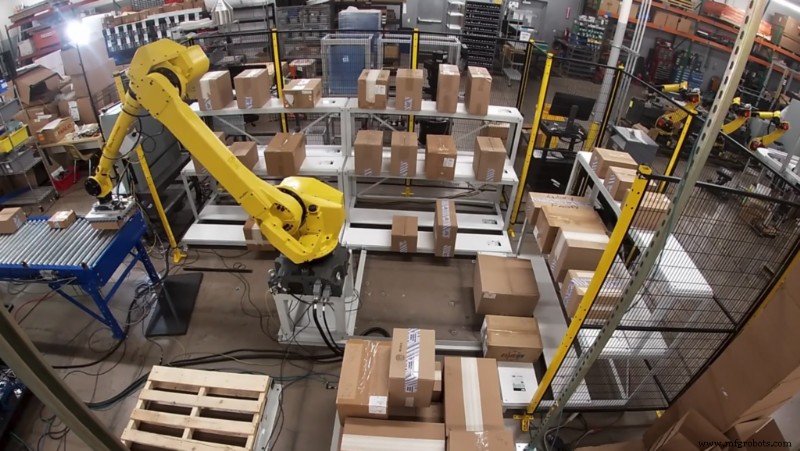
成果:验证、安全、可扩展
赋予机器人看、量、验能力,制造商实现了盲目自动化无法比拟的成果:
- 100% 稳定性:视觉验证堆叠消除运输中产品损失。
- 零“意外”停机:破损箱在导致故障前被识别拦截。
- 高立方利用率:精准测尺让 Jacobi 将托盘堆叠密度推至 90%,超越人工堆叠。
- 仿真实匹配:3D 数据精度使仿真与实测周期时间 0 误差匹配。
该项目将混箱码垛从“科研项目”推向稳健工业现实,由卓越视觉与智能软件伙伴关系驱动。
自动化控制系统