


理解飞行时间传感器:ToF 3D 相机如何测量距离
飞行时间传感器如何确定距离?通过示例 3D 相机深入了解 ToF 相机。
飞行时间传感器如何确定距离?通过示例 3D 相机深入了解 ToF 相机。
三大 3D 成像技术竞逐手机和汽车空间:立体视觉、结构光投影、飞行时间(ToF)相机。这些设备生成的数据可提供行人检测、面部特征身份认证、手势检测、供 SLAM(同步定位与建图)算法使用。
该领域两大巨头为 ams 和 Infineon. 撰文时,ams 各类型传感器各有一款,Infineon 专注 ToF 传感器。
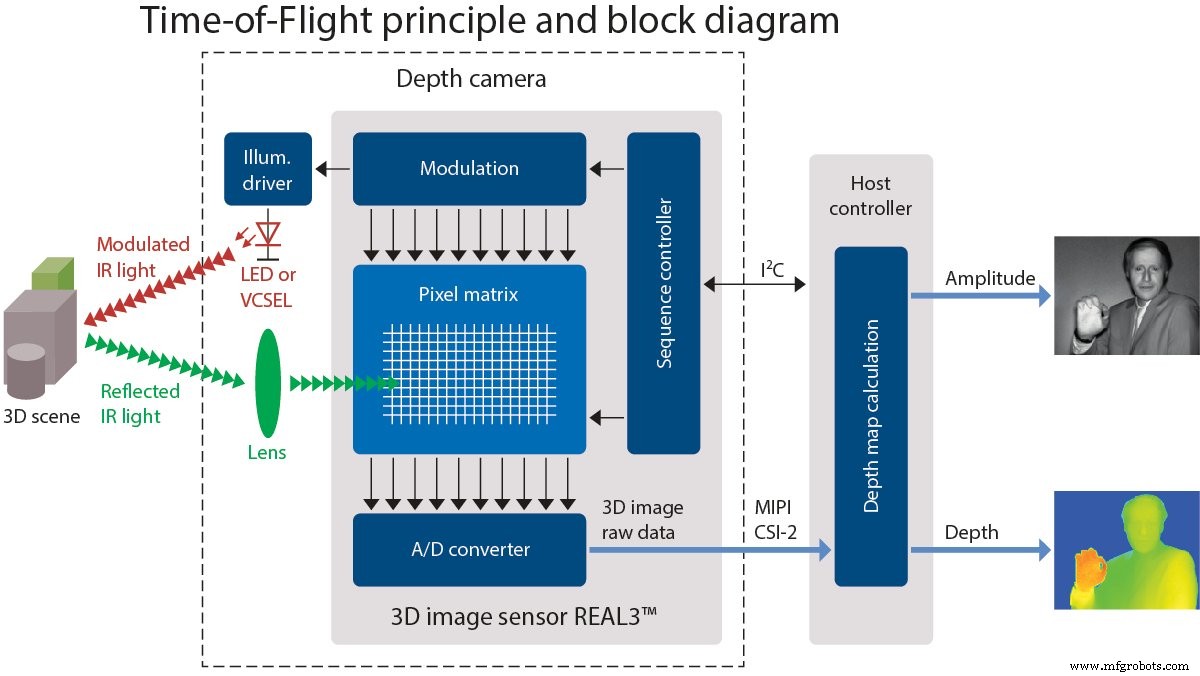
本文聚焦 pmdtechnologies 的 3D 相机开发套件「pico flexx」阐述 ToF 传感器技术。(注:「pico flexx」和「pmdtechnologies」官网均全小写呈现。)
pico flexx 基于 Infineon 与 pmd 联合开发的 3D 图像传感器 REAL3。

2019 年 4 月 29 日从 pmdtec.com 获取的手部伪彩色 3D 图像。颜色按像素距离映射(红=近,蓝=远)
请注意 pmd 为本文提供设备。
什么是飞行时间传感器?
飞行时间传感器测量某物通过介质传播距离所需时间。典型测量波脉冲发射、在物体反射、返回 ToF 传感器的时间间隔。ToF 相机利用 ToF 测量确定相机与物体/环境距离,生成由单独测量点构成的图像。
ToF 相机应用包括无激光扫描仪的 LiDAR 成像系统、运动感知追踪、机器视觉与自动驾驶的物体检测、地形测绘等。
但这些测量如何实现?
下文展示三种利用传播时间确定距离的方式。
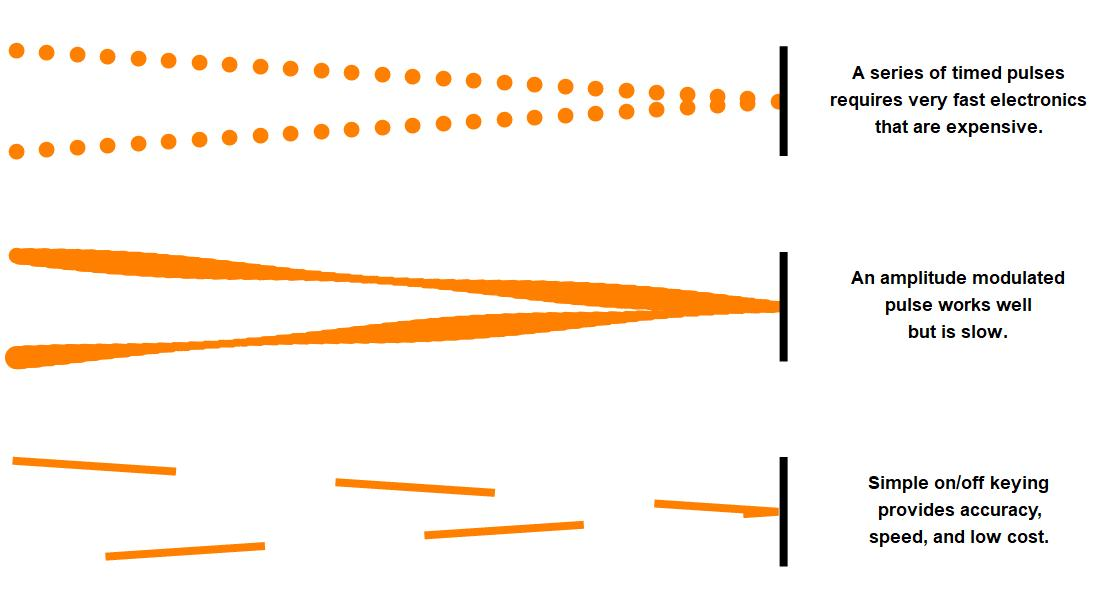
利用传播时间确定距离的方法
图顶部为第一法:发射脉冲,测量反射返回的时间间隔。
图中部为第二法:调制光源幅度,记录反射波相移。
图底部为第三法:发射 50% 占空比方波,记录特定区间内返回光量。
毫米级精度 ToF 相机
光和无线电波以近 300,000,000,000 mm/s 传播,波传 1 mm 需 ~3.3 ps(往返 6.6 ps)。若想成像房间内所有物体并达 ~1 mm 分辨率,时序电子需皮秒分辨率,即数百 GHz 时钟。
在这些频率设计电子电路既不易也不经济,因此设计师必须想办法在较低频率工作,才能让设备普及消费级。
两种常用方法在合理亚 GHz 频率下实现毫米级精度:
- 将正弦调制波相移与距离关联
- 用 50% 占空比方波相移和差分电压确定距离
下文详细探讨这两法。
通过幅度调制波相移确定距离
假设您要测绘最大长度 15 m 的小型办公室或大客厅。用 c = λ·f 确定合适工作频率,c 为光速(3×10⁸ m/s),λ 为波长(15 m),f 为频率。本例 f=20 MHz,相对易处理的频率。
始于高亮光经 20 MHz 正弦信号调制。光波最终达物体或墙面反射折返。原调制光的微弱版本返回接收端。除非物体恰好在 15 m 整数倍距离,相位将偏移某量。
相移可用于计算波传播距离。

若能精准测量相位角,即可精准确定反射物体距离传感器/接收端距离。
如何测量正弦波相位角
如何快速测量正弦波相位角?需在四个等间距点(即 90° 或 1/4 λ 间隔)测量接收信号幅度。
$$\varphi = \arctan \left( \frac{A_1 - A_3}{A_2 - A_4} \right)$$
下图说明测量值与相位角关系。A₁ 与 A₃ 差、A₂ 与 A₄ 差的比值等于相位角正切。Arctan 实为二参数反正切函数,映射适当象限,定义 A₂=A₄ 且 A₁>A₃ 或 A₃>A₁ 时为 0° 或 180°。

点击图表查看更复杂图示,说明 A₁、A₂、A₃、A₄ 差值如何落在单位圆上。
上图最左侧两条垂直数轴显示 A₁-A₃(深黄)和 A₂-A₄(蓝)减法结果。测量值在中间正弦图上显示为垂直线。
注:此图未考虑反射(会有效整体偏移 180°)。
针对给定距离确定工作频率
回到示例,目标距离由下式确定:
$$d = \frac{c \cdot \varphi}{4 \pi \cdot f}$$
c 为光速,φ 为相位角(弧度),f 为调制频率。
直接测量光子飞行时间需 333 GHz 电子学。此法最高需 4× 调制频率,本例 4×20 MHz=80 MHz。资源需求惊人降低。但聪明工程师找到进一步降低最高频率的方法。
通过充电电容差分电压测量相移
下一测量场景涉及频闪光源和每像素双电容的 CMOS 图像传感器。
时钟源产生 50% 占空比方波,控制高亮频闪光源,以及各像素内充电电容的连接。
此类系统示例见下图:
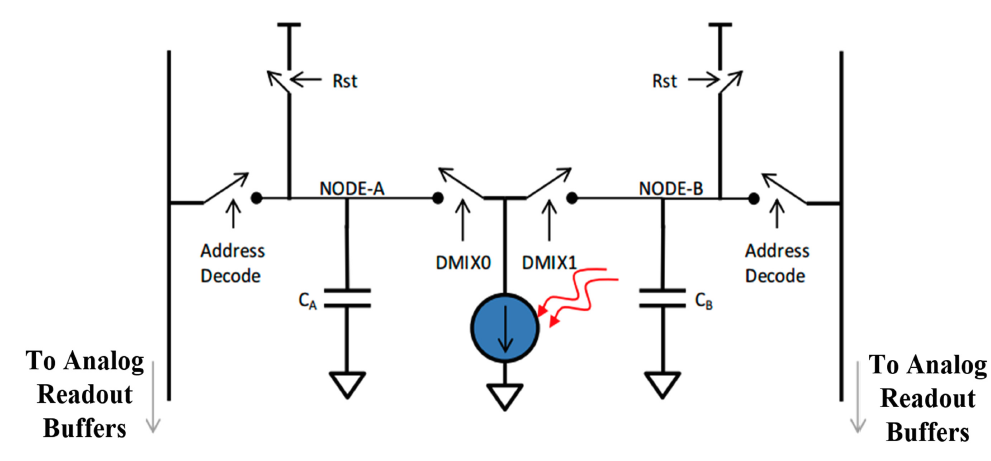
图源「A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS」 显示带两个充电存储电容的 CMOS 像素,交替连接记录入射光。
光离开光源、反射物体、击中像素,在上图电容 CA 或 CB 记录为电荷。电容以与光源相同频率、同一时钟源交替连接像素。
这种巧妙安排使电容差分电荷直接关联相位偏移。相位由波长和往返目标距离决定。
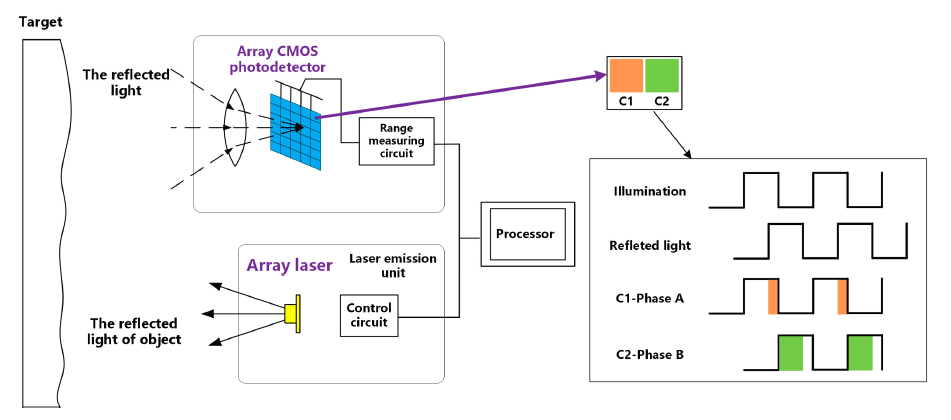
图源「A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS」
目标可照亮任意周期数以填充电容。只要距离恒定,电荷比例保持不变。
飞行时间传感器实战
这方法效果如何?比预期更好。
AAC 获赠的传感器配配套软件,可达 45 fps 记录。低刷新率下轻松成像衬衫皱纹。
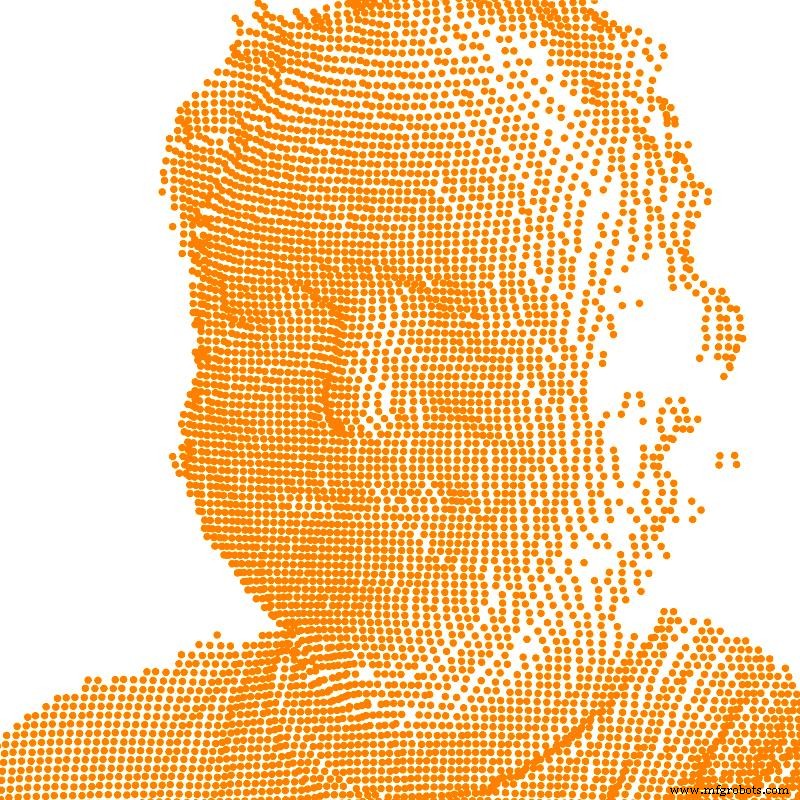
上图绘制 pmd pico flexx 相机捕获的每个像素 (x,y,z) 顶点位置。
纯深度数据难直观可视化。常将深度图与照片结合,或用伪彩色便于场景解读。
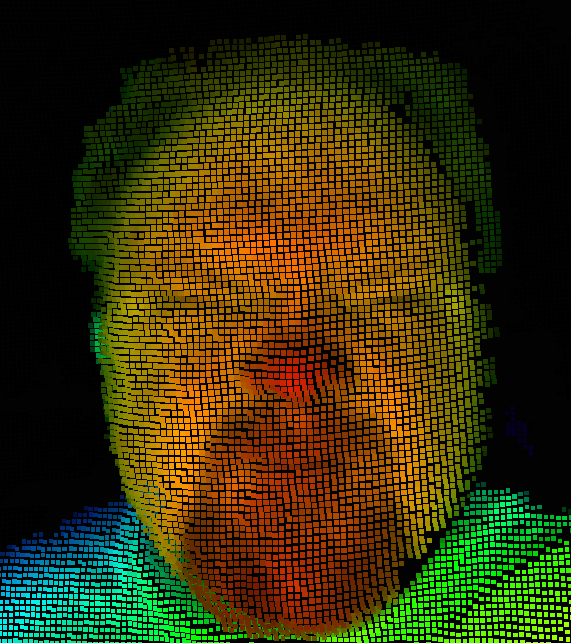
低分辨率图像伪彩色深度叠加便于场景解读。作者用 pmd Royal Viewer 软件和 CamBoard pico flexx 3D 开发套件拍摄。
飞行时间传感器可用于多种应用,包括结合巧妙物理与工程创建环境 3D 地图。
您在工作中用过 3D 相机吗?关于使用 ToF 传感器的设计约束有何见解?评论区分享经验。
工业技术