


功率因数改善:三大主流方法、收益与权衡全解析
功率因数改善的三大主流方法
工程实践中常用以下三类设备提升功率因数:
- 静态电容器(并联电容器)
- 同步调相机(同步电机空载过励运行)
- 相位超前器
1. 静态电容器
绝大多数工业负载属感性,吸收滞后电流,拉低系统功率因数。并联静态电容器可提供超前电流,中和感性负载电流中的滞后分量,从而提升功率因数。电容器通常就近安装在大型感性设备(如感应电机、变压器)旁。
工作原理示意
单相感性负载吸收滞后电流 I,功率因数为 cosθ₁。并联电容 C 后,电容电流 Ic 超前电压 90°。合成电流 I' 相位角 θ₂ < θ₁,故 cosθ₂ > cosθ₁,功率因数改善。改善后电路总电流减小,有功分量不变,有功功率(瓦特)保持不变。
优势
- 损耗低
- 无运动部件,维护量极小
- 适应普通环境条件
- 无需专用基础,安装灵活
- 重量轻,便于搬运安装
劣势
- 寿命较短(8~10 年)
- 随负荷变化频繁投切易产生操作过电压
- 过电压易损坏电容器
- 损坏后维修更换成本高
2. 同步调相机
同步电机空载过励运行时称为同步调相机,其性质等效于电容器,提供超前电流。并联接入电网可部分抵消无功分量,提升功率因数,多用于大型工业场所。
优势
- 寿命长(约 25 年)
- 可靠性高
- 功率因数可无级调节
- 不产生谐波,抗谐波能力强
- 故障易排除,维护简便(仅需定期加注轴承润滑脂)
劣势
- 造价高、维护成本大,多为大型用户采用
- 同步电机无自启动转矩,需辅助启动装置
- 运行噪音较大
3. 相位超前器
相位超前器本质是交流励磁机,装在电机主轴上,向转子回路供给励磁安培匝,改善感应电机功率因数。感应电机定子吸收滞后 90° 电流导致功率因数低;若励磁安培匝由外部交流电源提供,定子不再承担励磁电流,功率因数随之提升。
优势
- 电机吸收的滞后 kVAR 显著减少(励磁安培匝以转差频率供给)
- 适用于不宜使用同步电机的场合
劣势
- 200 HP(约 150 kW)以下电机使用不经济
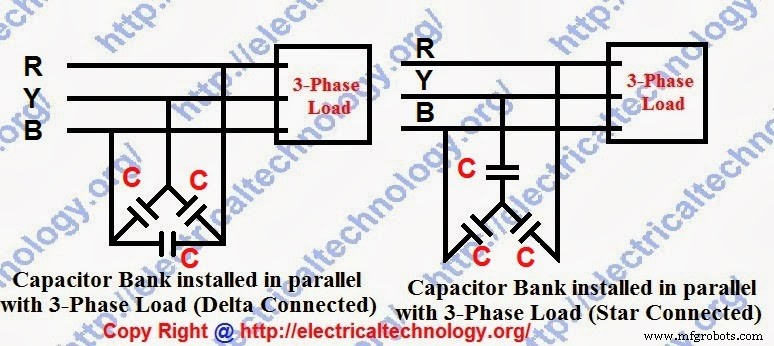
三相系统中的电容器接法:星形与三角形
三相功率因数改善可通过电容器组的星形(Y)或三角形(Δ)接法实现,具体接线见下图。
延伸阅读
工业技术