


禅意花园 CNC 智能边桌:打造属于你的智能家具
项目简介
我是一名创客。夜晚坐在电视前与家人共度时光时,我总随手拿着摩斯金笔记本或项目记事本勾勒灵感。许多对话都以“要是能有 _______ 该多酷”开头。大多数点子止步于纸面,但这个项目成真了——我认为它很棒。这是一个内嵌于边桌的封闭式禅意花园。其运动机制灵感源自 CNC 或 3D 打印机,最初计划使用 RAMPS 1.4(3D 打印机 Arduino 扩展板),后来想到更简便的构建方式。
我希望成品传递宁静感,为客厅带来一份禅意。我认为我做到了。
我制作的许多东西外观平平,这是常态。制作过程中我从未向妻子透露细节,只承诺成品会足够好看、值得摆在家里。背景是:我们无话不谈,她是我的挚友。但这个项目我只许诺结果会让她引以为豪。她只知道是张边桌。所以我格外用心打磨外观。
我组装过 3D 打印机,也做过简单家具(书架、长凳等),但从未将科技融入家具。这绝对是个有趣的尝试。
最初构想源于六个月前。“桌子与书桌”竞赛(及那些诱人的黑黄工具奖品)激励我启动项目。
步骤 1:设计与构思
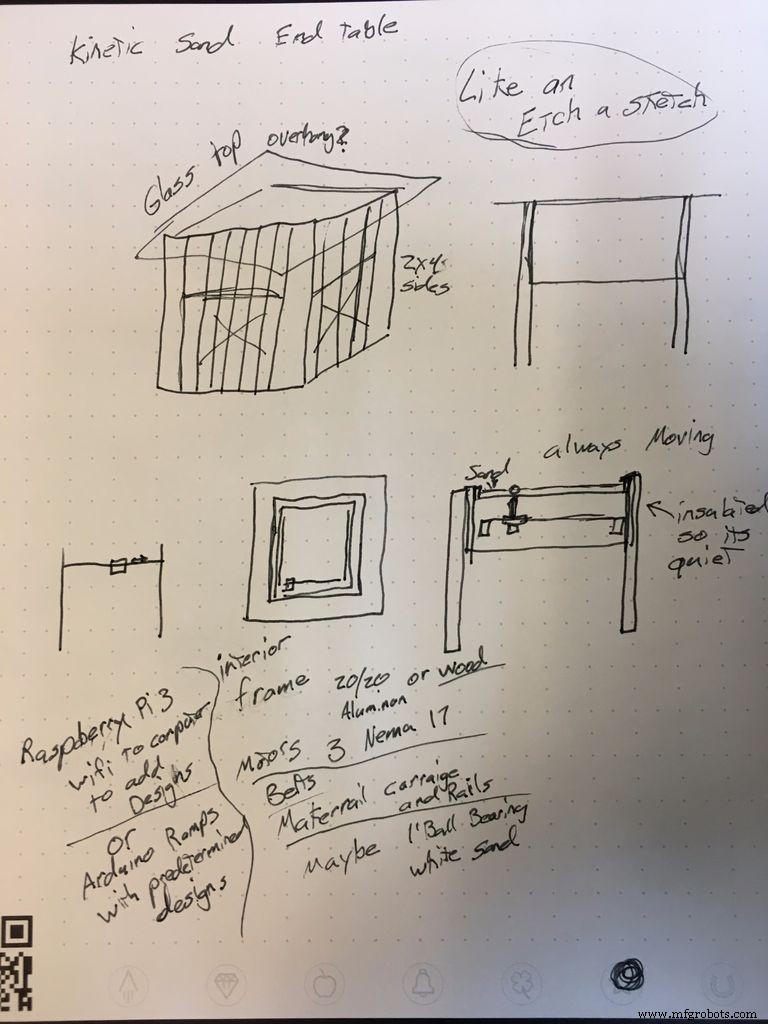
目标是制作一张边桌,可独自摆放或置于沙发旁、承放台灯。我想让它更像“艺术品”,将科技融入木作。常见枯山水配木耙,总让我感到安宁——这正是本项目追求的“宁静科技艺术”。
为实现此目标,我参考 3D 打印机龙门架结构(去除 Z 轴),利用磁铁驱动钢珠在沙床中轨迹运动,并编程实现自动“绘制”图案。
采用 Arduino 配双步进电机驱动,代码极简。不在代码中固定行程,而是在 X/Y 双轴两端各装一个限位开关,触发即停机。这样无论尺寸大小,代码无需修改。
步骤 2:所需零件与材料
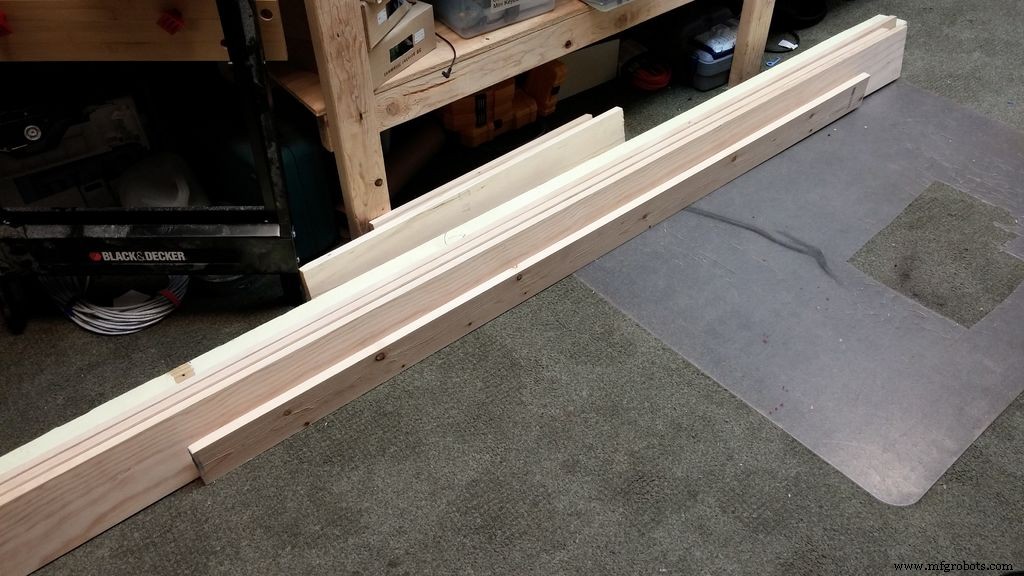
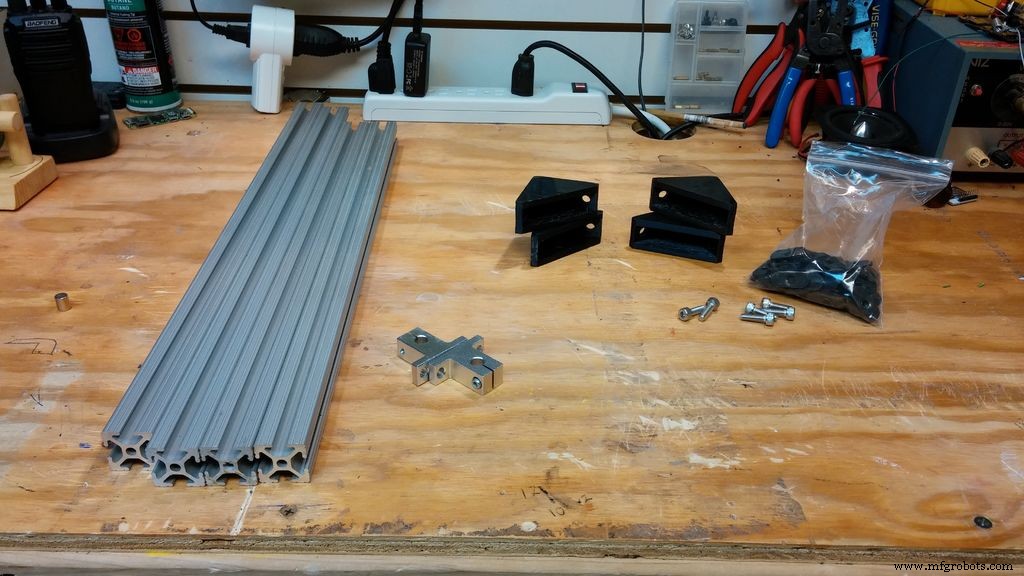
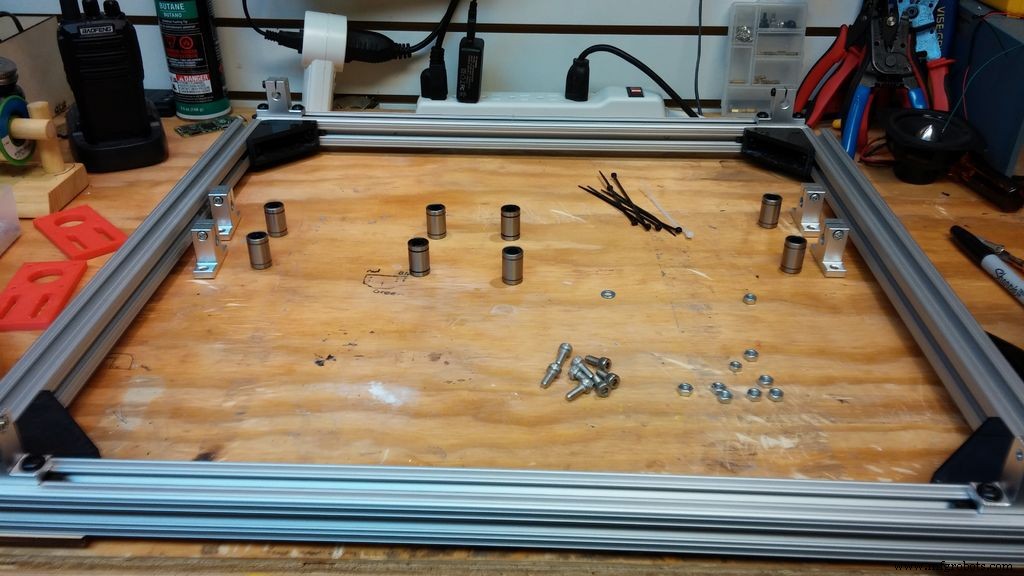
以下为我使用的清单,仅供参考,非强制规格:
- 木材:利用树屋拆下的 4×4 方木、妻子买做窗框的精选松木(承诺补买),另添多年前在 Menards 买的 1/4 英寸桦木胶合板。
- 1/8 英寸 MDF:夹在台面与底座间作粘接基层,事后看来可省略。
- 2020 铝型材:构建龙门架框架。
- 2 个 NEMA 17 步进电机(约 $12.99/对),驱动 X/Y 双轴。
- Arduino UNO ×1,控制龙门架运动。
- Arduino UNO 摇杆模块 ×1,手动控制运动。
- 8mm 光轴 ×4、8mm 光轴导向座 ×8。
- 3D 打印机通用件:同步带、光轴、直线轴承等(手头有存货)。
- Kreg 斜孔夹具:非必需但极大简化家具组装,本项目用于台面拼接及台面与底座连接。
- 1/4 英寸平板玻璃(当地玻璃店订制):非钢化玻璃,破碎有尖锐碎片风险,但项目需其强度与厚度。
- 白色 LED 灯带 + RF 遥控器。
- LM317 可调稳压模块。
- A4988 步进电机驱动板 ×2。
- 220μF 16V 电容 ×2。
- 12V 5A 电源供应器。
- 3/4 英寸钢珠。
- 25 磅白色游乐沙。
- 2 袋光滑河石。
- 钕铁硼圆形底座磁铁。
- 面包板、万用实验板。
- 塑料线管双孔卡箍若干(或其他方式将龙门架固定于活板门)。
步骤 3:龙门架组装
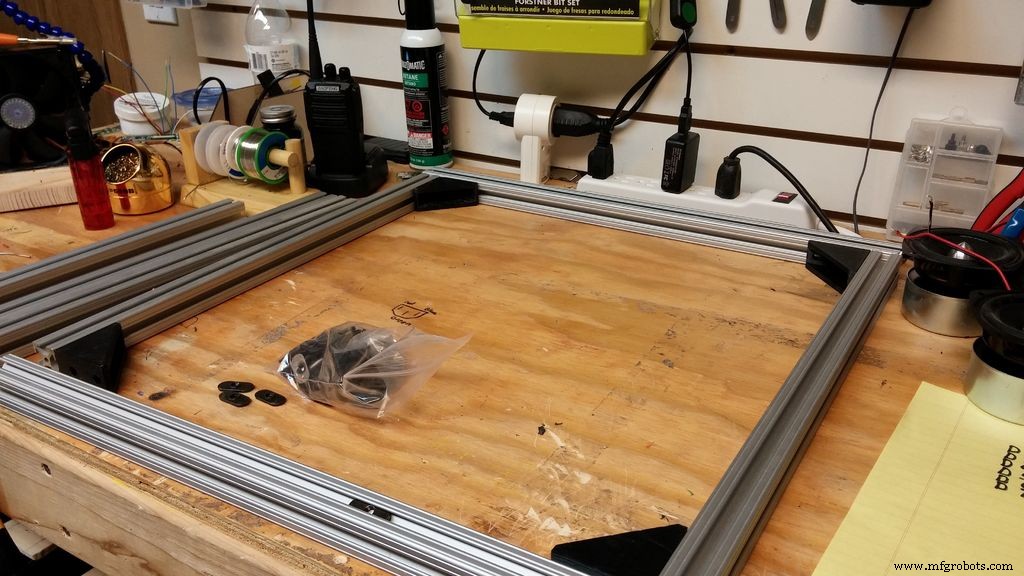
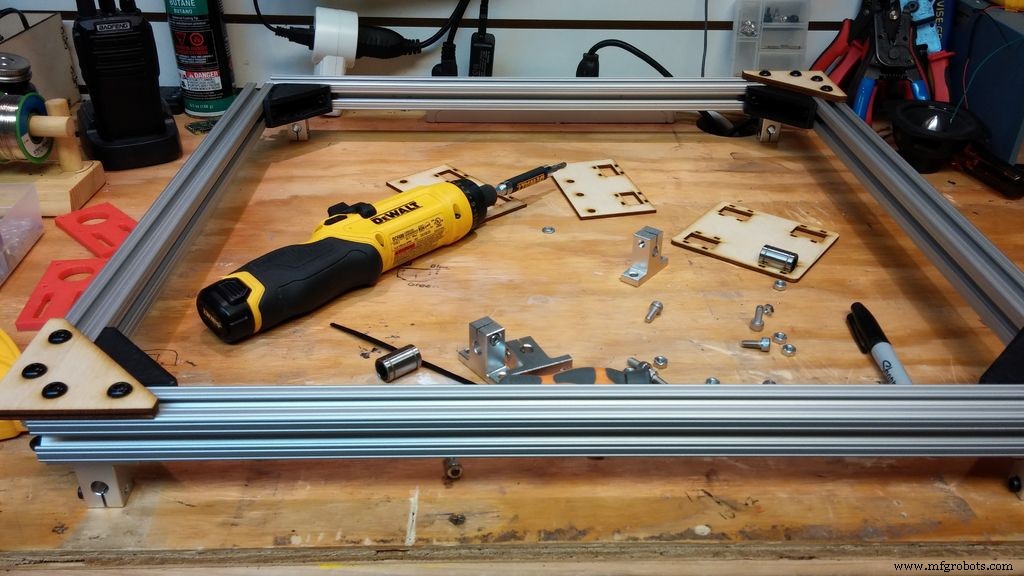
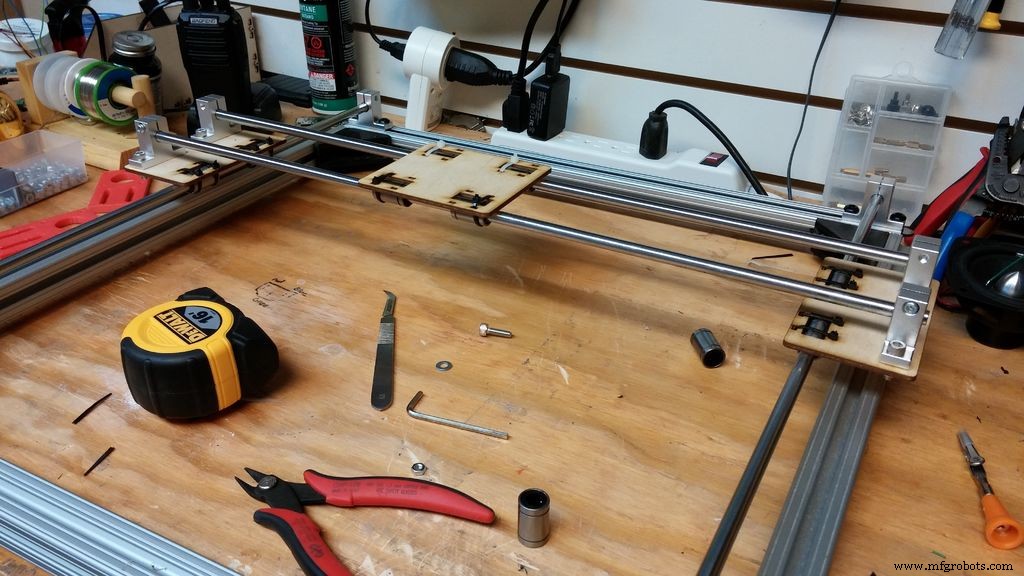
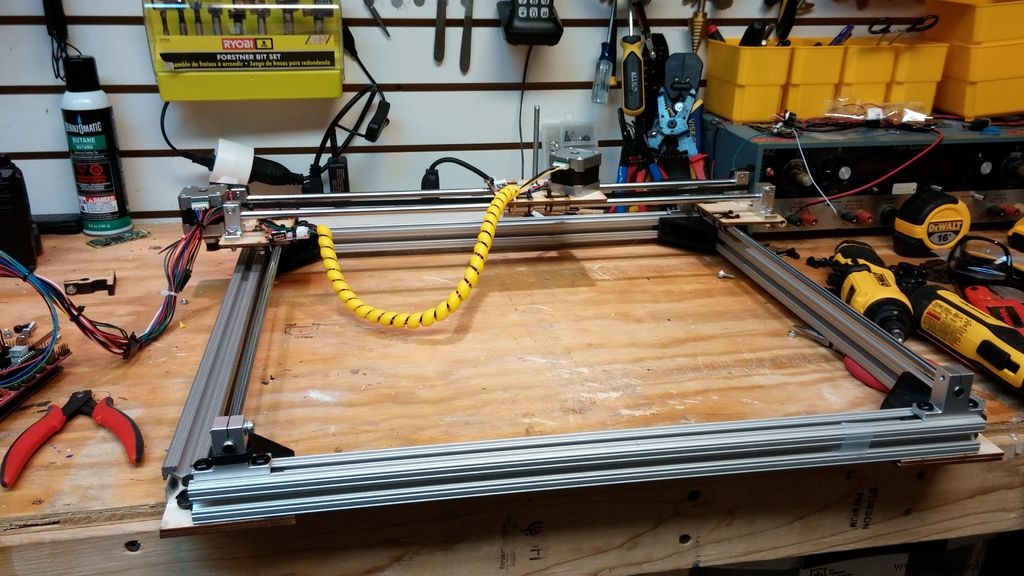
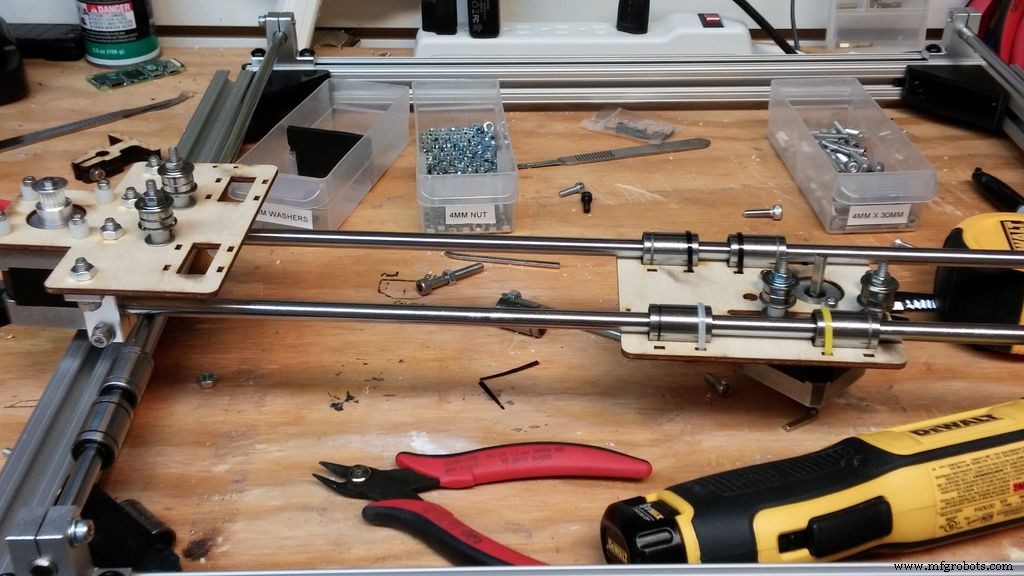
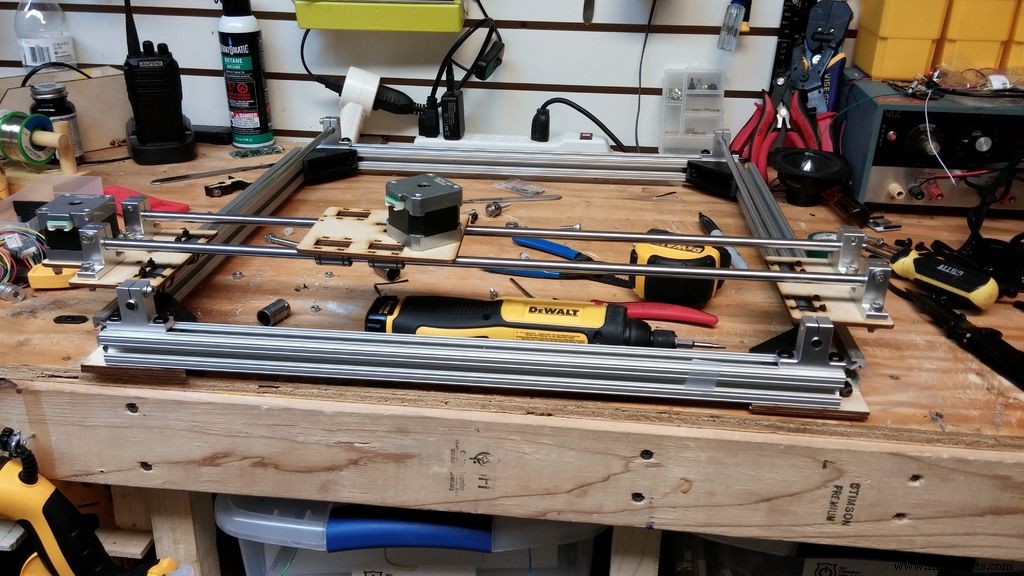
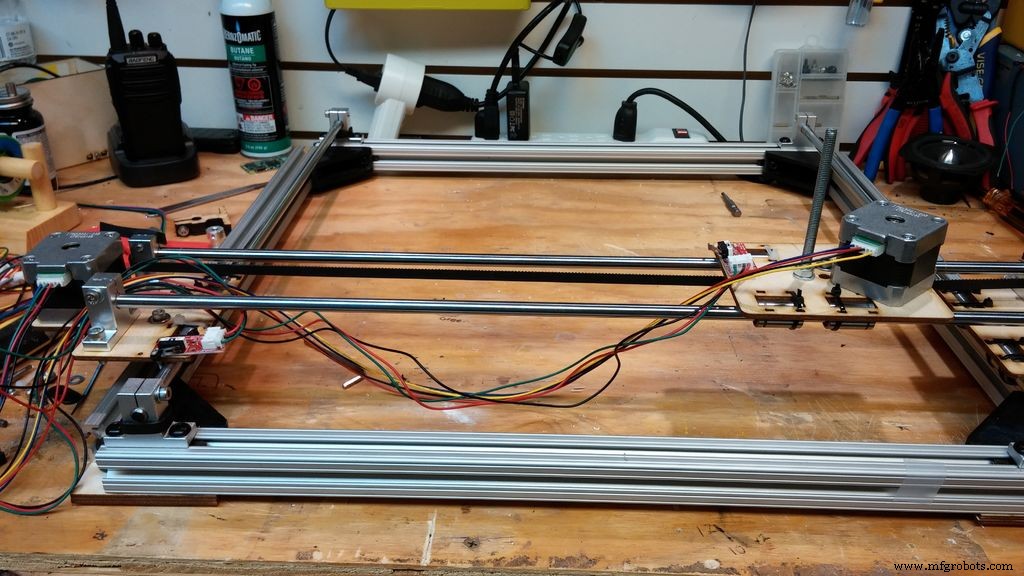
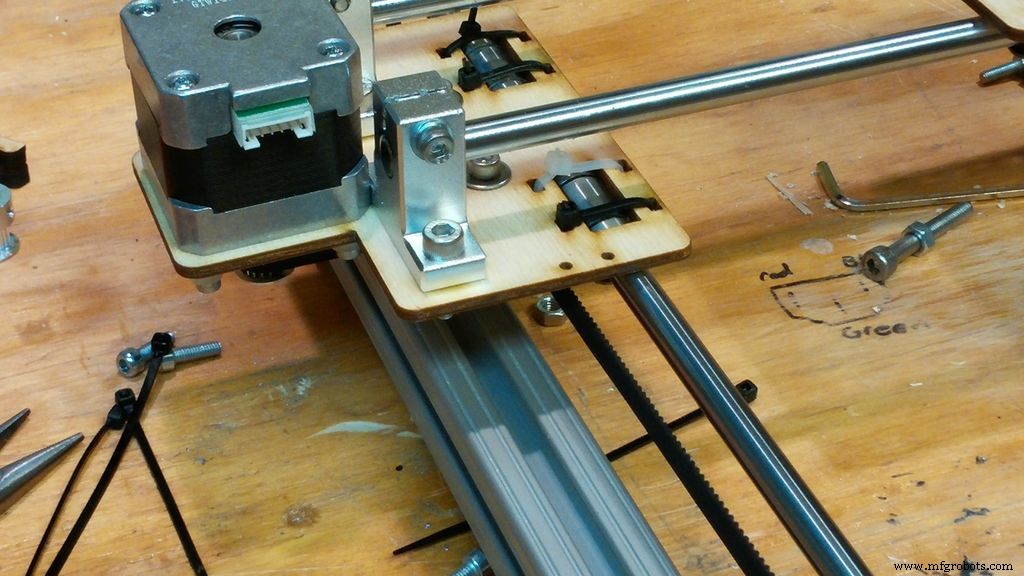
从粗略手绘起步,利用手头剩余的 2020 铝型材搭建龙门架框架。角件为自行设计 3D 打印(文件已附),X/Y 轴激光切割件亦附带文件。请仔细对照图片理解滑块与双轴装配细节。我的装配方式未必最优,但在多个项目中验证可靠。
FTY8AKAIVO3T4X1.dxf FZUAWWRIVO3T4WZ.cdr FVXPPAIIVO3T86T.stl
步骤 4:电路组装
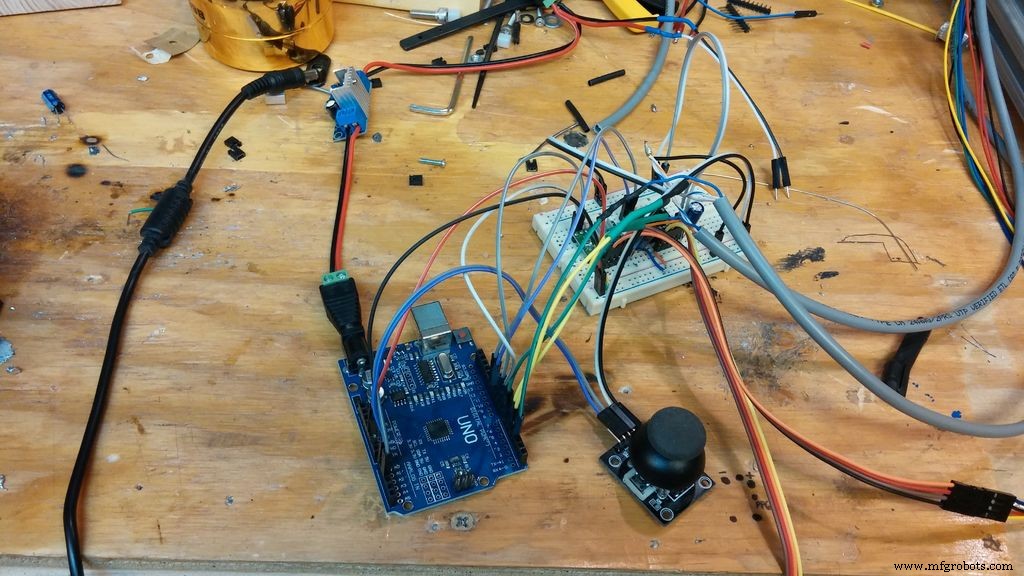
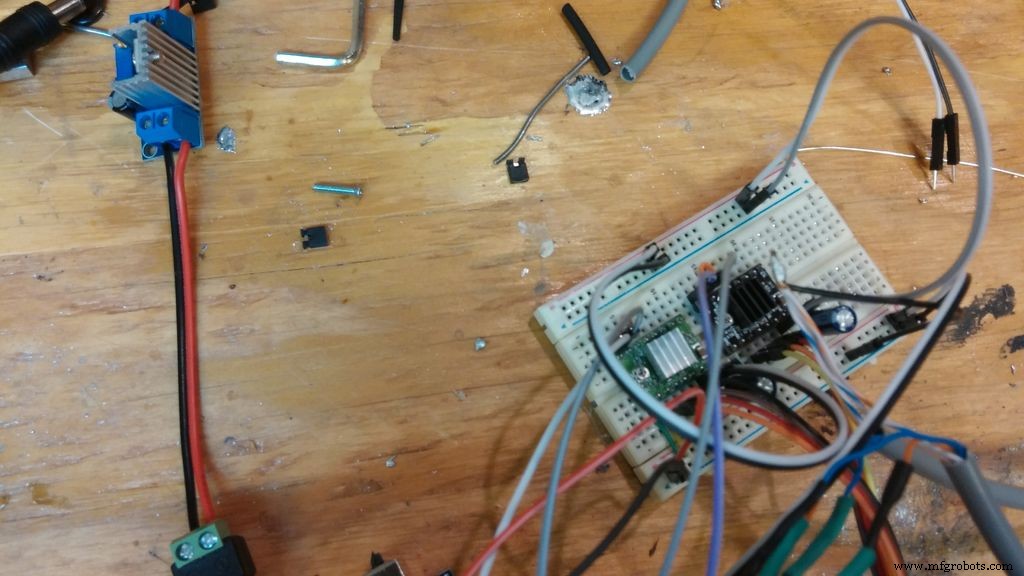
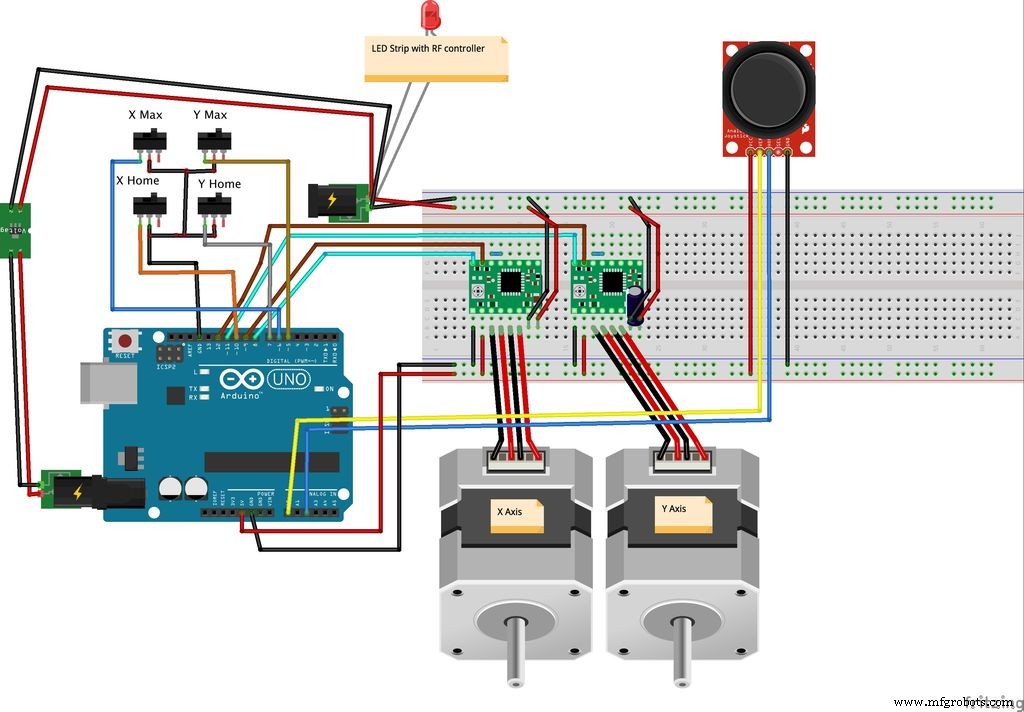
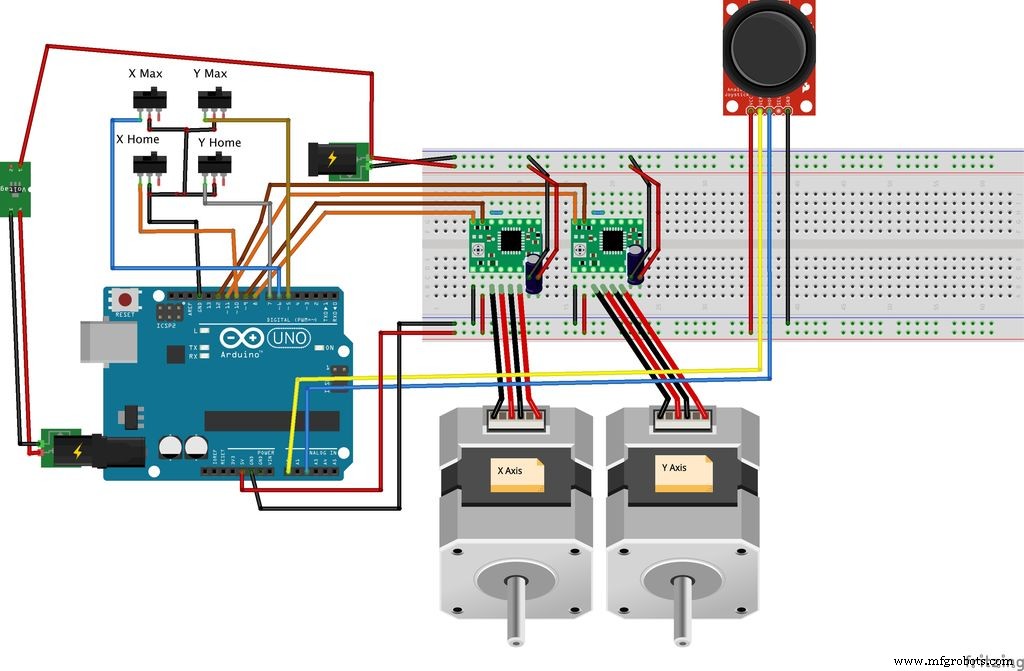
先在面包板搭建验证,确认无误后转移至万用实验板焊接固化。附带 Fritzing 示意图辅助接线。
步骤 5:代码实现
代码极简:双轴双限位开关消除行程硬编码,适配任意尺寸龙门架。提供 .TXT 与 .INO 两种格式下载。
F5577MZIW6PMIF4.cpp FKOB89KIW6PMIF6.h FO9WJRBIW6PMIFY.ino F1K7N72IW6PMIGQ.zip FVI0A1ZIW6PMIGS.txt F9BIZS5IW6PMIGV.txt FGBWKEAIW6PMIGW.txt
步骤 6:运动测试
烧录代码后充分测试。对角运动采用“先横后纵再横”策略(类似绘图玩具),运行流畅。随后将所有连接焊死,准备装入桌体。
步骤 7:桌体结构构思
构想为双层箱体:底层隐藏机械结构,摇杆藏于台沿下。除此别无头绪,只能边做边想。
步骤 8:双层箱体制作
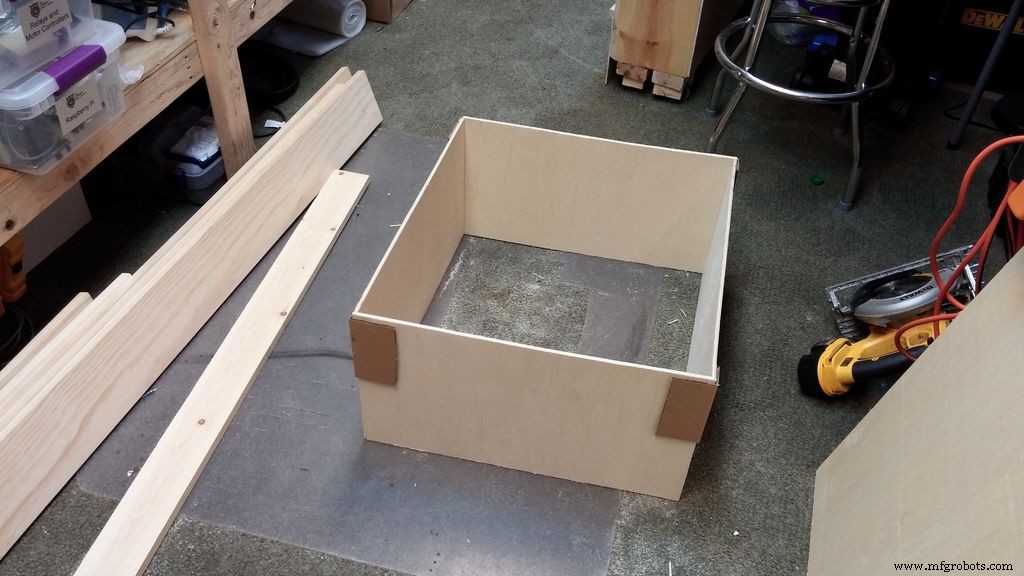
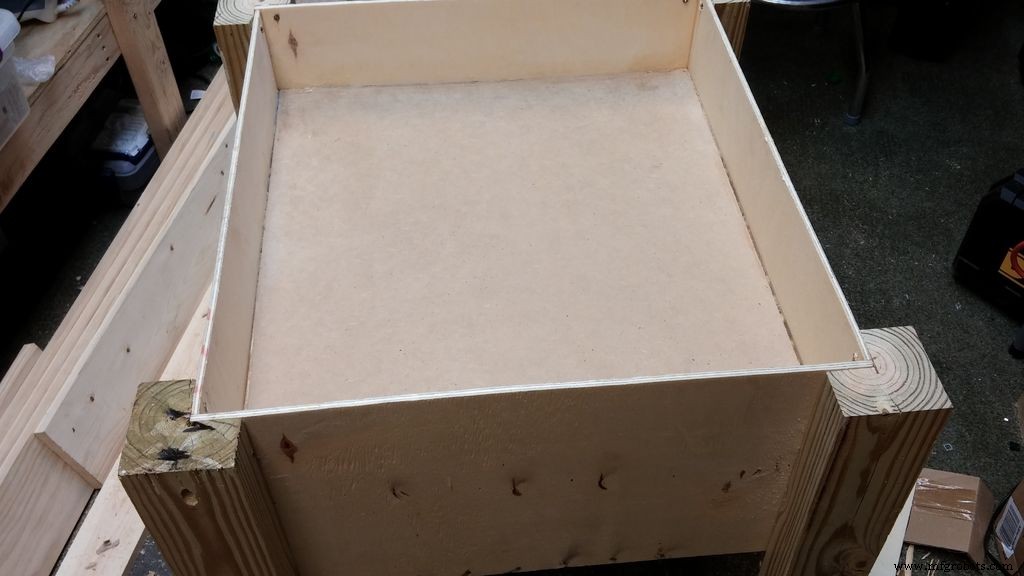
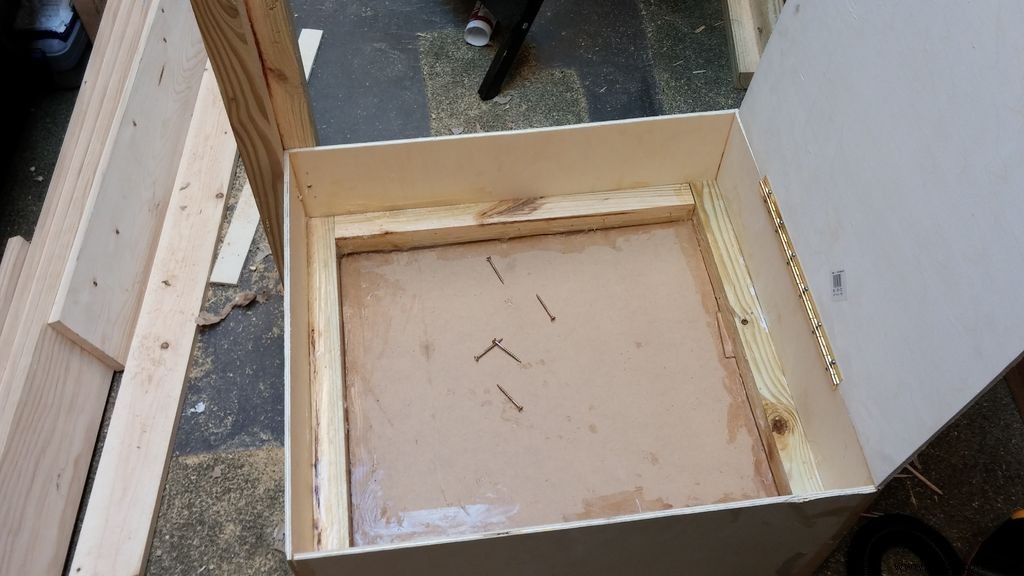
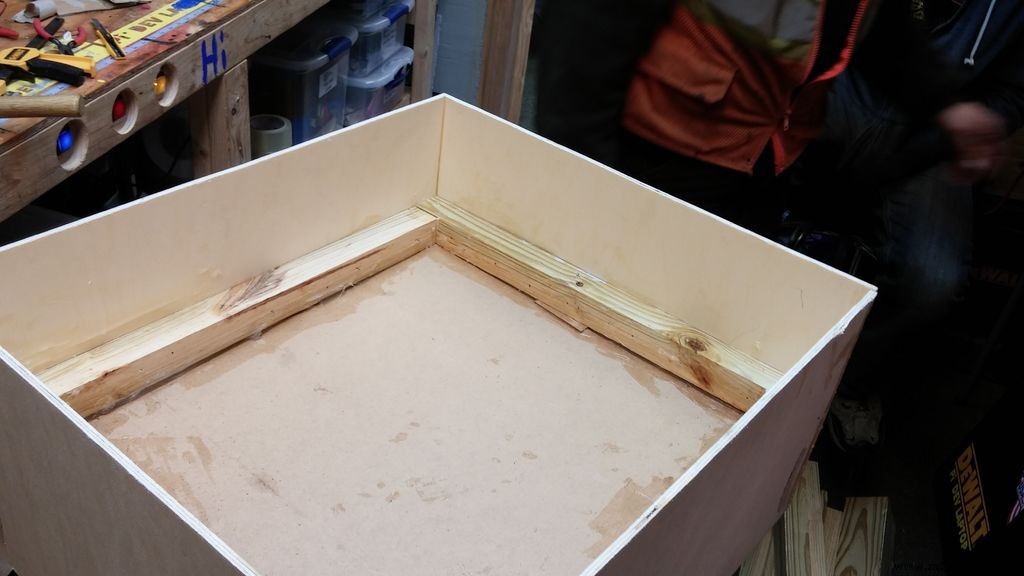
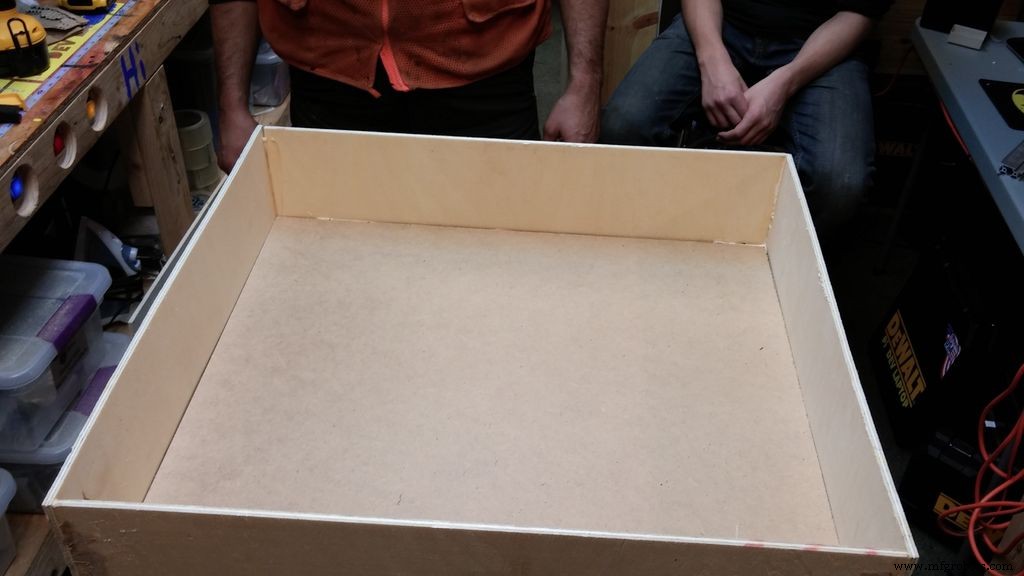
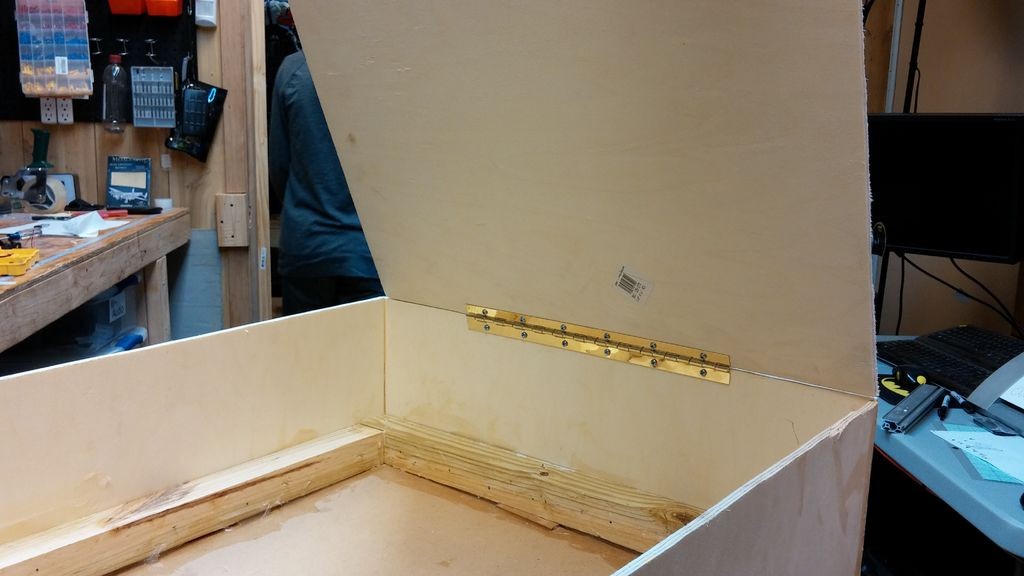
1/4 英寸胶合板裁切后,尝试用热熔胶粘纸板角码临时定位,效果尚可。完成上下层分隔并确保水平后,装上钢琴铰链,使底层可整体翻出维护。
步骤 9:桌腿制作
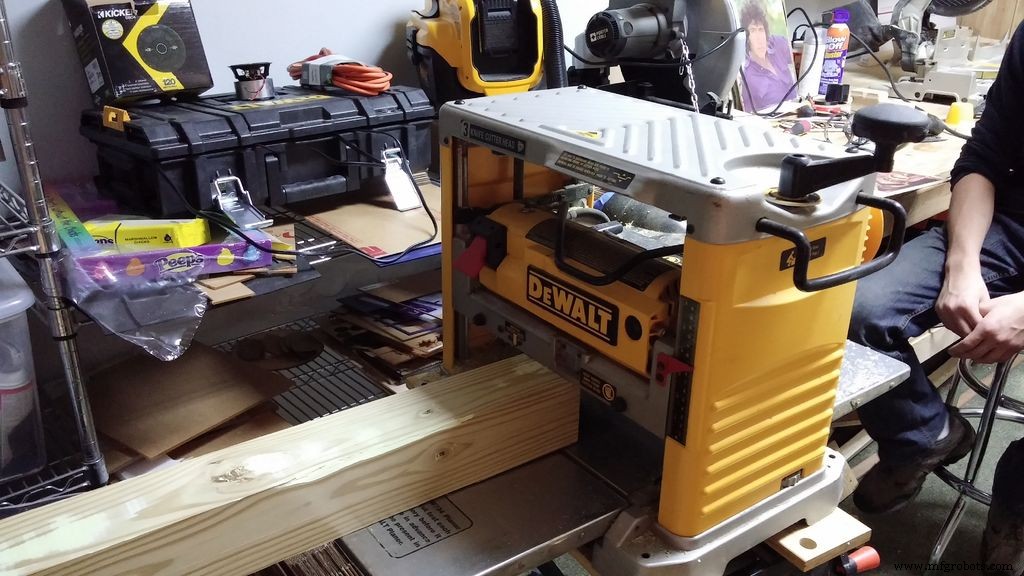
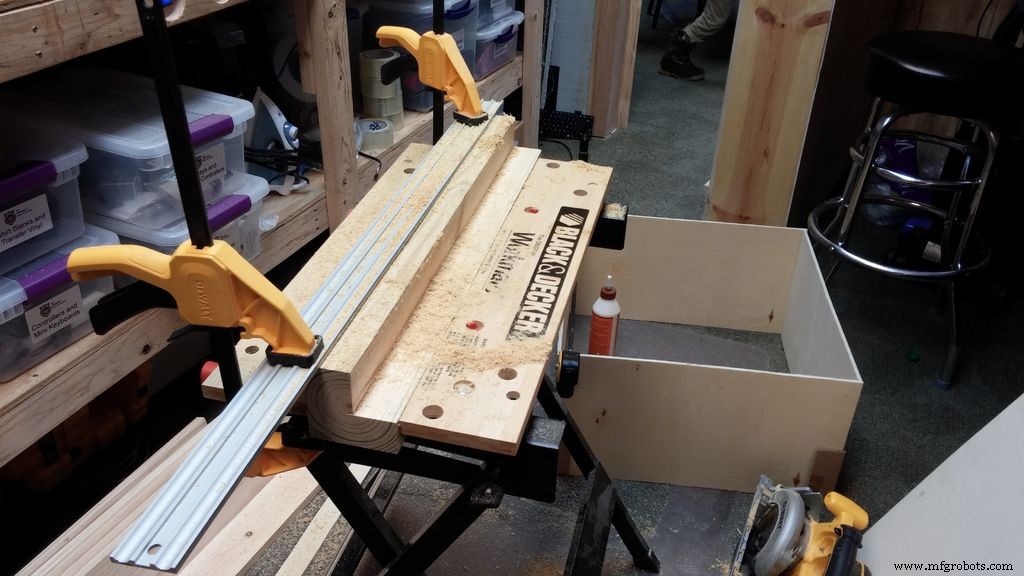
利用儿童游戏屋拆下的 4×4 松木方料,清理钉钉后锯成四段 25 英寸,经刨床多次刨削去漆。自制直尺夹具配合圆锯充当简易台锯,得四根光滑 L 型腿。
步骤 10:侧板安装
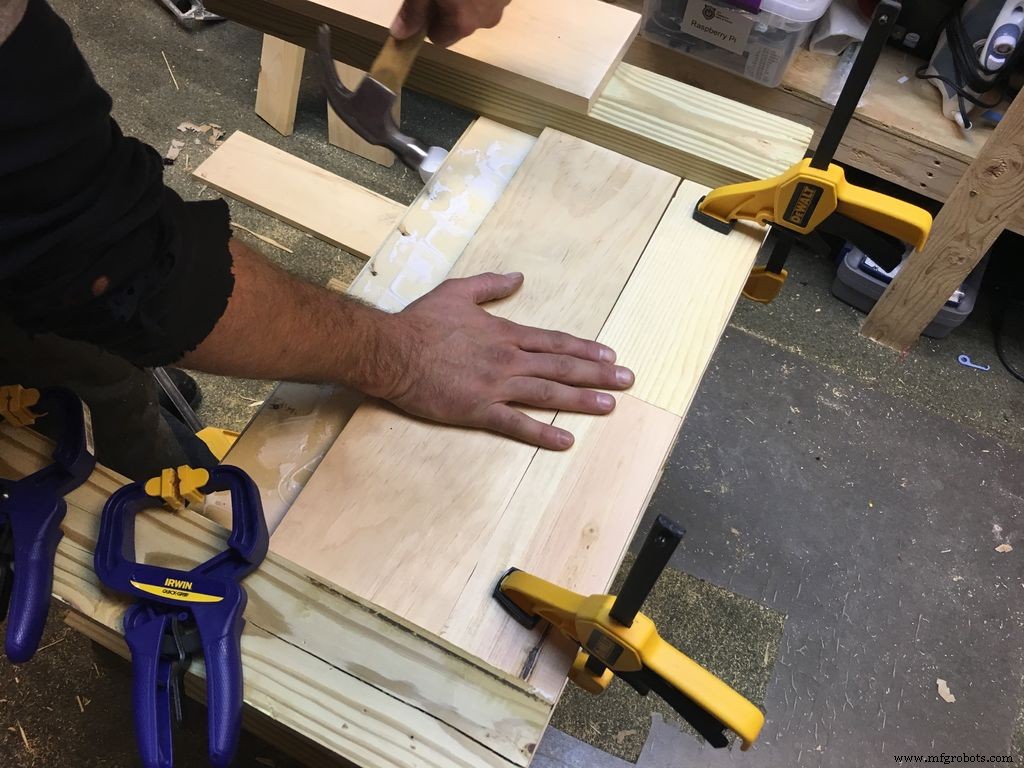
腿装好后安装侧板,反复测量确保缝隙最小。胶合后从箱体底部补螺丝固定。
步骤 11:精细打磨
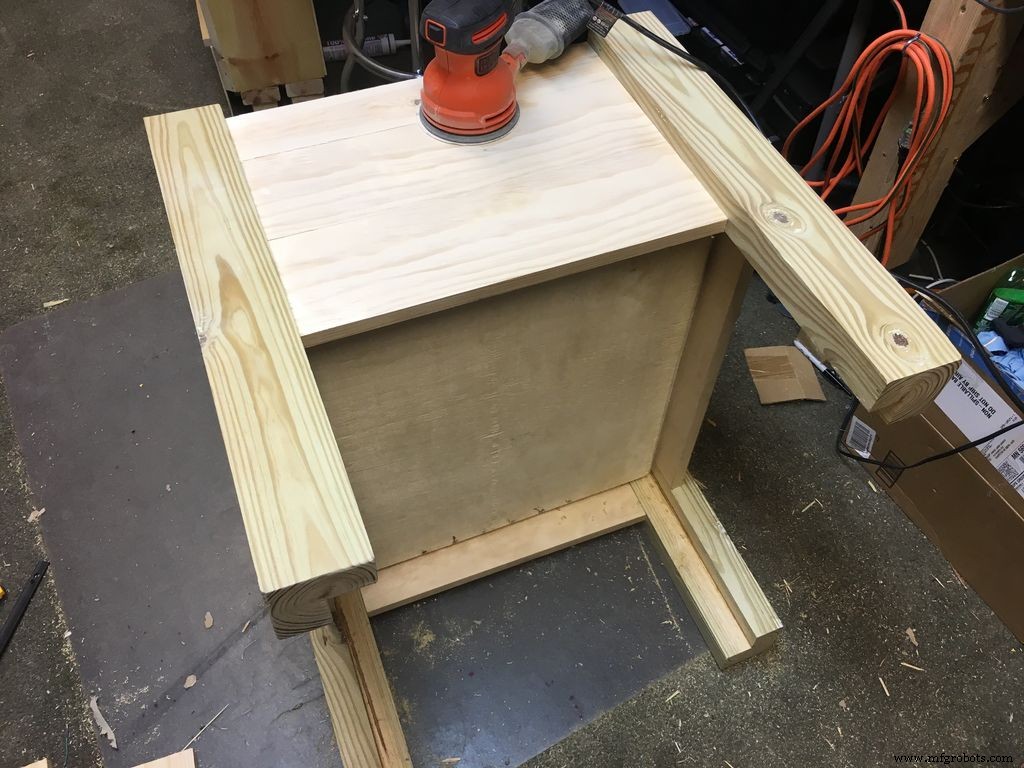
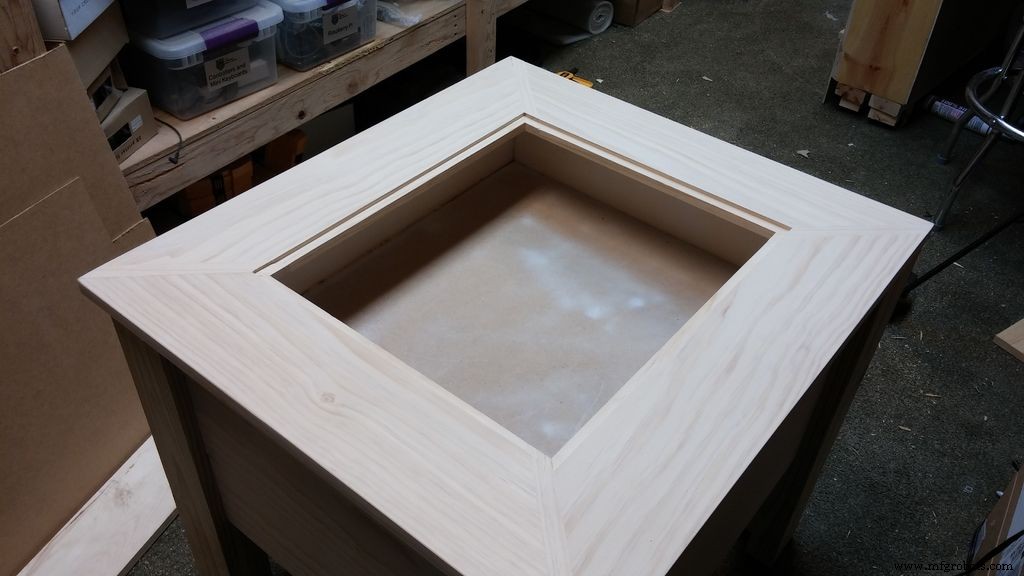
造型件必重打磨:80-120 目粗磨起步,逐步过渡到 200 目以上细磨。打磨投入的时间将在成品中回报。
步骤 12:LED 灯带安装
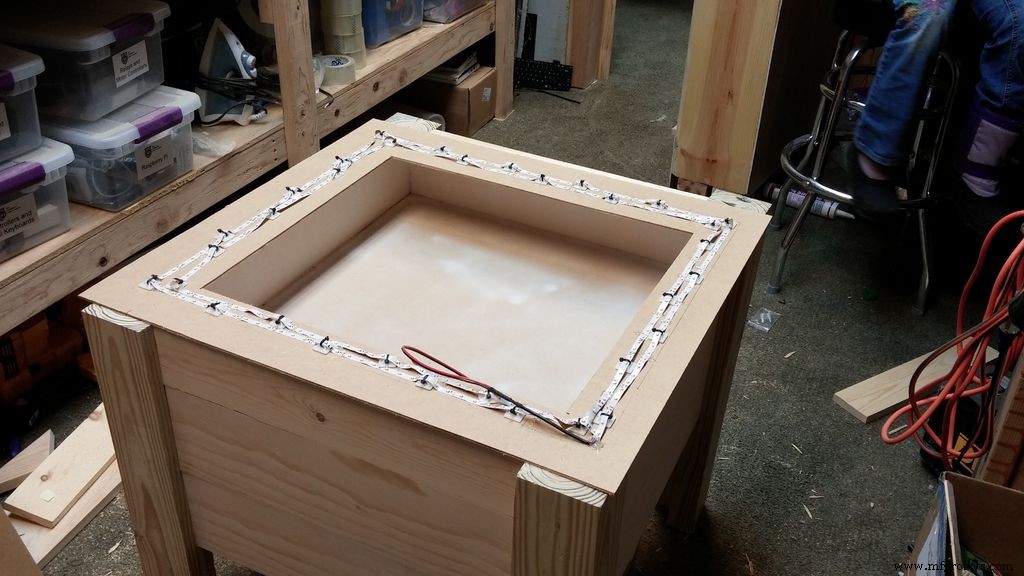
确定台面位置后,裁 1/8 英寸 MDF 垫层,翻面用扎带+热熔胶固定灯带(经验:发热件不可仅靠热熔胶)。电源线钻孔引至箱体底部。原拟共用 12V 步进电机电源,但灯带导致电机啸叫,最终单独供电。
步骤 13:台面安装
斜角切割经验不足,反复试错后成型。Kreg 夹具拼接四边效果惊艳。测量宁大勿小,可二次修整。组装前对单块倒槽嵌玻璃(深度匹配 1/4 英寸玻璃)。台面胶合锁螺丝后,用 Kreg 夹具从腿背面隐形锁紧底座。
向汽车玻璃店订 1/4 英寸平板玻璃,比开口小 1/16 英寸,要求磨边去锋。不粘胶固定,以便日后取出重排河石。
步骤 14:底漆、染色、聚氨酯、打磨、再刷聚氨酯
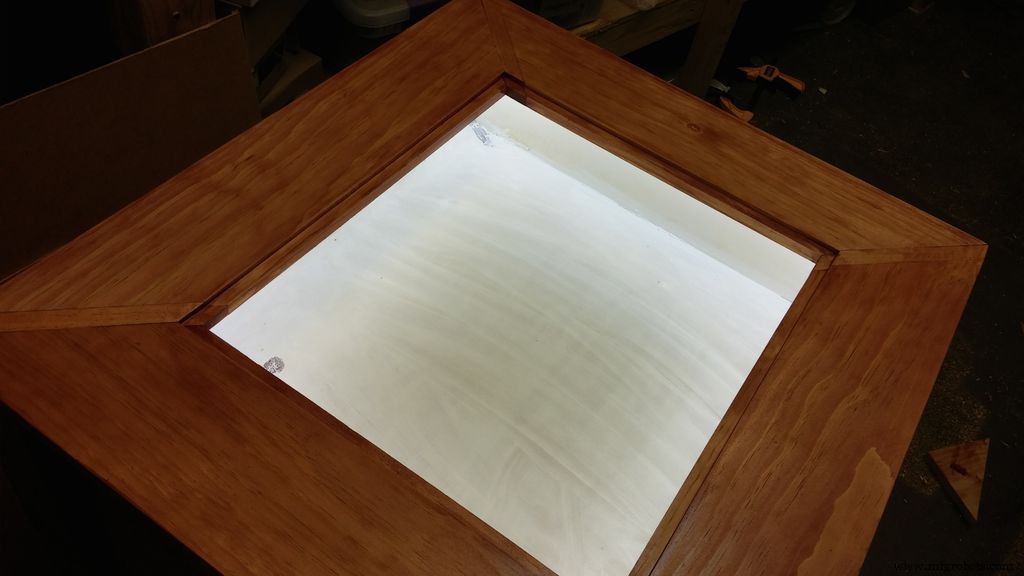
松木疏松易斑驳,先刷预处理底漆均匀吸色,再刷 Minwax 樱桃色聚氨酯染色漆。次日 320 目轻磨复刷。若重来会分开上色与清漆:混合产品难控流挂,且无法叠加加深。最终反复打磨重涂数次方满意,不再使用聚氨酯染色漆。
步骤 15:电子模块安装
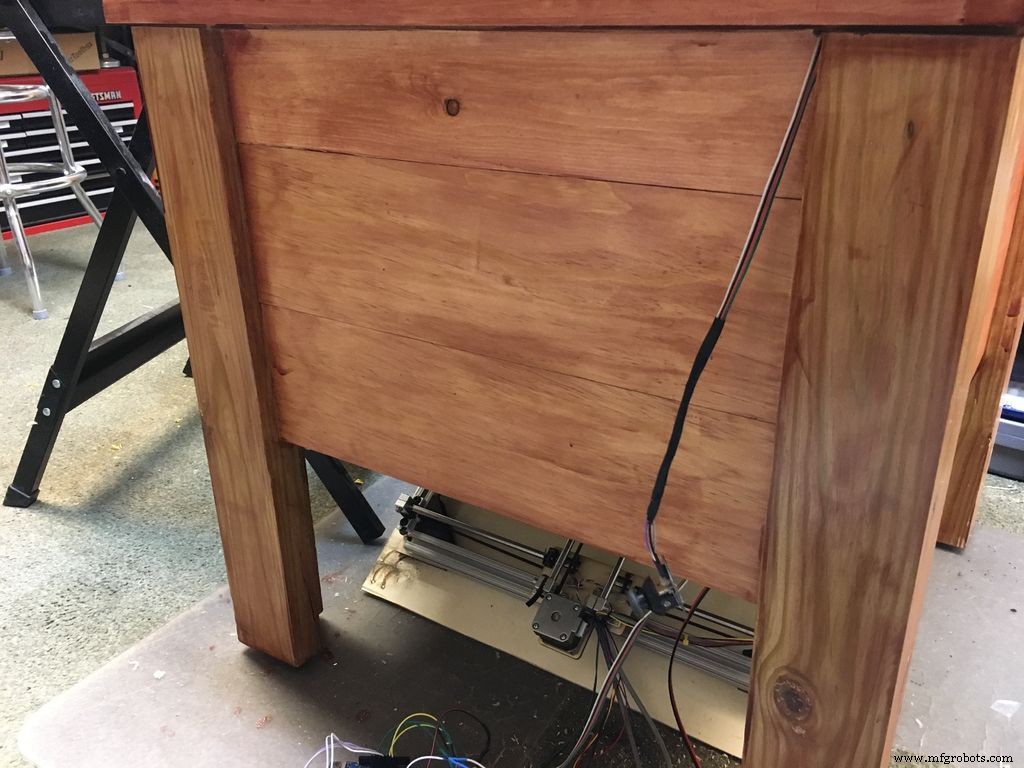
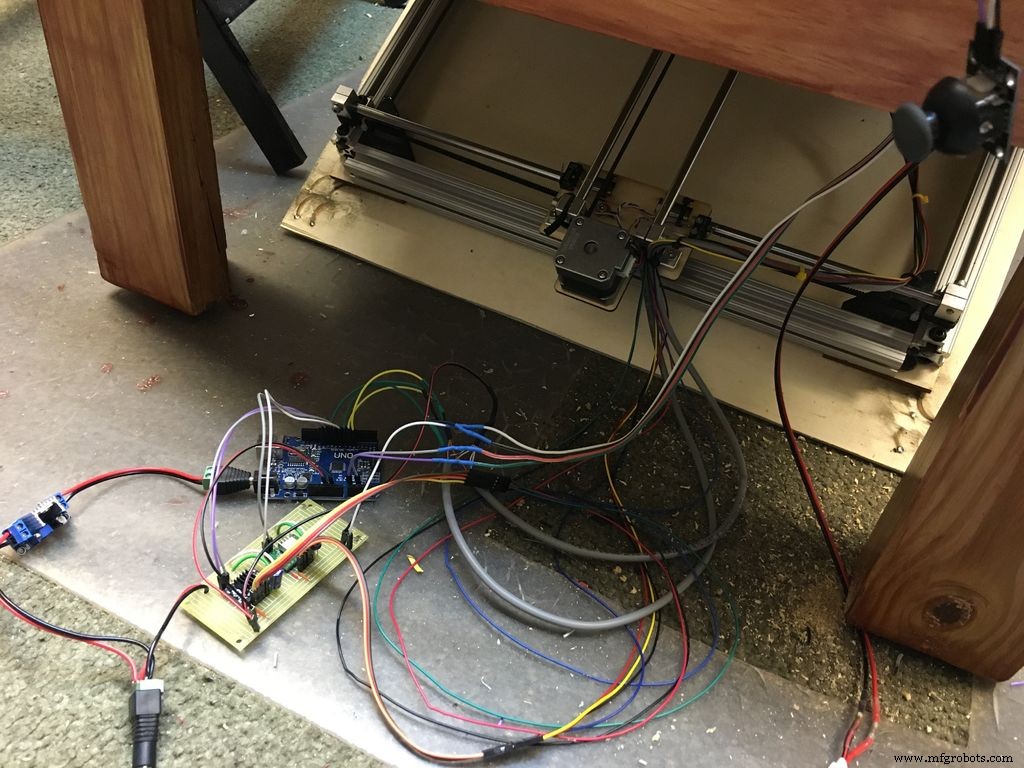
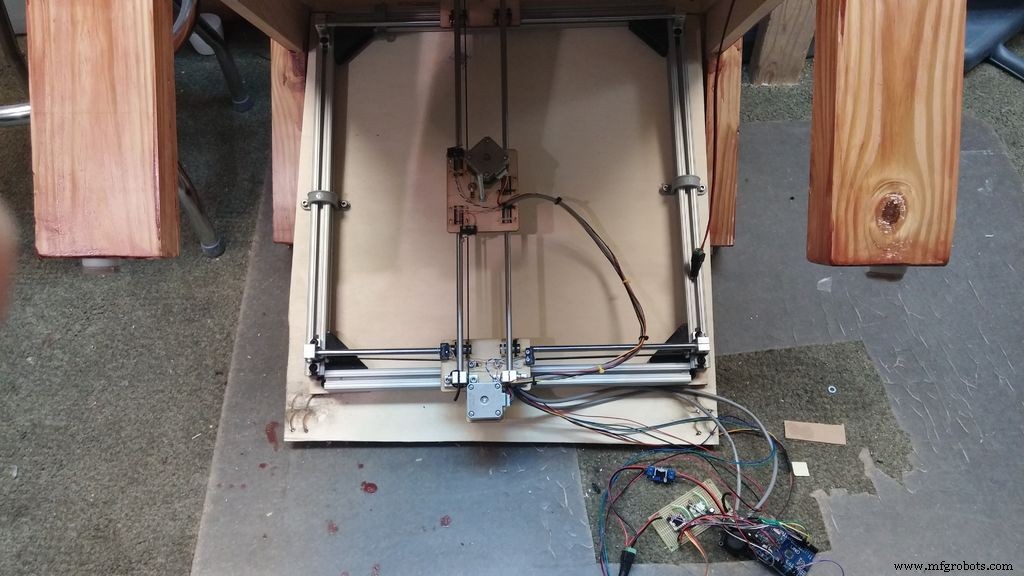
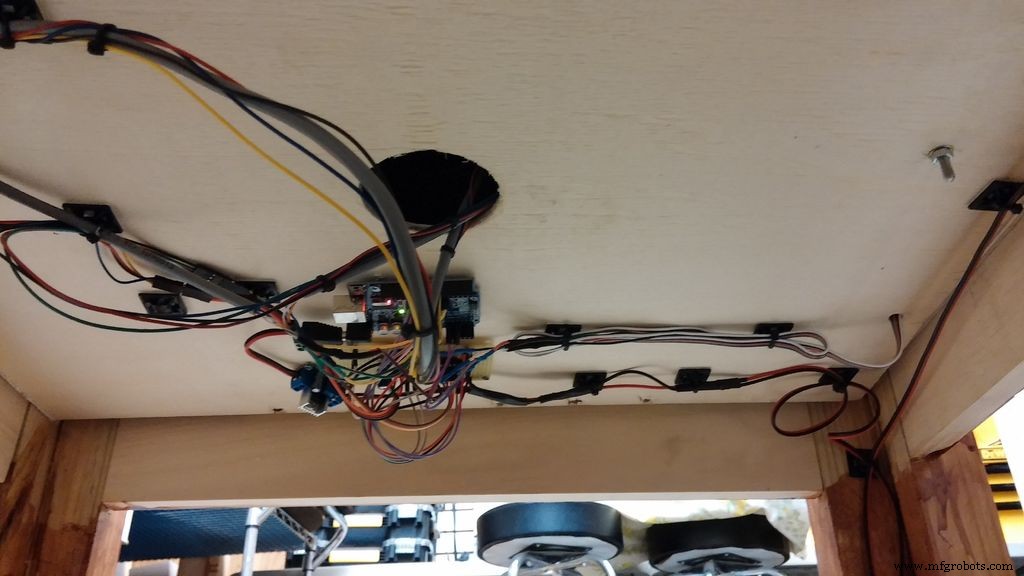
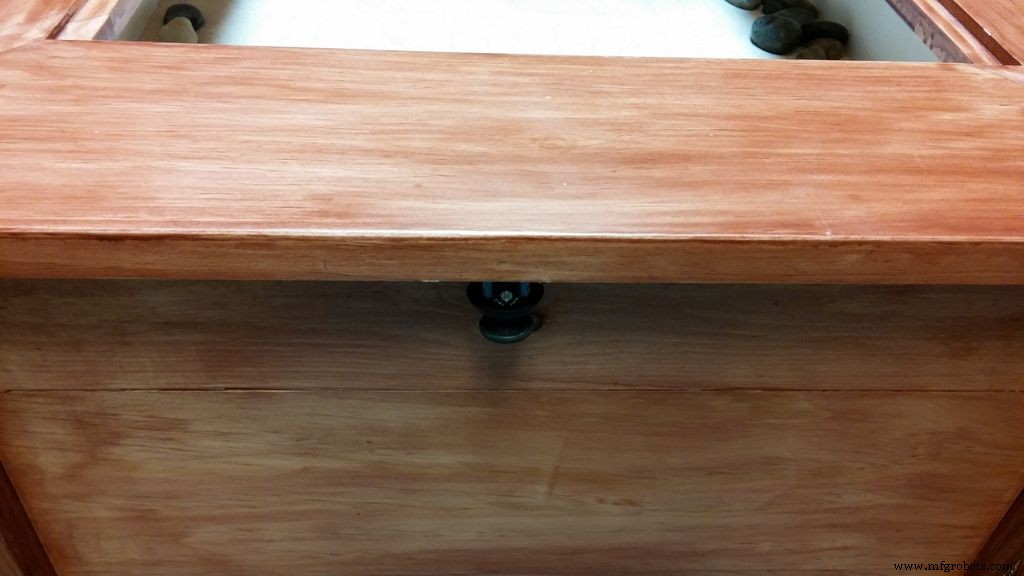
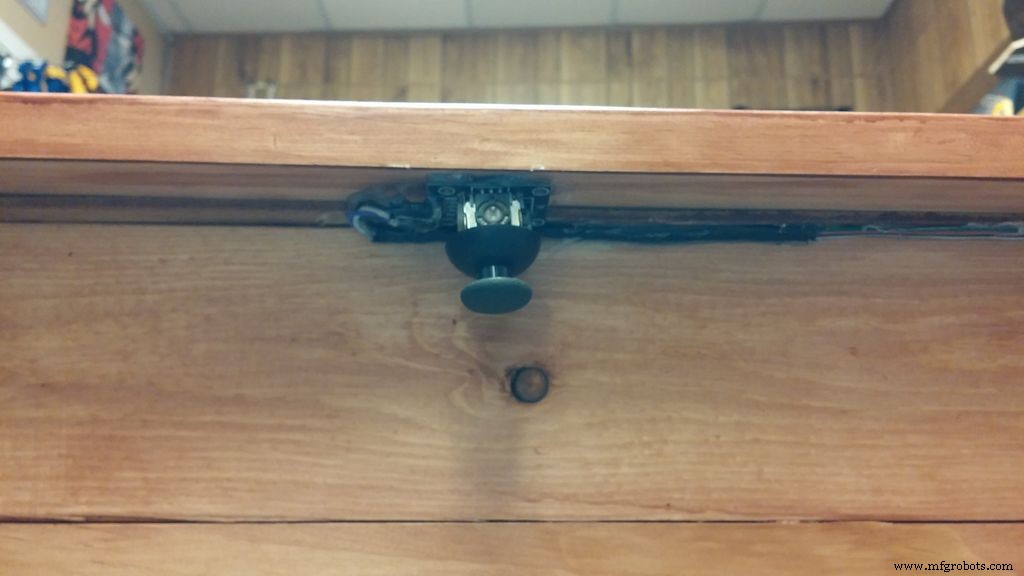
底部活板门承载整套龙门架,用塑料线管卡箍箍紧 2020 型材,可整体翻下维护。Arduino 与实验板经多次调整位置,最终在活板门中心开孔穿线,电子模块固定桌底。摇杆无巧思,直接热熔胶粘桌沿下缘,线材塞进角落隐藏——虽不雅但视线盲区,可接受。底部理线扎带整齐,电源插头固定后腿背面。
步骤 16:磁性刀头(Magnethead)
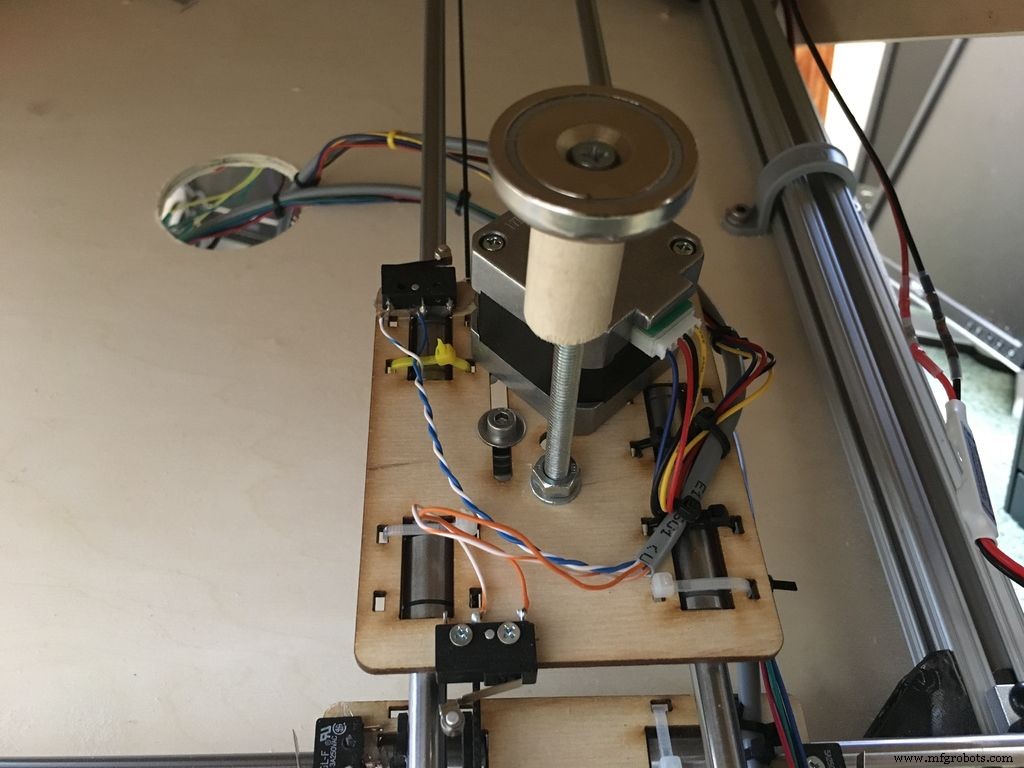
磁铁如何固定螺栓?取 1-1.5 英寸 3/4 英寸圆木棒,钻孔嵌螺栓,磁铁拧在顶端。底部螺母松紧即可调节 Z 轴高度。
步骤 17:枯山水布景
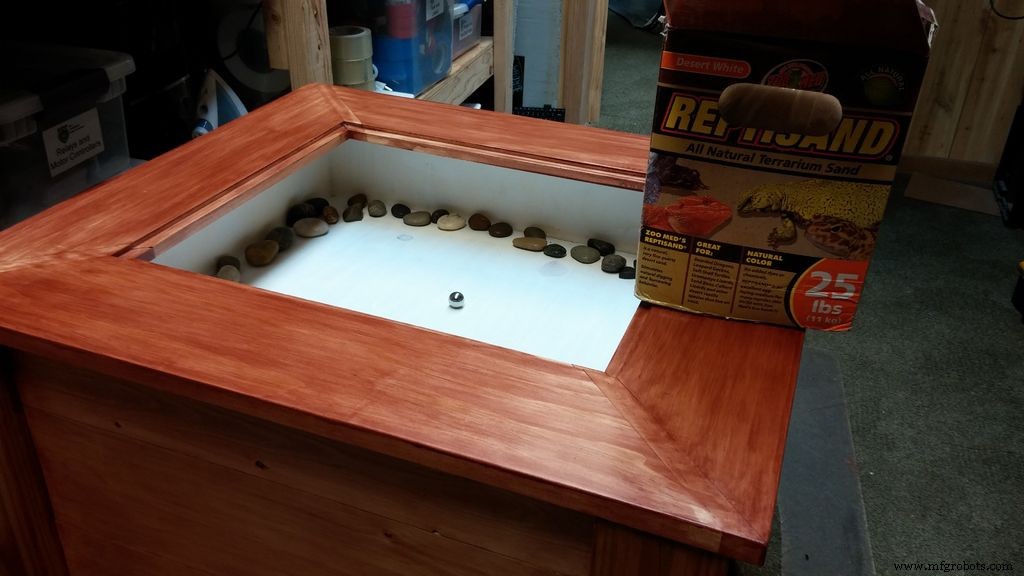
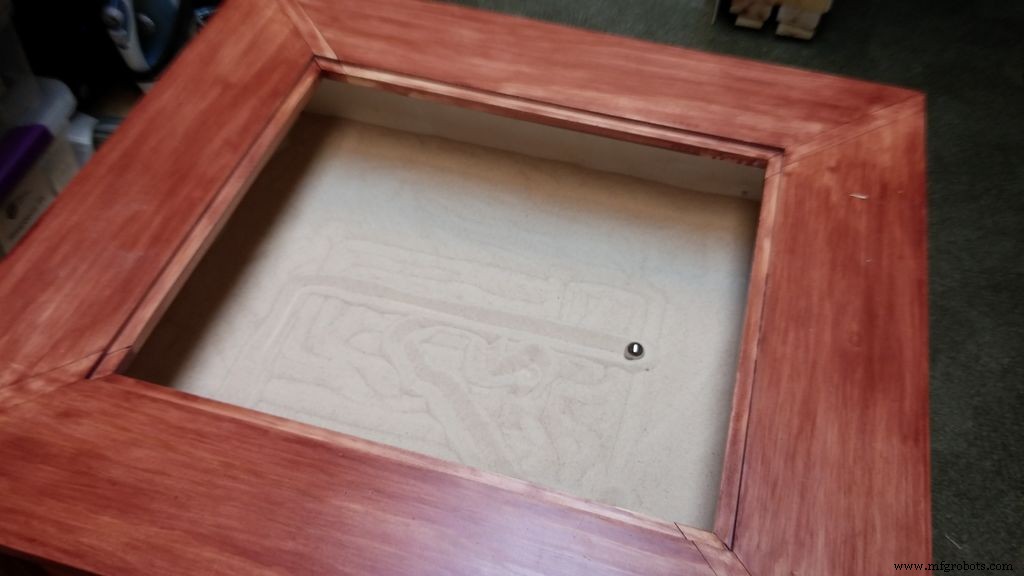
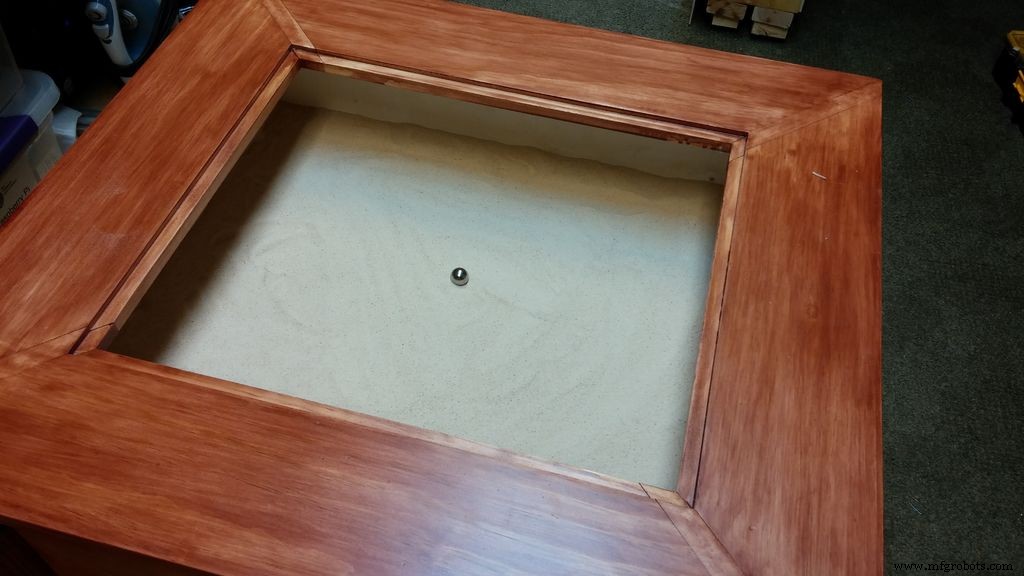
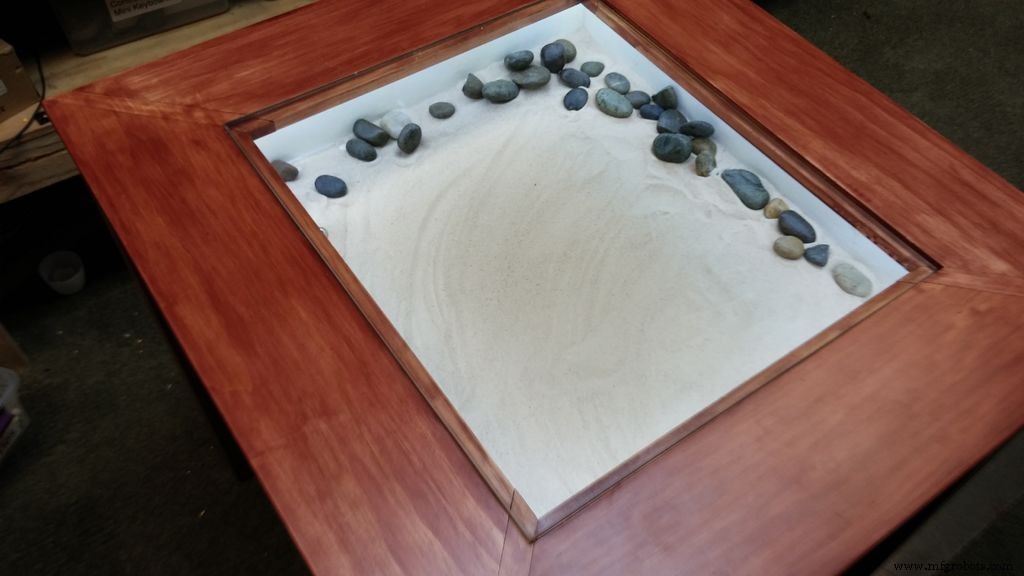
买 25 磅沙,实测 5-10 磅足矣。铺沙后试运行钢珠,确认不露底箱为准。再沿边铺两袋河石,未粘胶以便重排。
步骤 18:实测运行
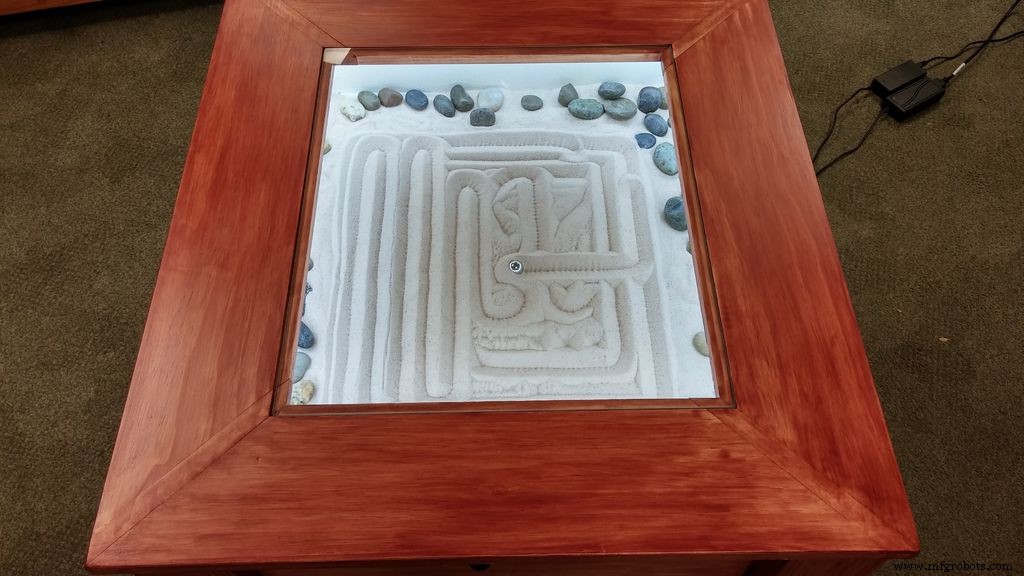
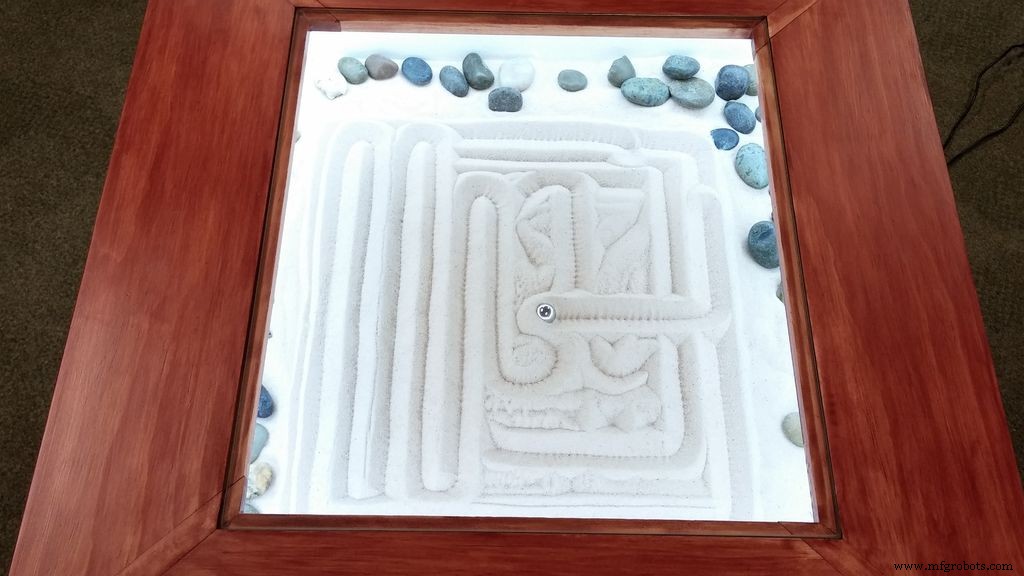
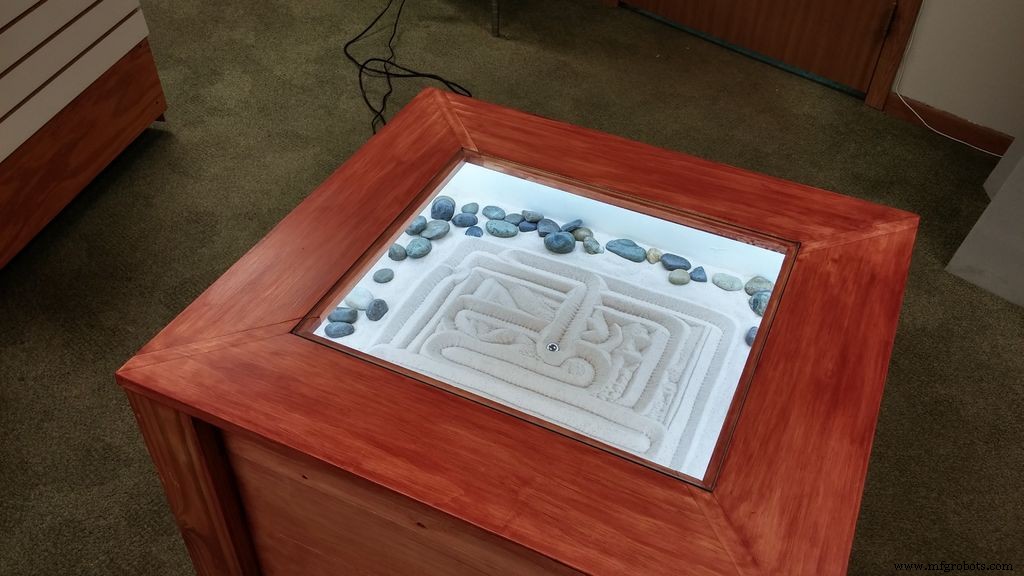
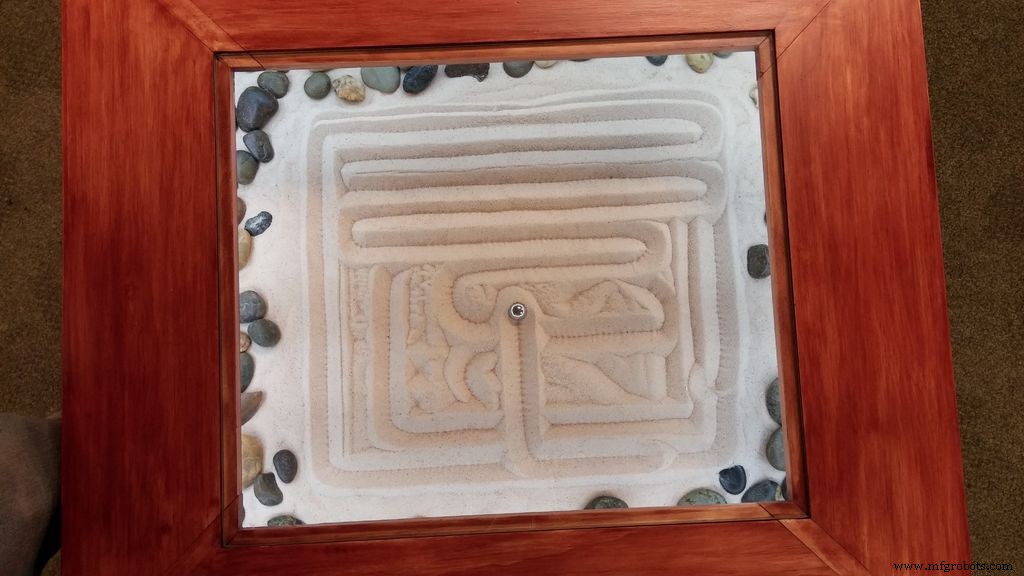
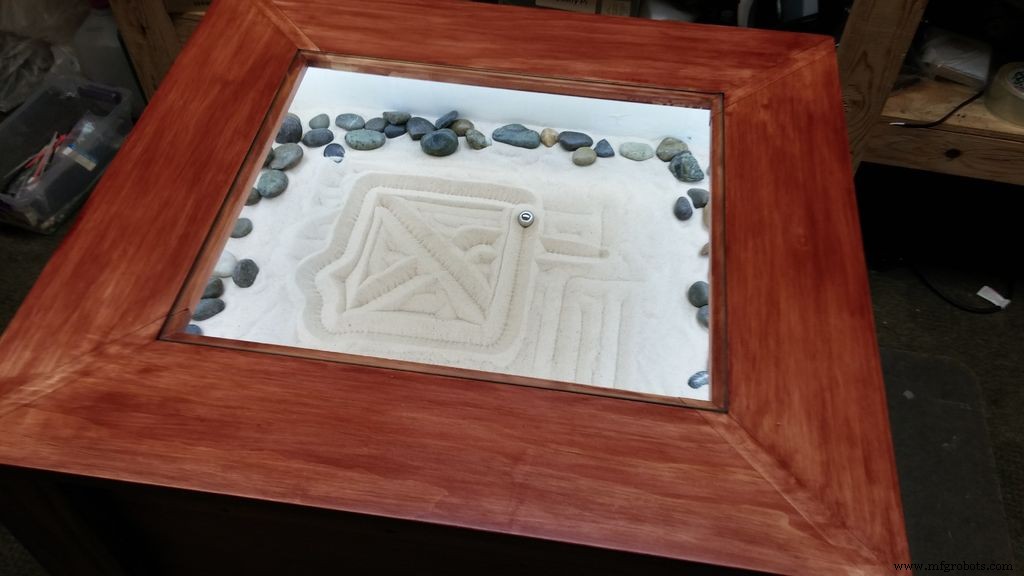
桌子动了!钢珠推沙轨迹令人沉醉,站在一旁看了很久。漫长旅程终达预想,无比欣慰。
步骤 19:大功告成
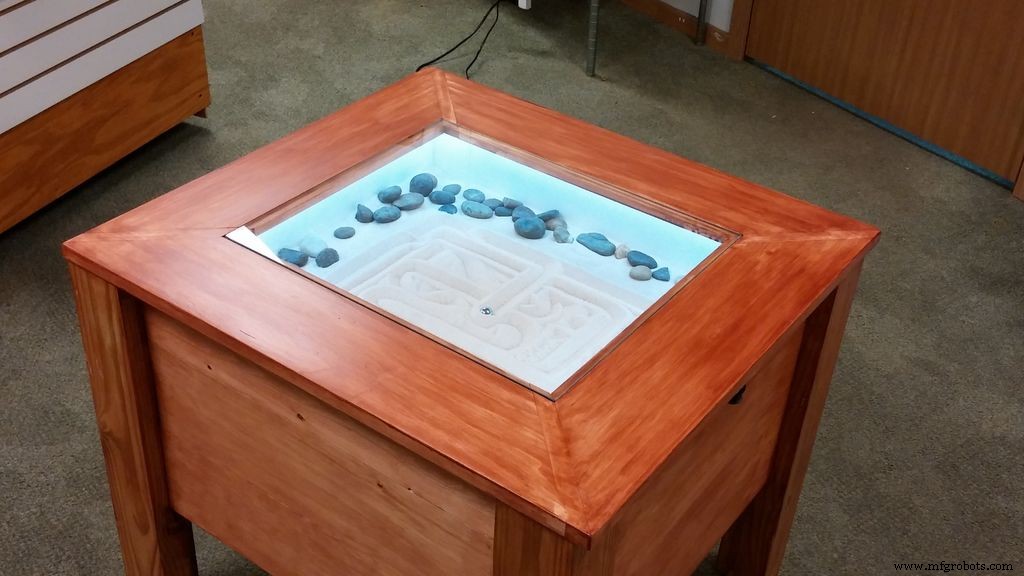
漫长而艰辛的项目,却充满乐趣。
代码文件
/*
 * Simple demo, should work with any driver board
 * Connect STEP, DIR as indicated
 * Copyright (C)2015 Laurentiu Badea
 * MIT License
 * Edited by Ernest E Garner, 20-Nov-2016
 * Zen Table gantry control for Instructables.com
 */
#include <Arduino.h>
#include "BasicStepperDriver.h"
//#define DEBUG
#define X_MOTOR_STEPS 200
#define Y_MOTOR_STEPS 200
#define STEP_FORWARD 1
#define STEP_REVERSE -1
#define X_DIR_HOME STEP_FORWARD
#define Y_DIR_HOME STEP_FORWARD
#define X_MAX_PIN 6
#define X_HOME_PIN 7
#define X_DIR_PIN 8
#define X_STEP_PIN 9
#define X_ANALOG_PIN A0
#define Y_MAX_PIN 5
#define Y_HOME_PIN 10
#define Y_DIR_PIN 11
#define Y_STEP_PIN 12
#define Y_ANALOG_PIN A2
#define MICROSTEPS 1
BasicStepperDriver x_stepper(X_MOTOR_STEPS, X_DIR_PIN, X_STEP_PIN, X_HOME_PIN, X_MAX_PIN);
BasicStepperDriver y_stepper(Y_MOTOR_STEPS, Y_DIR_PIN, Y_STEP_PIN, Y_HOME_PIN, Y_MAX_PIN);
int x_position = 0, x_analog, y_position = 0, y_analog;
void setup() {
  #ifdef DEBUG Serial.begin(9600); #endif
  x_stepper.setRPM(100); y_stepper.setRPM(100);
  x_stepper.setMicrostep(MICROSTEPS); y_stepper.setMicrostep(MICROSTEPS);
}
void loop() {
  x_analog = analogRead(X_ANALOG_PIN);
  if (x_analog < 472) x_stepper.move(-40);
  else if (x_analog > 552) x_stepper.move(40);
  #ifdef DEBUG Serial.print("X: "); Serial.print(x_analog); #endif
  y_analog = analogRead(Y_ANALOG_PIN);
  if (y_analog < 472) y_stepper.move(-40);
  else if (y_analog > 552) y_stepper.move(40);
  #ifdef DEBUG Serial.print(" Y: "); Serial.println(y_analog); #endif
}
自定义零件与外壳
fty8akaivo3t4x1_u1xz65PyoT.dxf fzuawwrivo3t4wz_PdKRLpvu3f.cdr
原理图
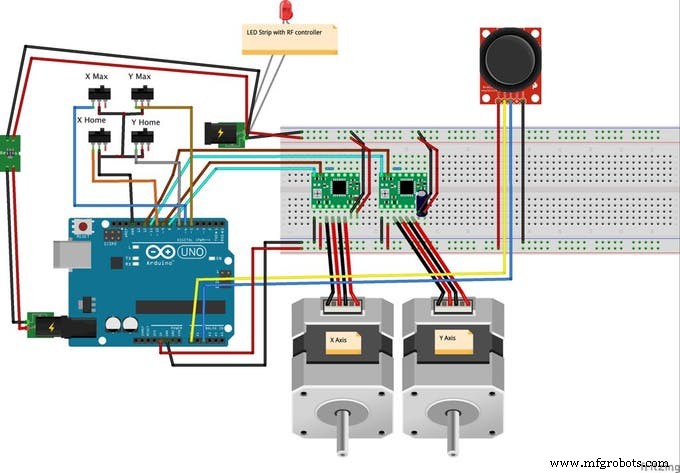
制造工艺
- CNC 原型制作指南:精度、速度与高性价比生产
- 家用餐桌选购全指南:类型、材质与工艺解析
- 台球桌:设计规范、历史演变与建造标准深度解析
- 现代铸币:历史沿革、生产工艺与未来走向
- Arduino 通用双极性步进电机控制库——精准控制转速、角度、圈数与方向
- 三合一升级版 CNC 雕刻机:无刷电机主轴 + 激光 + 绘图笔
- CNC车削详解:高品质零件的精密制造工艺
- 动力分度盘:精密、高效与先进定位技术
- 步进电机 vs 伺服电机:CNC项目选型决策指南
- 4x8 CNC等离子水床切割机:精密板材切割方案
- 1325四轴ATC雕刻机PTP台面双主轴双平台旋转装置高效木工方案
- 如何为车间挑选理想的CNC等离子切割台