


7 大权威资源助你精通惯量与惯量失配,实现电机选型最优
选型正确的电机,理解负载与电机惯量及其相互作用至关重要。
若联轴器、轴、皮带完全刚性,仅扭矩与速度决定选型。现实中每个部件都有顺应性,产生机械共振,损害速度、精度与寿命。
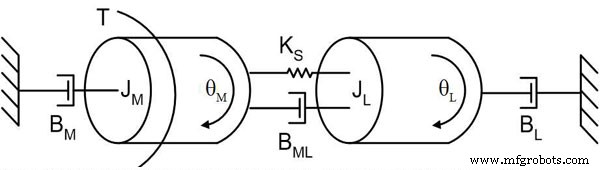
顺应性系统中,共振行为取决于转子惯量 (JM)、负载惯量 (JL)、联轴器刚度 (KS)、施加扭矩 (T) 与粘性阻尼 (BML, BM, BL)。来源:Kevin Craig, Hofstra University.
每个顺应元件在电机驱动负载时在谐振频率引入振动。精准选型因此取决于对惯量概念的扎实掌握。
惯量是物体对速度变化的阻力。负载惯量即相对旋转轴的转动惯量。伺服系统总转动惯量为电机与负载惯量之和。惯量比——负载惯量除以电机惯量——量化电机驱动负载的能力。
电机厂商公布允许负载惯量上限;超限会导致失速、过度振动、性能下降。无通用“理想”比率——每个应用需独立计算。
高负载-电机惯量比收窄带宽、迫使电机更费力、延长稳定时间,均降低性能。齿轮箱通过齿轮比平方反向作用,可有效降低负载惯量,实现更高速度、更小电机方案。或选用更高惯量电机适配特定系统。
现代伺服集成先进驱动算法缓解共振,允许设计者安全使用更高惯量比。
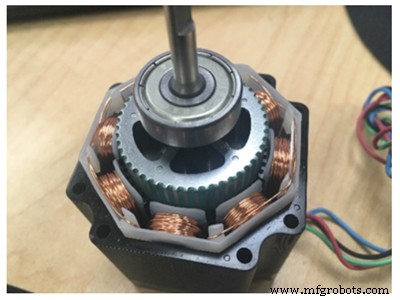
通过改变材料、尺寸或设计(如图“汽车轮”概念)可调节转子惯量。来源:A3.
以下七大权威资源深化您对惯量、惯量失配与电机选型最佳实践的理解:
- Understanding the Mysteries of Inertia Mismatch:A3 档案深度文章,详述惯量与联轴器刚度导致不稳定的方程与实用解法。
- Servo Motor Sizing Basics – Yaskawa America:免费电子学习模块,覆盖峰值扭矩、RMS 扭矩、惯量比、速度考量。
- Robot Academy Inertia Videos – Queensland University of Technology:解释运动控制与机器人场景中惯量的视频合集。
- Motor Sizing Basics: Load Inertia – Oriental Motor:领先电机厂商的简明指南,阐明负载惯量基础。
- Online Inertia Ratio Calculator – Destaco:交互式工具,简化特定应用的惯量比计算。
- Understanding Inertia Ratio and Its Effect on Machine Performance – Mitsubishi Electric:白皮书,解释惯量比基础并警示简化选型规则的陷阱。
- Solutions to Reduce Stepper Motor Resonance – A3 Archives:通过调整电机与负载惯量缓解步进电机共振的深度策略。
工业机器人
- 伺服电机故障排查与专业维修指南:6 步 DIY 测试法与选维修商 6 大硬指标
- 发动机启动电机原理、故障诊断与排查指南
- 不可再生能源全解析:化石燃料与核能的成因、利用与代价
- 螺丝与螺栓本质区别:定义、类型、选用与优劣势全解析
- 动力总成与传动系统:核心区别与选车养车实用指南
- 轮胎动平衡 vs 四轮定位:区别、费用、周期与自查全指南
- 面向制造业领导者的 COVID-19 指南与资源
- 混合制造核心价值、挑战与产业落地图谱
- 为什么机器人仿真驱动成功:给制造商和用户的三大核心收益
- 瑞萨扩展 RX24T 与 RX24U MCU 系列,新增高温 G 版本用于电机控制
- Nanotec CL4-E:紧凑高性能电机控制器,适配 BLDC 与步进电机
- 精益与六西格玛:制造卓越实操指南