


激光测距传感器助力机器人传输系统升级改造
激光测距传感器在机器人与自动化领域应用广泛,本文聚焦其在T型小车(T-cart)位置反馈改造中的应用,替代老旧的行程开关方案。
传统T型小车控制方式
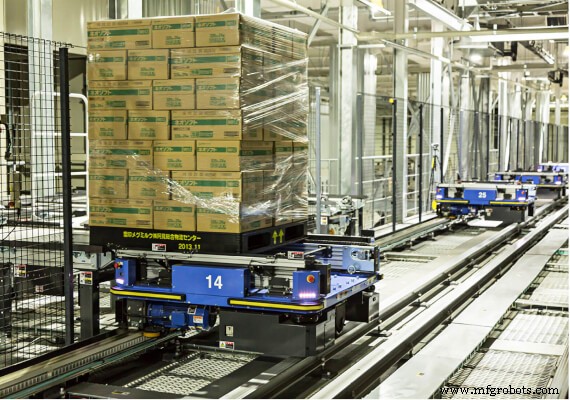
T型小车是运行在金属轨道上的电动小车,用于自动化码垛作业中托盘的分拣与搬运,典型场景是将托盘从入料输送线转运至缠绕包装工位。PLC或机器人控制器作为“大脑”,需依赖小车反馈的位置信息在复杂路径中精准调度。
行程开关的局限性
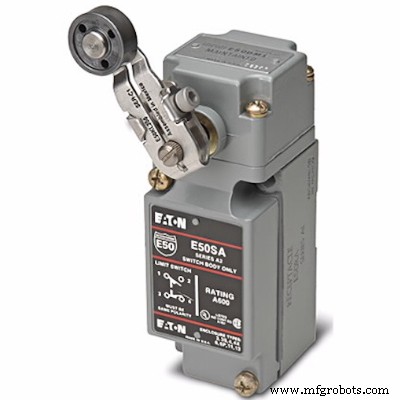
行程开关虽能提供位置信号,但存在明显短板:机电结构易磨损导致动作点漂移,故障隐蔽难察觉;受外力撞击易位移失准;编程复杂因单次仅提供离散信号,信息量有限。
激光测距传感器原理与优势
激光测距传感器基于飞行时间(ToF)原理:发射激光脉冲,经目标反射后接收,通过往返时间计算距离。可输出模拟量或数字量连续信号,为PLC提供全行程连续位置反馈,支持复杂路径决策。
理论上单个传感器(安装在固定支架测小车,或装小车测固定靶)即可覆盖全行程(如0-10000mm),但存在风险:遮挡物导致读数骤减,PLC误判位置。
双传感器冗余方案:正确用法
推荐采用双激光传感器互为冗余:安装在小车两端朝向相反,或轨道两端相对安装。PLC接收两路数据,理论值应在允许范围内,偏差即判定故障(遮挡物、传感器失效、数据跳变)。该方案还支持多小车同轨运行的防撞协调。
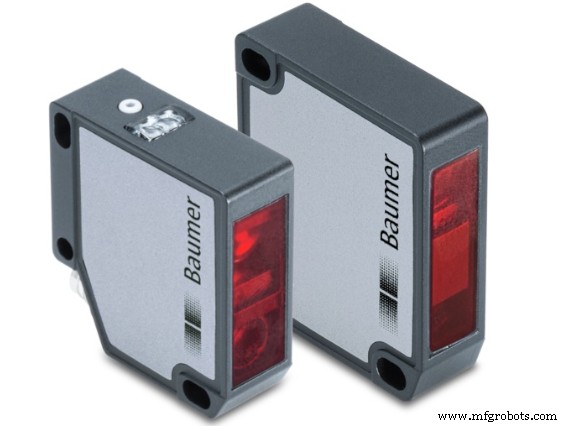
双激光方案易于改造老旧行程开关系统,接线灵活,为新建/改造项目提供高可靠性位置反馈。核心建议:必须双传感器冗余,并编程实现交叉校验与故障报警。
工业机器人
- Arduino 舵机控制完全指南:从原理到多舵机扩展
- GRBL 完整上手指南:Arduino 驱动 CNC 机床的固件安装与配置
- 使用Arduino和A4988驱动器掌握步进电机控制:分步指南
- 工业控制系统升级关键指标:是时候换代了吗?
- 现代工业控制系统高可用性架构设计与实践指南
- 激光切割机操作规范26步走:安全高效生产实战指南
- 利用自主机器人最大化粉末涂装转移效率
- 揭秘机器人自动化真实成本:制造商投资决策全维度分析
- 机器人激光测量赋能制造检测:超越接触式探针的速度与精度新标杆
- 航空制造中的激光测量:飞机零部件精密质量控制
- 机器人TIG焊接:工业生产中无与伦比的精度与质量
- 机器人激光焊接:工作原理与关键应用解析