


协作机器人:判断协作机器人是否适合您的业务
协作机器人专为与人类并肩工作而设计,提升自动化与生产力。了解协作机器人如何及为何影响您的业务。
协作机器人(Cobots)是工业自动化行业相对较新的机器人类型。尽管如此,它们正风靡行业。您将通过以下主题学习协作机器人基础:
- 什么是协作机器人?
- 哪些行业使用协作机器人?
- 协作机器人的应用
- 何时(及何时不)用协作机器人自动化
- 成本考量
协作机器人询价:通过HowToRobot.com免费获取协作机器人供应商报价
什么是协作机器人?
协作机器人于世纪之交前后开发发布。其目的是在人工操作员周围执行自动化任务。这与其他固定工业机器人不同。那些机器人意图与人隔离,通过物理屏障和安全装置实现。协作机器人包含独特功能使其适合在人周围工作。这些功能包括:
- 速度限制
- 负载限制
- 力检测
技术上,协作机器人可采用任何机器人形态。但商业上几乎所有协作机器人均为六轴设计。这种设计使协作机器人适应广泛应用。
协作机器人与工业六轴机器人有显著差异。它们设计为在人周围工作,而非隔离。此外,协作机器人更易于非专家交互,包括重新编程和调整参数。开发环境通常为图形化直观界面,相对工业机器人复杂的开发环境更友好。
协作机器人比工业同类更轻量。这使其可与移动机器人配对,在动态环境中作业。协作机器人可执行一段时间机器看护任务,随后移动机器人将其运至另一区域执行下一任务。这赋予协作机器人更大灵活性,对制造环境产生更大影响。
协作机器人有国际标准化组织(ISO)定义的严格设计限制。因此您可确信各品牌间有基线级别的“协作性”和安全规范。
ISO定义了4种协作机器人运行模式:
1. 力与力限制
此模式通过力反馈系统实施力限制。若机器人接触人或物体,将停止运动。考虑到机器人惯性,其力和速度需受限以便按需停止。“协作速度”定义为不超过250毫米/秒。注意,这不意味着使用协作机器人零风险。每个应用独特,应进行风险评估并妥善应用以确保安全工作环境。
任何机器人类型在整个应用中及重新部署到新工位或新任务时,均需进行风险评估。简述:评估风险并应对。
力与力限制是最常见的协作机器人运行模式。允许人与机器人操作员最近的工作包络。支持最小生产力限制或中断。此模式无需外部设备即可工作,因力反馈系统内置于机器人,是硬件与编程的结合。
2. 速度与间距监控
此模式用传感设备监控周围区域以控制机器人运动。该区域有时称作扩展工作包络。通常设备监测区域内的人员或设备。当操作员或叉车接近工作单元,机器人相应反应:减速、限制运动范围,或两者兼有,直到人或物进入停止区,机器人完全停止。障碍物离开定义区后机器人重新运动。此类人机协作也可用工业机器人实现。
3. 手动引导
手动引导本质上是操作员用控制模块远程操作机器人。常见于重危险材料搬运应用。传统上需操作员接管运动控制。
此技术现用于“手动示教”功能。许多现代协作机器人附带此功能。操作员可用机器人上的控制手动引导机器人示教工艺步骤。工业机器人需力传感装置才具示教能力。
4. 安全监控停止
安全监控停止是常见协作模式,工业机器人也常用。每当人进入机器人工作区,机器人完全停止。激光光幕、急停按钮、单元门特殊锁等系统检测人员进入。维护团队也常用此模式作业机器人。
许多协作机器人部署多种方法,使其灵活适应动态环境。注意每个应用独特,无论机器人类型,均应进行风险评估并妥善应用以确保安全工作环境。
哪些行业使用协作机器人?
得益于其通用设计,协作机器人在许多不同行业有广泛应用。常采用协作机器人技术的行业包括:
- 包装
- 制药
- 食品饮料
- 电子
- 物流
- 金属
- 塑料
- 汽车
- 航空航天
协作机器人几乎见于所有主要行业。其设计包含允许广泛应用的特性。准备好为您的应用或行业寻找解决方案?访问HowToRobot开始接收多家供应商报价,利用我们的网络为您节省时间精力。
协作机器人的应用
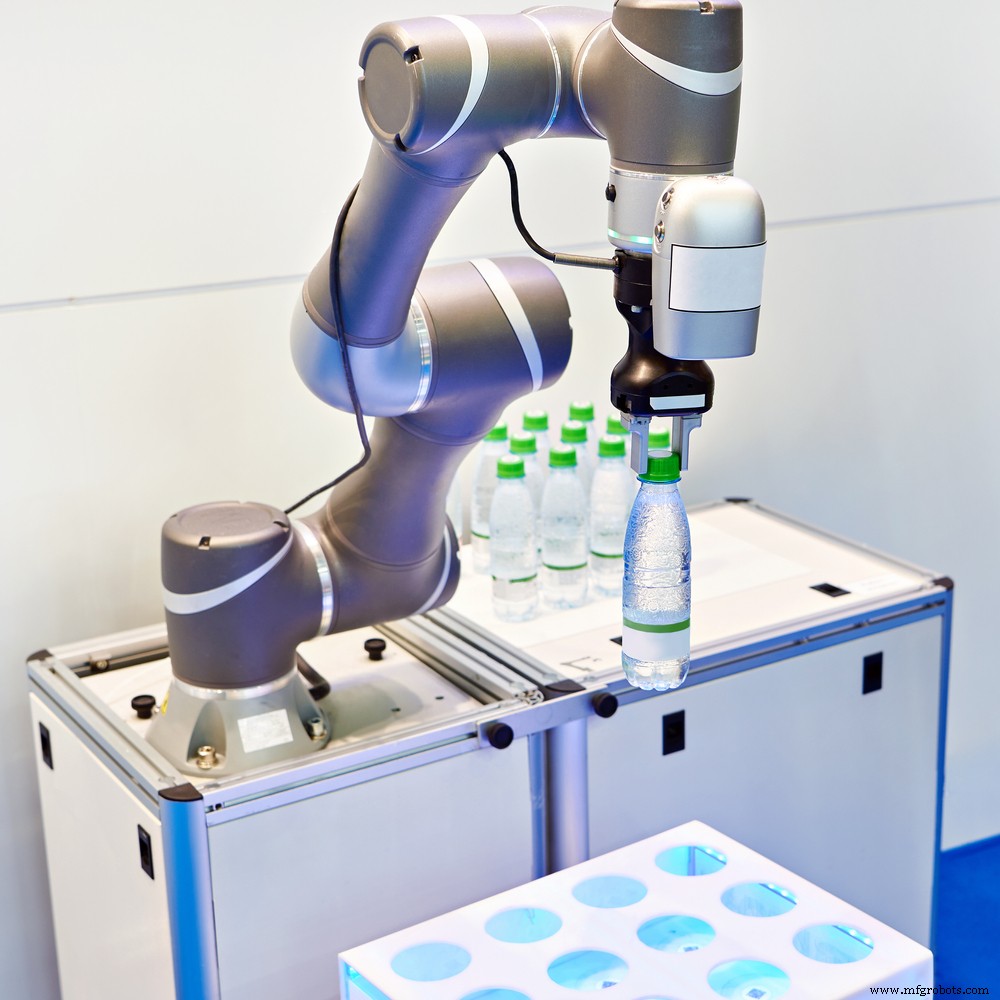
您已了解协作机器人常见于多个行业。协作机器人承担哪些应用?包括:
- 拾取放置任务
- 装配与拆卸
- 物料搬运
- 焊接
- PCB焊接
- 检测
- 点胶
- 机器看护
您会注意到应用范围广泛。这是协作机器人优势之一。它们是多功能技术,可在单一设施内部署和重新部署执行多种不同任务。
协作机器人有优势使其成为许多应用的好选择。其一,内部系统使其适合在人周围工作。此外,它们与工业六轴机器人共享六轴设计,平衡了速度、运动范围和负载能力。六轴设计的运动自由度带来特定优势:卓越的运动范围不限制特定应用。它们还可示教:操作员可手动引导机器人完成任务进行示教,此后机器人可重复执行。任务变更时可重新示教和部署。
当然,协作机器人不适合所有应用。主要限制因素是允许其在人周围工作的那些特性也限制了其执行某些任务的能力。例如,考虑需要高速和大负载的任务,如大批量汽车装配。协作机器人非最优选择:较小负载限制其操作负载能力,导致运行中故障,引发工作流中断和停线。此外,最大化吞吐量所需速度协作机器人可能无法达到。此时传统工业六轴机器人更好。那么,何时应寻求用协作机器人自动化?
何时(及何时不)用协作机器人自动化
正如您所学,协作机器人有许多应用和优势。如何知道您的应用适合协作机器人自动化?好的协作机器人项目候选者包含以下特征:
- 技术人员机器人经验少
- 质量控制至关重要
- 任务未来可能变更
- 任务需要与人工协作
- 任务非高速且不需大力气
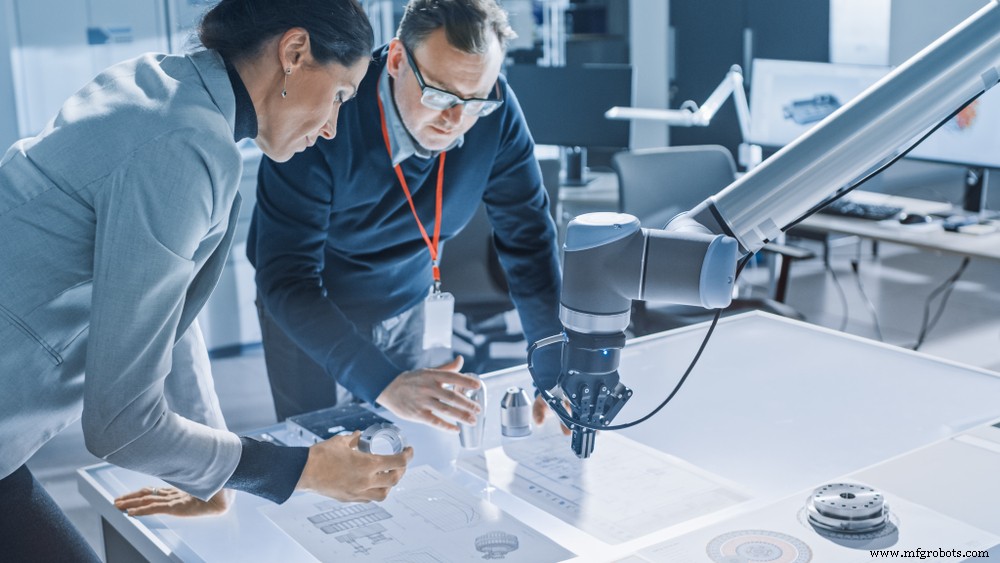
技术人员机器人经验少
机器人是复杂设备,需要经验丰富的技术员操作维护。很大部分专长在于重新编程。协作机器人具备简单直观控制能力。编程界面对外行更友好。这意味着经验较少的操作员和技术员也能操作和重新编程此设备。虽然入门级任务对新手易用易学,但这些技术可升级至工业机器人同类的复杂度和效率。因此您的团队仍应寻求专家学习,发展编程技能,部署更完整的机器人工作单元。
质量控制至关重要
像许多其他机器人类型,协作机器人可重复、精准,尤其相较人工。因此高精度应用可成为协作机器人自动化的良好候选。质量控制错误导致产品故障或不可接受,往往意味着生产过程效率降低,即企业收入损失。机器人总体有助于减少这些问题,因其精准可编程特性。协作机器人常部署于此类应用。
任务未来可能变更
协作机器人具独特易“示教”任务能力。新手技术员常觉得手动示教工具助于起步。但协作机器人重新利用的真正价值在于编程界面。其图形化编程使新手和未受训人员易于掌握。这意味着任务略微变更时,协作机器人程序可快速轻松修改。这大大减少呼叫集成商重新编程的频率。成本降低带来更多收入、更快投资回报。
仍不确定您的任务是否需要协作机器人?HowToRobot顾问网络将您与行业专家连接,他们可审视您的应用并帮助确定正确解决方案。
任务需要与人工协作
协作机器人的定义特性是其与人协作能力。某些任务可通过包含一些自动化与人工工作来优化。机器人擅长处理简单枯燥任务。人擅长包含复杂决策特性的任务。结合两者优势协同工作,绩效超越单独任何一方。此优化最大化生产潜力,带来更高收入和投资回报。
任务非高速且不需大力气
协作机器人主要限制在于强度和速度规格。这是以人为中心设计所致。需高速力学的任务不适合协作机器人。包括大批量拾取放置或装配。在这些应用部署协作机器人可能留下未实现的效率增益。此外,负载限制阻碍协作机器人承担所有任务。重型物料搬运应用可能超出协作机器人能力。传统工业机器人更适合这些应用。
协作机器人应用通常在人类强度和速度范围内。然而,协作机器人提供比人类更高的正常运行时间。机器人无需休息、换班、病假。它们也提供更高一致性,因不因高速移动负载而疲劳或受伤。这提供比单纯人工操作员更高的效率和吞吐潜力。
协作机器人的真相
协作机器人正改变机器人行业,仍可能被误解。其性能限制和较高价格点可能引发市场疑虑。从近年来其日益增长的存在,我们理解“易用性”是推动增长和中小企业更易接触的主要驱动力。它们为机器人开辟了新市场:无复杂自动化资源的市场。虽然“真正”的人机协作至今仍罕见,但协作机器人开启了新可能:更易学易用的机器人和未来真正的人机协作。话说未来仍待书写。
成本考量
设备成本始终是ROI计算主要因素。您可能惊讶地发现,协作机器人往往比同级工业机器臂更贵。然而,工业机器人承担更重的二次成本。这些在协作应用中往往不必要。例如,工业机器人总是需要额外安全设备,包括:
- 光幕
- 安全扫描仪
- 围栏
- 防护罩
- 急停按钮
此外,非协作工业类型集成更难。很大程度上因其更复杂的编程环境。这些机器人需经验丰富的技术员和程序员安装设置。维护成本也更高。集成后工业机器人往往比协作机器人更贵,即使协作机器人本身初始更贵。平均协作机器人标准应用合理成本约3.5万-6万美元。
您已了解协作机器人在行业中的诸多用途。如何知道此投资是否适合您?可能获得何种回报?HowToRobot投资计算器允许您估算节省、识别设施改进领域、分析成本并计算ROI。
工业机器人