


机器人检测如何革新制造业:制造商实操指南
机器人检测能显著提升生产效率、改善产品质量并降低成本。但它究竟是什么?为什么制造商应该采用它?本文为您提供核心要点!
为什么检测至关重要?
检测是许多制造工艺中的关键环节。如果不测量成品,如何确保其符合规格要求?
传统检测面临"两难"困境:全检耗时长、易形成"检测瓶颈";抽检则可能导致质量隐患和浪费。
什么是机器人检测?
机器人检测主要分两类:
- 移动机器人检测:利用小型移动机器人或无人机执行大规模检测,如管道、输电线路、大型结构巡检。
- 测量机器人:将测量传感器安装在机械臂末端,用于制造业所需的高精度尺寸检测。
本文重点关注测量机器人,它专门解决制造零件的精密测量需求。
测量机器人:基本原理
将测量探针安装在机器人末端,通过RoboDK等软件规划路径,机器人按程序移动,探针定点采集数据,逐步构建工件三维模型。该模型依赖于采集瞬间传感器的精确位姿。
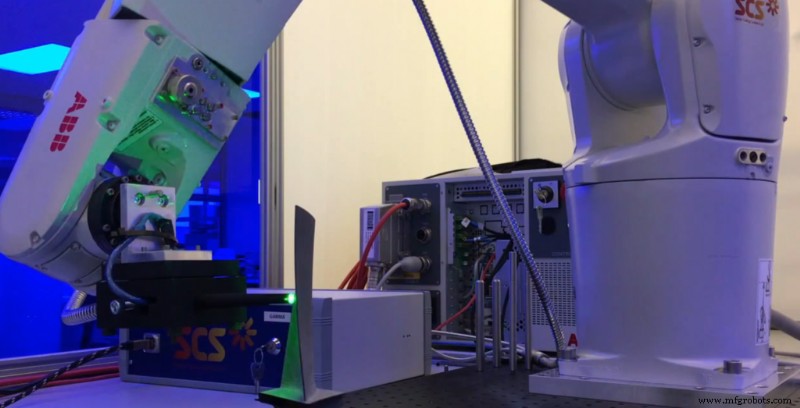
扫描模型可由软件自动分析、工程师人工复核,或两者结合评估。
为什么选择机器人检测?
90年代机器人测量曾因成本高昂"超出普通企业预算",如今成本大幅下降,优势凸显。
对比两种传统测量方案,优势明显:
1. 对比三坐标测量机(CMM)
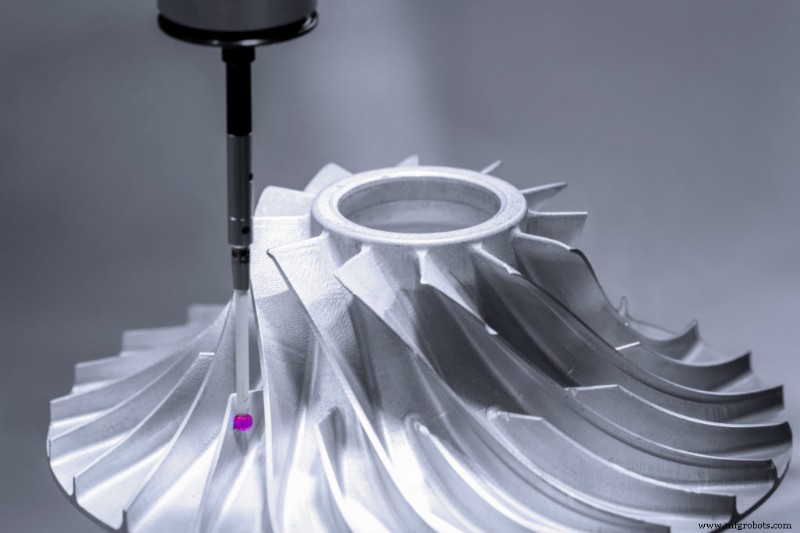
CMM依靠高刚性实现微米级定位,但昂贵、刚性大、工作空间小,限制大型工件检测。机器人测量则灵活、工作空间大、成本更低。
2. 对比便携式CMM
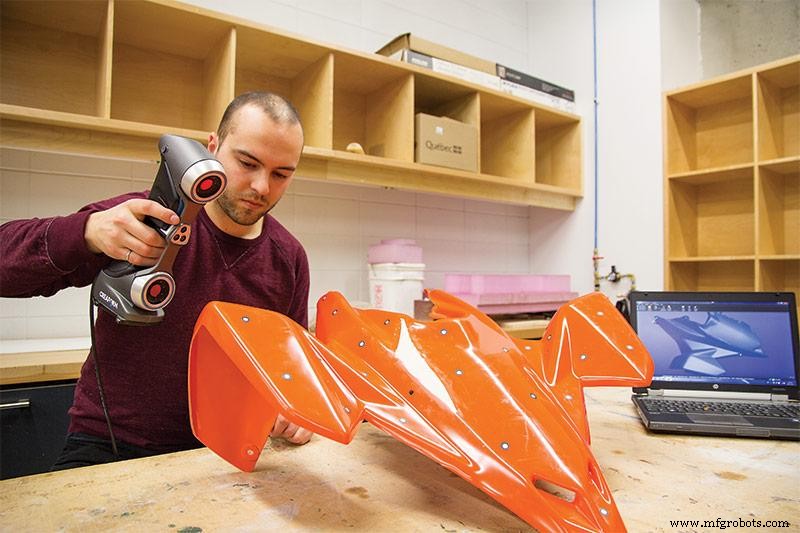
便携式CMM由人工手持探针操作,虽灵活但重复性劳动强、效率低。机器人接管枯燥的移动采集任务,工程师专注缺陷分析,可大幅提升检测频次与质量。
机器人精度够用吗?
行业媒体《Metrology News》称工业机器人是"未来的测量解决方案",《Quality Mag》连续7年跟踪报道。早期因机器人精度不如CMM、热膨胀影响大而受限,但现代标定技术可大幅提升精度,甚至补偿热变形。Creaform Cube-R等机器人操作便携式CMM系统的出现,进一步降低了门槛。
用RoboDK轻松实现机器人检测
RoboDK编程直观简单:
- 安装检测探针至机器人末端
- 根据探针需求规划路径:连续扫描用3D打印/加工向导,点位检测用点焊功能
- 到达各位置时触发探针采集数据
成功案例:
- 涡轮叶片自动化检测:Sensor Coating Systems用RoboDK编程ABB机器人检测叶片
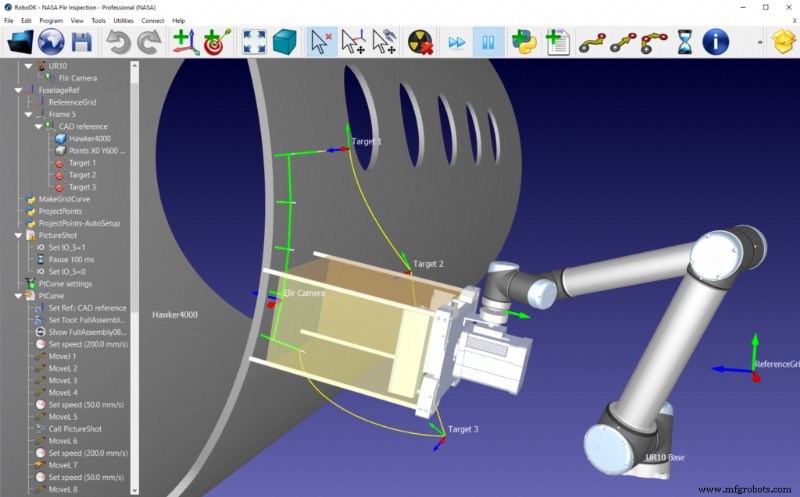
- NASA飞机机身检测:NASA用RoboDK编程UR10协作机器人检测机身
您会采用机器人检测吗?欢迎评论区交流,或加入LinkedIn、Twitter、Facebook、Instagram或RoboDK论坛讨论。
工业机器人