


6大步骤有效改造工业机器人
在快速变化的制造业务中,作业来来去去。如果机器人工作过时了怎么办?这是正确改造它的方法。
过去,机器人的工作是“终身制”。大规模生产要求意味着机器人极可能永远做同一操作。即使换产品线,也只是微调程序,机器人继续做相同操作。
但在高混合、低批量或小批量制造中,情况不一定如此。
您肯定会尽量让机器人持续做同一操作。但机器人操作变得不必要的可能性很大。
人们担心机器人让他们的工作过时。
如果机器人“失业”了该担心吗?
如果您能改造它,就不必担心。
机器人能轻松重新分配任务吗?
快速回答:能!
机器人可轻松改造用于新任务。事实上,这是机器人作为制造技术的主要优势之一——极其灵活。
即使您为机器人工作站配备了许多定制附件,底层机器人仍是最初购买的那台。因此,它保有相同的内在灵活性。
当然,有些机器人比其他更易改造。
例如,码垛机器人主要只适合码垛任务(虽可能改造用于加工)
并联机器人也主要适合拾取放置任务。
即便如此,无论您有什么机器人,很可能能在生产中将其重新分配到不同操作。
如果您有6自由度(DoF)工业机器人,可能性几乎无限。
为什么想改造机器人
想象您有台6-DoF机器人在生产线运行。它做了近一年的任务——将钢条点焊成矩形网格。
一天,您找到新供应商能提供预焊好形状尺寸的钢条。更妙的是,考虑材料成本、机器人用电和废料,他们报价比您之前低得多。
理想情况下,您能将机器人移到新点焊任务。这重新编程会非常快,取决于您用什么编程方法。
但如果没有其他焊接任务呢?
也许您最初引入机器人是因为团队唯一受训焊工只有网格焊接任务和偶尔一次性焊接任务。现在网格焊接没了,他们的时间最好花在其他操作。网格是机器人焊接唯一真正候选。
机器人在车间沉默几个月。
显然它只是积灰。
一旦确定确实没有点焊任务给机器人做,就是考虑将机器人重新分配到新操作的时候了。
这种情况可能发生在任何有制造操作的业务中。
正确改造工业机器人的6个步骤
以下是决定重新分配失业机器人时应采取的六个步骤:
1. 确认旧任务真不再需要
如上所述,首先确保机器人旧任务真不必要。即使部署最快的机器人也要时间(通常数周或数月)。
您不想花费宝贵时间数小时,最后发现还需要旧机器人焊接工作站。
2. 识别潜在新任务
列出所有可能适合自动化的潜在任务。
机器人适合各种操作,包括喷涂、拾取和3D打印。
然后,识别您想尝试自动化的首要任务。
3. 建立仿真
在考虑碰实体机器人前,用机器人仿真软件制作新任务的虚拟模型。
仿真比搭建物理模型快得多,让您在拿扳手前就能识别任务是否可用现有机器人完成。
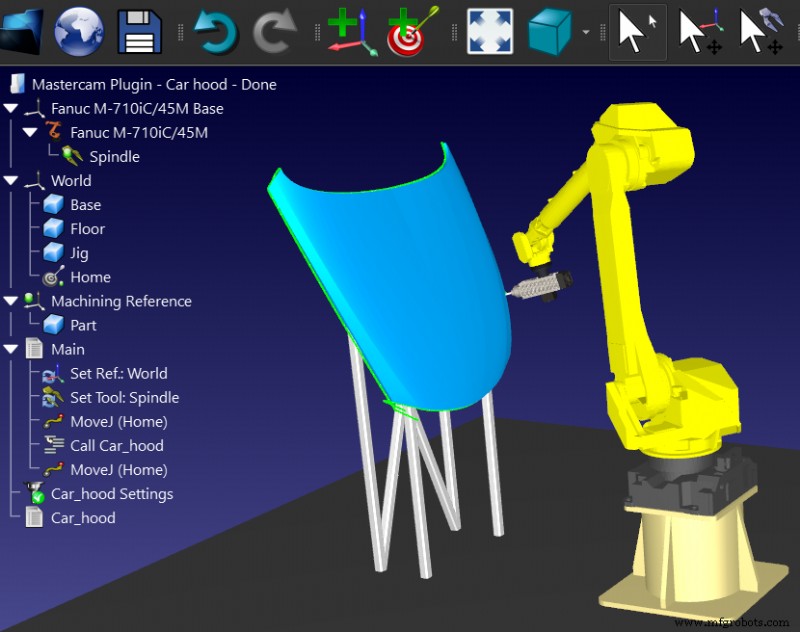
4. 在仿真中试用新任务
将您的机器人模型加载到仿真软件中,用选定任务试运行。
此时您不寻求尽可能优化应用。只是了解任务是否适合现有机器人。
5. 评估机器人是否合适
决定机器人能否完成新任务。
如果不能,尝试用不同机器人模型做该任务,看是否真的是您的机器人有问题,还是需改进仿真。如果机器人仍不匹配,尝试列表中其他任务。
当机器人适合选定任务,您可继续实际部署。
6. 部署新任务
现在完成机器人工作站设计,按需优化,拿扳手移动机器人。
此阶段最耗时,但您已在设计和开发机器人程序上完成大部分最难工作。
如果您的机器人仿真软件有离线编程功能,可直接用它编程机器人,无需再做编程。
如果机器人不适合任何任务怎么办
您可能发现机器人不适合业务中任何任务。此时有两个选择:
- 存放 — 您可决定“等待”,看稍后是否出现合适任务。在日历设几个月后的自动提醒重新评估。
- 出售 — 可出售二手机器人收回部分初始购买成本,用于购买更合适机器人。一些机器人品牌(如ABB、库卡)会回购您的机器人,也有专业机器人转售商。
此过程的额外好处是您可能已识别出业务中更多可自动化任务,无论用旧机器人还是新机器人!
您有“失业”机器人吗?您打算怎么处理?在下方评论告诉我们,或加入LinkedIn、Twitter、Facebook、Instagram或RoboDK论坛的讨论。
工业机器人