


工程师借助RoboDK实现清洁无尘机器人雕刻
真能实现无尘机器人雕刻吗?一名大学生用RoboDK和定制末端执行器进行机器人铣削,车间里没有木屑飞扬。这是怎么做到的?
雕刻是制造业日益流行的任务。定制化成为许多产品常态,雕刻让制造商能轻松在产品上添加自定义Logo和设计。机器人雕刻是用极少额外工作增加产品价值的简易方式。
德国一所大学的学生设计了一个系统,使用RoboDK中的协作机器人进行机器人铣削雕刻木材。该项目特别有趣的地方在于包含专用末端执行器以避免产生过多粉尘和木屑。
介绍……Jan Gosedopp
该项目由学生Jan Gosedopp几年前作为德国哈姆-利普施塔特应用科学大学工程学士学位一部分开发。
我们现在撰文是因为机器人雕刻似乎将在近未来变得非常流行。例如,Universal Robots有人最近提到他们考虑将木材雕刻添加到协作机器人应用不断增长的列表中。
Gosedopp的项目涉及编程Universal Robot并开发可清除粉尘的定制雕刻末端执行器。
木材雕刻通常如何完成
与许多加工操作一样,实现自主雕刻的传统方式是用专用CNC机床。
这些机器容易找到且市场有许多竞品。但它们通常不灵活——每款仅适合一种特定雕刻类型。若想换雕刻工艺,可能得买完全不同的机器。
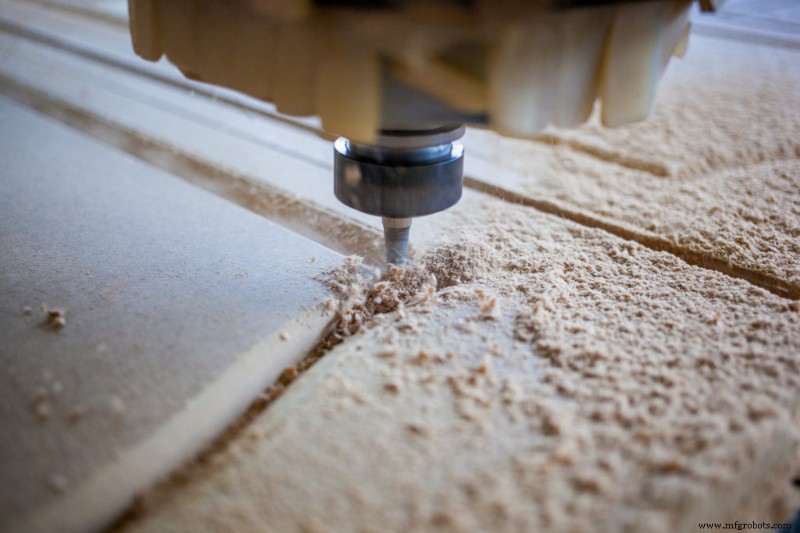
编程CNC雕刻机
这种传统雕刻的挑战之一是编程。正如CNC专家James Hamilton所说:“CNC机床只能像其软件那样好。并非所有软件生而平等。”他解释软件能真正限制机器能力。
例如,某些CNC软件只能实现2.5D铣削。这对雕刻没问题,通常只想将二维形状铣入材料表面。但若想进阶到更多三维形状就受限。
Gosedopp使用的是2.5D旋转雕刻,涉及用旋转铣刀在木材上切割薄槽。
什么是机器人雕刻?
Jan Gosedopp采取的方法是完全避免用CNC机床。相反,他选择用机器人,具体是Universal Robots的UR10。
相比CNC机床,机器人非常灵活。事实上,单台机器人可用于几乎任何类型雕刻工艺……以及更多任务。只需给机器人不同工具,配合合适的机器人编程软件非常容易。
编程机器人雕刻
编程方面,Gosedopp选择用RoboDK。这帮他避免了传统CNC机床的许多潜在编程问题。
用RoboDK专用机器人铣削向导,易于实现他需要的2.5D雕刻,且若未来需要用相同设置做3D铣削也可行。
生成雕刻路径时,他用SolidWorks及其免费HSMXpress插件生成CAM路径。做项目时,我们今年发布的RoboDK SolidWorks工具栏尚不可用。因此铣削路径通过G代码文件导入RoboDK。
无尘雕刻的定制工具
Jan Gosedopp项目的核心开发之一是机器人雕刻的定制末端执行器。
该工具有趣特性是包含操作中从工件清除粉尘和木屑的元件,实现清洁工作环境。
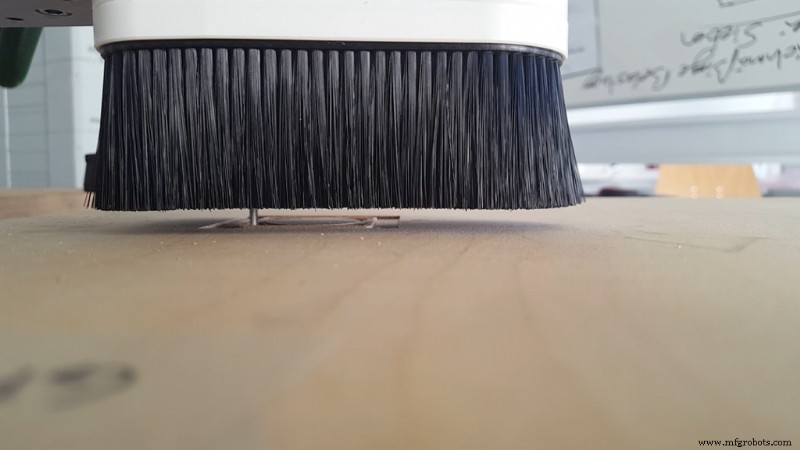
机器人雕刻工具的重要因素
作为学士论文一部分,他评估了2种不同末端执行器设计,基于任务适用性选最佳。
他按以下类别评估两个设计:
- 与UR3/UR10兼容性
- 夹持铣削主轴能力
- 与吸尘兼容性
- 精准定心对齐
- 铣削主轴与机器人法兰齐平
- 侧向螺纹用于固定
- 工具占地面积小
- 生产成本低
两设计相当相似,大多数类别评分完全相同。唯一两个差异是铣削主轴连接方式和工具在机器人法兰上的定位。
最终,决定他选择设计的两个因素是更低生产成本和增加侧向螺纹用于额外固定。
安全性
此类工具的关键关注点是安全。用的是协作机器人,有自身安全功能。但定制工具可能引入额外安全问题。
Gosedopp聚焦两个安全方面:
- 飞溅物危险 — 木屑和粉尘易从雕刻操作飞出伤人。为对抗此,他在工具周围加刷子捕捉飞溅木屑,加真空吸尘抽取粉尘。
- 人员进入铣削主轴工作空间危险 — 虽然协作机器人本身通常安全,不代表其工具安全。旋转雕刻工具若如手进入路径可能伤人。工具周围刷子一定程度帮助避免。但Gosedopp觉得需更多安全措施,加了安全玻璃挡板和激光扫描仪。
最终设计
评估两设计后,Gosedopp确定了机器人雕刻末端执行器最终设计。包含以下组件:
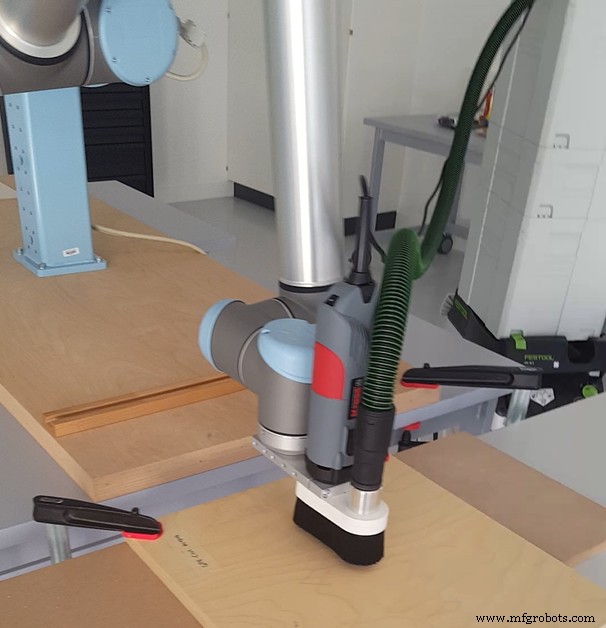
- 铣削头 — 工具“业务端”用于铣削工件。
- 机器人手臂 — UR10协作机器人。
- 电脑 — 程序在RoboDK生成并导出为机器人程序。
- 控制箱 — 执行信号处理并运行RoboDK生成的机器人程序。
- 真空吸尘 — 抽取粉尘和木屑。
- 安全系统 — 用激光扫描仪检测人员进入工作空间并停止机器人。
最终,Gosedopp实现了如视频所示的木材雕刻应用:
您能用无尘雕刻机器人做什么?在下方评论告诉我们,或加入LinkedIn、Twitter、Facebook、Instagram或RoboDK论坛的讨论。
工业机器人
- 改装SCARA机械臂为精密激光雕刻机:基于Arduino Mega与Marlin固件
- 强化学习 (RL):工业机器人智能化的下一个技术奇点
- RoboDK 免费全维培训:从零进阶机器人编程专家
- 部署机器人钻孔系统:成功实施实战指南
- Autodesk Inventor插件上线:CAD到机器人程序零缝隙
- 好莱坞特效新范式:机器人铣削造就逼真道具与机械恐龙
- RoboDK五周年:创新与增长的里程碑
- 如何说服管理层投资机器人加工
- 案例研究:Kane Robotics借RoboDK集成实现无缝轨道抛光
- 安川 Motoman 机器人编程入门:提升速度与精度的实战指南
- 工作空间可视化选型指南:购买前精准判断机器人空间适配性
- 新手指南:在树莓派上搭建RoboDK