


发那科融合力觉与视觉赋予工业机器人触觉智能
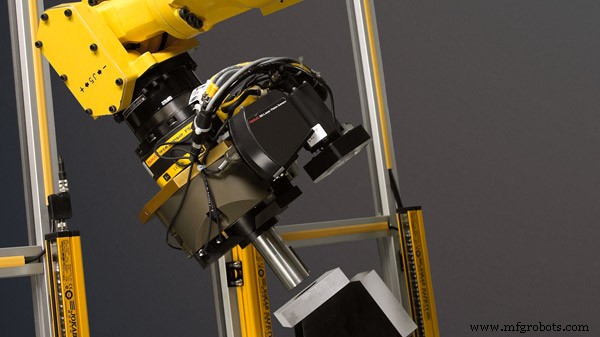
工业机器人现融合力觉传感与机器视觉,创造出触觉智能。这两项技术的引入大幅提升了机器人在制造业中的实证效能。随着自动化浪潮推进,工业机器人不断获得升级强化,技术呈指数级跃升。
结果是制造业日益精密化:机器人凭借这些进步攻克了更精准、零缺陷、高效率的应用场景。制造商持续优化工艺,在降低成本的同时提升产品质量。
发那科力觉传感器
发那科力觉传感器赋予机器人近乎人类的触觉,能检测作用于末端执行器 (EOAT) 的六自由度力与力矩。它们提供工匠级精度,让机器人拥有「手感」,助力最苛刻的机械装配或材料去除作业,如轮廓加工、测量、打磨。机器人打磨可达 2% 精度,因公差可直接设定,创造一致可重复的环境。
这些传感器通过控制物体配合、对齐、抛光、修剪、装配时的速度与力,真正提升产品质量与工艺完整性。如前所述,它们可检测外部施加的力与力矩(X、Y、Z、偏航、俯仰、滚转)。
受益于力控与视觉的应用
多种应用可结合发那科力控传感器与视觉:机械零件精密配合、齿啮合、恒力压入与产品寿命测试(汽车车门操作、开关操作、需恒力的应用)、工件平面与平面对齐、磨削、柔性零件供料。
力觉传感器选型
发那科力觉传感器由传感器头、适配器、电缆组成。两种安装方式:远程/固定安装式与法兰盘安装式。
- 法兰盘安装式:传感器安装在机器人法兰盘上,机器人持传感器对准工件。
- 远程/固定安装式:传感器安装在工装夹具或远离机器人的位置。机器人持工件对准传感器。这种安装减轻末端执行器重量,让机器人可携带不同工具。此外,提供五种规格适配六轴机器人,覆盖高达 250 kg 负载等级(15、40、100、250 kg)。为进一步增强力觉,提供多种算法与智能功能,全面提升性能。
- 恒力压入:使机器人能在指定方向持续施加柔和恒定的力。
- 平面匹配:赋予机器人对齐并匹配手中工件平面与物体接触面的能力,实现机器人持有组件与分装件接触面的统一对齐。
- 轴插入/轴承插入/槽插入/方孔插入/离合器插入:通过对齐轴的角度与位置实现松配合,适配各形状插入。
- 相位匹配插入:通过旋转啮合实现齿相位匹配,如键槽轴插入、齿轮啮合,最后再插入。
- 孔搜索:赋予机器人垂直于孔移动待插入轴/物体以搜索孔位,随即插入的能力。
- 轮廓跟踪功能:在施加恒定力下用磨具等工具描绘工件表面。打磨、研磨、抛光不平整表面时,该功能能测量并对工具与表面施加恒定力,跟随不平表面(即使偏离原示教轨迹)。若工件过重/过大则固定在台上、磨具装机器人;若过小则工具固定、机器人持工件。均在设定力下进行。
- TP 程序自动生成开启:针对需精准轮廓边缘的工艺,记录工件路径并自动生成 TP 程序。
- 双向压入开启:使机器人同时向下和向内施力。
- 搜索功能:旨在最小化插入前接近位置的位姿误差。
iRVision 融合力控
iRVision 进一步强化工件定位与评估。集成机器视觉将相机接口内置于机器人控制器。相机可安装在机器人上或远程位置。iRVision 旨在消除每次都以相同方式放置工件的需求。它是视觉传感系统,利用相机测量各工件位置,随即调整机器人运动以适配工件。
iRVision 是任何自动化流程的有力补充。其他优势包括:一次处理多工件、减少占地、轻松切换工件、识别多姿态工件、2D/3D 定位、装配入口防错、提升吞吐率、减少或消除夹具成本。
其他可用功能
为确保传感器正常工作,发那科内置力觉传感器诊断,用指令验证各传感器。还提供多种配合力觉的软件功能以确定力控性能。实时力觉数据显示直观反映力控参数调整的性能影响,有助于缩短示教时间,提供即时生产反馈,便于问题诊断。
提供「示教器程序自动生成」,回放轮廓加工中力控监测的工件边缘路径。该程序在低速或机器人反向时保持速度与推力一致。利用发那科 iRVision 的图像转点位功能,自动生成带位置信息的 TP 程序。iPendant 用户界面设备可在力控操作中持续显示实际力变化。
ROBOGUIDE(发那科离线编程软件)利用实际工装、机器人、工作站零件的 3D 模型辅助应用开发,验证精度,节省时间成本。
推荐用于力控的机器人
大多数力觉传感器具备 IP67 防护等级,适用于 LR Mate 200iC、M-10iA、M-20iA、M-710iC、R-2000iB 等多种机型。
立即获取发那科力觉传感器与 iRVision!
显而易见,力觉传感器与 iRVision 现已成为生产线必备。无论装配还是打磨,两者结合都能提升生产率与高精度。同等重要的是:完全集成于机器人实现更快处理、支持经验验证的标准功能、强健硬件与智能软件缩短循环时间。此外,得益于易集成和部件减少,设置快捷简便,保障最大正常运行时间。
工业机器人