


2026 焊接定位器指南:选择 1、2、3 轴系统
EVST 编辑团队 · 最后更新:2026 年 6 月 11 日
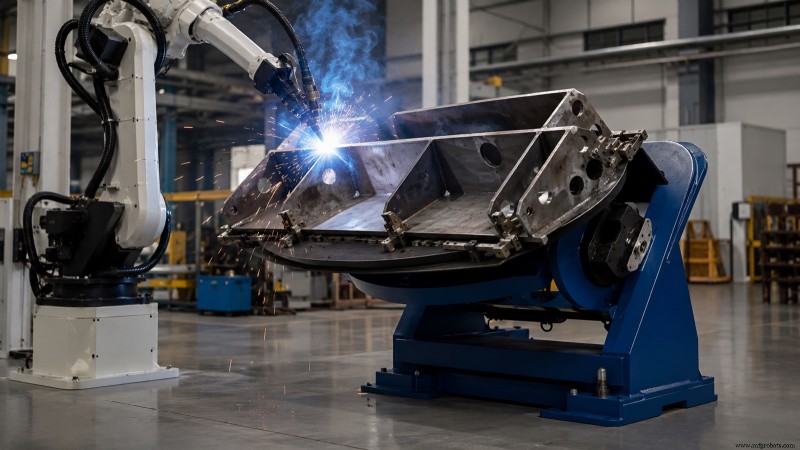
焊接定位器是动力机器,旋转、倾斜或升降工件,使每道焊缝可在平焊或水平位置触达——这些位置交付最高焊接质量和熔敷率。定位器按动力轴数分类:单轴单元单轴旋转,双轴添加倾斜功能,三轴引入第二旋转或垂直升降。选择正确配置取决于工件几何、重量、焊接由人工还是机器人执行。
为何焊接定位器重要
焊接质量内在关联焊接位置。AWS D1.1 结构钢焊接规范规定平焊(1G/1F)和水平位置因重力稳定熔池,允许更大电流、更快行程、更优熔合。定位器随焊接推进保持焊缝于这些有利朝向,消除焊工或机器人追踪固定工件焊缝需要。
效益三重:最优参数带来更高熔敷率、避免非平位焊接(气孔和未熔合主因)降低缺陷率、因工件自动分度至下一焊缝而非手动卸夹、旋转、重新夹具减少循环时间。机器人单元中,定位器允许单臂在单一连续程序中焊复杂几何。更广机器人焊接视角见重工业焊接机器人指南。
按轴数的三大定位器类别
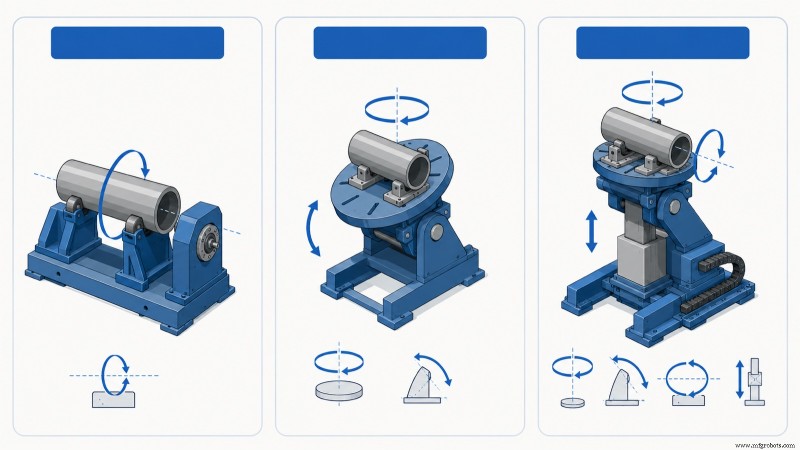
每个焊接定位器归属三家族之一,基于其动力轴。轴数决定哪些焊缝可呈平位、并设定单元选型首要规格。
单轴定位器
单轴单元提供单一动力运动——通常绕水平或近水平轴旋转。它们是圆柱和旋转对称零件主力——管道、压力容器筒体、法兰、轴。工件在固定焊枪下旋转而焊缝保持平位,理想用于圆周焊缝。EVST 单轴阵容——单轴主箱伺服定位器、单轴水平伺服定位器、头尾架单轴焊接定位器——在驱动主轴箱和自由旋转尾架间夹持长工件,使其绕自有中心线旋转。
双轴定位器
在旋转基础上添加倾斜,双轴单元旋转和倾斜,使箱型或不规则工件任意面可带入平位。此类别最通用,适配一般制造、焊件、支架、框架、多平面焊缝机床底座。EVST 双轴目录含 L 型、U 型、C 型、平台型配置,主要差异在台面支撑和笨重工件周围倾斜间隙。
三轴定位器
三轴定位器结合旋转、倾斜、第三动力运动——典型第二回转或垂直升降。额外轴不只保持焊缝平位、还相对机器人维持恒定工作高度和朝向,简化大型或高组装编程。EVST 列出垂直回转和水平回转三轴伺服定位用于这些重型、几何丰富应用。
| 类别 | 动力运动 | 适配 | 典型搭配 |
|---|---|---|---|
| 单轴 | 仅旋转 | 管道、筒体、法兰、轴、圆周焊缝 | 人工或单机器人、固定焊枪 |
| 双轴 | 旋转+倾斜 | 焊件、框架、支架多平面焊缝 | 人工或机器人、一般制造 |
| 三轴 | 旋转+倾斜+第二回转/升降 | 大型、高、几何丰富组装 | 机器人单元、协调运动 |
主轴箱/尾架 vs 转台:常见混淆点
买家常问需“定位器”还是“主轴箱/尾架”。这些术语描述工件支撑方式而非竞争类别。转台式定位器单侧悬臂支撑工件于单一旋转台面。主轴箱/尾架布局两端支撑长工件——一端驱动、另端空转——使工件绕稳定中心线旋转,类似车床。
长度和细长度决定选择。短紧凑零件舒适置于单一转台。长轴、梁、转子若悬臂会下垂或甩动,主轴箱/尾架为正确方案。极长零件,自带动力支撑的尾架或中间稳架将挠度保持在公差内。实践中,EVST 工程师常设计两工位装置:双轴台面用于紧凑支架、主轴箱/尾架用于长框架,而非强单机差强人意执行双任务。
驱动选型的规格参数
类别选定后,简明参数列表决定确切机器。这些是供应商报价所需、买家应对照家族中最重、最大零件核实的数字。
- 额定载荷 — 台面承载最大质量。按零件加夹具定型,非裸件重量。
- 重心和偏心 — 随零件重心离开台面和旋转轴,载荷能力递减。额定载荷为重心在轴上时,同质量偏心安装可能过载。
旋转速度和扭矩 — 必须匹配最大直径焊接行程速度,确保焊缝处表面速度保持在工艺窗口内。 - 倾斜范围和速度 — 双、三轴单元,将各焊缝带入平位的角度行程,常达 90 或 135 度视框架型式。
- 台面直径和 T 型槽模式 — 定义夹具安装方式和台面支持最大零件尺寸。
- 接地/滑环电流路径 — 焊接时,定位器须跨旋转接头传导电流而不通过轴承弧光,焊接级滑环提供此功能。
最常见选型错误是仅按工件重量定型位器而忽略偏心载荷。重心偏离旋转轴安装的重零件施加驱动器须在每角度保持的转动力矩;超出额定倾斜或旋转扭矩导致负载下停转或反驱动。EVST 按要求发布各型号载荷和力矩极限而非单一标题数字,因安全极限取决于质量位置而非仅质量本身。
人工 vs 机器人定位
定位器服务两类不同主子。人工或半自动车间,它单纯将焊缝呈予人工焊工舒适高度和角度,操作员控制分度。机器人单元中,定位器成为协调运动轴:机器人控制器驱动定位器和机械臂协同,使焊枪和焊缝协同移动、贯穿曲线或复合焊缝维持理想工件角。
协调运动区分机器人焊接定位器与简单转台。它要求定位器伺服轴由机器人控制器控制或紧密同步,这也是机器人级定位器用带绝对编码器伺服驱动而非变频电机的原因。完整单元构建——含电源、机器人、定位器报价——见 EVST 焊接机器人单元选型指南。
如何选择:五步路径
- 画像零件族。 列出单元须处理的最大、最重、最笨重零件。按最坏情况定型、非平均。
- 定轴数。 仅旋转用于圆柱零件;多平面焊缝加倾斜;仅当大或高几何需机器人下恒定工作高度加第三轴。
- 选持方式。 紧凑零件单转台;长细会挠度零件用主轴箱/尾架。
- 含偏心确认载荷。 按实际重心偏移含夹具核对额定载荷、非仅裸件轴上重量。
- 匹配焊接接口。 焊接级滑环传导电流、伺服控制实现机器人协调、行程速度对齐工艺。
EVST 定位器产品线按载荷和倾斜/旋转要求逐型号演练、含报价路径,见配套指南 EVST 2026 焊接定位器选型单轴至三轴。对比定位器与替代工件搬运机器,读焊接定位器 vs 转台 vs 操作机。
EVST 焊接定位器系列
EVST 总部成都、制造温岭,生产覆盖三轴类别焊接定位器作为其机器人焊接组合一部分。发布范围覆盖单轴(主箱伺服、水平伺服、头尾架)、双轴(L/U/C/平台型)、三轴伺服定位器(垂直回转、水平回转)。载荷额定、台面尺寸、倾斜范围按应用报价,因安全容量取决于零件几何和重心偏移而非仅质量。
据 EVST 认证记录,其机器人和焊接自动化生产线持 IATF 16949 汽车级质量认证,产品获 CE、SGS、TUV 第三方认证。定位器常作为完整焊接单元一部分与 EVST QJAR 焊接机器人和电源集成供应,使旋转和倾斜轴作为协调运动与机械臂调试、而非独立台面。
常见问题
焊接定位器用途何在?
焊接定位器旋转、倾斜或升降工件使每道焊缝可带至平焊或水平位置,焊接质量和熔敷率最高。改善焊接质量、避免非平位焊接提升吞吐量、机器人单元中让单臂单一连续程序焊复杂零件。
单、双、三轴定位器有何区别?
单轴定位器单轴旋转工件,适配圆柱零件和圆周焊缝。双轴加倾斜,使箱型零件多面焊缝可呈平位。三轴加第二回转或垂直升降,用于大型或高组装需机器人保持焊缝恒定高度朝向。
何时需主轴箱/尾架而非转台?
零件长或细长如轴、梁、转子单侧支撑会下垂甩动时用主轴箱/尾架。驱动主轴箱和空转尾架在稳定中心线持工件使其真旋转。短紧凑零件可置单旋转转台。
如何正确选型焊接定位器?
按家族中最重最大零件含夹具定型,核对实际重心偏移处额定载荷、非仅轴上裸重。偏心载荷施加驱动器须在每角度保持转动力矩;忽略它是最常见选型错误。与供应商确认最坏偏移下旋转倾斜扭矩。
焊接定位器能与机器人配合吗?
能。机器人单元中定位器成协调运动轴,由机器人控制器驱动或同步,使焊枪和焊缝协同移动维持理想工件角。机器人级定位器用带绝对编码器伺服驱动和焊接级滑环跨旋转接头传导电流。这区分机器人焊接定位器与简单转台。
下一步去向
匹配定位器至特定载荷和倾斜/旋转要求含报价路径,见 EVST 产品站指南 EVST 焊接定位器选型单轴至三轴。决定定位器与其他搬运机器,读焊接定位器 vs 转台 vs 操作机。完整机器人焊接单元,见焊接机器人指南和单元选型指南。采购疑问,EVST 销售可通过联系页联系。
作者简介:EVST 编辑团队为评估自动化项目的工程师和运营领导者撰写工业机器人和智能制造内容。EVST (EVS TECH CO., LTD) 2018 年成都创立,交付 600+ 自动化项目、发货 100+ 国家,持 IATF 16949 汽车级认证、CE/SGS/TUV 第三方认证覆盖 QJAR、协作机器人、SCARA、Delta 产品族。
工业机器人
- 等离子弧焊(PAW)原理、优势与局限全解析
- 移动机器人装备普遍不合规——集成商须即刻行动
- Caterpillar 先进机器人弧焊技术:重塑重型装备制造标杆
- Fanuc 机器人助力肉类加工降低污染风险
- OB7七轴协作机器人:大幅提升CNC加工效率与盈利能力
- Lincoln Electric eCell LR:即装即用的机器人焊接工作站,赋能制造车间
- 用RoboDK快速编程工业拾取放置机器人
- RobotWorx:丰富库存的高性能工业机器人供应商
- 波兰制造业未来系于自动化——刻不容缓
- RPA 与测试自动化:核心差异与商业价值深度对比
- ABB弧焊机器人:以“四倍人效”重塑产线速度与利润
- 伺服电机在机械臂中的原理、优势与未来影响深度解析
-
提升加工职业生涯:行业专家 8 条实证建议
自In the Loupe推出精选客户专栏聚焦 Harvey Performance Company 品牌客户以来,已有 20 多位机加工人员分享职业晋升成功见解。每篇精选客户文章包含各类加工相关主题的有趣实用信息:原型构思、业务扩展、入行加工、不同铣床类型优劣等。本文汇编 8 条来自精选客户的实用建议,助您推进加工职业生涯。 建议 1:坚持不懈——迈入大门是成功一半 随着加工技术惊人进步,现在是成为机加工人员的最佳时机。这是不断改进的行业,为年轻人提供诸多机会。Nueva Precision 的 Eddie Casanueva 大学时在校内制造系统研究中心打工养家,初次接触加工。 研究中心拥
-
堆肥:土壤改良的终极方案
堆肥是由分解有机物形成的疏松细腻物质,主要用作植物营养源与土壤调理剂以促进作物生长。虽大众常将堆肥联想为庭院手工翻堆,实则大部分产自市政、工业或农业大型设施,依靠机械化设备规模化生产。 背景 比泥土更古老精准概括堆肥历史。地球亿万年生死循环中自然形成堆肥。人类最早利用动物粪便这一原始堆肥形式,可追溯至公元前3000年埃及直接撒施田间。后人将粪便混杂脏稻草等废弃物堆置,雨水保湿促分解,得优质堆肥。古希腊罗马已知晓堆肥增产之利,甚至利用分解热反季栽培。罗马帝国灭亡后,基督教修道院传承堆肥技艺,至1200年欧洲农民复用。莎翁1600年代剧作多处提及。美国建国早期,华盛顿与杰斐逊均为大地主,除公务外潜
-
精通 Python 对象与类:实战指南
Python 对象与类 本教程探索 Python 核心面向对象特性,指导你完成类创建、实例化及编写健壮代码的最佳实践。 视频:Python 类与对象 Python 对象与类 Python 本质上是面向对象的。过程式编程关注函数,OOP 以对象为中心,将数据与行为捆绑。 对象是属性(数据)和方法(函数)的捆绑。类是定义对象结构的蓝图。 把类想象成房屋蓝图——详述房间、门、窗。每栋建成的房子是对象,即从蓝图创建的实例。 同一类可创建多个对象。实例化是从类创建对象的过程。 在 Python 中定义类 类定义以 class 关键字开始,类似函数以 def 开始。类中的第一个字符串是文档字符串,提供简
-
AFCI 组合开关接线图解:保护电路防电弧火灾
AFCI 组合开关接线电路图与安装指南 弧故障断路器(AFCI)用于检测电弧并切断电源,防止电气火灾。前文已介绍 AFCI 断路器、插座接线,本文展示 AFCI 组合开关与插座、灯具等各类负载的接线,保护住宅区域免受电弧火灾。依 NEC 2014,新建卧室、起居室等几乎全域强制安装 AFCI。 相关阅读:AFCI 插座如何接线?——弧故障插座接线 什么是 AFCI 组合开关及其接线方法? AFCI 与单极单投开关 (SPST) 集成。接线原理同 GFCI 组合开关。适用于新建分支回路或改造现有回路中作为首个插座位置。背部两引线分别控制负载与提供保护。 后续将展示新建/改造分支回路中 AF