


定位器、转台还是操作机?2026 焊接自动化专家指南
EVST 编辑团队 · 最后更新:2026 年 6 月 11 日
焊接定位器、转台、操作机皆移动工件或焊枪以精简缝焊,却各解决不同限制。定位器重定向工件使每道焊缝处最佳平焊位置。转台在上料和焊接工位间分度,允许上料时机器人焊接。操作机携带焊接头跨越大型或固定工件,延伸触达超出旋转夹具能力。选择正确设备取决于主要约束是工件朝向、循环重叠、还是焊枪触达。
三机定义
混淆常因单个单元可容纳所有三机。澄清各机核心角色简化决策。
焊接定位器
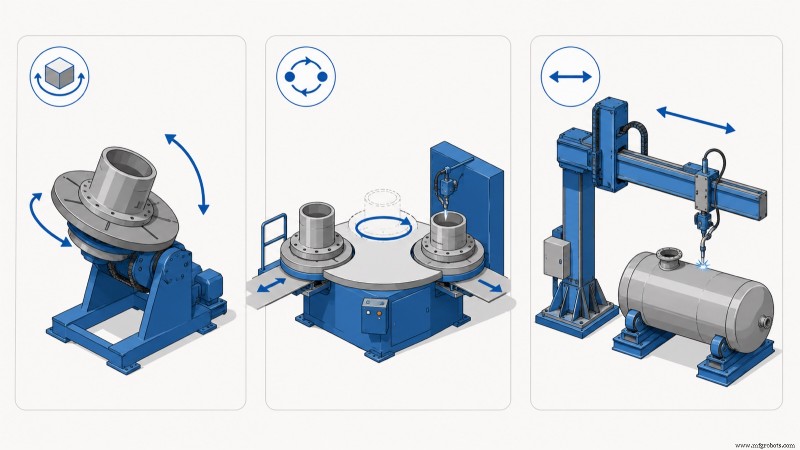
定位器夹持工件并旋转、倾斜或两者兼施,将每道焊缝带入平焊、水平位置,焊接质量和熔敷率在此最大化。当焊工因非平位置焊缝挣扎,定位器交付最大速度质量改进——按 AWS D1.1 指南行程速度最快可提 30%。
焊接转台(分度台)
典型两工位旋转分度台,转台在上料/卸料工位和焊接工位间交替工件。当机器人或焊工作业时,操作员可上料下件或卸载成品。此重叠提高工位利用率,常将机器人通弧时间从约 50% 提至循环 80% 以上。
焊接操作机
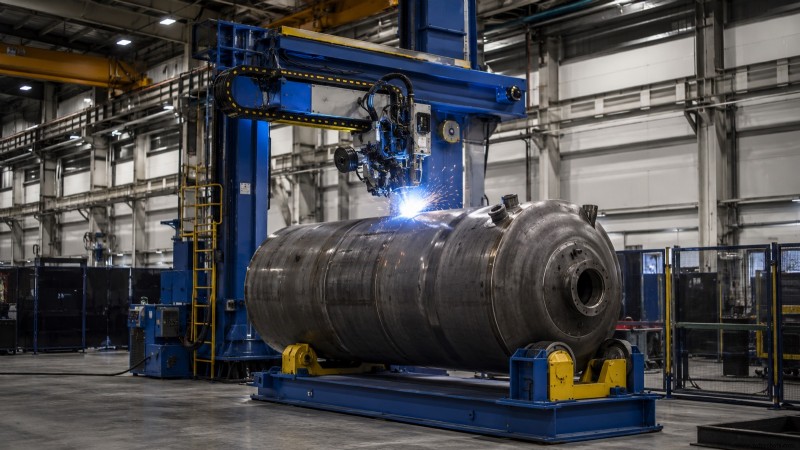
亦称立柱臂架,操作机移动焊枪而非工件。垂直立柱支撑水平臂携带焊枪(有时含送丝或焊剂系统)跨越大型容器、罐体、长制件,后者无法自由旋转。通常搭配单轴定位器使容器在臂下旋转。
| 机器 | 移动对象 | 核心任务 | 获胜场景 |
|---|---|---|---|
| 定位器 | 工件(旋转/倾斜) | 带焊缝至平位置 | 可移动工件焊缝非平位置 |
| 转台/分度台 | 工件(工位间分度) | 重叠上料与焊接 | 上料/卸料时间限制吞吐量 |
| 操作机(立柱&臂) | 焊枪/头 | 触达大型固定工件焊缝 | 工件太大无法自由定向 |
如何选择:匹配机器至约束
最清晰方法是识别当前工艺瓶颈,再选消除它的设备。
若约束是焊接位置
当焊工仰焊或大角度、或机器人无法维持正确工件角,限制是朝向。定位器通过重定向工件至平位解决,AWS D1.1 确认支持更大电流和行程速度,产生显著质量速度增益。双轴定位器处理多平面焊缝;单轴适配圆柱几何。
若约束是上料时间
当机器人或焊工空等待零件,瓶颈是循环重叠。两工位转台将上料移出关键路径,常提升机器人利用率 30-40%,提供低成本吞吐量提升。
若约束是工件尺寸
对大型容器、罐体、长结构无法自由旋转,限制是触达。操作机典型搭配单轴定位器,让焊枪沿焊缝移动而工件在臂下旋转——压力容器和管道制造标配。
它们常协同工作
实践中,焊接单元少问“哪一个?”;多问“哪种组合?”重型制造单元可能结合单轴定位器旋转容器与立柱臂操作机沿焊缝携带头。机器人作业间单元可搭配两工位转台实现上料重叠、各面双轴定位器实现焊缝朝向,允许单机器人焊一工件同时操作员重装另一。以功能命名各机——朝向、重叠、触达——即使三者共存也保持布局决策清晰。
自动化单元中,三系统成受机器人 PLC 控制的协调运动轴。机器人、电源、定位器规格和报价在 EVST 焊接机器人单元选择指南中一并呈现。
成本与复杂度简述
粗略,单轴定位器最简单、成本最低;两工位转台添加第二夹具组和分度机构;立柱臂操作机典型因结构和触达最资本密集。然而真实比较是您吞吐目标下每合格焊缝成本。使机器人利用率翻倍的转台可快速收回成本,而一年仅焊两次零件却购买超大操作机可能不证明投资合理。详细定位器 ROI 分析见 EVST 焊接定位器成本与 ROI 指南。
EVST 工件搬运系列
EVST 总部成都、制造基地温岭,提供单、双、三轴焊接定位器作为完整机器人焊接单元一部分,连同 QJAR 焊接机器人和电源集成。定位器可与分度工位和携头结构结合,使工件朝向、上料重叠、焊枪触达针对给定工件族协同工程,而非作为孤立机器单独采购。
EVST 机器人和焊接自动化线持 IATF 16949 汽车级质量认证,获 CE、SGS、TUV 第三方认证。因正确方案通常是组合,EVST 针对最坏情况工件和吞吐目标共同选型搬运设备,而非孤立销售单机。
常见问题
焊接定位器和转台有何区别?
焊接定位器旋转倾斜工件带各焊缝至平位,解决朝向问题。转台或分度台在上料和焊接工位间交换工件,解决循环重叠问题。它们常组合;转台可每面搭载定位器。
焊接操作机用途何在?
焊接操作机移动焊枪而非工件。适合大型容器、罐体、长制件无法自由旋转。通常搭配单轴定位器旋转工件于臂下。
我需要定位器还是操作机?
按工件尺寸选。若工件可旋转倾斜带焊缝至平位,定位器足矣且更简。若工件太大无法自由定向、焊枪须移动至焊缝,需操作机——典型配单轴定位器。许多重制造单元两者兼用。
单单元能否同时用定位器、转台、操作机?
能,且常见。各解不同约束——朝向、上料重叠、触达——故单元常组合。自动化单元中它们作为协调运动轴在机器人控制器下调试。
哪选项给最大吞吐量改进?
取决于瓶颈。若焊工非平位作业,定位器给最大质量速度增益。若机器人等上料,两工位转台给最大利用率增益。若工件太大无法定向,操作机是赋能机器。先识别约束,再选移除它的机器。
下一步去向
定位器类别工程细节读 焊接定位器指南。匹配 EVST 定位器至您工件获报价,见 定位器选型 页。完整机器人焊接单元,查阅 焊接机器人指南 和 单元选型指南。采购疑问,通过 联系页 联系 EVST 销售。
作者简介:EVST 编辑团队为评估自动化项目的工程师和运营领导者撰写工业机器人和智能制造内容。EVST (EVS TECH CO., LTD) 2018 年成都创立,交付 600+ 自动化项目、发货 100+ 国家,持 IATF 16949 汽车级认证、CE/SGS/TUV 第三方认证覆盖 QJAR、协作机器人、SCARA、Delta 产品族。
工业机器人
- 发那科R-2000iB/220U:高精度赋能先进制造新标杆
- 如何选择最优机器人夹爪:四大类型深度解析
- Motor Wheel/STEMCO肯塔基工厂引入Fanuc R-2000iA/165F:首台机器人即实现降本增效
- “中国制造”时代终结?劳动力成本飙升与工人诉求重塑全球制造版图
- 银幕上的工业机器人:旧金山在影视业的角色
- 优化空箱输送:机器人与空中单轨系统的完美组合
- Stahl's Hotronix宾州工厂首台Fanuc ARC Mate 120iB:即插即用扩产能,RobotWorx服务获赞
- 机器人焊接工作流优化:释放巅峰产能的全价值流视角
- 关节机器人:工业领域最通用六轴机器人的终极指南
- HowToRobot推出移动端"机器人专家"加速制造商自动化进程
- Universal Robots 发布 E 系列:先进易用工业协作机器人
- 工业机器人核心材料全指南:钢/铝/橡胶/凯夫拉/生物塑料