


4D 成像雷达芯片组实现精准目标识别,赋能下一代汽车传感器
雷达技术正火热,特别是随着可实现目标识别/分类和更高纬向分辨率的进步——这是传统雷达无法做到的。凭借这些创新,雷达正成为车企和一级供应商开发高度自动驾驶汽车时最追捧的传感器。
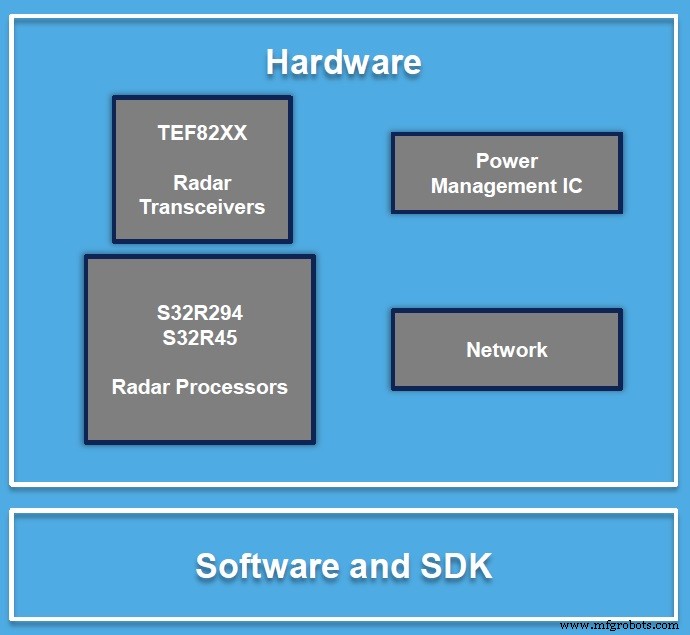
雷达系统方案(来源:NXP)
为回应汽车行业的高期待,NXP 半导体宣布推出新款雷达传感器芯片组样片,包含公司的 S32R45 雷达处理器和名为 TEF82xx 的新款 77GHz 收发器。
五年前 NXP 凭借首款名为“Dolphin”的雷达芯片开创了 RF CMOS 雷达,一直是汽车雷达方案的领先供应商。
“NXP 的 4D 成像传感器不仅能测量距离和速度,还能测量‘高程、方向和到达角,并以更高分辨率识别目标’,”NXP 射频处理执行副总裁兼总经理 Torsten Lehmann 在接受 EE Times 采访时解释。拥有能理解水平和垂直平面的 4D 成像雷达,车辆可判断是“从下方通过”还是“从上方越过”目标,Lehmann 说。
“想象车辆以 80 km/h 行驶在高速公路上,一辆摩托车——小目标、低反射率——以 200 km/h 从后方驶来,”他说。与摄像头和激光雷达不同,这些改进型雷达能在初始远距离识别摩托车,并分辨出两者以不同速度运动,Lehmann 解释。
(来源:NXP)
迄今为止,雷达是唯一能在 300 米以外工作、识别高速运动目标的传感器。摄像头和激光雷达都无法应对如此距离和速度。
随着高分辨率成像雷达涌现,包括 NXP 在内的许多雷达供应商渴望将雷达确立为唯一能在最恶劣天气和光照条件下工作的高速传感器。
可扩展性
NXP 绝非唯一谈论 4D 成像雷达的厂商。Continental 去年 9 月宣布采用 Xilinx FPGA 部署汽车行业首个量产就绪的 4D 成像雷达,预计 2021 年装车。
凭借 77GHz RF CMOS 收发器的量产经验及 S32R45 雷达处理器,NXP 声称其 4D 成像雷达芯片组与通用 FPGA 实现相比,可大幅降低成本和功耗。但 NXP 未透露具体降幅。
VSI Labs 创始人兼总裁 Phil Magney 表示:“我们密切关注此领域多年。讽刺的是,我最初听说它还是来自 NXP 几年前的演示。当时它被定位为激光雷达的潜在竞争对手,因为新雷达能生成点云。”
显然,NXP 酝酿 4D 成像雷达发布已久。
但 NXP 的说辞在转变。不再仅谈生成点云的能力,重点转移到新雷达方案套件提供的可扩展性。
NXP 如今主打“可跨不同用例扩展的通用平台”,从角雷达、长距前向雷达到成像雷达。这对寻求技术满足新车评价规程 (NCAP) 要求的行业至关重要——NCAP 要求盲点检测和自动紧急制动性能更优。虽 NCAP 未指定首选传感器技术,但车企为达标正采购更好的角雷达和前向雷达技术,Lehmann 解释。
点击查看大图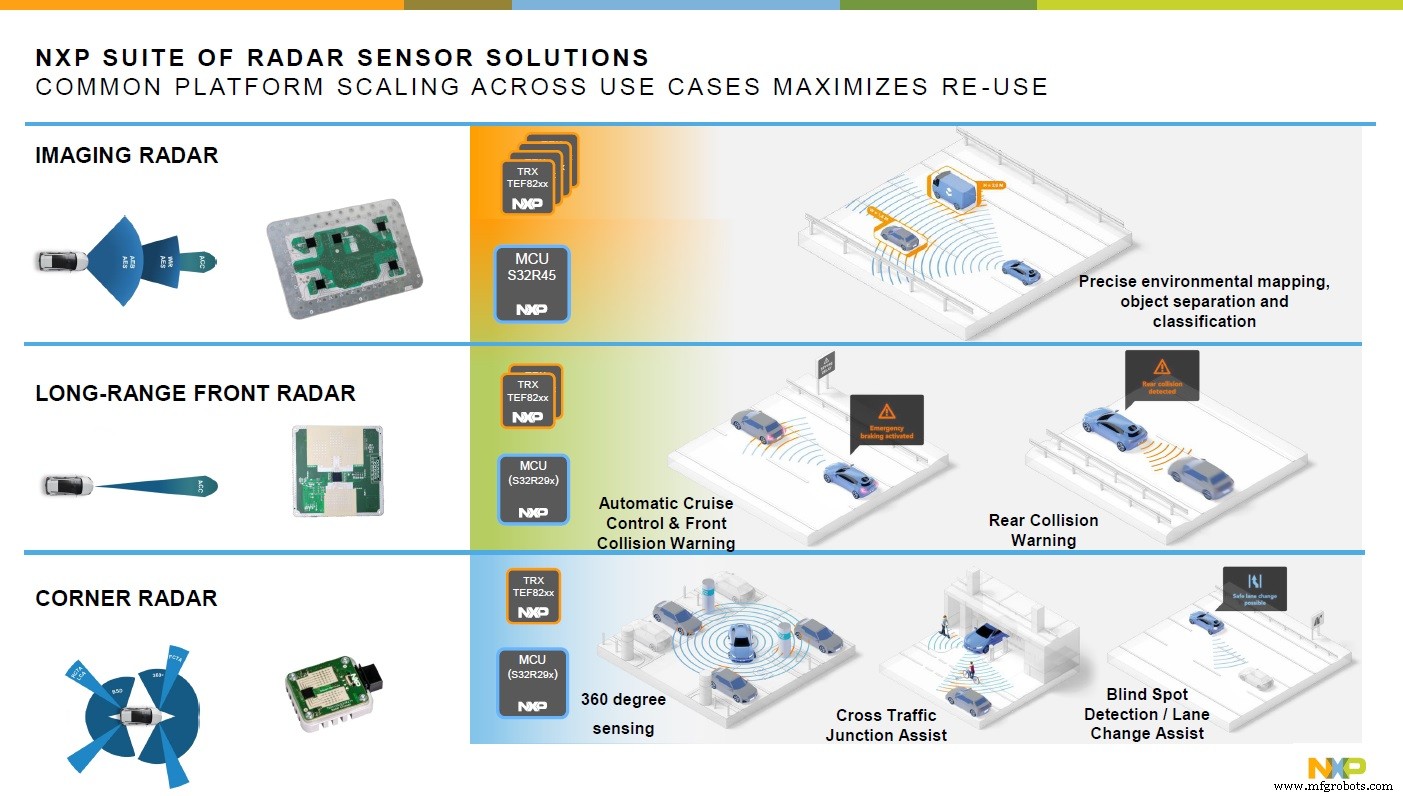
(来源:NXP)
对于 L1/L2 车辆的盲点检测和车道辅助,单个 TEF82xx 收发器配合 S32R45 处理器即可。L2/L3 车辆新增自适应巡航、前后碰撞预警需两个收发器。L4/L5 自动驾驶要求的目标分离与分类,OEM 可级联四个收发器配合一个雷达处理器。
关键在于,向更高自动化过渡时,车企面对多品牌多车型,能复用软硬件的单一平台贯穿始终。
向 4D 成像雷达演进
汽车雷达演进被营销术语搅浑。
传统雷达——有时称 2D——演进为成像雷达。“成像雷达本质上创建阵列,测量点密度显著增加,”Magney 解释。“传统 2D 雷达粗糙,每个目标仅产生单点。成像雷达产生许多点以更好理解被跟踪物。”总之,“成像雷达产生垂直分辨率,传统雷达基于单一平面工作。”
那 3D 和 4D 成像雷达有何不同?
“我认为时间被用作第四维度。我也从其他几家公司听过这种说法,这就是他们的用法,”Magney 指出。但他补充,“老实说,4D 更多是营销炒作,因为时间元素源自多普勒。若真如此,传统 2D 也可叫 3D 了。”
换言之,时间元素一直是雷达核心。同一问题问 NXP 的 Lehmann,他称 4D 成像传感器的第四要素是“侧向分辨率”。4D 成像雷达更好地掌握环境,判断车辆能否从物体下方通过或上方越过。
纬向分辨率
“更高纬向分辨率”即更高垂直分辨率,Magney 指出。“这本身是更重要的特性之一。”
此讨论唤起 Joshua Brown 案。2016 年 5 月,Brown 的特斯拉 Model S 在佛罗里达 27A 公路上与横穿的拖挂车相撞,驾驶员死亡。广泛报道称,特斯拉配备摄像头和传统 2D 雷达,误判车辆可从大卡车下方通过,径直撞上。
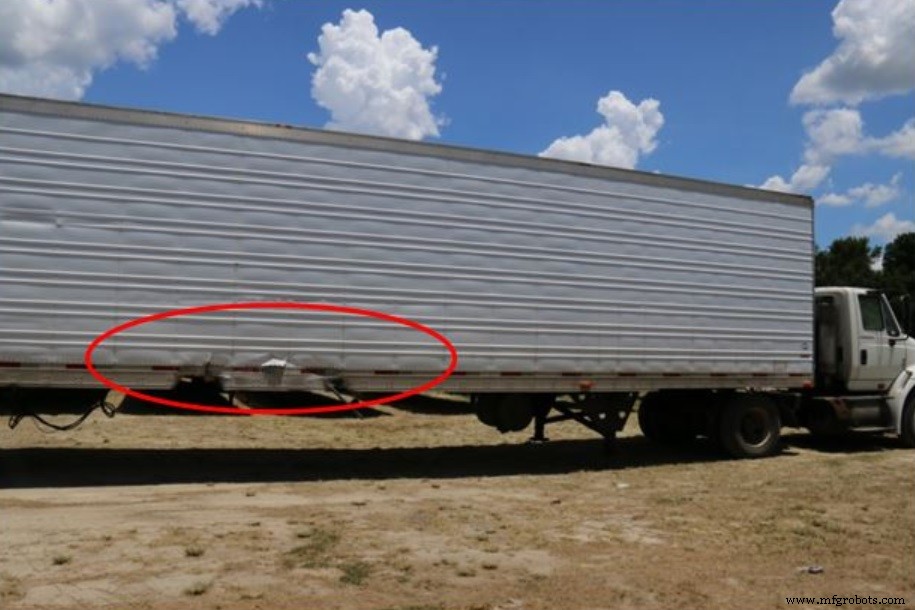
照片显示半挂车右侧。红椭圆区域为 Joshua Brown 特斯拉 S 撞击损伤(来源:国家运输安全委员会)
4D 成像传感器能否防此类致命事故?Magney 说:“是的,这类雷达不易产生传统雷达的假阳性,也不会允许特斯拉事故发生。”
更高性能的收发器与雷达处理
NXP 新款 TEF82xx——75mm x 75mm——基于第二代 40nm 制程 RFCMOS。公司声称相比前代可将射频性能翻倍以增强感知。
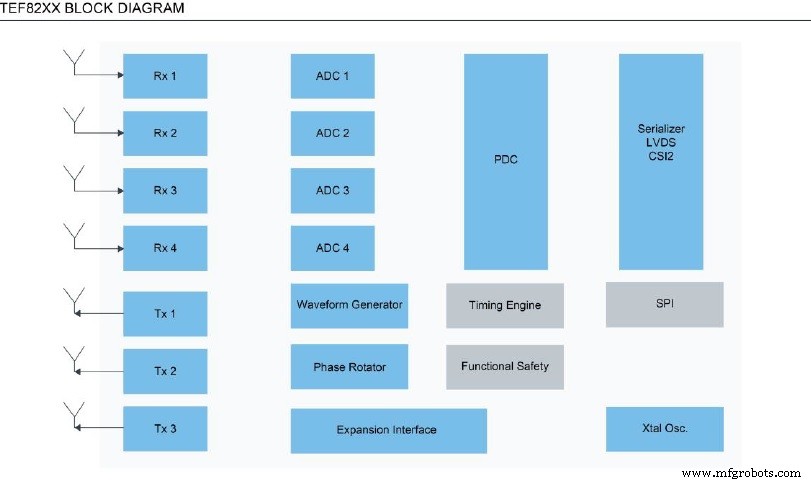
新收发器芯片在目标附近提供 4 倍相位噪声降低,实现更好目标分离。配备 6 位相位旋转器用于波束成形应用,支持先进调制 MIMO。
NXP 新款 S32R45 雷达基于 16nm FinFET 制程。支持高达 4 倍级联收发器,用于 L4/L5 车辆的“精准环境建图和增强场景理解”,公司称。
点击查看大图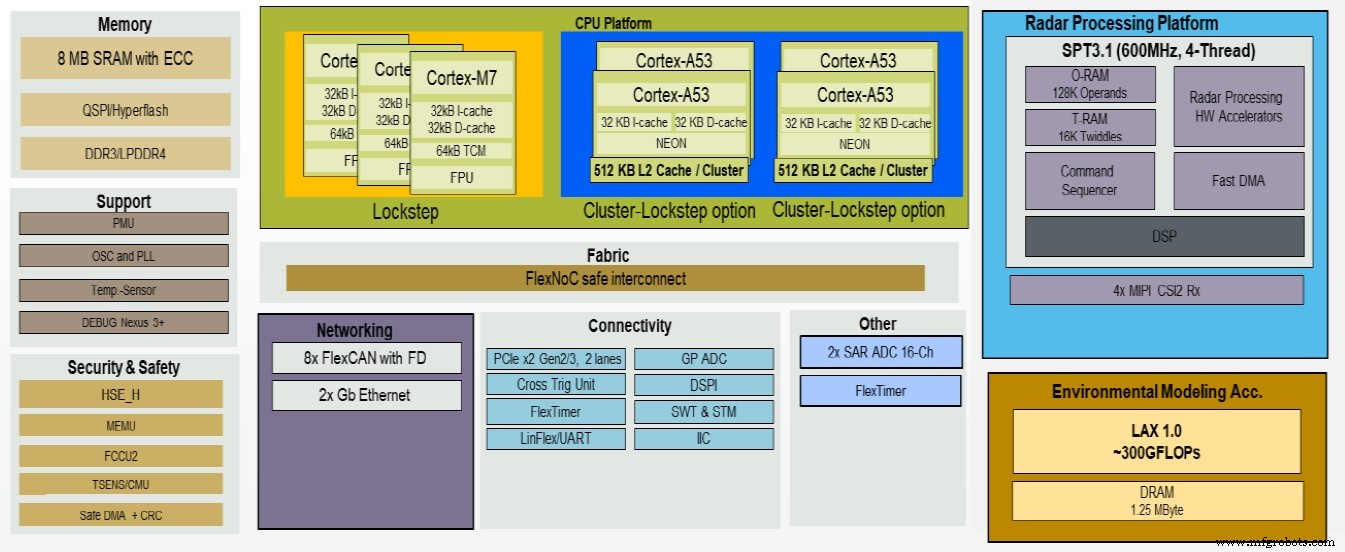
S32R45 方框图(来源:NXP)
值得注意的是 S32R45 能实现新型雷达加速。具体提供新“线性代数雷达加速器”,据 NXP 称性能比 ARM A53 核心高达 64 倍。这意味着即使在恶劣天气也能运行“超分辨率到达方向 (DoA) 算法和真 MIMO 操作”。
激光雷达与雷达之争重燃
NXP 称其新 4D 成像雷达角分辨率优于 1 度。但如何对比激光雷达?
Lehmann 称:“若谈高性能激光雷达——如 Waymo 用的机械旋转式,能产生更精细点云,因其角分辨率优于 0.1° 或 0.5°。”但他补充,这种激光雷达“笨重且成本数千美元。”
Magney 观察到:“传闻特斯拉考虑为 Model 3 平台采用成像雷达,这将是明智之举,因它为不使用激光雷达提供更好答案。”System Plus Consulting 拆解显示特斯拉用 Continental 2D 雷达,EE Times 报道过。
但据 Magney 称,特斯拉已从 Continental 转向 Bosch 以获更大范围。他解释两者均为传统 2D 雷达,有传统雷达局限。“就我而言,特斯拉转向成像雷达将是明智的。理解成像雷达产生点云。虽分辨率低于激光雷达,但较传统雷达仍是巨大提升。”
总体而言,Magney 强调:“我暂时不会抛弃激光雷达。”
在他看来,激光雷达目前对雷达仍有巨大优势,尽管差距可能随新雷达缩小。“激光雷达关键应用之一是相对基地图的相对定位。这对城市机器人出租车和班车至关重要,我认为雷达无法取代此任务。”
Magney 总结:“激光雷达不会因 4D 雷达出现而消失。不如说新雷达克服了传统雷达的某些局限。”
供货情况
NXP 新雷达芯片组现已送样,2021 年量产。角雷达、前向雷达和 4D 成像雷达将在 2021 年分几个月发布,但三者均在下半年可用,Lehmann 说。他拒绝透露定价。
>> 本文最初发表于姊妹站 EE Times。
嵌入式
- Apacer 发布“Apacer for Industrial”产品标识,强化物联网、AI、5G 解决方案可靠性
- Microchip 推出紧凑型 PolarFire FPGA 方案,赋能超高分 4K 视频与成像
- Kymati:引领工业与出行领域的精准雷达解决方案
- Arbe 发布首款汽车级 30fps 4D 成像雷达处理器
- Imec 推出首款脉冲神经网络雷达芯片,功耗降 100 倍、延迟降 10 倍
- PicoCoreMX8MM:基于 NXP i.MX 8M Mini 的超紧凑 ARM 模块
- congatec 推出基于 NXP i.MX 8M Mini 处理器的 SMARC 2.0 模块
- Mini-Circuits与Vayyar联手推出VTRIG-74:4D毫米波成像开发套件
- C# 类与对象:面向对象编程的基石
- C# 字符串完全指南:创建、属性、常用方法与实战技巧
- Java 单例模式详解:安全实现与使用指南
- Java 对象序列化:持久化、反序列化与版本演进