


设计高性能无人机 ESC:关键因素与市场解决方案
在无人机工程中,精确控制电机转速和方向至关重要。无刷直流电机凭借体积小、成本低、性能强健占据市场主导。电子调速器(ESC)是管理功率分配、电流检测、微控制器逻辑和飞控通信的核心枢纽,是现代无人机不可或缺的组件。
ESC 设计的核心考量
架构 ESC 时,工程师必须权衡以下关键参数:
- 无人机搭载的电池类型和电压额定值
- 电机规格和功率等级
- 元器件和制造的预算限制
- 电磁兼容性(EMC)和抗干扰能力
大多数四旋翼采用无刷直流(BLDC)或永磁同步(PMSM/BLAC)电机。选择决定控制算法:梯形波控制或磁场定向控制(FOC)。梯形波控制采用六相换相序列,无传感器配置下通过反电动势估算转子角度。FOC 则产生正弦相电流,实现 1°-5° 角度精度,在快速加速下最大化扭矩。
磁场定向控制架构
FOC 是无人机 ESC 的行业标准,实现平滑扭矩产生和高效功率利用。典型 FOC 框图包括:
- 双 PI 电流控制器
- 可选速度环和参考电流发生器
- Clarke、Park 和逆 Park 变换用于坐标系转换
- 空间矢量调制(SVM)生成 PWM 波形
- 启动/关闭逻辑和保护电路
- 用于无传感器转子位置估算的可选观测器
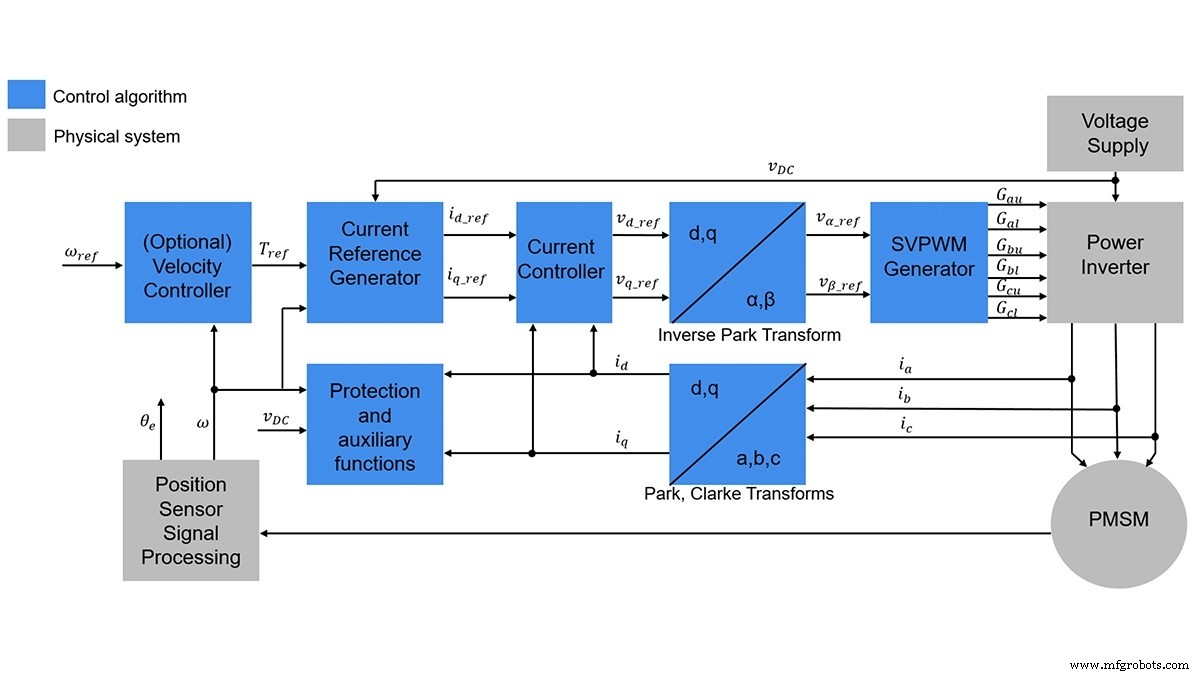
图 1. 磁场定向控制框图(来源:MathWorks)
在开环与闭环(无传感器)控制选择上,取决于应用精度需求。闭环系统持续监测电流电压以修正偏差,确保负载变化下性能一致。
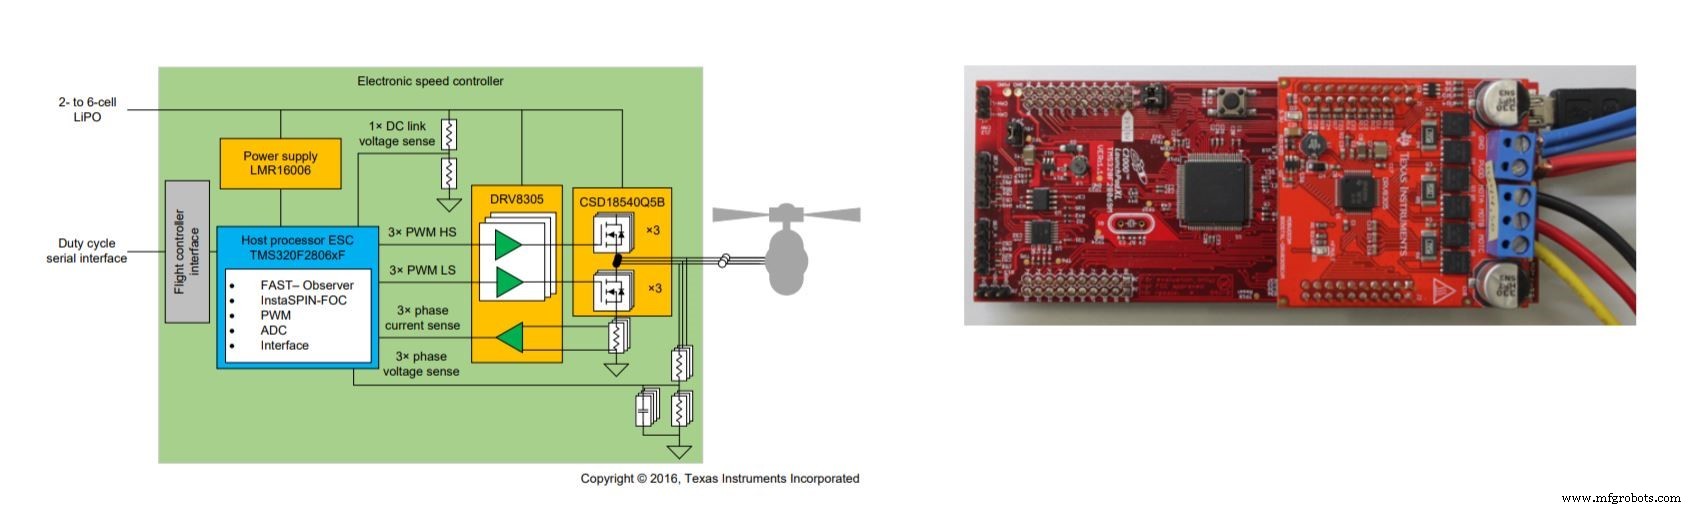
图 2. 无传感器 ESC 设计(来源:Texas Instruments)
四旋翼动力学与电机协调
典型四旋翼中,两电机顺时针旋转,另两电机逆时针。四电机推力相等时水平飞行;差动推力产生滚转、俯仰、偏航和高度变化。飞控用 PID 回路实时调整电机转速,确保复杂机动中的稳定性。
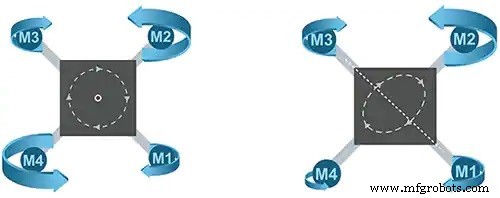
图 3. 无人机机动的转速组合(来源:STMicroelectronics)
参考设计与商业解决方案
主流半导体厂商提供成熟 ESC 方案,缩短设计周期并保证可靠性:
- Texas Instruments – InstaSPIN-FOC 和 InstaSPIN-MOTION 系列提供基于 32 位 MCU 的无传感器 FOC 控制,支持 12,000 RPM 以上电机和 30 A 以上峰值电流。
- STMicroelectronics – STEVAL-ESC001V1 参考板驱动任意三相 BLDC/PMSM 电机,6S Li-Po 电池包下峰值电流 30 A。预置固件(STSW-ESC001V1)和 STM32 FOC SDK 加速开发。
- NXP – RDDRONE-FMUK66 飞行套件集成 STM32 微处理器、Linux、OpenCV、GPS 和 40 A ESC,为自主无人机和 UAV 提供开源平台。
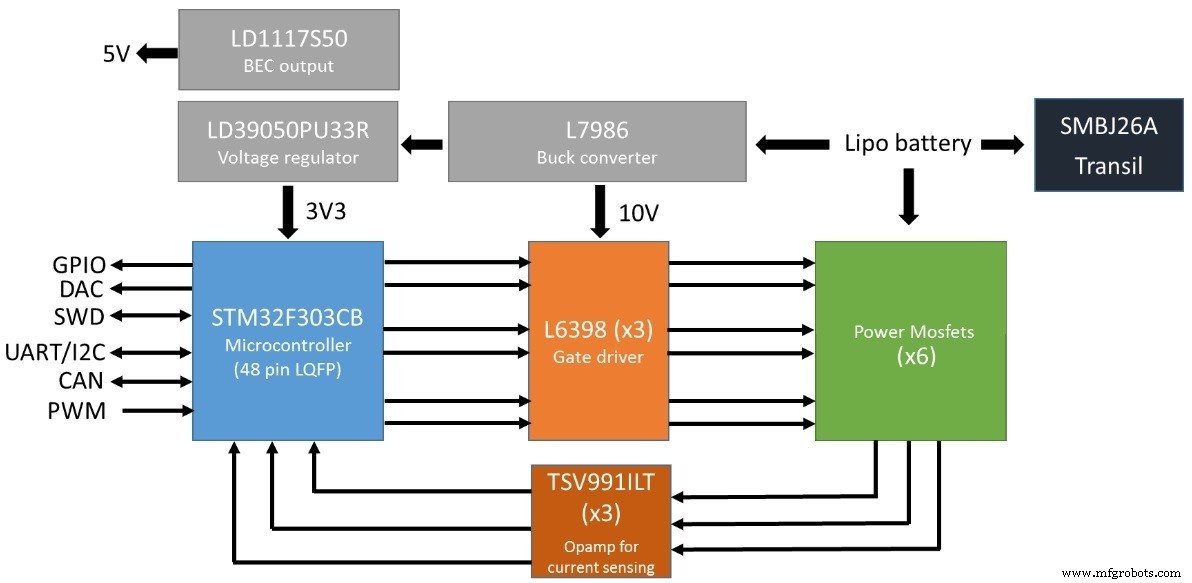
图 4. ST 的 STEVAL-ESC001V1 方案(来源:STMicroelectronics)
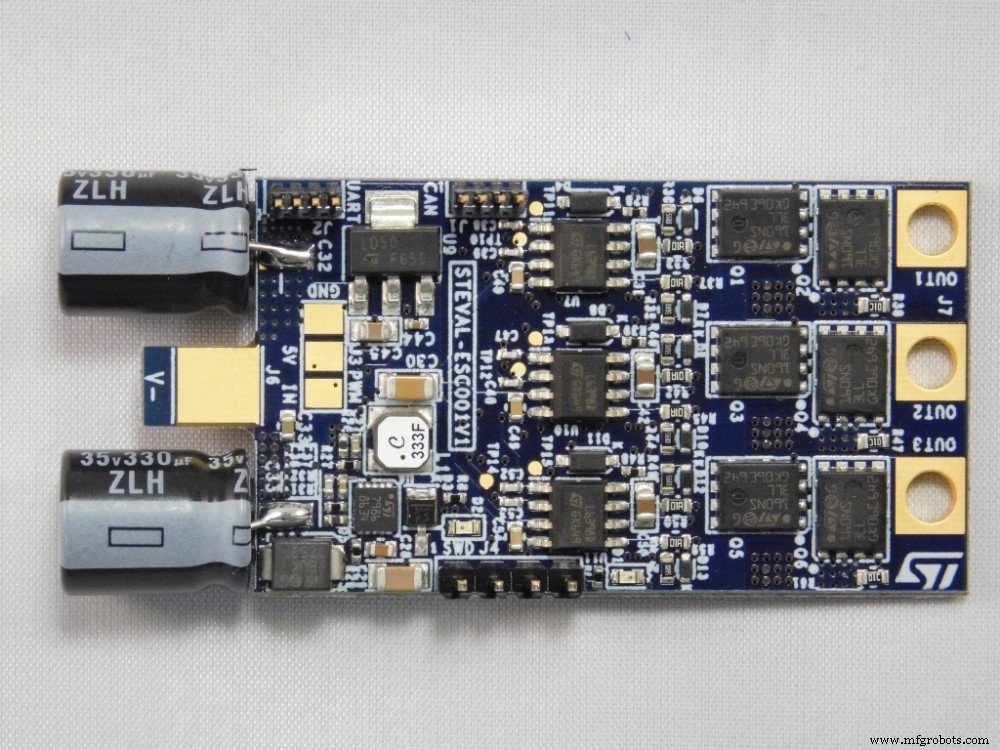
图 5. STEVAL-ESC001V1 板卡(来源:STMicroelectronics)
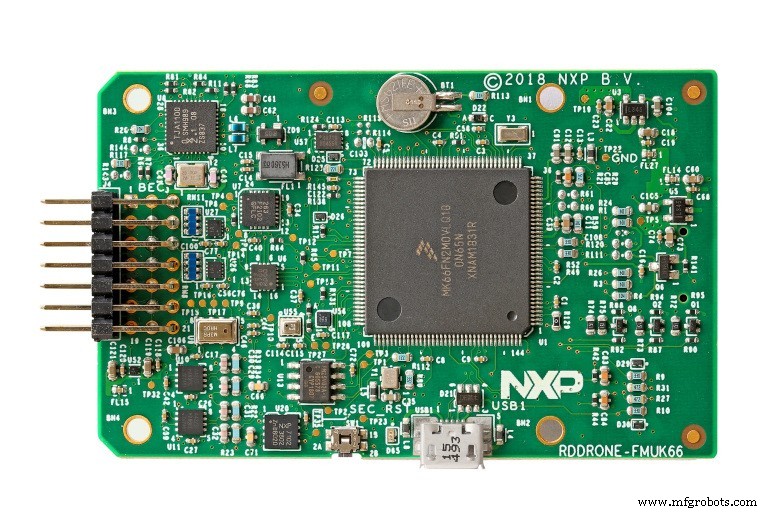
图 6. RDDRONE-FMUK66 飞行单元(来源:NXP)
注:本文原载于 Power Electronics News。
相关主题:
- 设计无人机电子调速器
- 无人机借助无线充电解决方案持续飞行
- LiDAR 传感器支持无人机高分辨率成像
- 开发套件提供数字电源、电机控制设计平台
- 设计机器人系统电机控制
- 传感器融合带来多重优势
订阅 Embedded 每周通讯,获取更多嵌入式系统洞察。
嵌入式
- 质量控制:电机可靠性的基石
- 掌握卷材张力控制核心组件:关键要素详解
- 工业控制系统中的允许与联锁电路
- 高级电机控制电路:自锁、停止与延时技术
- 一体式VSD压缩机:能效与成本双赢的八大核心优势
- 影响液压马达转速的关键因素:综合指南
- 液压马达PWM调速与远程控制实战指南
- 液压马达转速决定因素全解析:排量、流量、负载与效率
- 瑞萨发布RX72T MCU 面向工业机器人高性能伺服控制
- 为先进机器人系统打造精准电机控制
- 英飞凌发布 IMC300 电机控制器:集成 Arm Cortex-M0 提升灵活性
- STMicroelectronics推出ST-MC-SUITE:STM32/STM8电机控制开发的一站式数字平台