


自主无人机在移动无人车上着陆并自主充电 无需GPS 远程搜救重大突破
研究人员开发出一种方法,使旋翼无人机(UAV)能够在没有GPS辅助的情况下,自主降落在移动的无人地面车辆(UGV)上并进行充电,随后继续执行任务。自主空地协同智能体团队将使在过于偏远或危险、不适合人类进入但通常需要大量定位和通信基础设施的搜救环境中开展作业成为可能。
核心技术突破
无人机的一项关键功能是能在静止和移动的地面车辆上自主着陆、充电,然后起飞执行新任务。由于GPS极易受到干扰,无人机无法依赖GPS,因此这些行为必须利用机载视觉等其他感知源来实现。
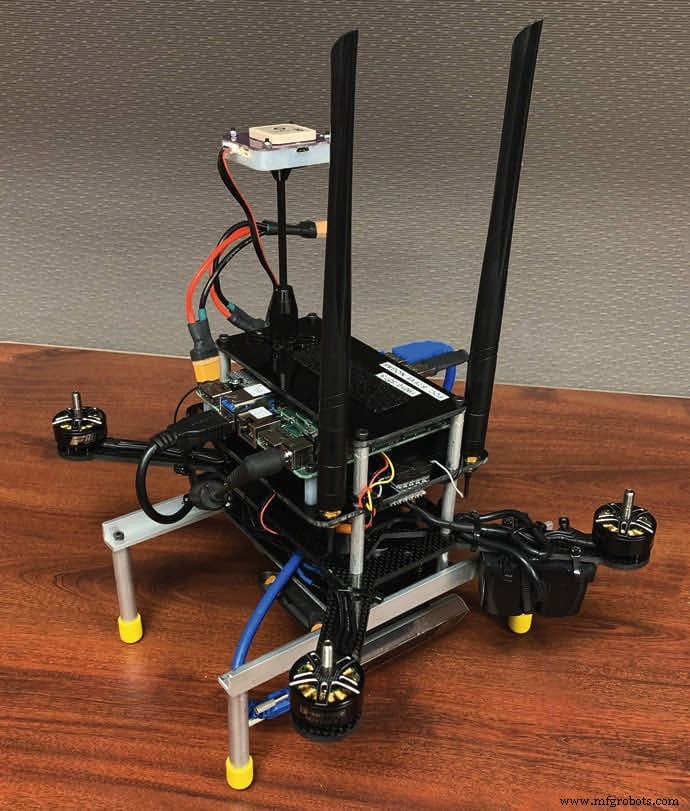
研究团队在飞行器上使用低成本传感器和计算机进行板载计算,且无人机与地面车辆之间无需通信。团队进行了软件闭环仿真和户外实验,验证了算法在执行着陆机动方面的有效性。实验使用了一架小型定制四旋翼无人机和一辆以慢跑速度移动的无人地面车辆。
技术架构
该工作结合了GPS拒止环境下的行为与经实验验证的行为。它采用基于视觉的定位与视觉惯性里程计、专为该应用设计的地面车辆顶部独特标记,以及机载行为和控制。此外,这些行为是在计算资源受限的小型无人机系统上运行的。
地面车辆顶部的定制标记专为着陆任务设计,包含可在摄像头靠近时仍可识别的较小子标记。该方法可减少对地面车辆顶部基准标记的依赖,未来可用人工智能识别目标车辆来替代标记。
传感器