


自动驾驶测试全链路:从仿真到闭场再到实地道路
自动驾驶上路前的三重测试体系
自动驾驶车辆上路前,需针对尽可能多场景测试。
- 仿真软件和基于模型的开发工具创建虚拟"试驾"环境。
- HIL(硬件在环)测试将控制器真实信号连接到模拟现实的测试系统。如发动机ECU等控制器可被"欺骗"以为在成品车中。通过HIL,制造商能让车辆组件经历各种可能场景,无需真实路测成本。
- 当然,还有实际路测——既在开放道路也在封闭场地。
在Tech Briefs直播演示"自动驾驶测试与仿真标准化"中,读者向两位行业专家提问:
"针对自动驾驶测试,仿真、闭场测试、公开道路测试各自扮演什么角色?"
阅读自动化测试厂商National Instruments交通研究设计总监Jamie Smith和咨询公司Exponent管理工程师Jeffrey Wishart的编辑回复。
Jamie Smith, NI
最大转变是拥抱仿真。我们在控制设计用仿真多年,意识到行业面临挑战唯一出路是结合HIL测试、路测和仿真测试。这是我们理念和投资方向的重大转变。
另一读者提问
读者问:"公众准备好接受L4级自动驾驶了吗?"
Jeffrey Wishart, Exponent
我认为Jamie的比例——主要仿真、部分闭场、部分实地——大体正确,也是行业趋向。
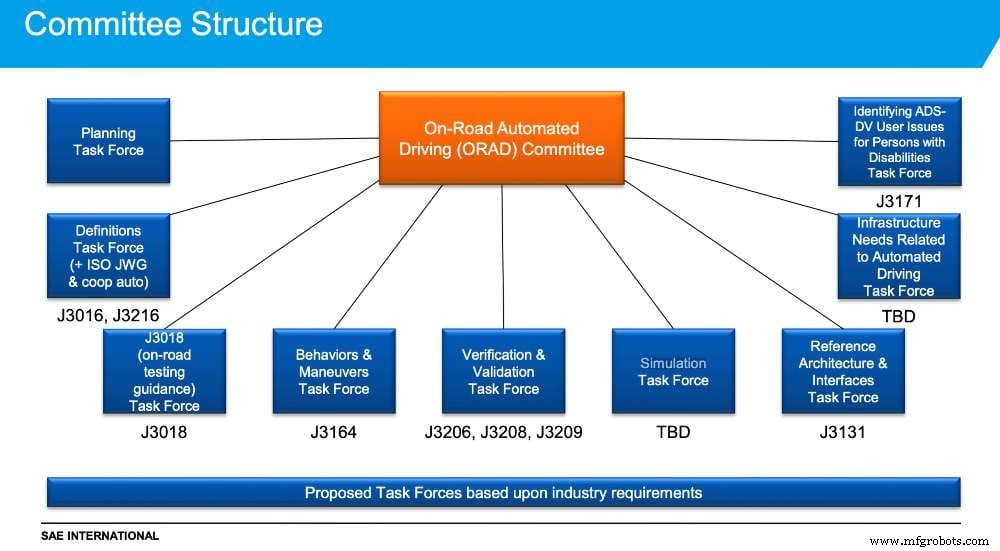
仿真保真度是关键组成部分,我们需要理解仿真与现实世界的接近程度以评估其价值。如果做一百万场景测试但保真度低,价值何在?SAE有公路自动驾驶(ORAD)工作组正在研究此问题。
闭场非常有价值,因为可验证仿真或仿真测试子集。但昂贵且极耗时。
公开道路测试很有用,因为会遇到未见过或未想到的场景,但也极耗时且大量驾驶没太大用处。大部分时间看似无聊,仅小部分[驾驶场景]有趣。公开道路测试也非常昂贵。
三者各有角色。大家都会做,但关键是理解各自局限和优势。
你怎么看车辆测试选项?在下方分享问题和评论。
传感器
- 车辆底盘布局:发动机位置与驱动配置详解
- 丰田Woven Capital投资Ridecell 自动化车队平台
- Nuro投资4000万美元在美国建设自动驾驶配送车辆制造与测试设施
- 发电机详解:如何为汽车供电及故障征兆
- 先进仿真技术精准建模车辆动力学与轮胎流场
- 推进防雾安全交通:桑迪亚实验室测试自动驾驶汽车传感器
- 自主机器人掌握开门进门——服务机器人突破
- 模拟雪天:自动驾驶汽车雷达与激光雷达精准测试
- NASA艾姆斯Fe³工具:先进低空航空交通仿真赋能无人机集群管理
- 先进3D运动追踪系统:透明石墨烯光电探测器加神经网络或将替代激光雷达相机
- 我们准备好迎接L4级自动驾驶了吗?安全阈值与公众信任的博弈
- NASA 自主组装机器人构建月球栖息地