


ROBOTRIM:葡萄藤智能修剪机器人系统深度解析
农业数字化转型加速推进,定位导航、质量视检、作物管理等新技术加速融入传统农机。核心目标:提升亩产效益、压降生产成本、改善果品品质、根本改变农户劳动强度与环境。投资热度持续攀升。
当前趋势聚焦将人工高依赖环节自动化。ATRIA 主导开发的 ROBOTRIM 葡萄藤自主修剪系统,正是这一趋势的标杆之作。
ROBOTRIM 系统架构与工作原理
系统实现全自主行进 + 全自主修剪双重自主:
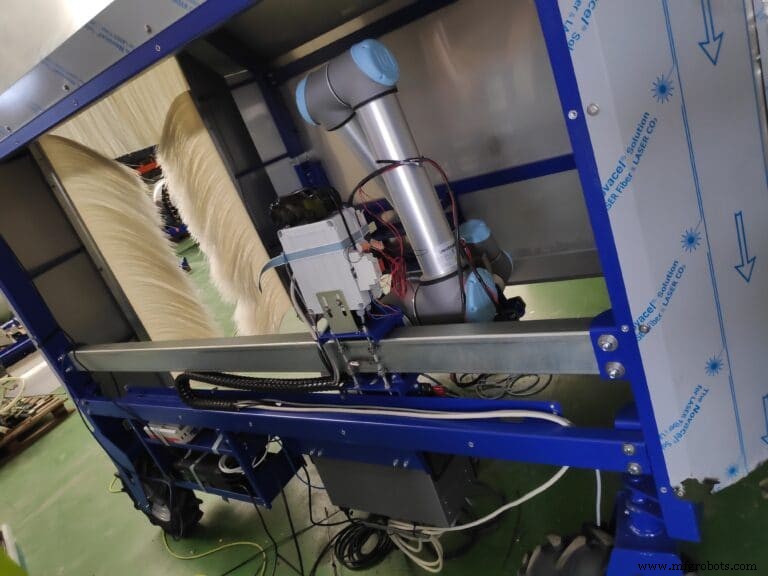
- 拱形底盘跨行行走:机身呈拱门状跨越葡萄藤行,底部驱动轮沿行向自主导航前进
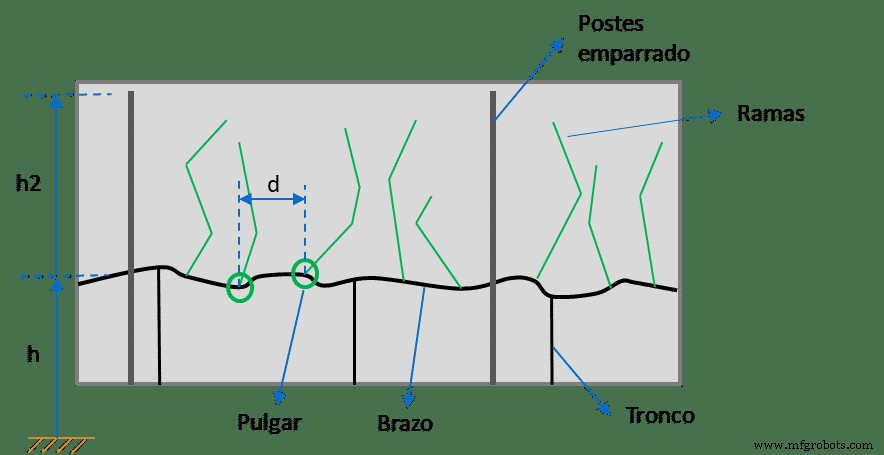
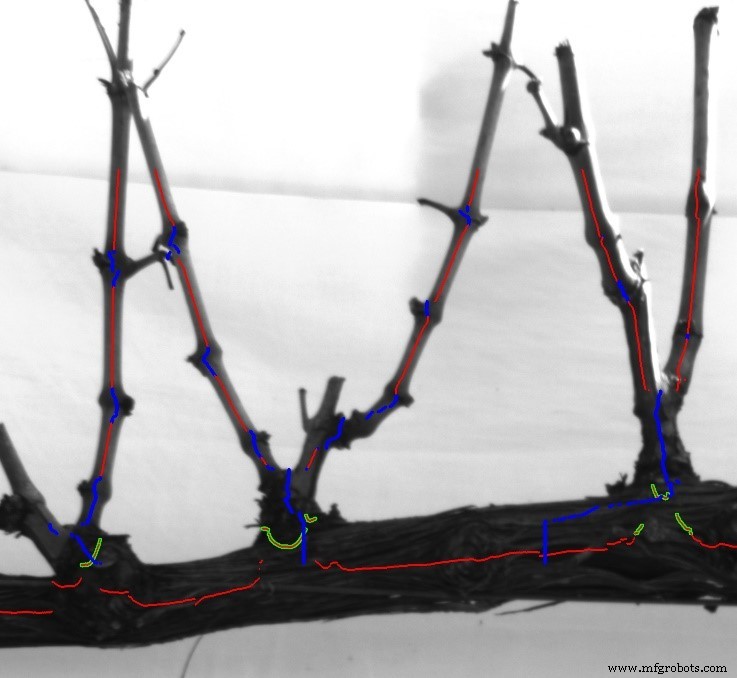
- 视觉感知定位切割点:ATRIA 自研视觉系统,基于图像处理与深度学习算法,实时识别不同品种/树龄葡萄藤的修剪节点(保留结果母枝、去除无效蔓延枝)
- 机械臂精准执行:修剪剪刀集成于大工作空间机械臂末端,视觉输出 3D 坐标 → 机械臂运动规划 → 精准对位剪切,定位精度 ±2mm
- 视觉-机械臂标定:双系统几何耦合标定是核心难点,保证像素坐标到关节空间的精确映射
- 动力续航体系:集成电池组与驱动电机,支持全天候无人化作业
项目立项与合作生态
项目获国家 AEI 计划(内阁部拨款)资助,旨在提升中小企业竞争力、推动行业数字化。多方协同创新模式:
| 合作伙伴 | 角色定位 | 核心贡献 |
|---|---|---|
| FEMAC | 加泰罗尼亚农机集群 | 项目统筹管理、成果推广转化 |
| Codorníu 集团 | 西班牙头部酒庄 | 提供修剪工艺专业知识、开放实地试验田 |
| TEYME | 农机制造企业 | 底盘机械结构设计与制造 |
| Vernis Motors | 电机驱动供应商 | 提供驱动电机与电池系统 |
| ATRIA | 技术集成商 | 视觉感知算法、机械臂控制、系统集成调试 |
产学研用深度融合,缩短了从实验室到田间地头的“最后一公里”。
想引入视觉引导农业机器人?联系我们!
自动化控制系统