


谐波减速器(应变波齿轮)原理、3D 打印制作与实测详解
什么是谐波减速器
谐波减速器(应变波齿轮/Strain Wave Gear,商标名 Harmonic Drive)以柔轮弹性变形实现啮合,单级减速比可达 30~320:1,零背隙、体积小、重量轻、扭矩密度高,广泛用于机器人关节、航天、医疗、精密机床。
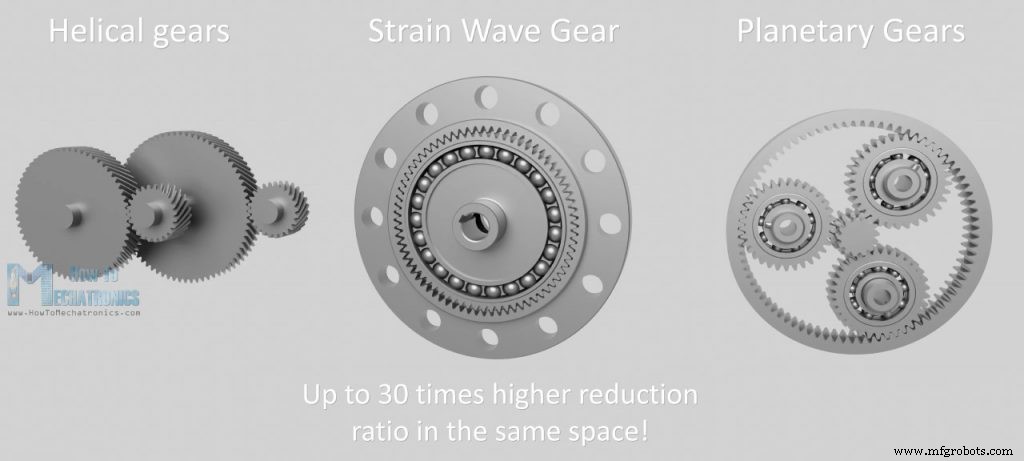
三大核心部件与工作原理
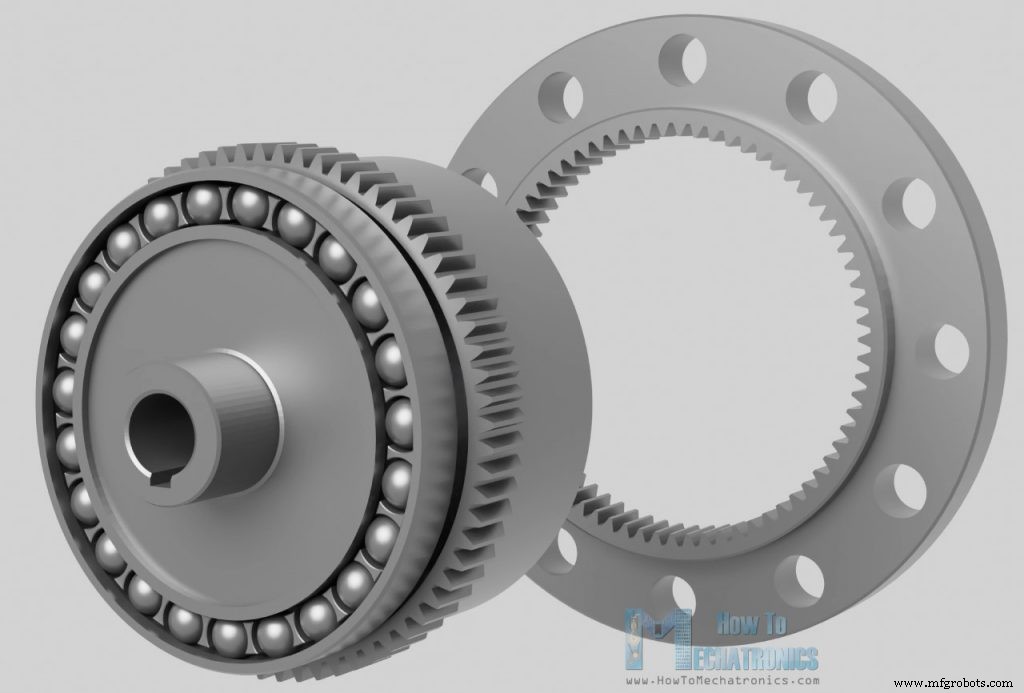
- 波发生器:椭圆凸轮 + 薄壁等截面轴承,输入端,连接电机轴。
- 柔轮:薄壁开口筒体,材质高韧性合金钢,开口端柔性变形,外圆周有外齿;闭合端刚性连接输出法兰。
- 刚轮:刚性内齿环,齿数比柔轮多 2 齿(关键设计参数)。
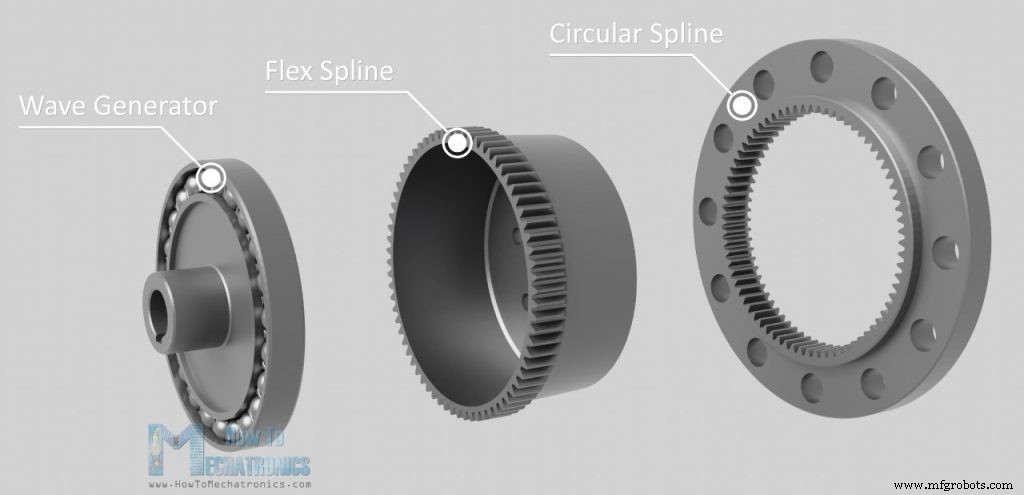
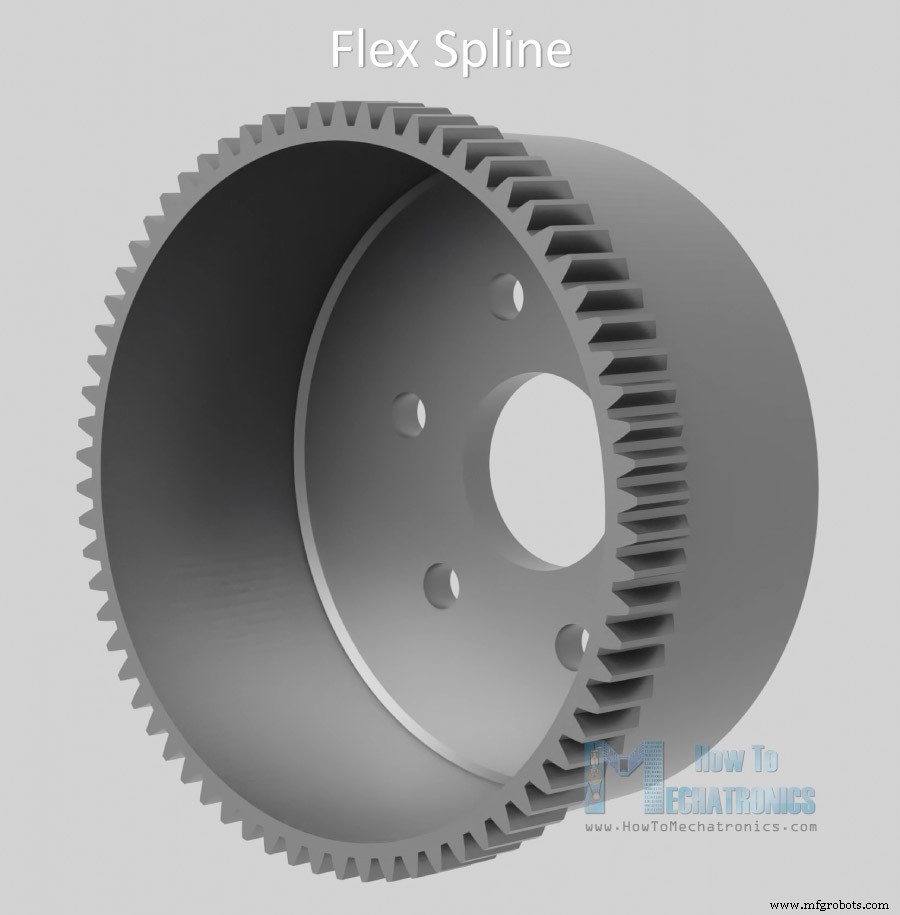
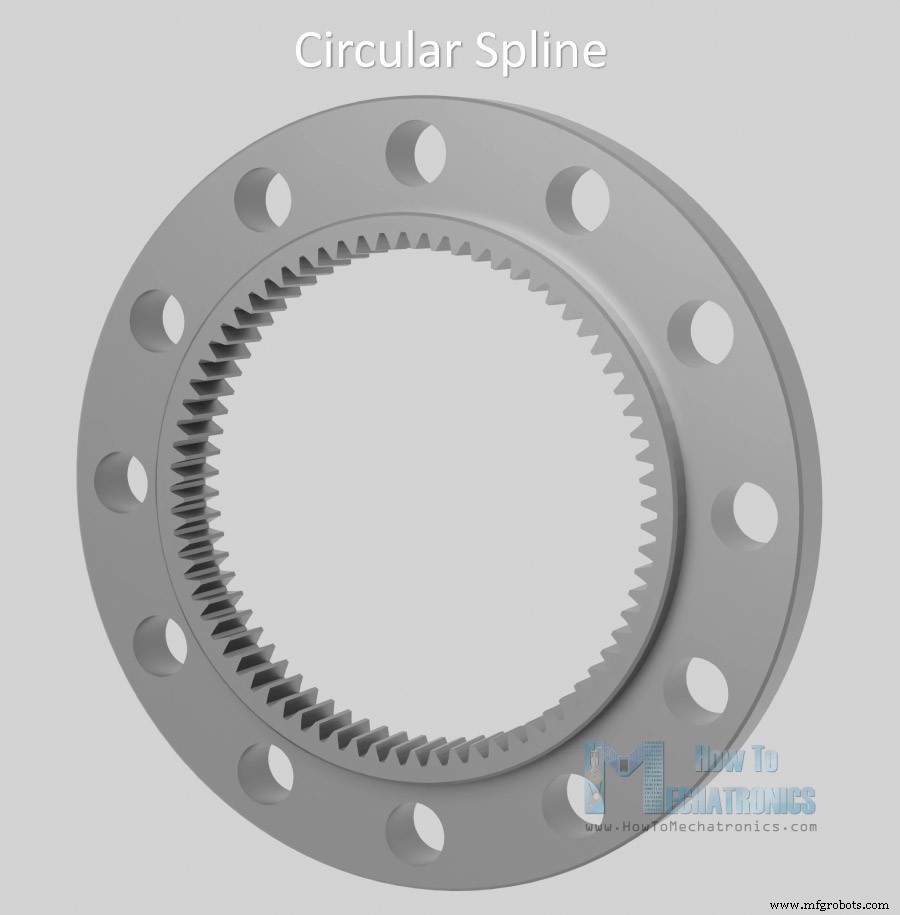
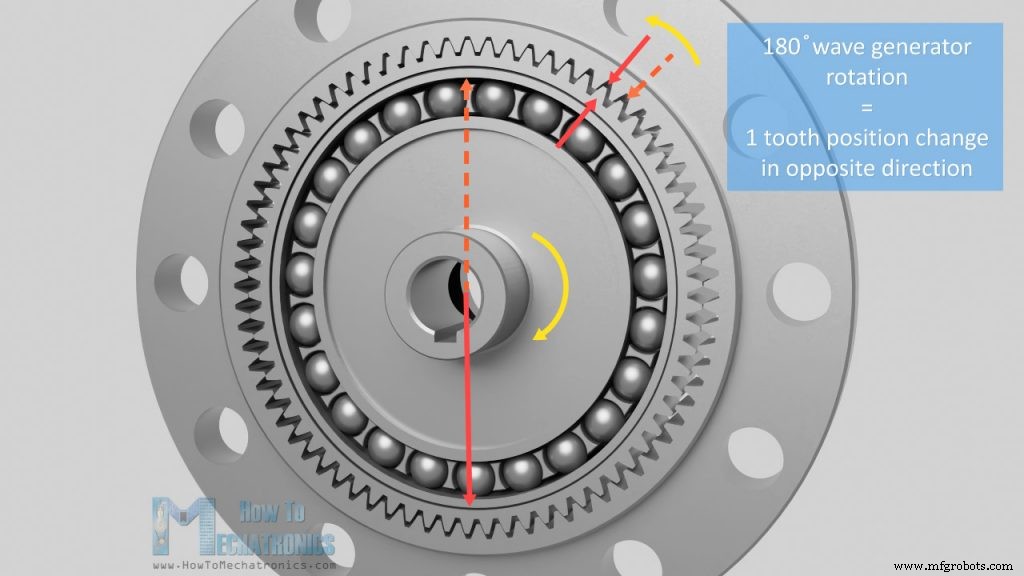
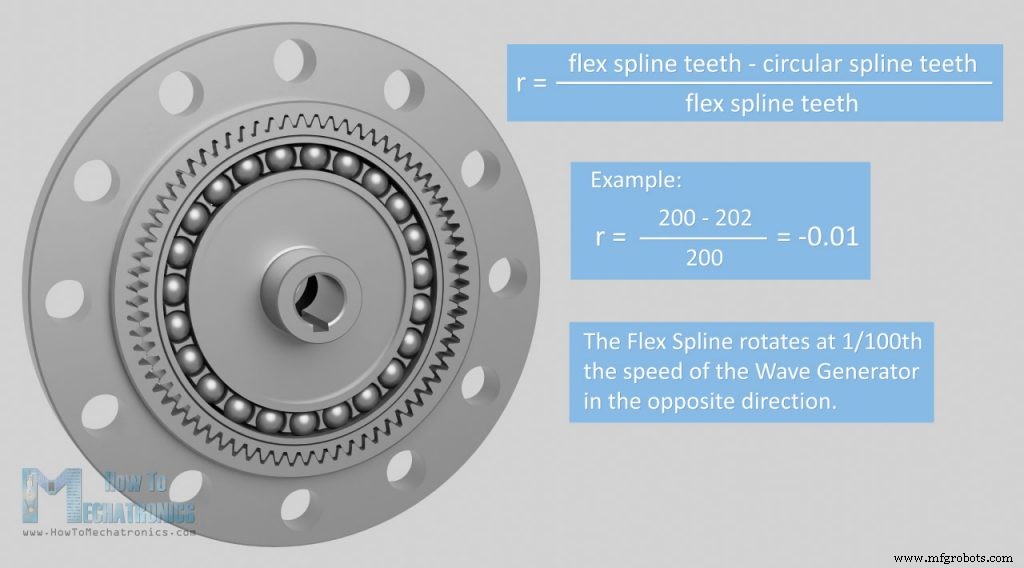
啮合过程:波发生器装入柔轮 → 柔轮呈椭圆变形 → 装入刚轮,长轴处齿啮合,短轴处脱离 → 波发生器旋转 → 柔轮啮合区随波发生器转动 → 因齿数差 2,波发生器转 180° 柔轮相对退让 1 齿 → 波发生器转 360° 柔轮退让 2 齿 → 减速比 i = - (Z_刚轮 - Z_柔轮) / Z_柔轮 = -2/Z_柔轮(负号表示反向)。
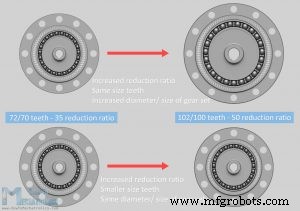
例:柔轮 200 齿,刚轮 202 齿,波发生器 100 转柔轮转 1 轮,减速比 100:1。通过改变模数/齿数可在同尺寸下获得不同速比。
3D 打印版设计(Fusion 360)
关键参数选取
- 模数 m = 1.25(兼顾打印精度与齿强度)
- 刚轮齿数 = 72,柔轮齿数 = 70 → 速比 35:1
- 波发生器:无法采购薄壁等截面轴承,改用 10 颗深沟球轴承(φ5×φ16×5mm)环形排布于椭圆轨迹
- 椭圆长轴半径 = 柔轮内孔半径 + 1.25mm,短轴半径 = 柔轮内孔半径 - 1.25mm
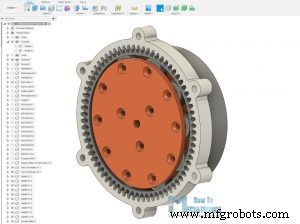
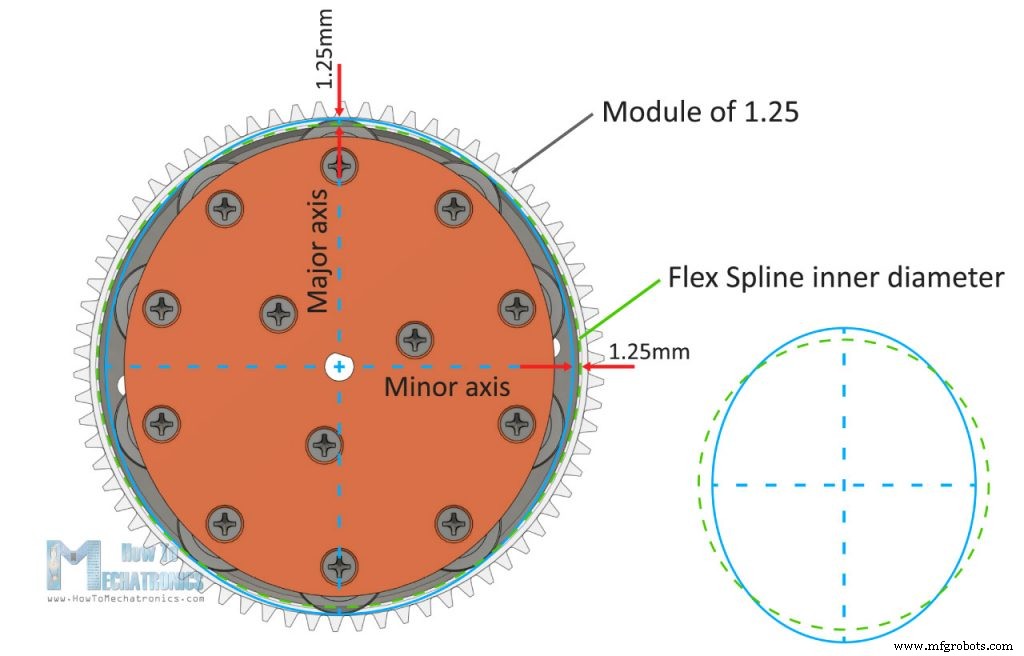
结构设计亮点
- 输出端双轴承 (φ47×φ35×7mm) 双侧支撑,输出法兰分两半螺栓连接便于装配
- 波发生器分两半,M3 螺栓穿轴承内圈锁紧,一半预留 NEMA 17 联轴器
- 壳体集成电机安装座、刚轮固定座、盖板
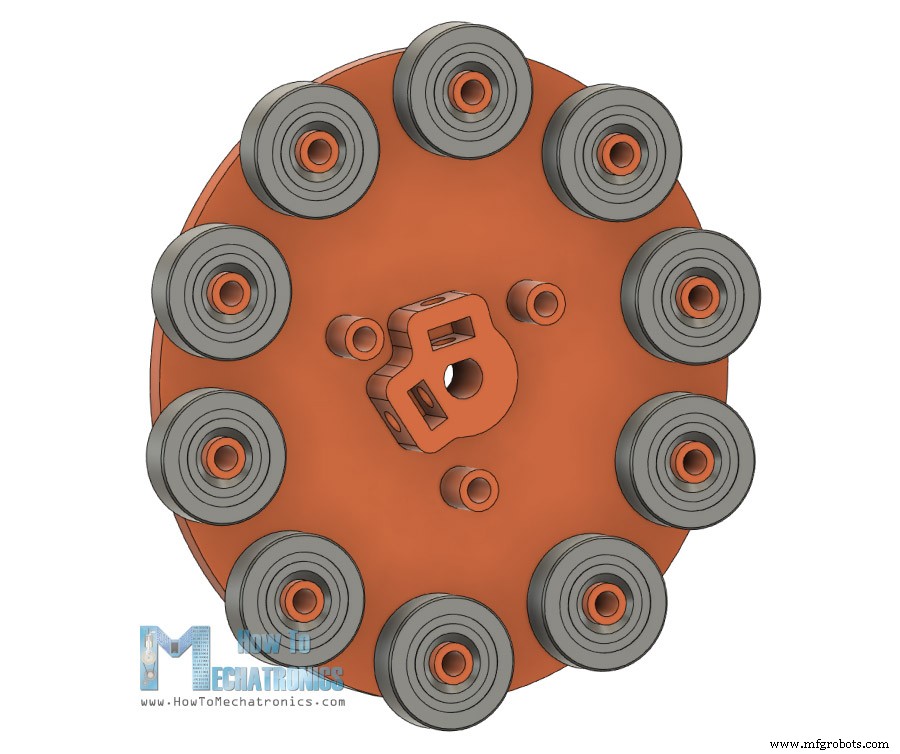
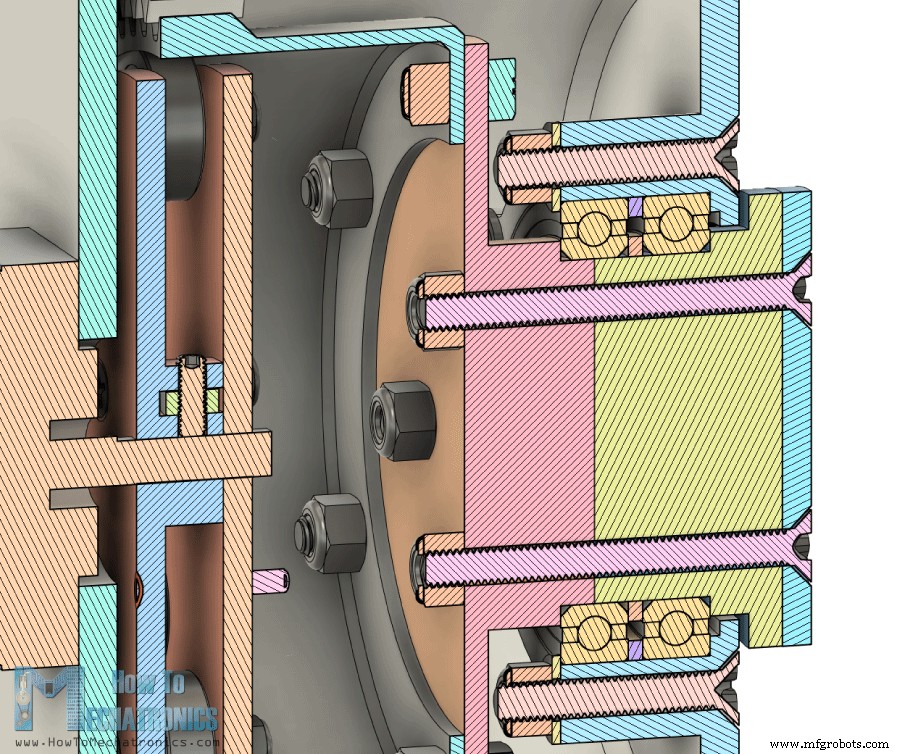
3D 打印与装配实录
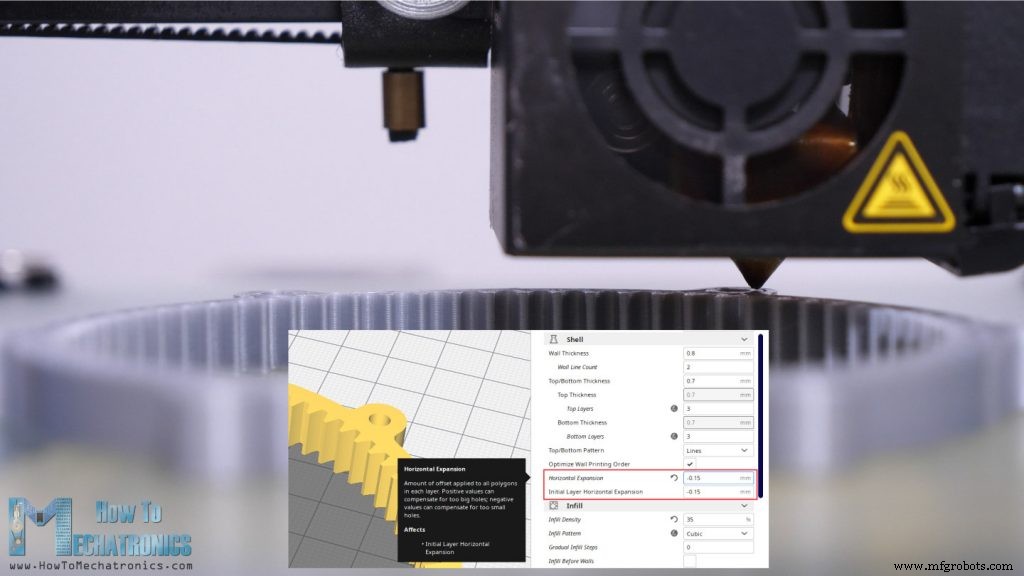
- 切片设置:Horizontal Expansion = -0.15mm(抵消熔融膨胀,保证齿侧隙),视机器微调
- 打印机:Creality CR-10,PLA 材料
- 零件清单见文末(含螺栓规格型号、轴承型号、电子元件)
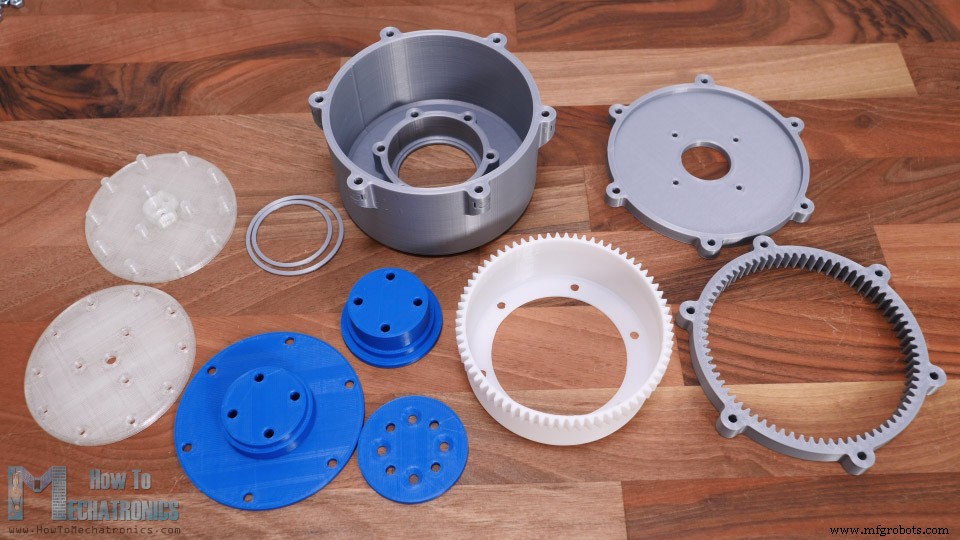
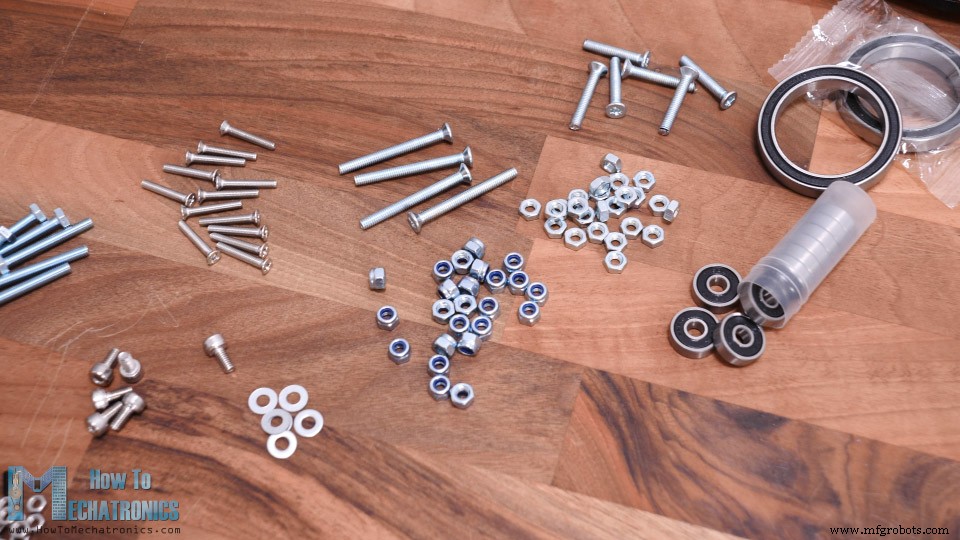
装配关键步骤
- 壳体压入两只 φ47 轴承,垫 1.5mm 间隔环,M4 沉头螺栓锁紧
- 柔轮开口端穿过轴承,闭合端连接输出法兰(6×M4),输出法兰分两半夹持轴承内圈
- 输出轴预埋 4×M4 方螺母于槽内,盖板锁紧
- 波发生器装 10 轴承,M3×16 螺栓+自锁螺母穿轴承内圈锁紧
- 波发生器与电机联轴器连接(预留 2mm 间隙,垫平垫调整),顶丝锁定
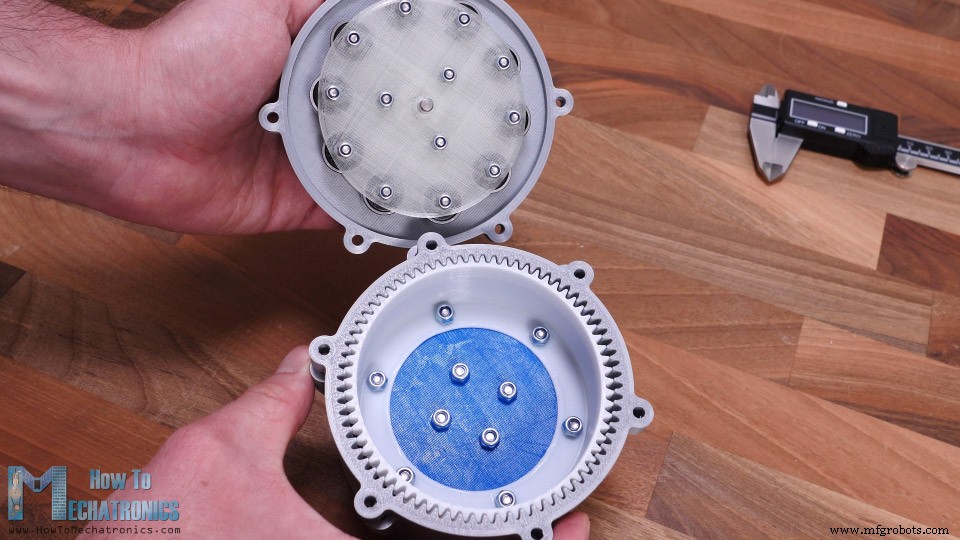
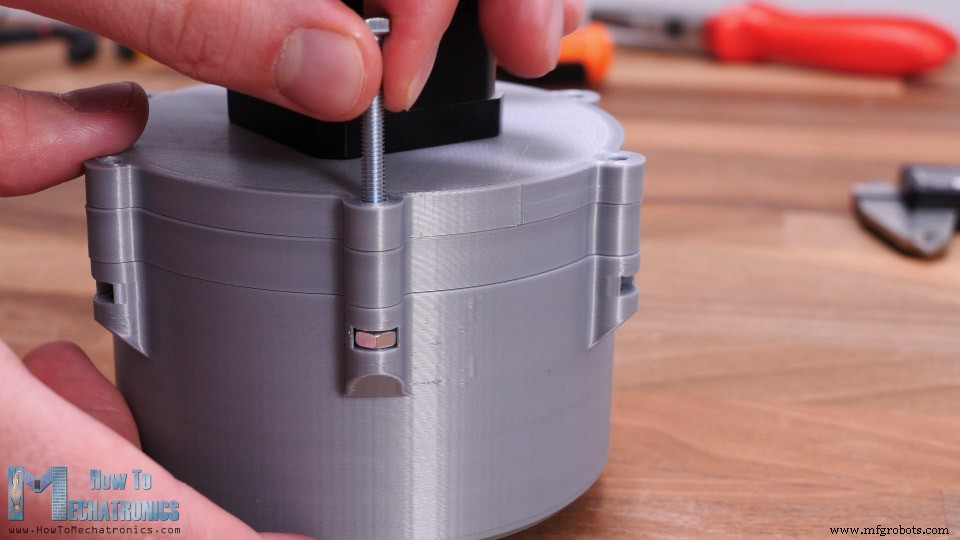
- 将波发生器插入柔轮,调整啮合相位,合上盖板、刚轮、电机座,M4 螺母锁紧
实测与问题分析
亚克力透明盖改装
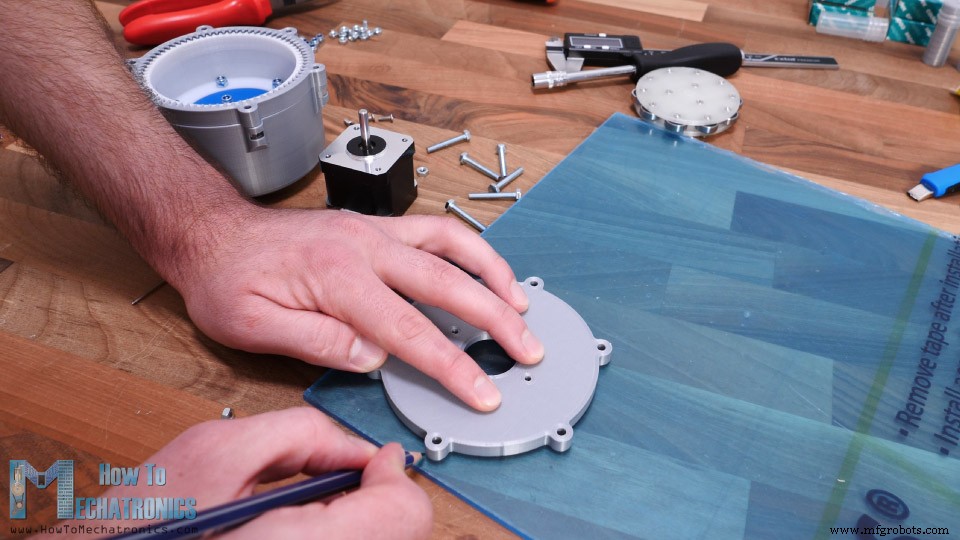
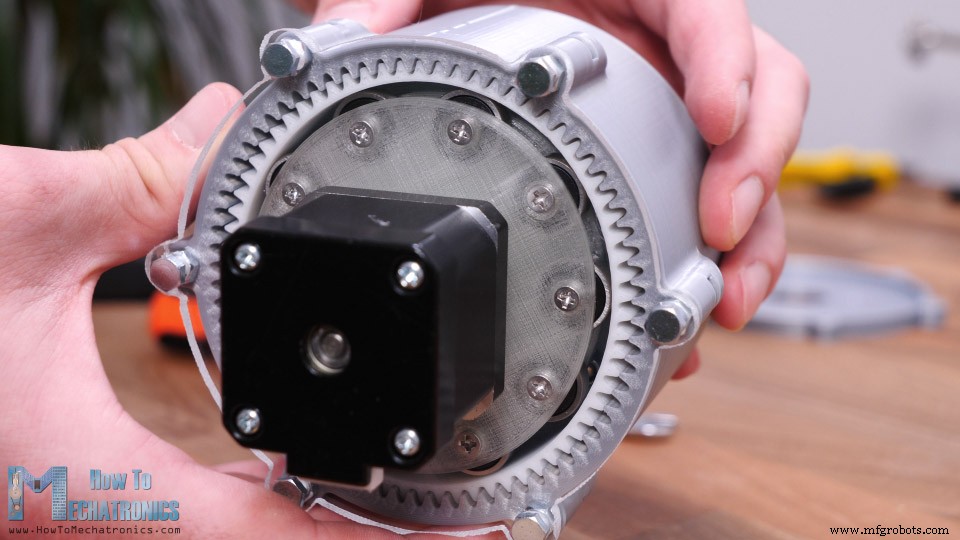
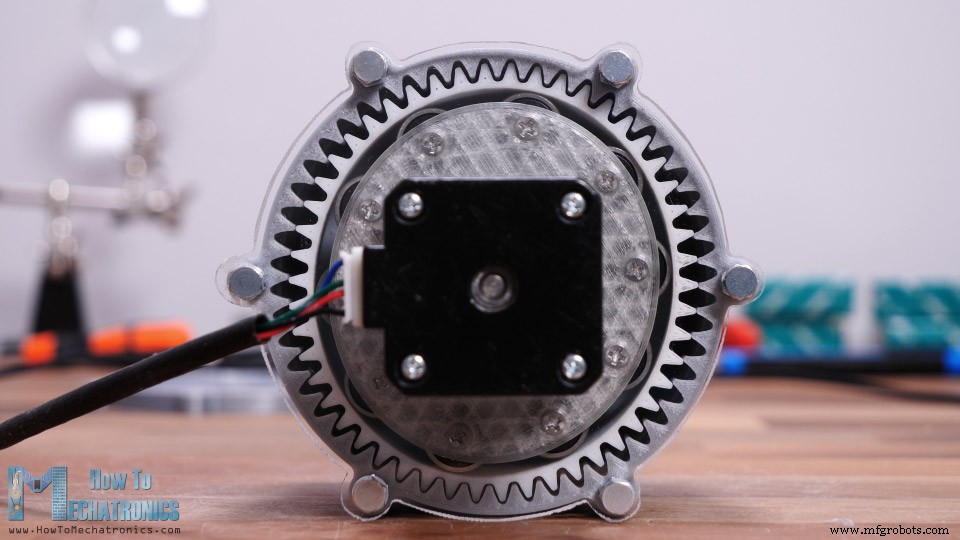
为观察内部啮合,自制 4mm 亚克力盖替代 3D 打印盖,手工锯切钻孔,效果良好。
运行现象
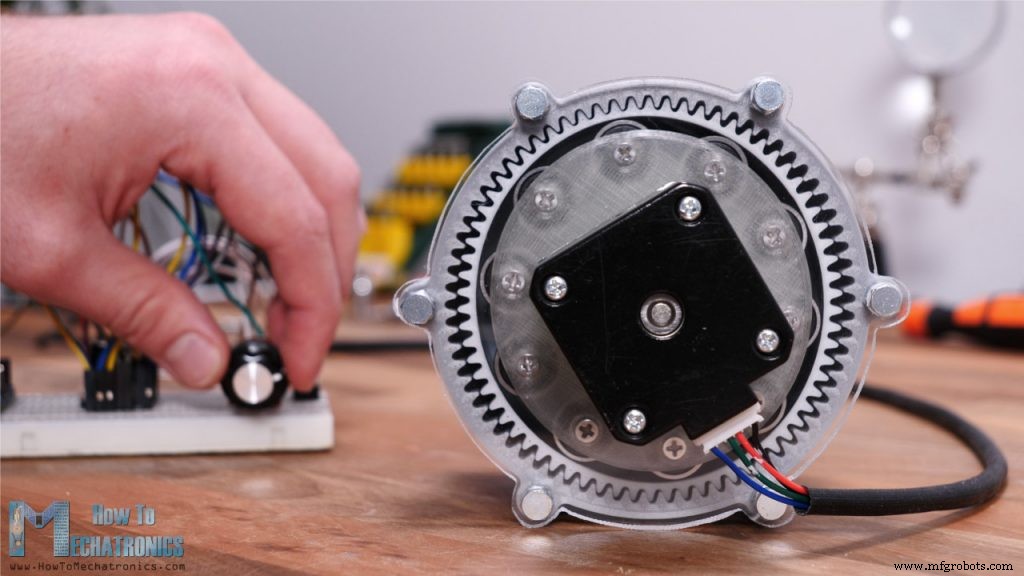
- 输出轴转速为输入 1/35,方向相反,运动平顺性尚可
- 柔轮齿标记红色追踪,可见啮合区随波发生器转动
存在问题及对策
| 问题 | 原因分析 | 改进方向 |
|---|---|---|
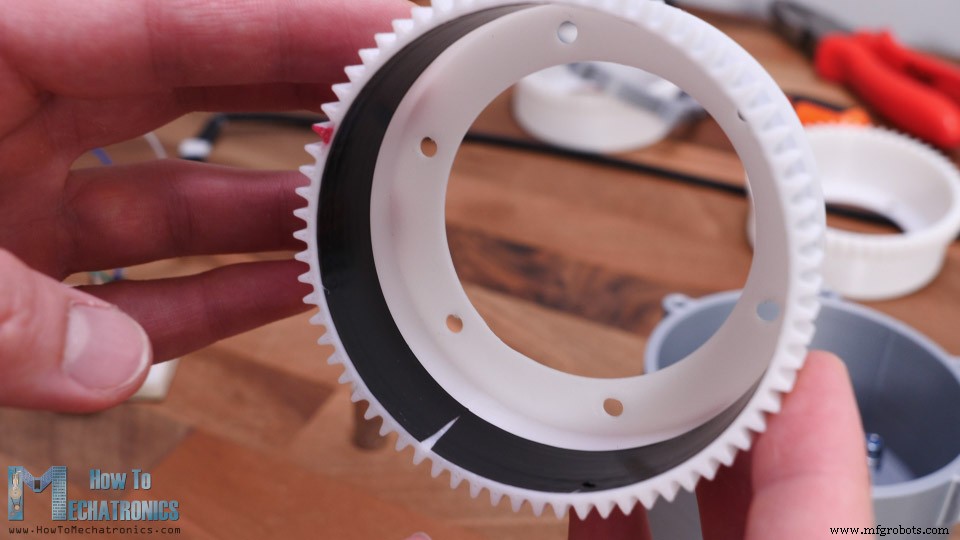
| 柔轮抖动/不平顺 | 手工亚克力盖导致电机不同心 | 使用原版 3D 打印盖,或 CNC 加工金属盖 |
| 背隙明显(非零背隙) | FDM 打印尺寸精度±0.1mm,齿侧隙过大 | Horizontal Expansion 微调、尝试树脂打印、柔轮内壁贴 0.18mm 绝缘胶带补偿 |
| 模数 1.75 版本啮合失败 | 齿过大导致柔轮变形量不足 | 模数 1.25 已是 FDM 极限,更小模数需 SLA/DLP |
扭矩测试
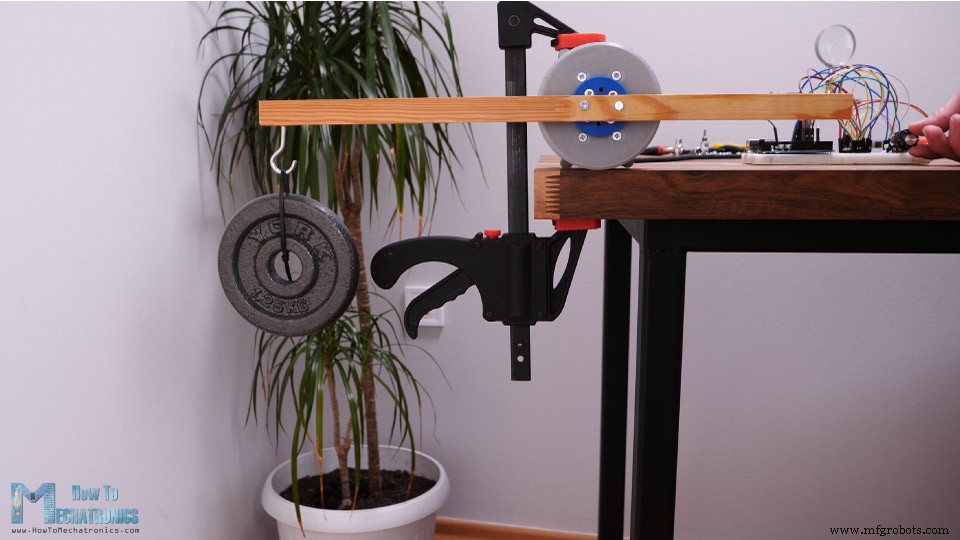
NEMA 17 步进电机,输出半径 25cm 举起 1.25kg → 约 3 N·m 输出扭矩,为电机额定扭矩 10 倍以上,验证了高扭矩密度特性。
模型文件与资源
- Fusion 360 源文件 / STEP / STL:Thangs 在线查看下载
- 完整 BOM 表(螺栓、轴承、电子件)见文末
应用展望
谐波减速器天然中空轴结构极利于机器人关节走线。作者计划在后续机器人项目中采用该方案。敬请关注后续视频!
工业技术