


无刷直流电机 (BLDC) 与电调 (ESC) 工作原理深度解析
无刷电机基本结构
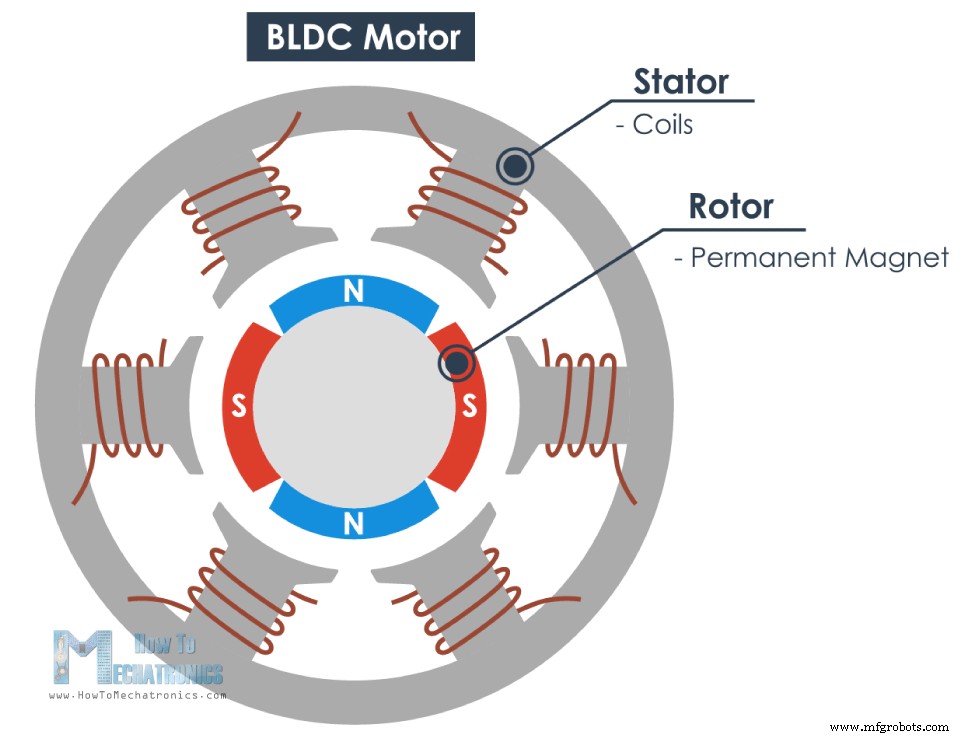
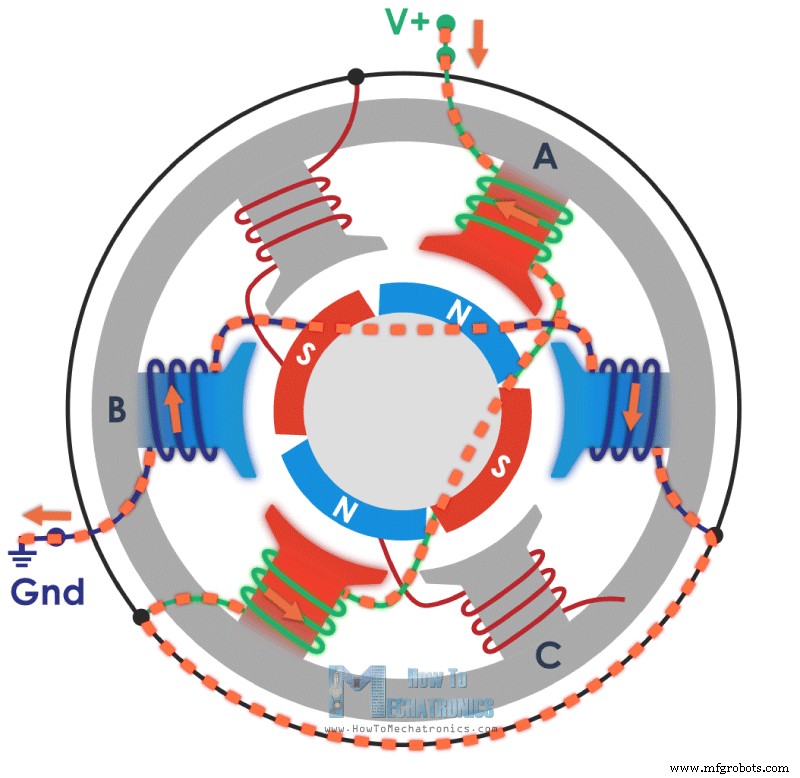
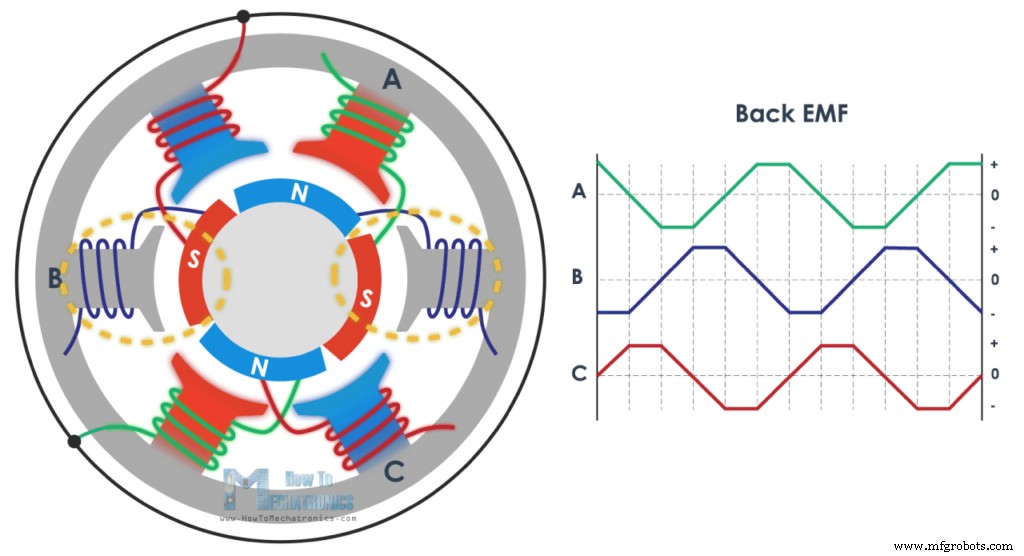
BLDC 电机由定子(绕组线圈)和转子(永磁体)组成。示意为 2 极转子、定子 6 槽 3 相绕组(A/B/C 相)。
旋转磁场产生原理
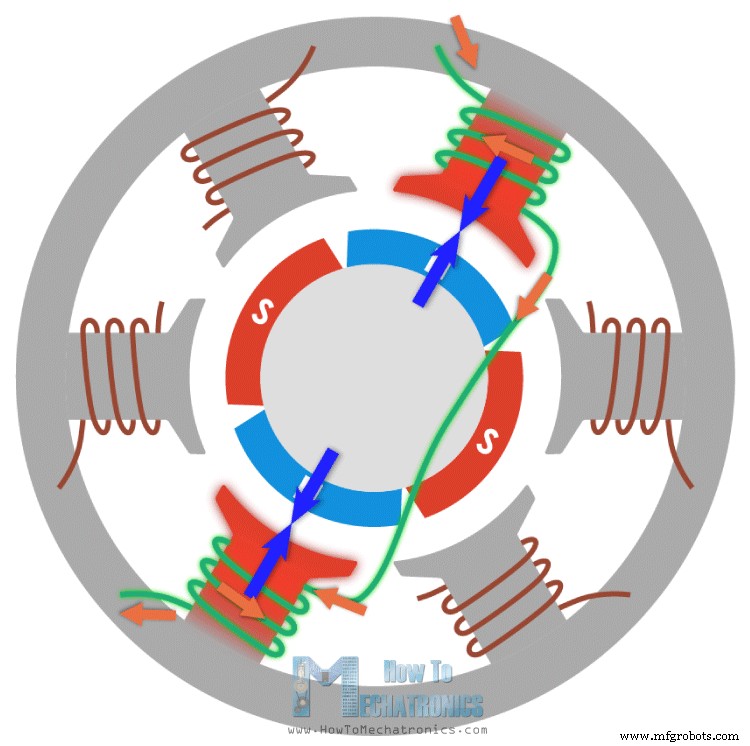
- 通电线圈产生磁场,极性随电流方向翻转。
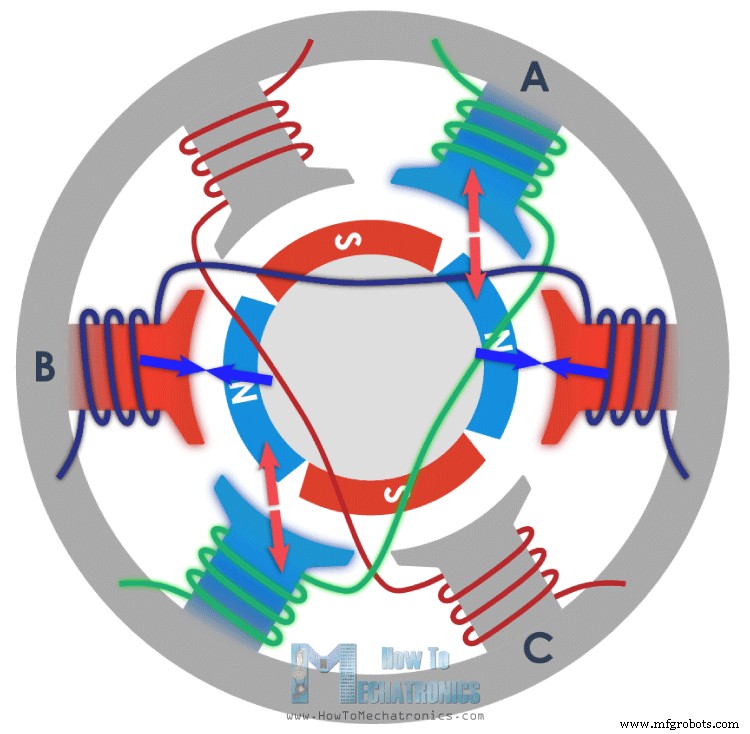
- 依次通电 A、B、C 相,转子永磁体受吸引/排斥跟随旋转。
- 对向线圈串联成单相,形成 N/S 极对,产生双倍吸引力。
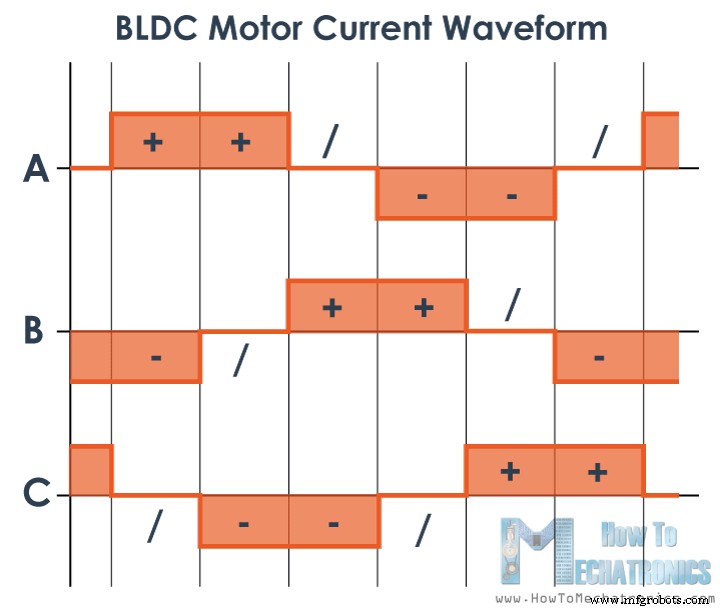
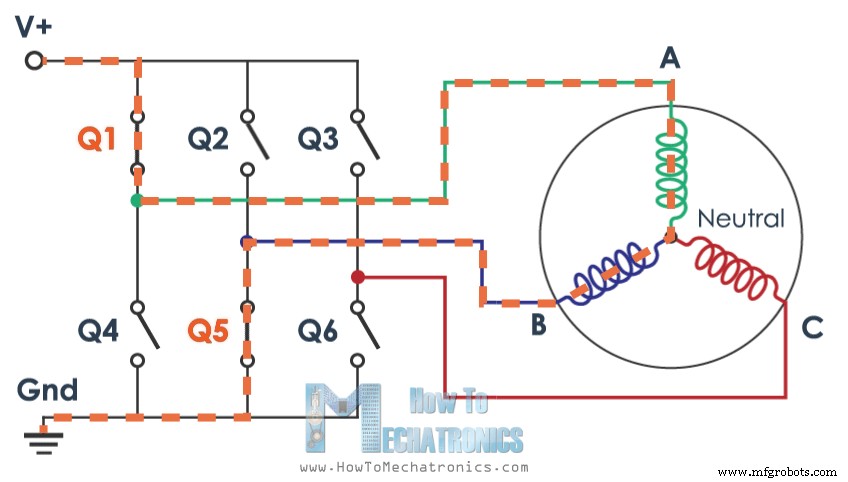
- 进一步两相同时导通(一相接 VCC、一相接 GND),一吸一斥,力矩更大、转矩脉动更小。
- 完成 360° 电角度需 6 个换相步态(每 60° 电角度)。
星形接法与三线制
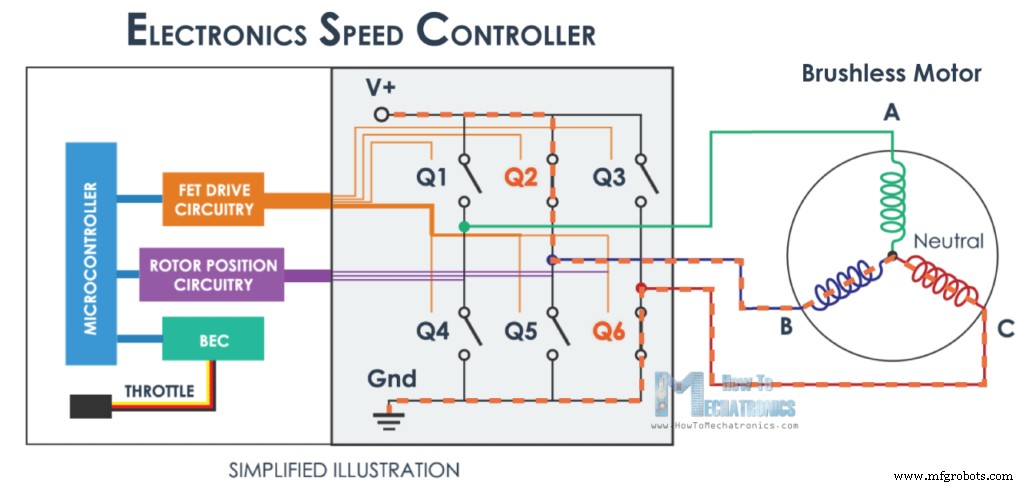
三相绕组中性点内部连接,三相引出线即电机三根线。任意时刻两相导通、一相悬空,电流经导通相 → 中性点 → 另一相形成回路。
电调 (ESC) 核心功能
ESC 本质是三相逆变器(6 只 MOSFET 组成全桥),按正确顺序开通对应 MOSFET 对,产生旋转磁场。PWM 频率越高(换相越快),转速越高。
转子位置检测:两大主流方案
1. 霍尔传感器法(有感)
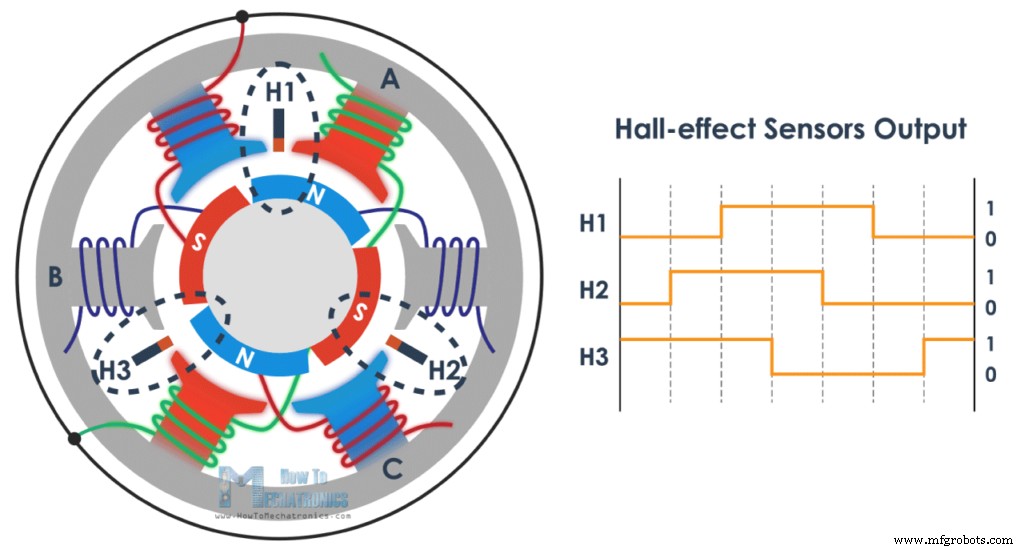
- 定子内嵌 3 个霍尔元件,空间 120°/60° 分布
- 转子磁铁经过 → 霍尔输出高/低电平 → 判断换相时刻
- 优点:启动可靠、低速性能好;缺点:增加成本、连接线、故障点
2. 反电动势 (Back-EMF) 法(无感)
- 悬空相绕组切割转子磁通 → 感应出反电动势电压
- ESC 采样悬空相电压,检测过零点 → 推算换相时机
- 优点:无额外传感器、接线少;缺点:启动时无反电动势需开环启动、极低速性能差
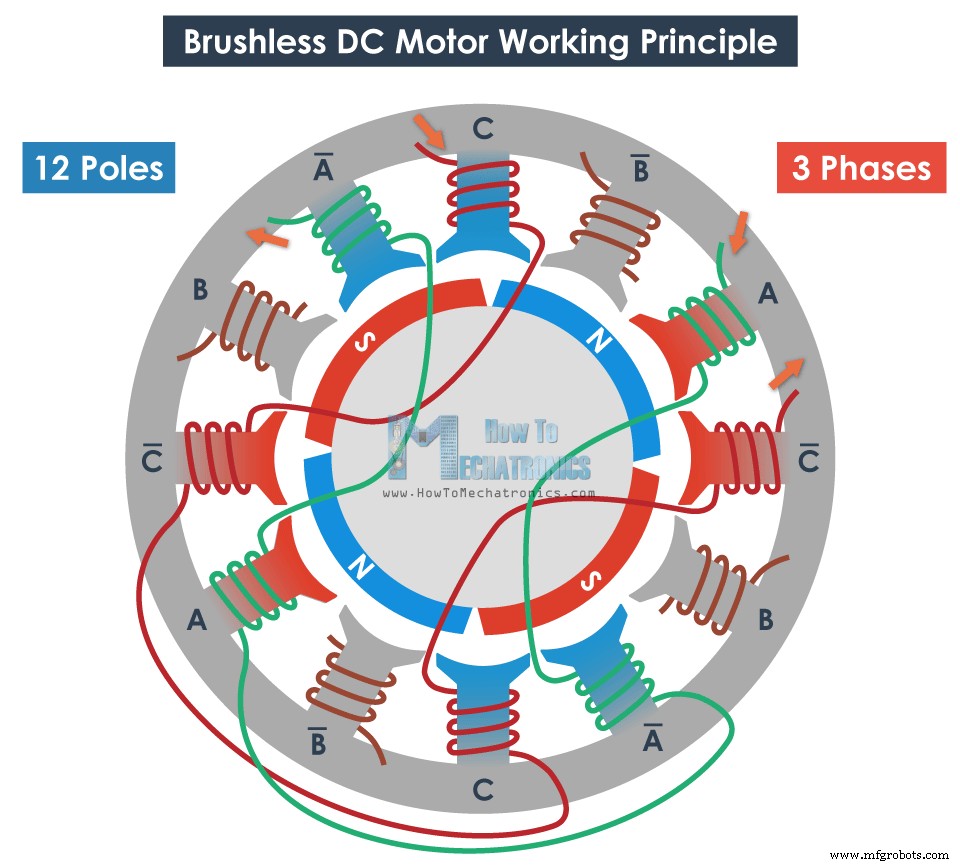
多极对扩展
原理不变,仅极对数增加 → 换相步态数 = 6 × 极对数。例如 14 极电机(7 极对)每转电角度 42 步。
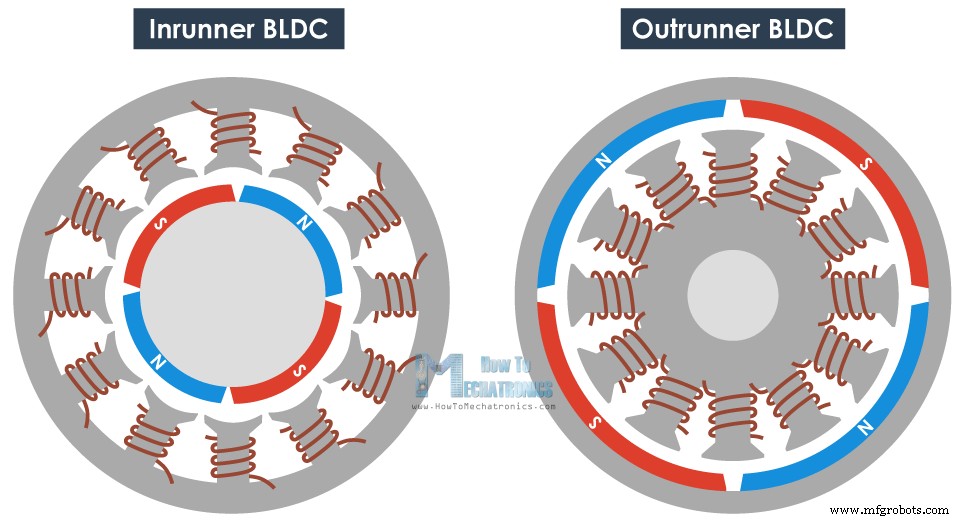
内转子 vs 外转子
- 内转子:转子在内,定子在外,散热好、转惯量小、适合高转速
- 外转子:转子在外,定子在内,转惯量大、扭矩大、适合直驱螺旋桨/车轮
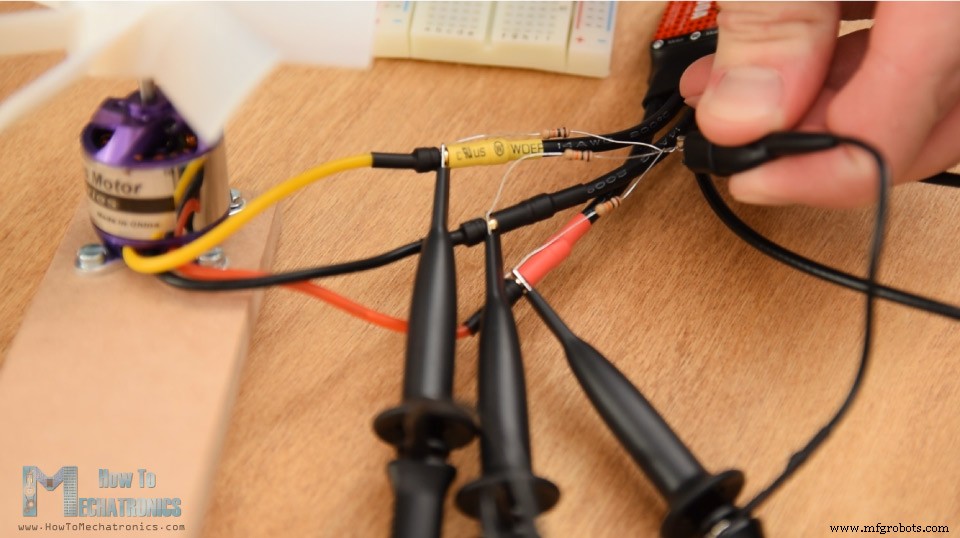
实测波形演示(Rigol DS1054Z 示波器)
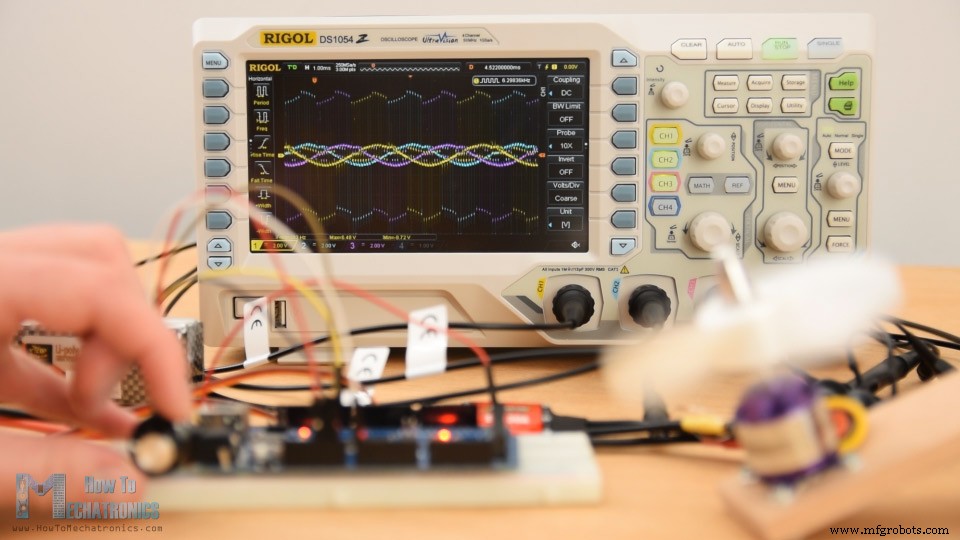
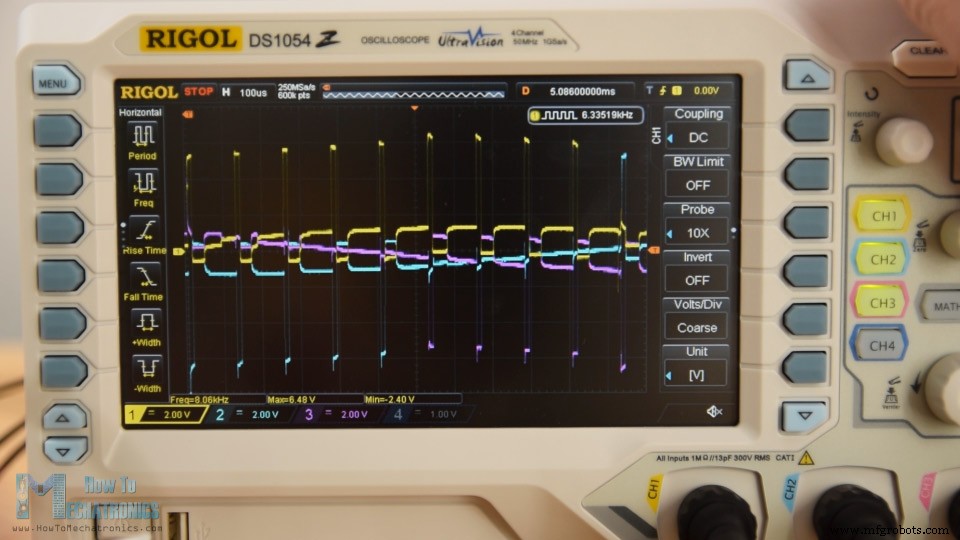
- 三相星形接法外接三电阻构建虚拟中性点,示波器三通道分别测三相
- 波形显示:非导通相呈正弦波反电动势,导通相呈方波脉冲
- 随转速升高,反电动势频率与幅值同步升高
- 每换相区间内始终两相导通(方波)、一相悬空(正弦波)
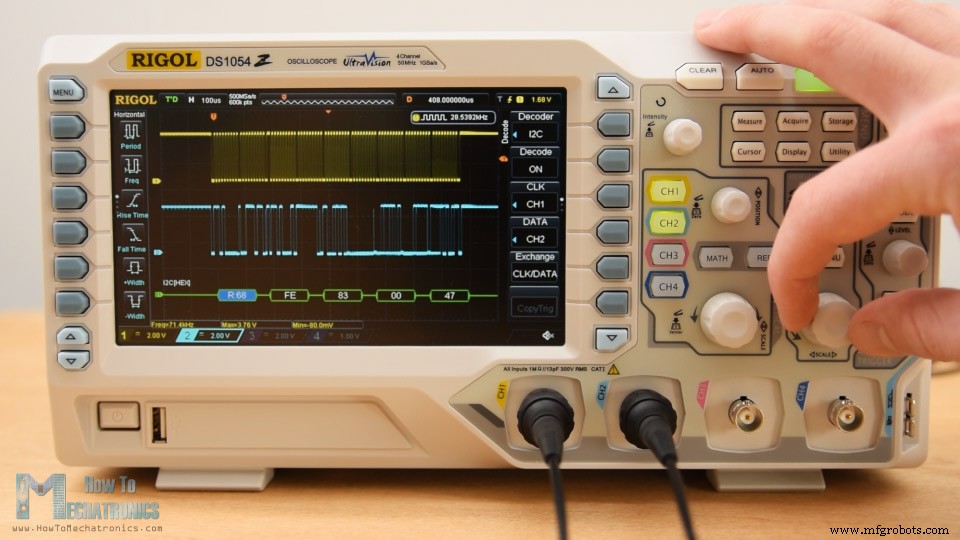
感谢 Banggood 提供 Rigol DS1054Z 示波器(4通道、50MHz可解锁100MHz、1GSa/s、24Mpts、7寸屏、串行总线解码),入门首选。
后续内容预告
下集将讲解 Arduino 控制无刷电机(有感/无感、开环/闭环、FOC 入门),敬请期待!
工业技术