


摆线针轮减速器原理、设计与 3D 打印实测全记录
什么是摆线针轮减速器
摆线针轮减速器是一种高减速比、紧凑、零背隙、高刚性、高效率(达 90%+)的精密传动机构。相比齿轮/行星减速器,同体积下减速比可高 10 倍,广泛用于机器人关节、机床、精密设备。
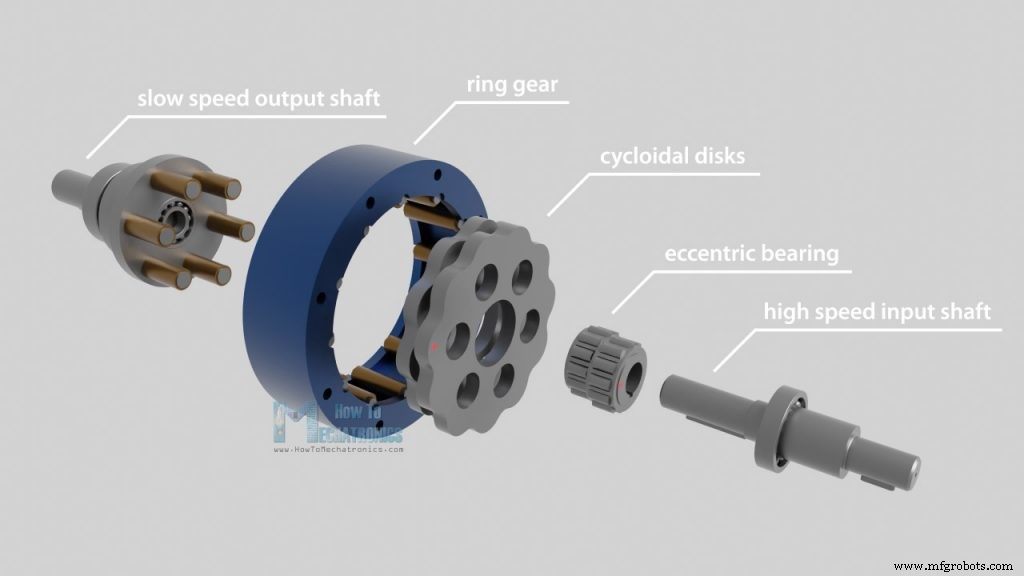
核心结构与运动原理
五大核心部件:
- 高速输入轴
- 偏心轴承/摆线凸轮
- 两个摆线轮(盘)
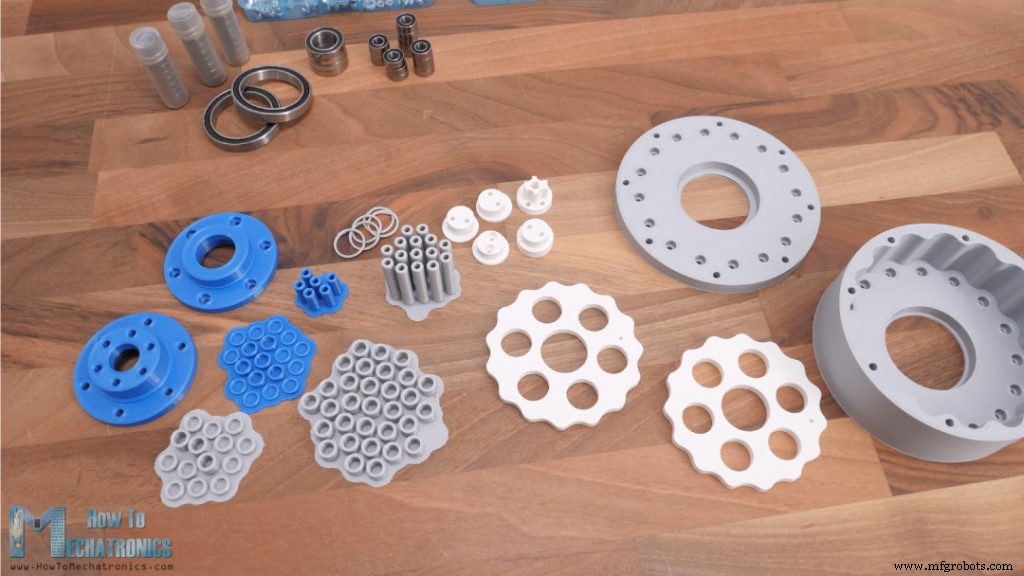
- 针齿壳(内圈针齿+滚柱)
- 低速输出轴(带输出销/滚柱)
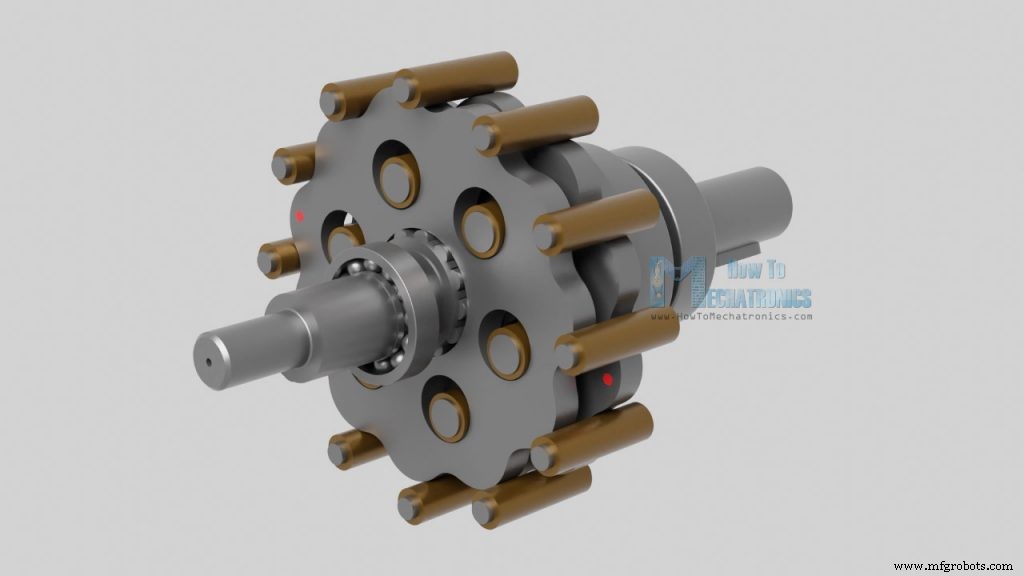
运动过程:输入轴驱动偏心轴承 → 摆线轮在针齿壳内作偏心公转 → 摆线轮齿廓与针齿啮合,因齿数差(针齿数 N,摆线轮齿数 N-1)每转一周摆线轮相对退让一齿 → 反向自转 → 通过摆线轮上的输出销孔将运动传递给输出轴销/滚柱 → 输出低速大扭矩。
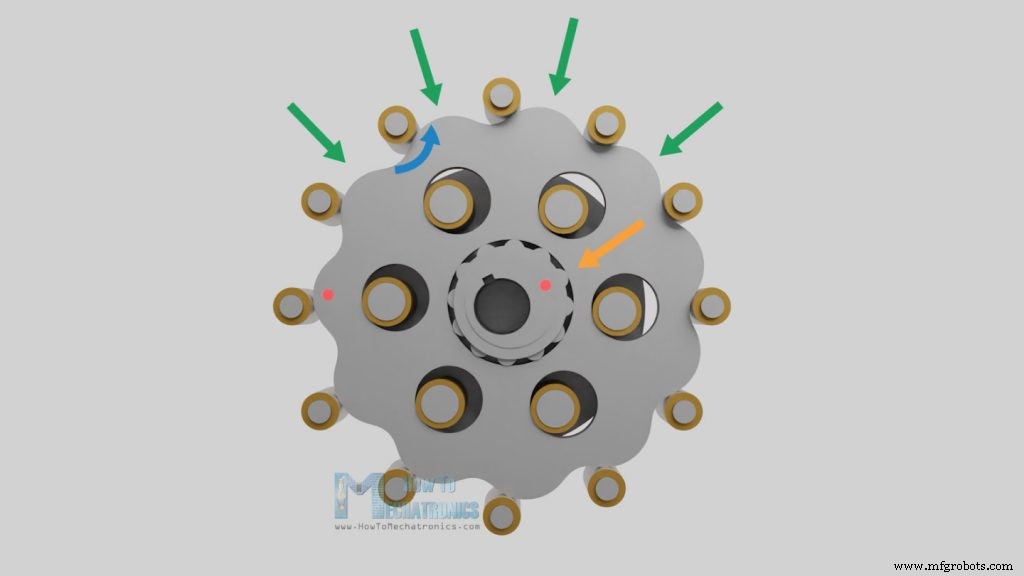
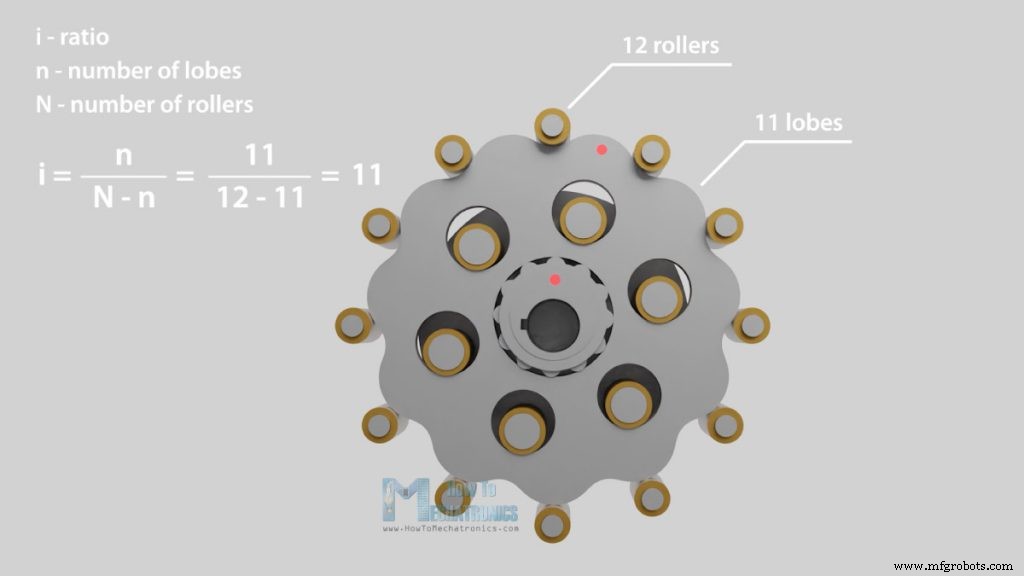
减速比公式:i = N / (N - (N-1)) = N:1(单级)。仅取决于针齿数 N,与尺寸无关。双摆线轮 180° 相位差平衡偏心力,实现高速平稳运转。
DIY 设计参数确定
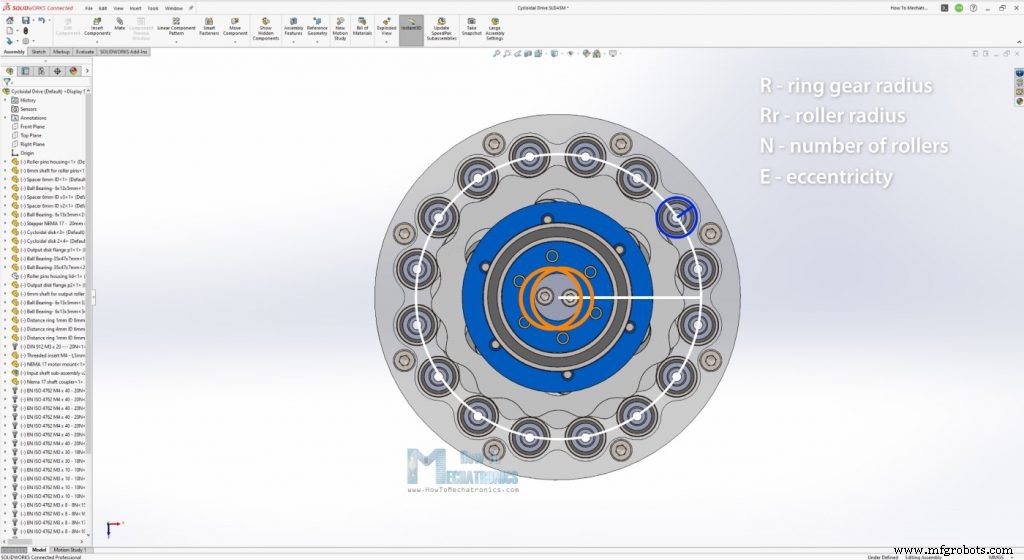
目标减速比 15:1 → 针齿数 N=16,摆线轮齿数 15。四大输入参数:
- 针齿分度圆半径 R = 45mm
- 针齿滚柱半径 Rr = 6.5mm(对应 13mm 外径轴承)
- 针齿数 N = 16
- 偏心距 E = 1.5mm (< Rr/2)
摆线轮廓线数学建模
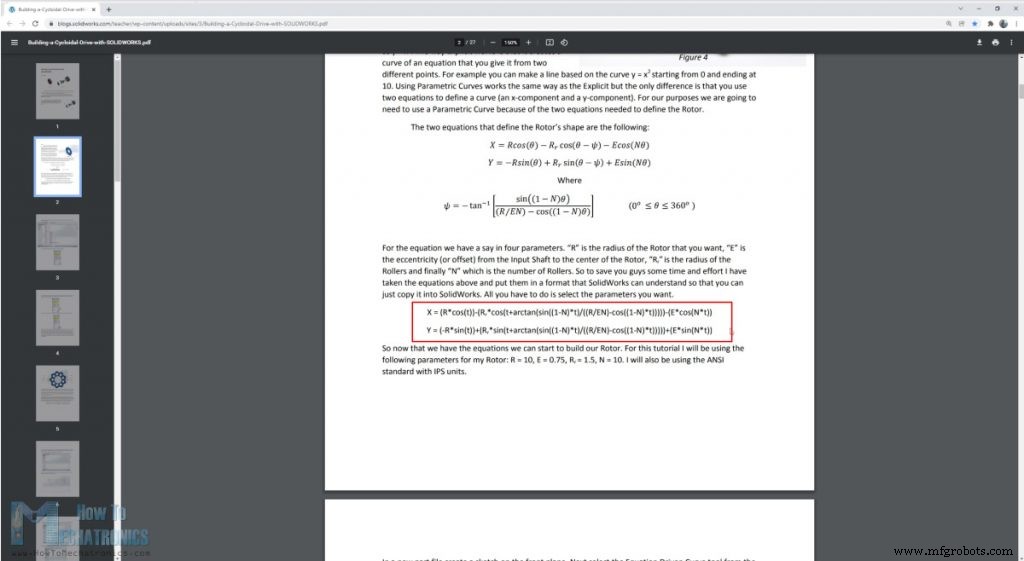
廓线基于外摆线,即圆在定圆外纯滚动时圆上定点轨迹。参考 Omar Younis (SOLIDWORKS Education 博客) 整理的参数方程:
x = (R·cos t) - (Rr·cos(t + atan(sin((1-N)t) / (R/(E·N) - cos((1-N)t))))) - (E·cos(N·t))
y = (-R·sin t) + (Rr·sin(t + atan(sin((1-N)t) / (R/(E·N) - cos((1-N)t))))) + (E·sin(N·t))

本项目代入值:
N=16, Rr=6.5, R=45, E=1.5
x = (45*cos(t)) - (6.5*cos(t + atan(sin(-15t)/(45/24 - cos(-15t))))) - (1.5*cos(16t))
y = (-45*sin(t)) + (6.5*sin(t + atan(sin(-15t)/(45/24 - cos(-15t))))) + (1.5*sin(16t))
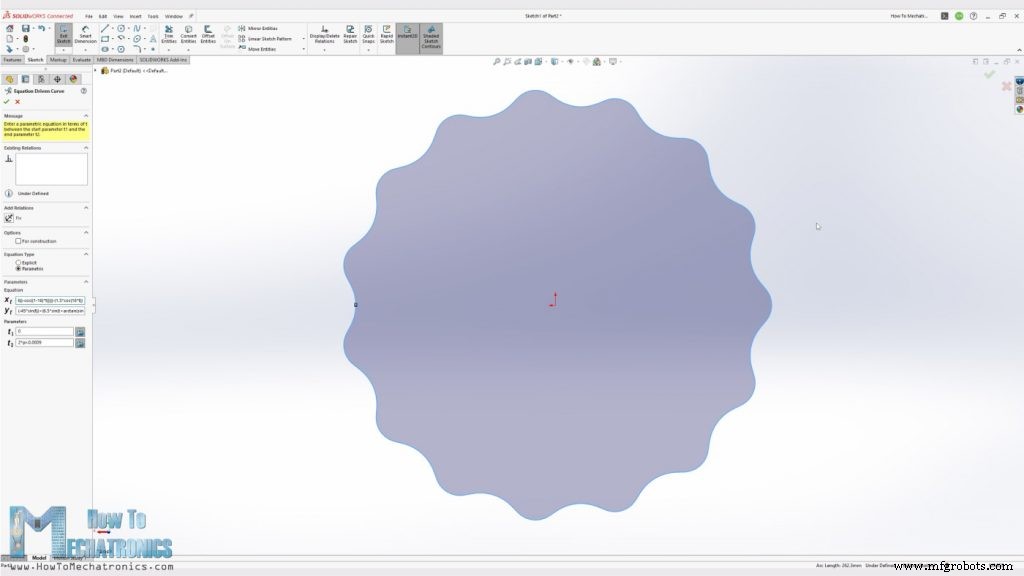
在 SOLIDWORKS 中使用“方程驱动曲线”工具输入上式,参数 t 从 0 到略小于 2π(避免闭合失败),再用样条补合间隙,即得精确廓线。
3D 打印适配性设计
- 所有滚柱位置改用深沟球轴承(PLA 直接做滚柱强度不足、摩擦大)
- 输入轴、输出轴、针齿销均双侧支撑,提高刚性
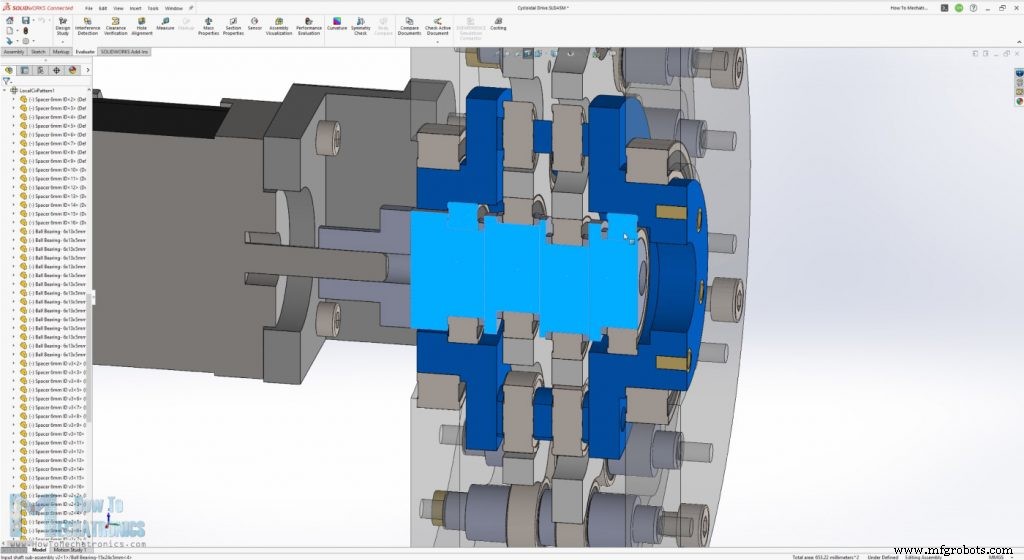
- 输入轴分段设计(便于穿装轴承、摆线轮),M3 螺纹直攻塑料孔连接
- 输出法兰预埋热熔螺母,锁紧输出销
3D 打印与装配要点
- 切片软件开启 Horizontal Expansion:孔补偿 +0.07mm,外轮廓 +0.02mm(视打印机校准调整)
- 关键轴承清单:
- 686-2RS (6×13×5mm) ×44 — 针齿/输出销滚柱
- 6802-2RS (15×24×5mm) ×4 — 输入轴支撑
- 6807-2RS (35×47×7mm) ×2 — 输出轴/壳体支撑
- 针齿销 φ6mm 中空设计,内置 φ3mm 金属芯轴增强强度
- 两摆线轮装配时利用定相小孔保证 180° 相位差
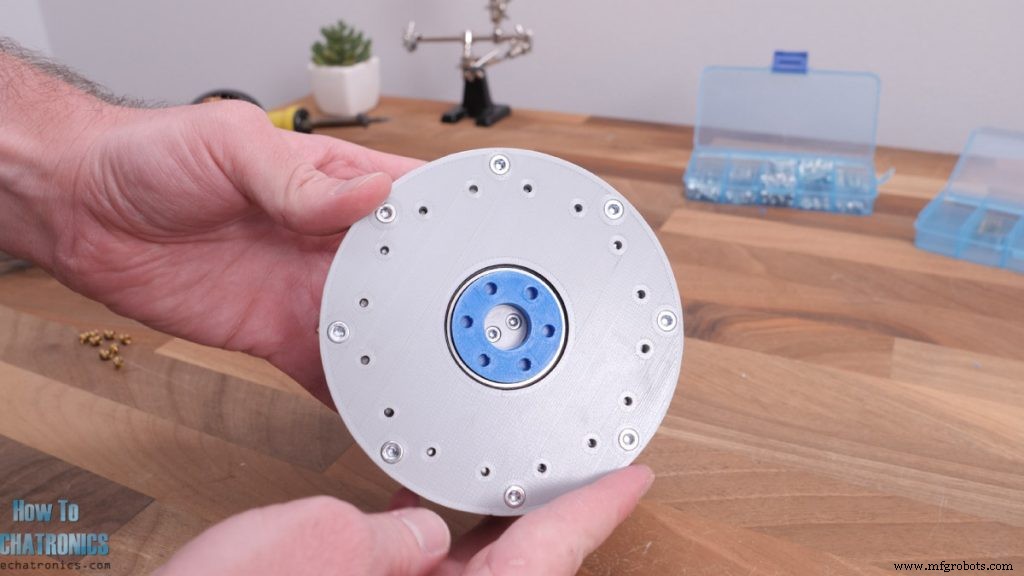
- 装配顺序:针齿壳→摆线轮+输入轴分段组装→输出轴组装→整体装入壳体→锁盖
实测性能数据
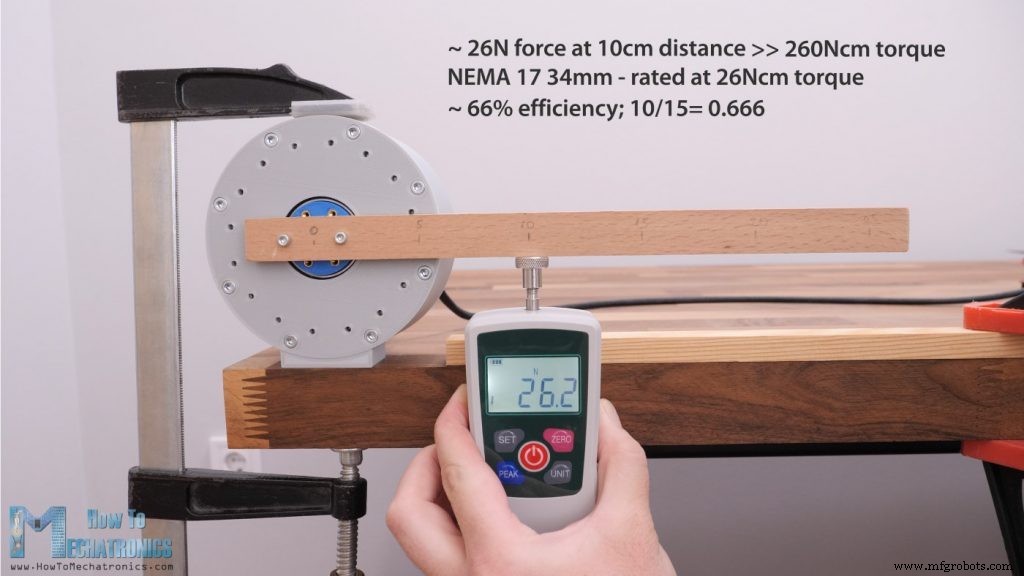
- 扭矩测试:NEMA 17 步进电机(额定 26 N·cm),输出端 10cm 臂测得 26N → 260 N·cm 输出扭矩,扭矩放大约 10 倍,理论 15 倍,效率约 66%(3D 打印件公差、轴承摩擦、装配间隙为主要损耗源)。
- 回程间隙:可反驱动,回程间隙极小,适合力控场景。
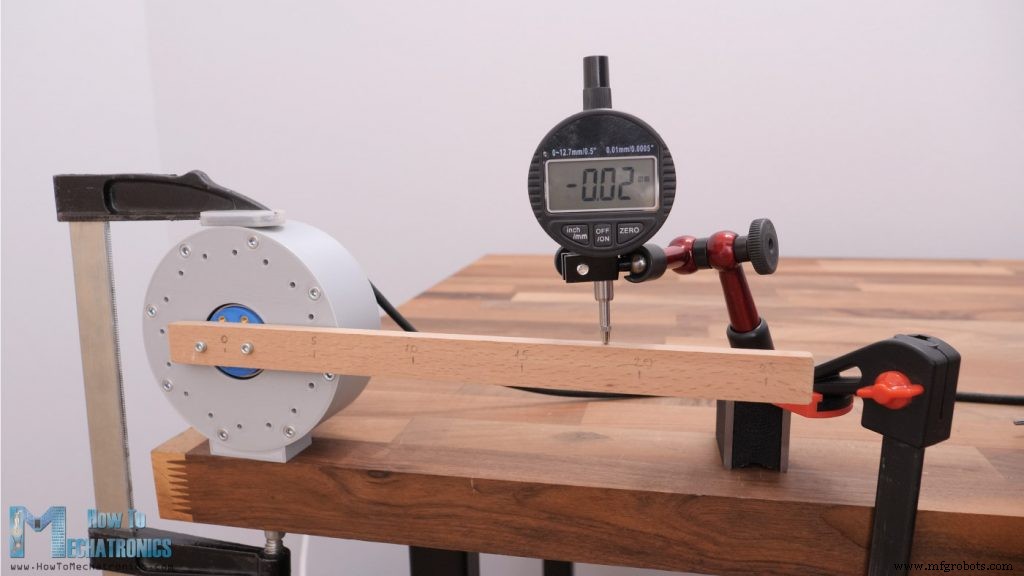
- 定位精度:实测重复定位精度良好,可满足桌面级机械臂关节需求。
模型文件获取
- STEP 源文件 & 在线查看:Thangs
- STL 打印文件:文末下载链接
这款全 3D 打印摆线减速器结构紧凑、运转顺滑、扭矩密度高,已在后续机器人项目中复用。欢迎下载改进,如有疑问请留言交流!
工业技术