


PID控制器深度解析:类型、工作原理与工业应用实战
PID控制器——是什么?如何工作?
PID控制器是工业自动化最通用控制算法,>95%工业控制器为PID型。用于温度、压力、速度、流量等工艺参数精准调节。凭借鲁棒性能与结构简洁,成为精密控制首选。如何工作?
- 相关文章:什么是集散控制系统(DCS)?
什么是PID控制器?
比例(P)、积分(I)、微分(D)三作用组合称PID作用,故名PID(比例-积分-微分)控制器。三系数随应用调整以获最优响应。
输入端接收传感器实测值(过程变量PV),同时接收设定值(设定变量SV),运算P/I/D三项响应合成输出驱动执行器。
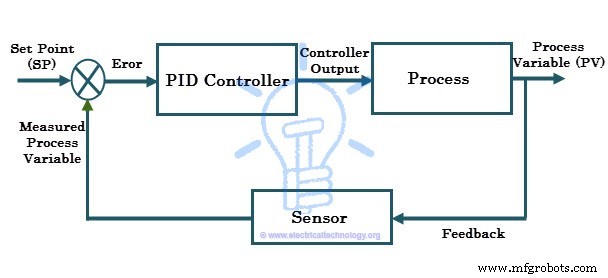
以温度控制为例:过程变量=温度(℃),用RTD测量。设定点SP=80℃。实测PV=50℃。偏差e=SP-PV=30℃驱动PID输出控制加热器,持续调节直到PV稳定于SP。此即闭环反馈控制系统。
相关文章:
PID控制器工作原理
人工控制:操作员周期读取PV(温度/流量/转速等),调节操纵变量(加热元件/流量阀/电机输入等)使受控变量入范。自动控制:测量与调节自动连续进行。
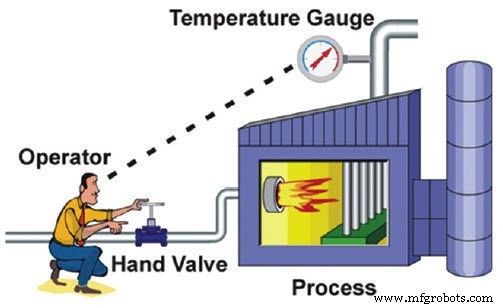
现代工业控制器均为自动型(闭环),输出单一或组合控制作用:
- 开关量(ON-OFF)控制器
- 比例(P)控制器
- 比例-积分(PI)控制器
- 比例-微分(PD)控制器
- 比例-积分-微分(PID)控制器
开关量控制器:PV
P-控制器
比例控制输出与当前偏差成比例。偏差e=SP-PV,乘比例增益Kc得输出响应。Kc决定响应与偏差比率。
例:偏差20,Kc=4,比例响应=80。偏差为零输出为零。增大Kc加快瞬态响应,但过大导致PV高频振荡、系统失稳。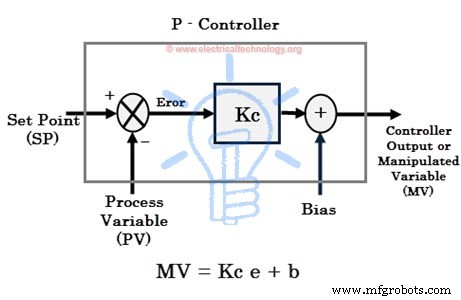
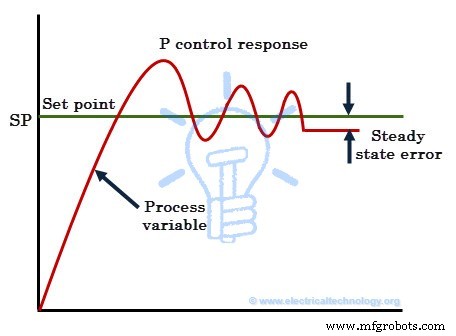
P控制器虽稳定且响应快,但恒存稳态误差。单用时常加人工复位/偏置减小误差,然无法消除零误差。下图显示稳态误差存在。
相关文章:
I-控制器
- 积分控制器主攻稳态误差。积分项对偏差随时间积分直到偏差为零。微小偏差也产生大积分响应。零偏差时保持输出维持零稳态误差(P控制器偏差零则输出零)。
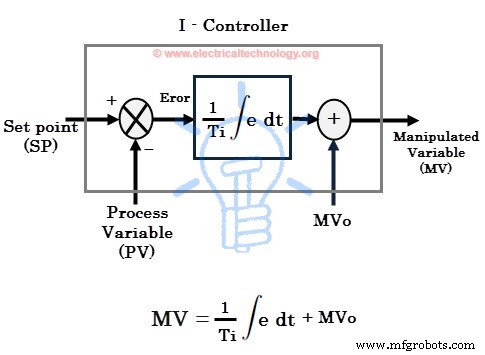
偏差为负时积分响应减小。单用I控制响应慢(迟缓),但改善稳态。减小积分增益Ki可加快响应。
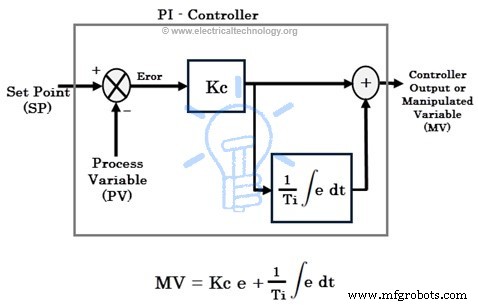
工业常用PI控制器兼顾P快速响应与I稳态优势。下图对比纯I、纯P、PI响应。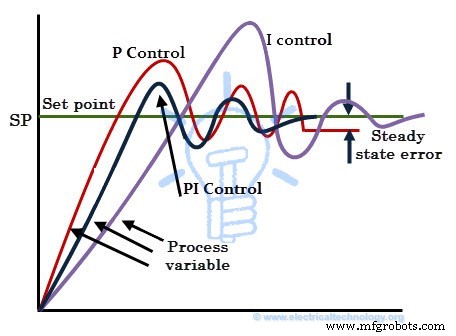
D-控制器响应
微分控制器感知PV单位时间变化率,输出与变化率成比例。微分输出=偏差变化率×微分常数。PV高速变化时启用。
此情况下微分控制器驱动末端执行器(阀/电机)反向动作抵消PV剧变。注意:D控制器不可单独用于控制。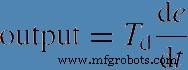
微分作用给输出"踢一脚"预判误差未来趋势,加快响应。增大微分时间Td增强微分项响应速度。
多数PID控制器微分作用仅基于PV而非偏差,避免操作员突变设定点导致输出尖峰。且微分项对噪声极敏感,微小噪声引发巨大输出,故工程常取较小Td。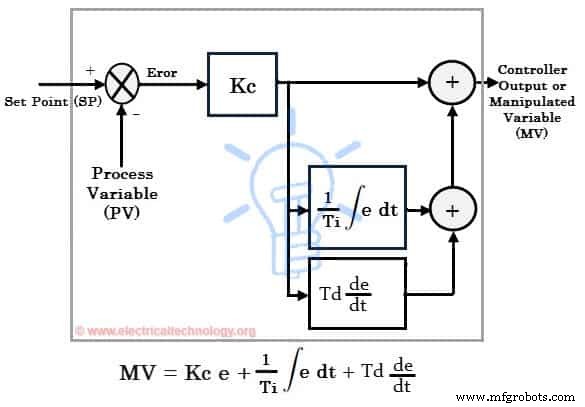
P/I/D三项合成即PID控制器。应用极广,但须懂整定——通过设定P/I/D最优增益获理想响应。整定法:试错法、过程反应曲线法、齐格勒-尼科尔斯法最常用。
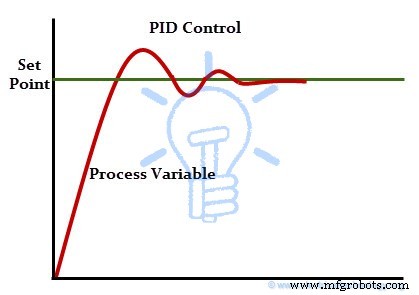
结构简洁使PID适用多工艺,甚至无需精确数学模型即可整定。应用:电机调速、温度/压力/流量/液位控制等。
实时PID控制器
市场主流PID控制器类型满足液位/流量/温度/压力等工业控制需求。选型:PLC或独立PID控制器。
独立PID控制器适用1-2回路监控、或大系统难接入场景。提供单/双回路多种配置、多设定点、多路独立报警。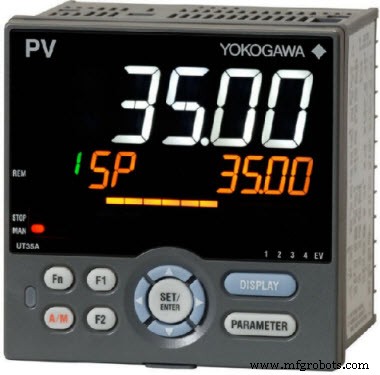
代表品牌:横河温控器、霍尼韦尔PID、欧米伽自整定PID、ABB PID、西门子PID控制器。
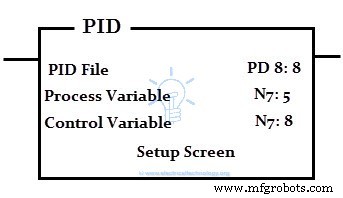
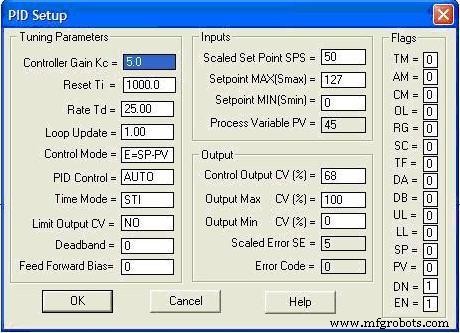
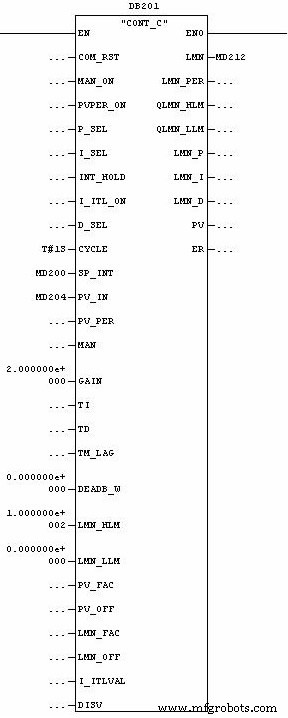
多数应用用PLC作PID控制器。PLC内置PID功能块,提供高级精控选项。PLC比独立控制器更智能强大。西门子、ABB、AB、台达、艾默生、横河等PLC编程软件均含PID块。
下图Allen-Bradley(AB) PID块及设置窗口:
西门子PID块:
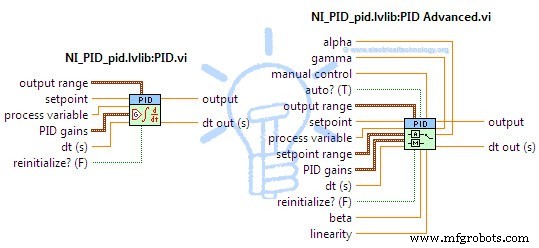
LabVIEW PID工具集VI:
工业技术