


舵机入门完全指南:原理、分类、选型与对比
舵机概述
舵机广泛应用于机器人学(机械臂、RC车、雷达天线、传送带、天线定位、相机自动对焦、打印机构等)及工业自动化领域,是现代机器人项目的“心脏”。本文将系统讲解舵机定义、工作原理、主流分类及与直流电机的对比,助你快速上手。
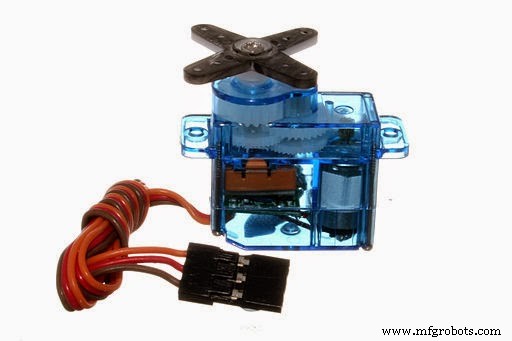
定义与核心结构
“舵机是一种能根据指令产生运动、并通过负反馈调节运动的装置。”
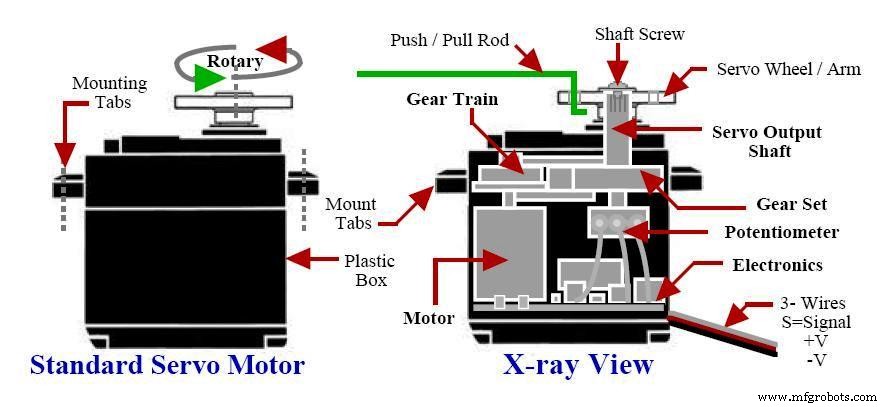
核心特性:精准控制输出轴位置,本质是闭环负反馈系统。四大核心部件:
- 直流电机(高转速、低扭矩)
- 控制电路
- 减速齿轮组
- 位置反馈传感器
工作原理深度解析
小直流电机典型转速~5000 RPM、扭矩极小。齿轮组将其转化为低速(~60 RPM)、大扭矩输出。廉价舵机用塑料齿轮减重降本,工业级舵机采用金属齿轮承受重载。
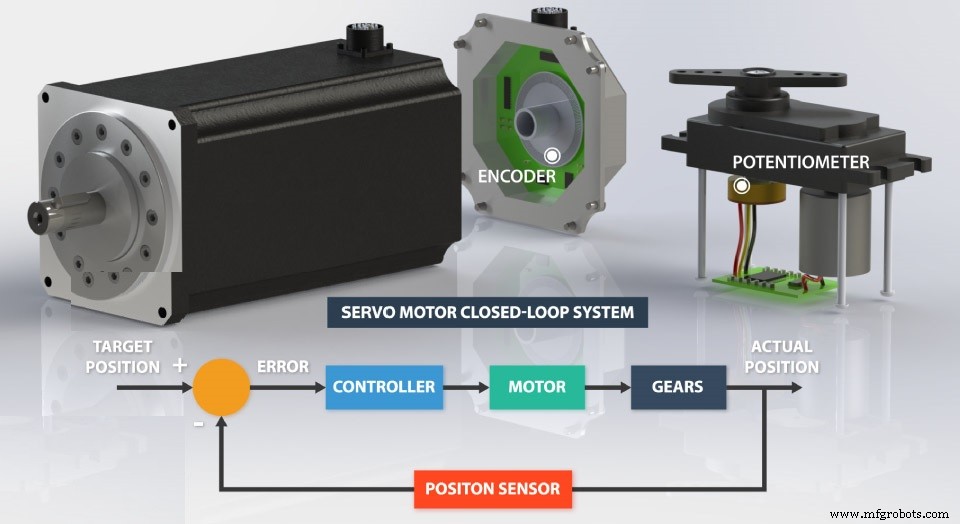
上电瞬间,电机高速旋转,齿轮减速驱动输出轴。位置反馈传感器(工业级用高精度编码器,舵模用电位器)连接最终级齿轮,实时采样实际位置。控制板上误差检测器(比较器)对比目标位置(输入信号)与实际位置(电位器反馈电压),差值经控制IC(H桥驱动)驱动电机正反转直至误差为零,实现精准定位。
三大主流类型
- 位置旋转舵机:输出轴限位180°(机械臂、舵面等)
- 连续旋转舵机:360°连续旋转,信号控制正反向与速度(雷达扫描等)
- 直线舵机:往复直线运动(CNC、3D打印机等)
舵机 vs 直流电机:核心差异
| 维度 | 舵机 | 直流电机 |
|---|---|---|
| 旋转范围 | 标准180°(连续旋转款除外) | 通电即360°连转 |
| 速度控制 | PWM决定轴位置,非速度 | PWM占空比直接调节转速 |
| 精度 | 极高,自动纠偏到目标位置 | 开环无反馈,精度依赖外部编码器 |
| 典型应用 | 机械臂、舵面、云台等需精制定位场景 | 自由奔跑机器人、风扇、泵等持续旋转场景 |
舵机的“指令即定位”特性,使其成为机器人精准动作的首选执行器。
工业技术
- 专业 Fanuc 伺服电机维修服务
- 伺服电机故障排查与专业维修指南:6 步 DIY 测试法与选维修商 6 大硬指标
- 树莓派避障机器人搭建指南:新手入门教程
- Simple Pi Robot:用树莓派打造 2WD 自主巡航车
- 行星减速机为何能提升伺服电机性能
- 伺服电机深度解析:工作原理、分类与核心价值
- 伺服电机减速机:功能原理、优势与应用场景全解析
- 为变频驱动器 (VSD) 选择最佳电机电缆
- 金属制造入门:新手清晰指南
- 伺服电机如何提升激光切割精度与效率:原理、选型与机型推荐
- 瑞萨发布RX72T MCU 面向工业机器人高性能伺服控制
- C 语言入门到精通 PDF 教程:零基础自学全攻略(含 160+ 页实战案例)