


Arduino摇杆模块DIY全攻略:原理、接线与代码实战
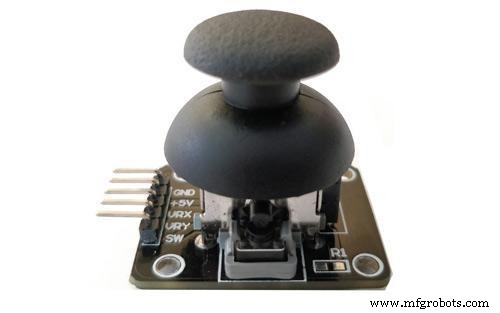
摇杆模块实物图
正在从事机器人、运动控制相关项目?Arduino摇杆模块是实现二维(X/Y轴)运动信号输入的性价比首选。本文将带你深入了解其工作原理、引脚定义、技术规格、原理图分析,并提供完整的Arduino接线教程与两套示例代码(基础读取+LED矩阵映射),助你快速上手。
1. 什么是摇杆模块?
摇杆模块模拟游戏手柄的模拟摇杆功能,核心由两个垂直安装的10kΩ电位器组成,分别感应X轴(水平)和Y轴(垂直)位移。中心带弹簧复位机构,松手自动回中。相比购买现成手柄,自制模块成本更低、接口灵活,极易与Arduino、树莓派等单片机对接。
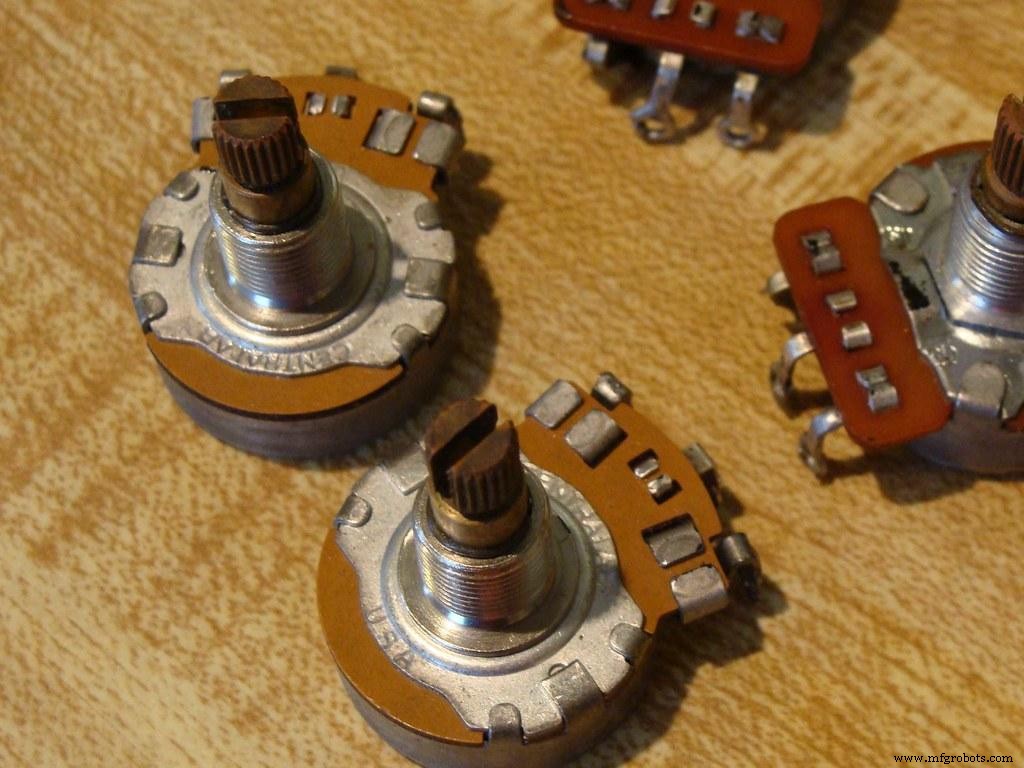
内部双电位器结构
输出特性:静止时X/Y轴输出约2.5V(ADC值~512);全行程范围0~5V对应ADC 0~1023。按下摇杆顶部可触发内置按键(SW引脚)。
2. 引脚定义表
| 引脚号 | 名称 | 功能描述 |
|---|---|---|
| 1 | GND | 模块电源地 |
| 2 | +5V | 模块电源正极(3.3V~5V均可工作) |
| 3 | VRx | X轴模拟电压输出 |
| 4 | VRy | Y轴模拟电压输出 |
| 5 | SW | 按键信号输出(按下接地,需上拉) |
3. 核心特性
- 双独立电位器,X/Y轴互不干扰
- 轻量化设计,仅约10g
- 标准2.54mm引脚间距,面包板友好
- 弹簧自动回中,操作手感佳
- 杯状帽盖,防滑耐用
4. 技术规格参数
- 工作电压:5V DC(兼容3.3V)
- 电位器阻值:10kΩ × 2
- 工作温度:0°C ~ 70°C
- 引脚间距:2.54mm
- 尺寸:40mm × 26mm × 32mm (L×W×H)
- 引脚数:5Pin
5. 原理图解析
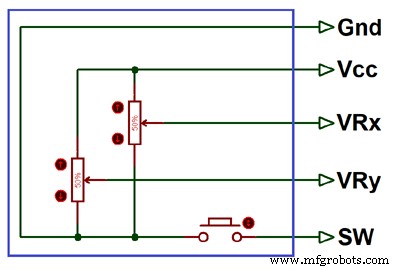
摇杆模块原理图
两个10kΩ电位器滑动端分别引出为VRx、VRy;按键SW一端接地,另端引出,外部需接上拉电阻(或开启MCU内部上拉)。两电位器机械联动但电气隔离。
6. 与单片机/Arduino接线指南
通用接法:VRx/VRy接单片机ADC引脚;SW接GPIO(配置上拉输入);VCC/GND接电源。
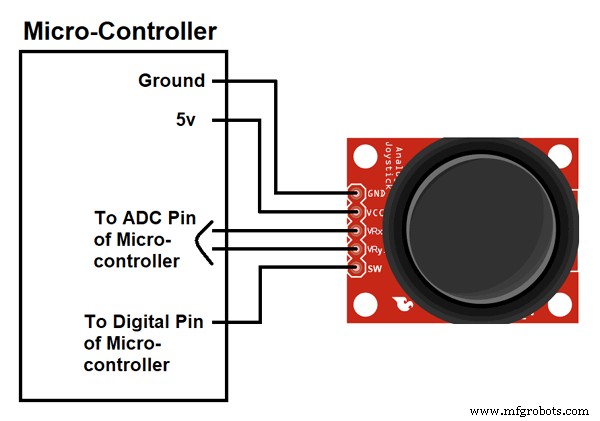
通用单片机接线示意
Arduino Uno接线实例
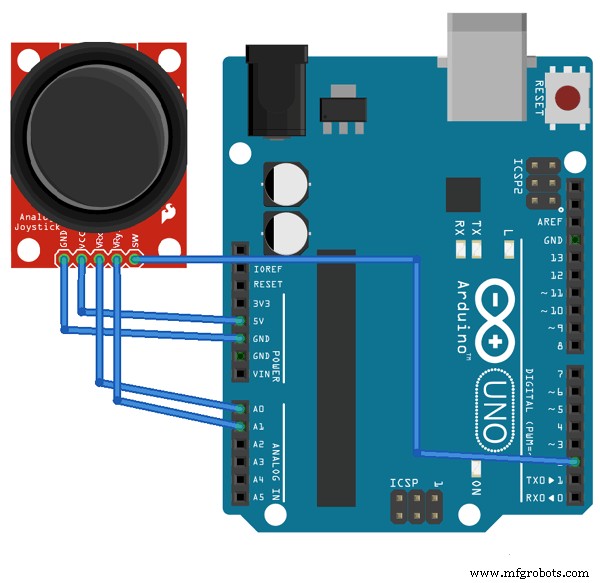
Arduino专用接线图
| 模块引脚 | Arduino引脚 | 说明 |
|---|---|---|
| VCC | 5V | 供电 |
| GND | GND | 共地 |
| VRx | A0 | X轴ADC输入 |
| VRy | A1 | Y轴ADC输入 |
| SW | D8 | 按键输入(需pinMode(INPUT_PULLUP)) |
方向对应输出范围示例(中心~512):
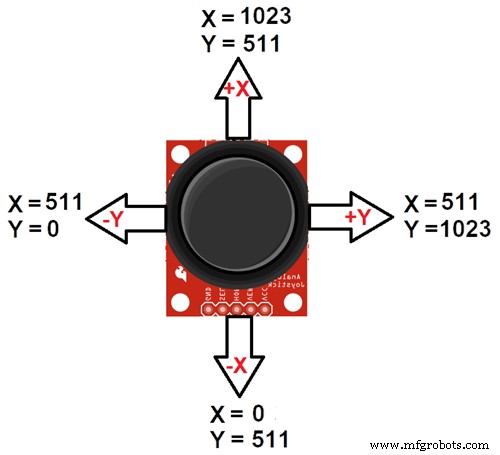
四向及对角线ADC值分布
7. Arduino代码实战
方案一:基础串口读取(无需库)
#define JOY_X A0
#define JOY_Y A1
#define JOY_SW 8

void setup() {
  Serial.begin(9600);
  pinMode(JOY_SW, INPUT_PULLUP);
}

void loop() {
  int xVal = analogRead(JOY_X);
  int yVal = analogRead(JOY_Y);
  int swVal = digitalRead(JOY_SW);

  Serial.print("X: "); Serial.print(xVal);
  Serial.print("\tY: "); Serial.print(yVal);
  Serial.print("\tSW: "); Serial.println(swVal);
  delay(100);
}
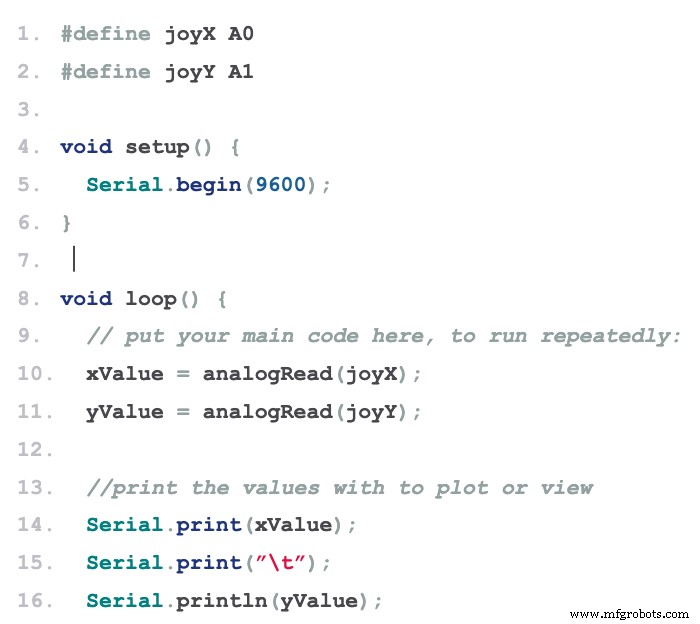
基础代码示意
方案二:映射到8×8 LED矩阵(需LedControl库)
#include "LedControl.h"
#define JOY_X A0
#define JOY_Y A1

int xMap, yMap, xVal, yVal;
LedControl lc = LedControl(12, 11, 10, 1); // DIN, CLK, CS, 设备数

void setup() {
  Serial.begin(115200);
  lc.shutdown(0, false);
  lc.setIntensity(0, 8); // 亮度0-15
  lc.clearDisplay(0);
}

void loop() {
  xVal = analogRead(JOY_X);
  yVal = analogRead(JOY_Y);
  // 映射0-1023 -> 0-7 (X正向), Y反向适配矩阵坐标系
  xMap = map(xVal, 0, 1023, 0, 7);
  yMap = map(yVal, 0, 1023, 7, 0);

  lc.setLed(0, xMap, yMap, true); // 点亮对应LED
  delay(50);
  lc.clearDisplay(0); // 清屏实现单点移动效果
}
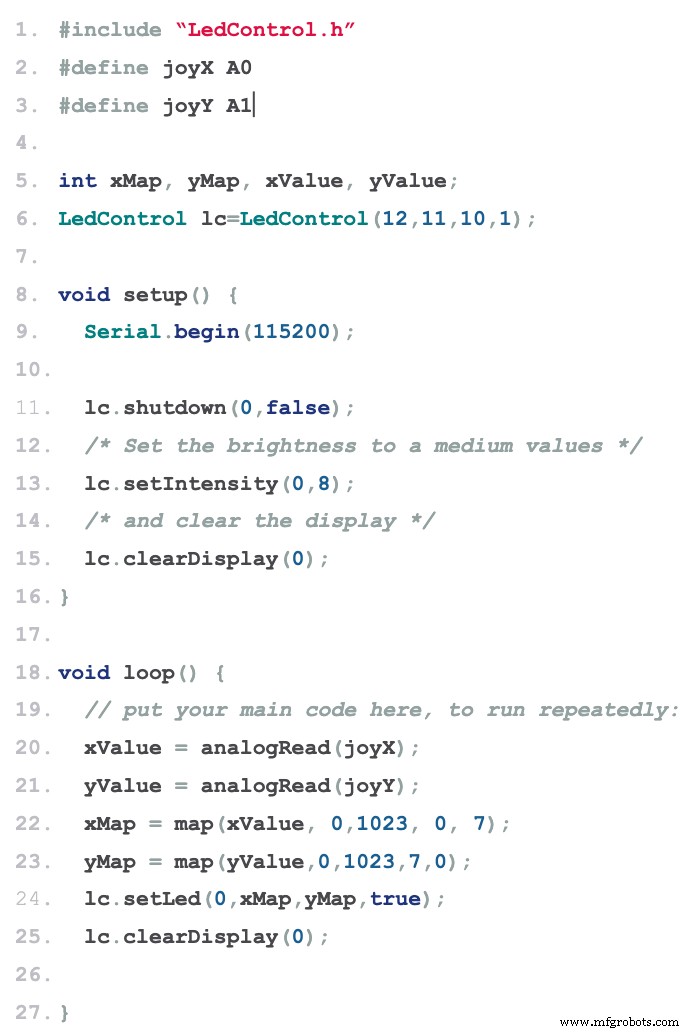
映射代码示意
提示:map()函数可灵活将ADC范围映射至任何目标区间(如舵机角度、PWM占空比、屏幕坐标等)。
8. 典型应用场景
- 机器人控制:底盘移动、机械臂姿态调整
- 云台/摄像头控制:水平/俯仰双轴跟踪
- 游戏/模拟器输入:复古街机、飞行模拟
- 通用运动交互:光标控制、参数调节、菜单导航
机器人无人机应用
云台摄像头控制
9. 进阶技巧与常见问题
- 抖动抑制:软件滤波(滑动平均、卡尔曼)或硬件加0.1μF滤波电容至GND。
- 死区校准:中心值偏离512时,代码中减去偏移量;设定死区阈值(如±20)忽略微小抖动。
- 3.3V系统适配:直接供电3.3V,ADC满量程变为3.3V,分辨率不变,映射公式同理。
- 长线干扰:信号线加屏蔽层,靠近MCU端并联10nF电容滤高频噪声。
游戏手柄应用场景
10. 结语
Arduino摇杆模块以极低成本实现专业级二维运动输入,是机器人、互动装置、游戏外设开发的利器。掌握其原理与接线后,你可轻松扩展至蓝牙遥控、手势识别预处理、多摇杆协同控制等高级应用。动手试试吧!有疑问欢迎留言交流。
工业技术
- 自制可拳击的可编程键盘按钮:基于 Arduino 与压电元件的分步指南
- Arduino Mega 2560 接 NEO-6M GPS 模块完整教程
- DIY Arduino 手柄方向盘 - 游戏竞速模拟器自制指南
- Arduino 合成乐音:从零实现 88 键钢琴全音域
- 基于 Arduino 和超声波传感器的自动门控制系统
- 蓝牙遥控 Arduino 小车完整 DIY 指南
- DIY 迷你示波器:基于 Arduino Nano 与 OLED 显示屏的逐步教程
- Arduino Nano 打造 JARVIS v1 家庭自动化:分步教程
- Arduino Due 望远镜自动导星系统 rDUINOScope:GPS、RTC、蓝牙、触控屏全集成
- 在家用 Arduino 和 MPU-6050 构建手势控制机器人
- 自制大尺寸 3D 打印机全攻略:Arduino Mega + RAMPS 1.4 核心硬件详解
- 掌握nRF24L01:无线通信、Arduino集成、电路与代码全攻略