


Arduino 红外遥控宠物喂食器:DIY 套件与完整构建指南
组件与材料
| 组件 | 数量 | 备注 |
|---|---|---|
| Arduino UNO (或兼容板) | 1 | |
| SG90 微型舵机 | 1 | 扭矩要求低,任意 9g 舵机均可 |
| 红外接收模块 TSOP1738 | 1 | 38kHz 载波解调 |
| 红外遥控器 (任意) | 1 | 电视/空调遥控器即可 |
| 杜邦线 | 1 | |
| 面包板 | 1 |
所需工具
- 剪刀
- 热熔胶枪
应用与在线服务
- Arduino IDE
项目简介
利用 Arduino UNO、一个废弃塑料瓶、一颗 SG90 舵机、一支旧遥控器和一个 TSOP1738 红外接收头,即可在 30 分钟内制作一个遥控宠物喂食器。按下遥控器按键,舵机旋转带动纸板挡板开合,实现定量投食。
步骤 1:安装 IRremote 库
- 下载库:Arduino-IRremote
- 安装方法:官方指南
步骤 2:解码遥控器按键值
接线
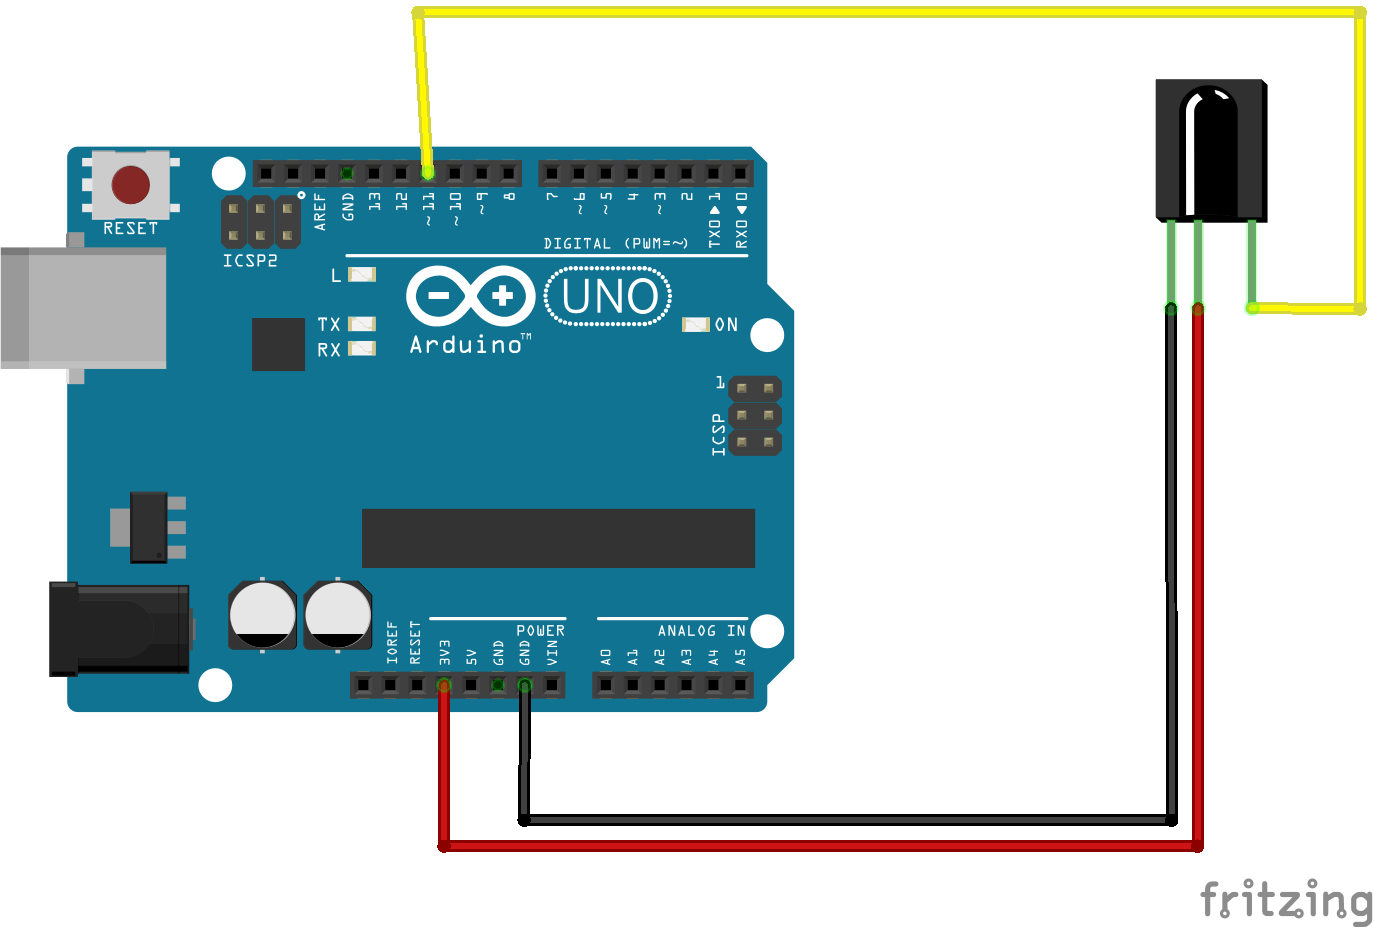
TSOP1738 引脚定义:
Pin 1 (OUT) → Arduino D11
Pin 2 (GND) → GND
Pin 3 (VCC) → 5V

解码程序
#include
int IRpin = 11;
IRrecv irrecv(IRpin);
decode_results results;

void setup() {
  Serial.begin(9600);
  irrecv.enableIRIn();
}

void loop() {
  if (irrecv.decode(&results)) {
    Serial.println(results.value, DEC); // 打印十进制编码
    irrecv.resume();
  }
}
打开串口监视器,对准接收头按下遥控器按键,记录两个按键的十进制值(如电源键 33441975、模式键 33446055)。
步骤 3:最终电路组装

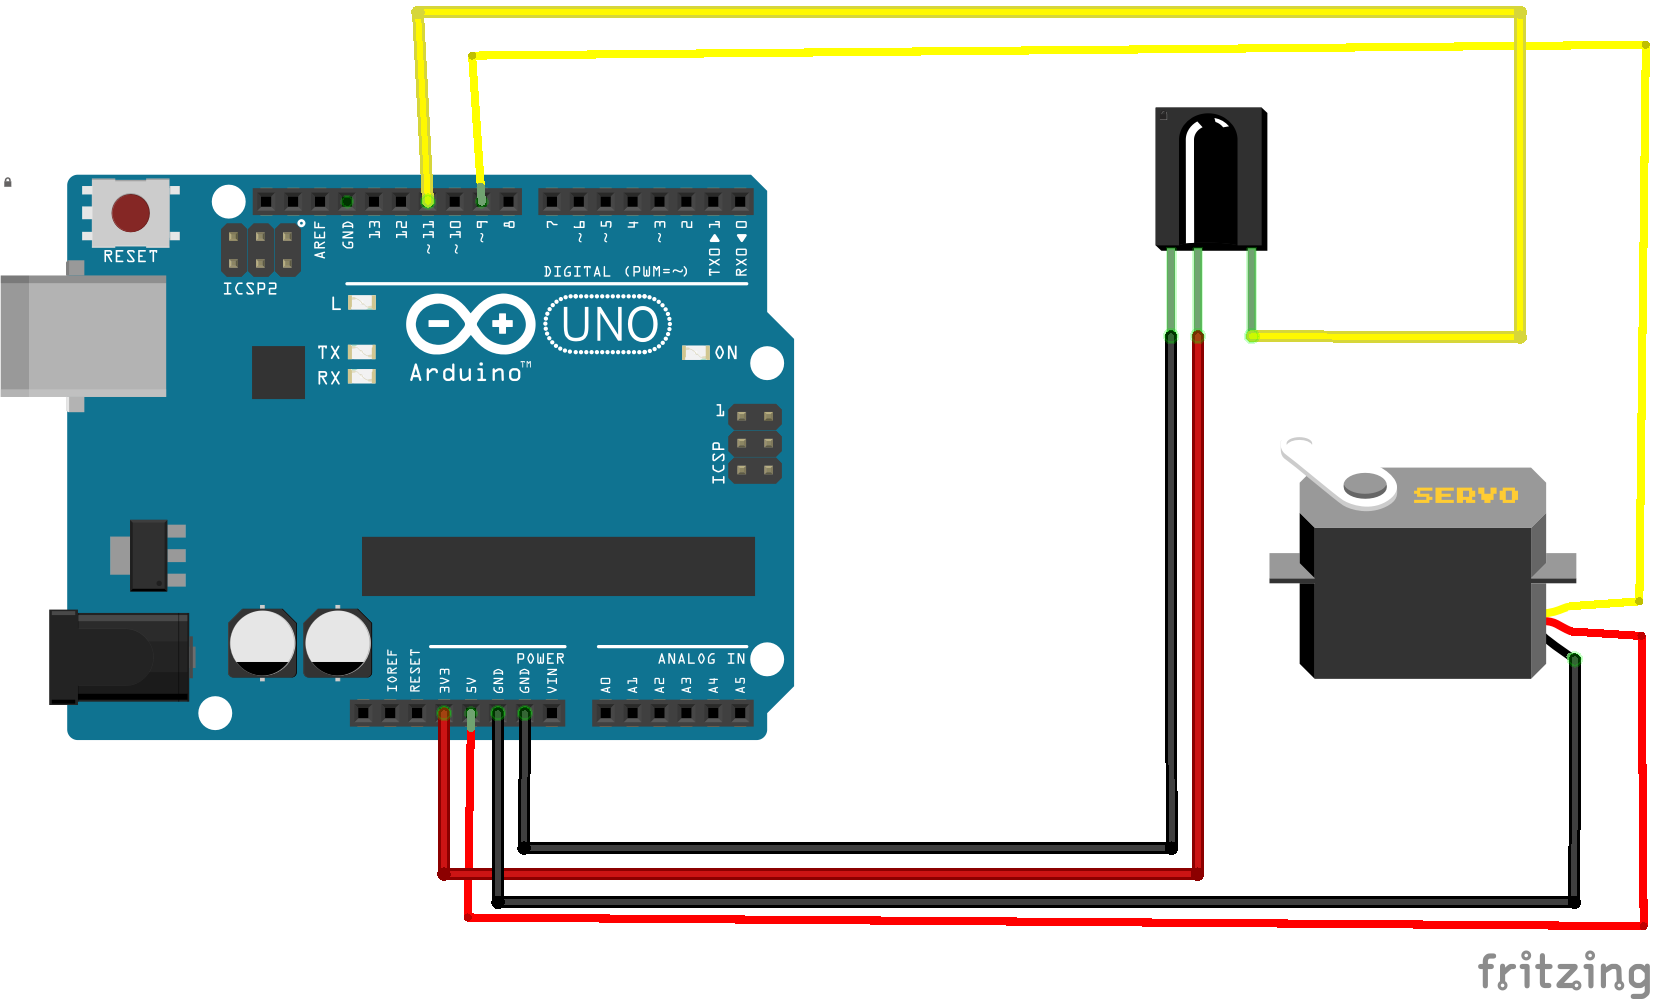
- 舵机信号线 → D9,VCC/GND 接 5V/GND
- 舵机固定在塑料瓶口,纸板挡板粘在舵机摇臂上,旋转 0°~30° 控制出粮口开合
- 红外接收头保持原接法
步骤 4:主控程序
#include
#include

int IRpin = 11;
IRrecv irrecv(IRpin);
decode_results results;
Servo myservo;

void setup() {
  Serial.begin(9600);
  irrecv.enableIRIn();
  myservo.attach(9);
}

void loop() {
  if (irrecv.decode(&results)) {
    irrecv.resume();
  }
  // 替换为你自己的按键值
  if (results.value == 33441975) { // 电源键 → 关闭出粮口
    myservo.write(0);
    delay(15);
  }
  if (results.value == 33446055) { // 模式键 → 打开出粮口
    myservo.write(30);
    delay(15);
  }
}
原理图
进阶想法
- 加入 RTC 模块(DS3231)实现定时自动投食
- 接入 ESP8266/ESP32,通过手机 App 远程投食并查看剩余粮量
- 设计 3D 打印外壳,固定舵机与瓶身,防止宠物撞翻
- 添加超声波/红外测距监测粮桶余量,低于阈值推送提醒
制造工艺
- 宠物食品生产全解析:从原料到法规的完整指南
- 温控风扇DIY:媒体柜散热的继电器驱动方案
- 树莓派控制水培养殖系统:构建指南与代码
- 树莓派 3 配合 PubNub 实现远程气象监测
- 树莓派 LIRC 通用红外遥控器专业构建指南
- 树莓派 + PIR 传感器 + MQTT 打造 AWS IoT 运动触发按钮
- 远程心率监测系统:AWS IoT 告警 + 树莓派 Windows IoT 可视化
- 树莓派 + Hologram Nova 短信控制智能交流电源开关
- 用 Python 构建 Wi-Fi 控制的树莓派机器人:分步指南
- ROObockey:精准辅助的遥控街头曲棍球机器人
- 冲压送料机详解:原理、功能与工业应用
- 气动送料机:CNC车床自动化的高性价比之选