


工业机器人编程5大专家技巧(附颠覆性加分项)
工业机器人集成跨谱系——从编程数百单元资深集成商到踏上首个项目新手。此细分领域精通不只需技术技能,更需战略思维将挑战转机遇。
以下五大核心策略将塑造您首个机器人编程项目并定义部署运动逻辑。无论选传统梯形逻辑、离线仿真、手动引导学习或先进协作机器人工作流,这些指南助您打造稳健可重复流程。
技巧1:理解用例及其约束
核心上,机器人编程归结为系列精准"点A到点B"指令。机器人是工具,执行确切指令——不推断意图。因此您须首绘制各关节和电机物理极限,确保机器人能到达目标坐标而不过度应力机构。
考虑简单胶水分配任务:机器人须受控速度移动并与下游设备完美协调。过度加速或命令拉伸关节范围运动会降精度缩短组件寿命。
技巧2:定义"快乐路径"
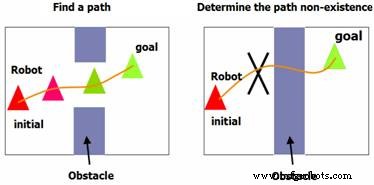
软件工程中,快乐路径指无错误、可无限重复场景。机器人在夜以继日相同条件下运行时擅长。为达此,运动程序须建立在稳定零件放置基础上——无论组件夹具固定或沿线输送。
任何偏离——错位零件、未预见障碍、时序错配——可使过程脱轨。关键是设计运动保持安全包络内,兼顾静态动态约束。
技巧3:为最坏情况准备
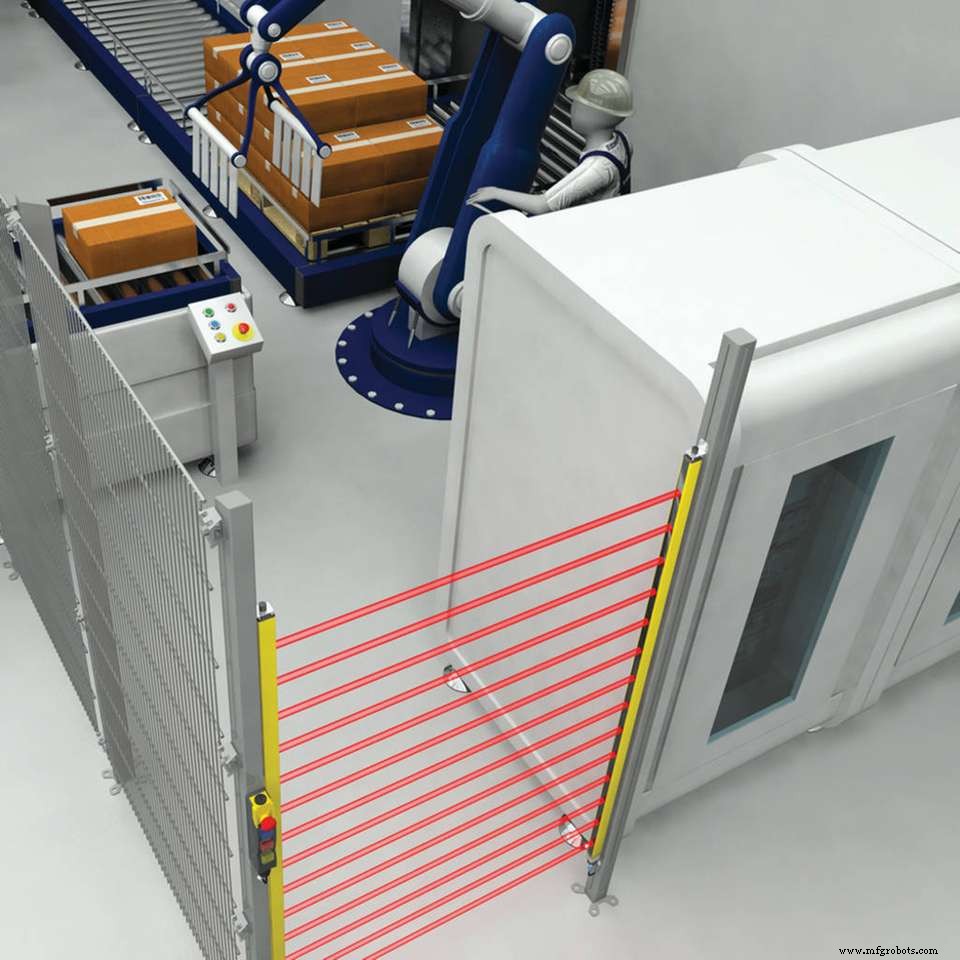
机器人单元暴露于多种不可预测事件——错位零件、意外碰撞、人为干扰。稳健安全规划减轻停机并保护设备人员。
多数工业机器人由笼子或围护系统包围,协作机器人(cobots)内置碰撞检测和安全停止功能。但任何碰撞仍停运并产生成本。在特定环境可视化最坏场景:识别入口点、评估谁可能进入单元、评价其知识水平。
技巧4:保持编程过程离线
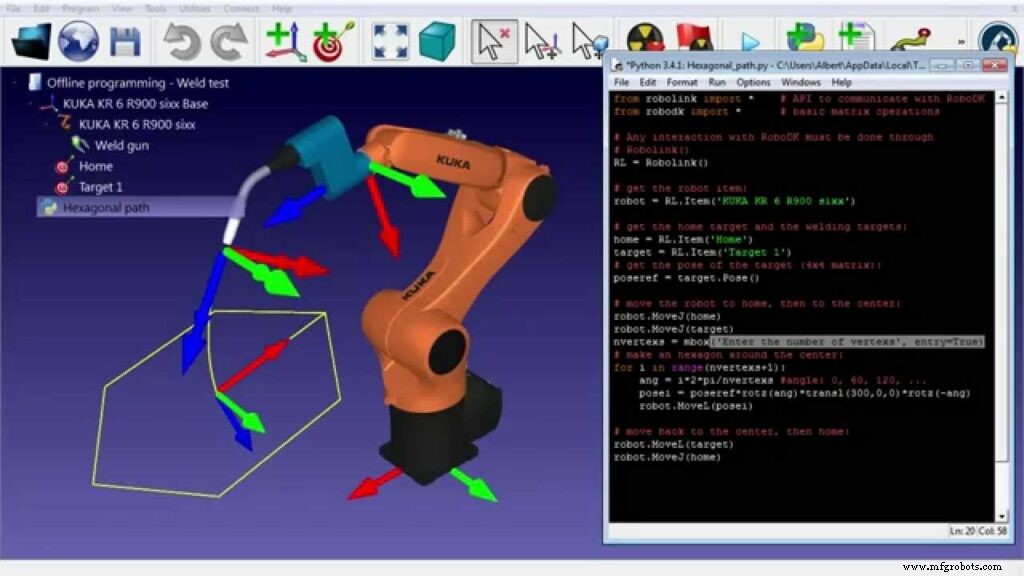
编程是细致工作,占用生产车间时间可能超预期。离线仿真工具允许用CAD模型和碰撞检查在虚拟环境构建、测试、优化机器人轨迹。
通过离线验证运动计划,减少现场干预需求、缩短学习曲线、保持工厂平稳运行。彻底虚拟测试后,仅最终程序需部署实时单元。
技巧5:持续跟进生产需求
机器人基础硬件可服役多年,但新末端执行器和工装可解锁更高精度、速度或多功能性。定期评估当前配置是否仍契合流程目标,考虑能增强生产力或质量的升级。
增值运营中,辅助设备——如柔性夹具或自适应夹爪——可简化大型不规则零件焊接等复杂任务。聚焦针对单一形状或流程设备,可随时间实现显著生产力增益。
加分技巧:选择自主、无代码机器人
编程令人生畏,尤其高混合生产线零件变异为常态。自主制造机器人通过实时生成运动计划消除人工编码需求。
- 实时、基于传感器的零件3D重构。
- 机器人单元数字孪生。
- 每零件明确定义流程目标。
有这些能力,您可在快速换型线部署机器人无需担心夹具或零件定位。系统自动适应零件变异,释放您专注高层优化。
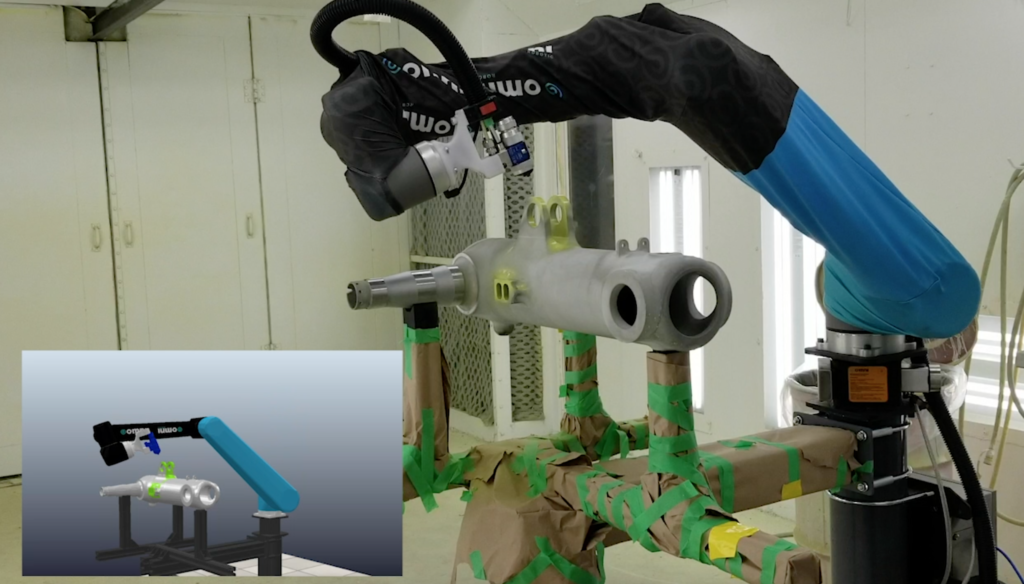
一旦设置,过程基本自管,允许通过简单直观指令微调性能而非痛苦代码修改。
Omnirobotic提供喷涂工艺自主机器人技术,让工业机器人"看见"零件、即时规划运动并执行关键涂层和精加工任务。 查看ROI潜力。
工业机器人